
 登录
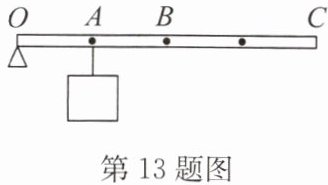
13.如图所示为一根均匀的木棒OC,OA=$\frac{1}{4}$OC,B为OC的中点,在C点施力将挂在A点的重为200N的物体匀速提升0.2m,木棒的机械效率为80%,提升该物体做的有用功是
40
J,木棒重为25
N(不计摩擦),若将该重物移至B点,仍匀速提升0.2m,则机械效率将大于
(填“大于”“等于”或“小于”)80%。答案
13.40 25 大于
解析
【分析】
本题考查杠杆机械效率的计算,解题思路如下:1. 利用有用功公式$W_{有}=Gh$计算提升物体的有用功;2. 根据机械效率公式$\eta=\frac{W_{有}}{W_{总}}$求出总功,再通过总功与有用功的差得到额外功;额外功是克服木棒重力做的功,需结合杠杆力臂关系,确定物体提升高度与木棒重心提升高度的比例,进而计算木棒重力;3. 分析重物移至B点时,有用功和额外功的变化,判断机械效率的变化。
【解析】
1. 计算有用功:
提升物体做的有用功为对物体做的功,公式为 $ W_{\mathrm{有}} = G_{\mathrm{物}}h $,代入数据得:
$ W_{\mathrm{有}} = 200\,\mathrm{N} × 0.2\,\mathrm{m} = 40\,\mathrm{J} $。
2. 计算木棒的重力:
已知机械效率 $ \eta = 80\% $,由 $ \eta = \frac{W_{\mathrm{有}}}{W_{\mathrm{总}}} $ 可得总功:
$ W_{\mathrm{总}} = \frac{W_{\mathrm{有}}}{\eta} = \frac{40\,\mathrm{J}}{80\%} = 50\,\mathrm{J} $。
额外功为克服木棒重力做的功,即 $ W_{\mathrm{额}} = W_{\mathrm{总}} - W_{\mathrm{有}} = 50\,\mathrm{J} - 40\,\mathrm{J} = 10\,\mathrm{J} $。
由题意,$ OA = \frac{1}{4}OC $,B为OC中点,故 $ OB = \frac{1}{2}OC = 2OA $。当A点物体提升0.2m时,杠杆绕O转动,物体上升高度与对应点上升高度的比等于力臂比,因此木棒重心(在OC中点)上升的高度 $ h_{\mathrm{棒}} = h_{\mathrm{物}} × \frac{OB}{OA} = 0.2\,\mathrm{m} × \frac{2OA}{OA} = 0.4\,\mathrm{m} $。
额外功 $ W_{\mathrm{额}} = G_{\mathrm{棒}}h_{\mathrm{棒}} $,则木棒重力:
$ G_{\mathrm{棒}} = \frac{W_{\mathrm{额}}}{h_{\mathrm{棒}}} = \frac{10\,\mathrm{J}}{0.4\,\mathrm{m}} = 25\,\mathrm{N} $。
3. 判断机械效率变化:
重物移至B点,仍提升0.2m,有用功 $ W_{\mathrm{有}}' = G_{\mathrm{物}}h = 40\,\mathrm{J} $,额外功仍为克服木棒重力做功,此时B点提升0.2m,木棒重心上升高度 $ h_{\mathrm{棒}}' = h_{\mathrm{物}} = 0.2\,\mathrm{m} $,额外功 $ W_{\mathrm{额}}' = G_{\mathrm{棒}}h_{\mathrm{棒}}' = 25\,\mathrm{N} × 0.2\,\mathrm{m} = 5\,\mathrm{J} $,总功 $ W_{\mathrm{总}}' = 40\,\mathrm{J} +5\,\mathrm{J}=45\,\mathrm{J} $,机械效率 $ \eta' = \frac{40\,\mathrm{J}}{45\,\mathrm{J}} \approx 88.9\% >80\% $,故机械效率大于80%。
【答案】
40;25;大于
【知识点】
机械效率、功的计算、杠杆
【点评】
本题结合杠杆与机械效率,需明确有用功、额外功的来源,利用杠杆力臂关系确定高度变化,是力学综合题,考查学生的综合分析能力。
【难度系数】
0.5
本题考查杠杆机械效率的计算,解题思路如下:1. 利用有用功公式$W_{有}=Gh$计算提升物体的有用功;2. 根据机械效率公式$\eta=\frac{W_{有}}{W_{总}}$求出总功,再通过总功与有用功的差得到额外功;额外功是克服木棒重力做的功,需结合杠杆力臂关系,确定物体提升高度与木棒重心提升高度的比例,进而计算木棒重力;3. 分析重物移至B点时,有用功和额外功的变化,判断机械效率的变化。
【解析】
1. 计算有用功:
提升物体做的有用功为对物体做的功,公式为 $ W_{\mathrm{有}} = G_{\mathrm{物}}h $,代入数据得:
$ W_{\mathrm{有}} = 200\,\mathrm{N} × 0.2\,\mathrm{m} = 40\,\mathrm{J} $。
2. 计算木棒的重力:
已知机械效率 $ \eta = 80\% $,由 $ \eta = \frac{W_{\mathrm{有}}}{W_{\mathrm{总}}} $ 可得总功:
$ W_{\mathrm{总}} = \frac{W_{\mathrm{有}}}{\eta} = \frac{40\,\mathrm{J}}{80\%} = 50\,\mathrm{J} $。
额外功为克服木棒重力做的功,即 $ W_{\mathrm{额}} = W_{\mathrm{总}} - W_{\mathrm{有}} = 50\,\mathrm{J} - 40\,\mathrm{J} = 10\,\mathrm{J} $。
由题意,$ OA = \frac{1}{4}OC $,B为OC中点,故 $ OB = \frac{1}{2}OC = 2OA $。当A点物体提升0.2m时,杠杆绕O转动,物体上升高度与对应点上升高度的比等于力臂比,因此木棒重心(在OC中点)上升的高度 $ h_{\mathrm{棒}} = h_{\mathrm{物}} × \frac{OB}{OA} = 0.2\,\mathrm{m} × \frac{2OA}{OA} = 0.4\,\mathrm{m} $。
额外功 $ W_{\mathrm{额}} = G_{\mathrm{棒}}h_{\mathrm{棒}} $,则木棒重力:
$ G_{\mathrm{棒}} = \frac{W_{\mathrm{额}}}{h_{\mathrm{棒}}} = \frac{10\,\mathrm{J}}{0.4\,\mathrm{m}} = 25\,\mathrm{N} $。
3. 判断机械效率变化:
重物移至B点,仍提升0.2m,有用功 $ W_{\mathrm{有}}' = G_{\mathrm{物}}h = 40\,\mathrm{J} $,额外功仍为克服木棒重力做功,此时B点提升0.2m,木棒重心上升高度 $ h_{\mathrm{棒}}' = h_{\mathrm{物}} = 0.2\,\mathrm{m} $,额外功 $ W_{\mathrm{额}}' = G_{\mathrm{棒}}h_{\mathrm{棒}}' = 25\,\mathrm{N} × 0.2\,\mathrm{m} = 5\,\mathrm{J} $,总功 $ W_{\mathrm{总}}' = 40\,\mathrm{J} +5\,\mathrm{J}=45\,\mathrm{J} $,机械效率 $ \eta' = \frac{40\,\mathrm{J}}{45\,\mathrm{J}} \approx 88.9\% >80\% $,故机械效率大于80%。
【答案】
40;25;大于
【知识点】
机械效率、功的计算、杠杆
【点评】
本题结合杠杆与机械效率,需明确有用功、额外功的来源,利用杠杆力臂关系确定高度变化,是力学综合题,考查学生的综合分析能力。
【难度系数】
0.5
三、解答题
14.按照题目要求作图.
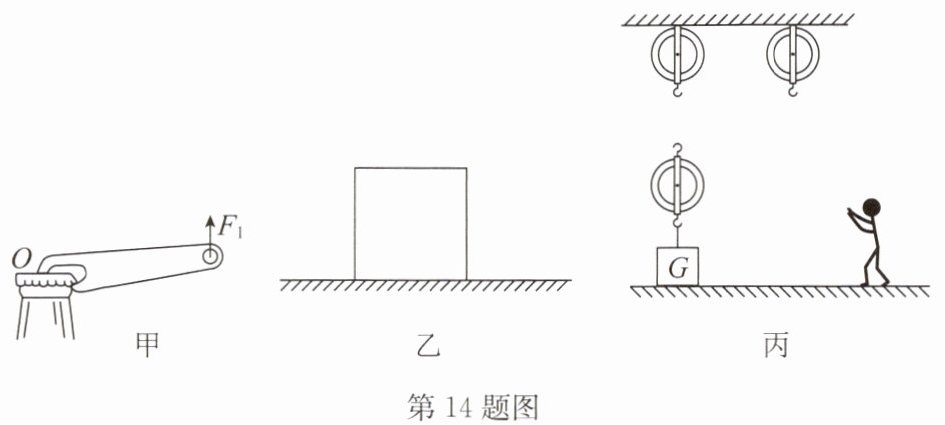
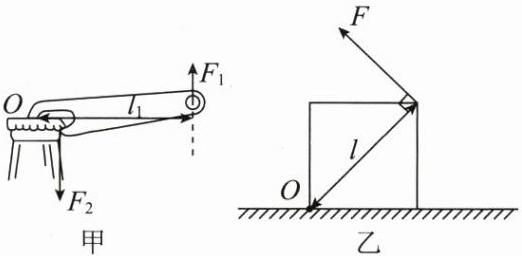
(1)如图甲所示,用起子打开瓶盖.图中已标出支点O,请画出动力$F_1$的力臂$l_1$和阻力$F_2$.
(2)如图乙所示,一木箱放在水平地面上,用最小的力F使其向左翻转,请画出支点O和最小力F及其力臂l的示意图.
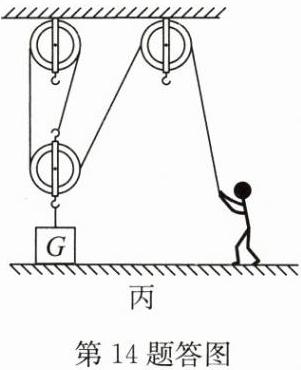
(3)如图丙所示,站在地面上的小明利用滑轮组将放在水平地面上的重物G提起,请画出最省力的绳子绕法.
14.按照题目要求作图.
(1)如图甲所示,用起子打开瓶盖.图中已标出支点O,请画出动力$F_1$的力臂$l_1$和阻力$F_2$.
(2)如图乙所示,一木箱放在水平地面上,用最小的力F使其向左翻转,请画出支点O和最小力F及其力臂l的示意图.
(3)如图丙所示,站在地面上的小明利用滑轮组将放在水平地面上的重物G提起,请画出最省力的绳子绕法.
答案
14.作图见答图:
 、
解析
【分析】
本题为三道力学作图题,需分别运用杠杆作图和滑轮组绕线的方法解题:
1. 甲图(起子开瓶盖):先确定支点O,力臂是支点到力作用线的垂直距离,据此画动力臂;阻力是瓶盖对起子的阻碍力,方向向下,作用在起子与瓶盖接触处。
2. 乙图(木箱向左翻转):根据杠杆平衡条件,阻力和阻力臂一定时,动力臂越长动力越小,故选木箱左下角为支点,最长力臂是支点到木箱右上角的连线,过该点作垂直于连线的力即为最小力。
3. 丙图(滑轮组绕线):站在地面拉且最省力,需让承担物重的绳子段数最多,应从动滑轮挂钩开始绕,最终绳子自由端向下,符合站在地面的要求。
【解析】
(1) 甲图作图:① 从支点O向动力F₁的作用线作垂线段,标注为动力臂l₁;② 在起子与瓶盖的接触位置,沿竖直向下方向画出阻力F₂。
(2) 乙图作图:① 支点O为木箱左下角与地面的接触点;② 连接O到木箱右上角,过该点作垂直于连线的力F(方向向左上方),此力为最小力,连线为其力臂l。
(3) 丙图绕线:从动滑轮上端挂钩开始,依次绕过左侧定滑轮、动滑轮,再绕过右侧定滑轮,最终绳子自由端向下,完成最省力的绕线。
【答案】
作图见答图:、
【知识点】
力臂的画法、杠杆最小力、滑轮组绕线
【点评】
本题考查初中力学基础作图,涵盖杠杆和滑轮组的核心作图方法,是力学部分的常规考点,需掌握作图规范。
【难度系数】
0.5
本题为三道力学作图题,需分别运用杠杆作图和滑轮组绕线的方法解题:
1. 甲图(起子开瓶盖):先确定支点O,力臂是支点到力作用线的垂直距离,据此画动力臂;阻力是瓶盖对起子的阻碍力,方向向下,作用在起子与瓶盖接触处。
2. 乙图(木箱向左翻转):根据杠杆平衡条件,阻力和阻力臂一定时,动力臂越长动力越小,故选木箱左下角为支点,最长力臂是支点到木箱右上角的连线,过该点作垂直于连线的力即为最小力。
3. 丙图(滑轮组绕线):站在地面拉且最省力,需让承担物重的绳子段数最多,应从动滑轮挂钩开始绕,最终绳子自由端向下,符合站在地面的要求。
【解析】
(1) 甲图作图:① 从支点O向动力F₁的作用线作垂线段,标注为动力臂l₁;② 在起子与瓶盖的接触位置,沿竖直向下方向画出阻力F₂。
(2) 乙图作图:① 支点O为木箱左下角与地面的接触点;② 连接O到木箱右上角,过该点作垂直于连线的力F(方向向左上方),此力为最小力,连线为其力臂l。
(3) 丙图绕线:从动滑轮上端挂钩开始,依次绕过左侧定滑轮、动滑轮,再绕过右侧定滑轮,最终绳子自由端向下,完成最省力的绕线。
【答案】
作图见答图:
、【知识点】
力臂的画法、杠杆最小力、滑轮组绕线
【点评】
本题考查初中力学基础作图,涵盖杠杆和滑轮组的核心作图方法,是力学部分的常规考点,需掌握作图规范。
【难度系数】
0.5
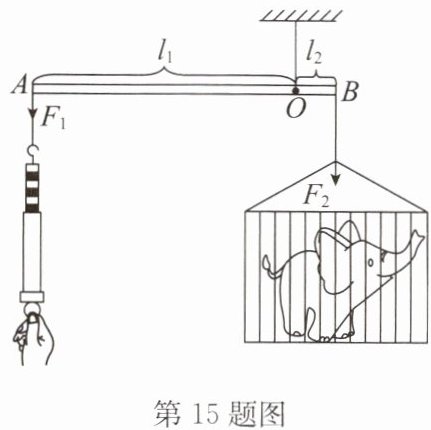
15.(2024·盐城期中)“小小秤砣压千斤”,可生活中没见过能称“千斤”的杆秤,小明对此存在疑惑.于是国庆假期他邀请物理老师去动物园,用自制“杆秤”称大象的质量.器材有铁笼、长钢管、卷尺、测力计、起重机等,$g$取$10\mathrm{N/kg}$.步骤如下:
(1)如图所示,先将空铁笼挂在钢管的$B$点,左右移动吊钩到$O$点,直到钢管水平静止,目的是
(2)将大象引入铁笼,保持$O$、$B$点位置不变.用测力计竖直向下拉住钢管上$A$点,使之
(3)测得$F_1=200\mathrm{N}$,$OB=8\mathrm{cm}$,$OA=8\mathrm{m}$,则大象的质量为
(4)经过活动,小明理解了“小小秤砣压千斤”的原理是
(5)小明想用现有器材称出更重些的大象,做法是:将$O$点向右移动,减小阻力臂从而增加所测质量,老师觉得不对,原因是
(1)如图所示,先将空铁笼挂在钢管的$B$点,左右移动吊钩到$O$点,直到钢管水平静止,目的是
消除钢管、铁笼重力对杠杆平衡的影响
.(2)将大象引入铁笼,保持$O$、$B$点位置不变.用测力计竖直向下拉住钢管上$A$点,使之
在水平位置
静止,目的是便于直接从杠杆上读出力臂
.(3)测得$F_1=200\mathrm{N}$,$OB=8\mathrm{cm}$,$OA=8\mathrm{m}$,则大象的质量为
2000
$\mathrm{kg}$.(4)经过活动,小明理解了“小小秤砣压千斤”的原理是
杠杆原理
.(5)小明想用现有器材称出更重些的大象,做法是:将$O$点向右移动,减小阻力臂从而增加所测质量,老师觉得不对,原因是
没有考虑钢管、铁笼的重力对杠杆平衡条件的影响
.答案
15.(1)消除钢管、铁笼重力对杠杆平衡的影响
(2)在水平位置 从杠杆上读出力臂
(3)2000
(4)杠杆原理
(5)没有考虑钢管、铁笼的重力对杠杆平衡条件的影响
(2)在水平位置 从杠杆上读出力臂
(3)2000
(4)杠杆原理
(5)没有考虑钢管、铁笼的重力对杠杆平衡条件的影响
解析
【分析】
本题围绕杠杆平衡条件的应用展开,解题思路如下:
1. 第一问:空铁笼挂在B点,移动吊钩到O点使钢管水平静止,目的是抵消钢管和铁笼自身重力的影响,让后续杠杆平衡仅需考虑大象的作用力。
2. 第二问:拉A点时使钢管水平静止,此时拉力方向与杠杆垂直,力臂与杠杆重合,便于直接读取力臂。
3. 第三问:利用杠杆平衡条件F₁L₁=F₂L₂,结合已知力和力臂计算大象重力,再通过G=mg求质量。
4. 第四问:“小小秤砣压千斤”的原理是杠杆平衡,动力臂远大于阻力臂时小动力可平衡大阻力。
5. 第五问:原O点已平衡钢管和铁笼重力,移动O点会改变其重力的力臂,未考虑该影响,故做法错误。
【解析】
(1) 将空铁笼挂在B点,移动吊钩到O点使钢管水平静止,可消除钢管、铁笼自身重力对杠杆平衡的影响,避免后续计算受其干扰。
(2) 用测力计竖直向下拉A点,需使钢管在水平位置静止,此时拉力的力臂与钢管长度重合,便于直接从杠杆上读出力臂的大小。
(3) 根据杠杆平衡条件F₁L₁=F₂L₂,已知F₁=200N,OA=8m,OB=8cm=0.08m,代入得:F₁×OA = G×OB → G=(200N×8m)/0.08m=20000N;大象质量m=G/g=20000N/10N/kg=2000kg。
(4) “小小秤砣压千斤”利用的是杠杆平衡原理,当动力臂远大于阻力臂时,较小的动力能平衡较大的阻力。
(5) 原O点已平衡钢管和铁笼的重力,若将O点向右移动,钢管和铁笼重力的力臂会改变,未考虑其重力对杠杆平衡的影响,故该做法不对。
【答案】
(1) 消除钢管、铁笼重力对杠杆平衡的影响
(2) 在水平位置;从杠杆上读出力臂
(3) 2000
(4) 杠杆原理
(5) 没有考虑钢管、铁笼的重力对杠杆平衡条件的影响
【知识点】
杠杆平衡条件、力臂的概念、重力与质量的关系
【点评】
本题结合生活实例考查杠杆平衡条件的应用,将物理知识与实际操作结合,需明确杠杆平衡的前提条件,易错点在于忽略钢管和铁笼自身重力对平衡的影响,整体难度适中。
【难度系数】
0.3
本题围绕杠杆平衡条件的应用展开,解题思路如下:
1. 第一问:空铁笼挂在B点,移动吊钩到O点使钢管水平静止,目的是抵消钢管和铁笼自身重力的影响,让后续杠杆平衡仅需考虑大象的作用力。
2. 第二问:拉A点时使钢管水平静止,此时拉力方向与杠杆垂直,力臂与杠杆重合,便于直接读取力臂。
3. 第三问:利用杠杆平衡条件F₁L₁=F₂L₂,结合已知力和力臂计算大象重力,再通过G=mg求质量。
4. 第四问:“小小秤砣压千斤”的原理是杠杆平衡,动力臂远大于阻力臂时小动力可平衡大阻力。
5. 第五问:原O点已平衡钢管和铁笼重力,移动O点会改变其重力的力臂,未考虑该影响,故做法错误。
【解析】
(1) 将空铁笼挂在B点,移动吊钩到O点使钢管水平静止,可消除钢管、铁笼自身重力对杠杆平衡的影响,避免后续计算受其干扰。
(2) 用测力计竖直向下拉A点,需使钢管在水平位置静止,此时拉力的力臂与钢管长度重合,便于直接从杠杆上读出力臂的大小。
(3) 根据杠杆平衡条件F₁L₁=F₂L₂,已知F₁=200N,OA=8m,OB=8cm=0.08m,代入得:F₁×OA = G×OB → G=(200N×8m)/0.08m=20000N;大象质量m=G/g=20000N/10N/kg=2000kg。
(4) “小小秤砣压千斤”利用的是杠杆平衡原理,当动力臂远大于阻力臂时,较小的动力能平衡较大的阻力。
(5) 原O点已平衡钢管和铁笼的重力,若将O点向右移动,钢管和铁笼重力的力臂会改变,未考虑其重力对杠杆平衡的影响,故该做法不对。
【答案】
(1) 消除钢管、铁笼重力对杠杆平衡的影响
(2) 在水平位置;从杠杆上读出力臂
(3) 2000
(4) 杠杆原理
(5) 没有考虑钢管、铁笼的重力对杠杆平衡条件的影响
【知识点】
杠杆平衡条件、力臂的概念、重力与质量的关系
【点评】
本题结合生活实例考查杠杆平衡条件的应用,将物理知识与实际操作结合,需明确杠杆平衡的前提条件,易错点在于忽略钢管和铁笼自身重力对平衡的影响,整体难度适中。
【难度系数】
0.3
16.小明用同一滑轮组进行两次实验测量滑轮组的机械效率,并将获得的数据填在表中.
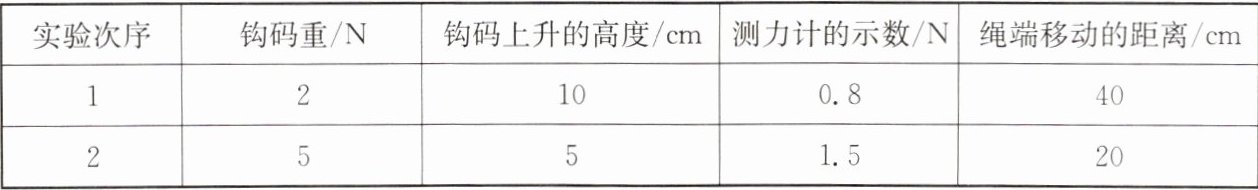
(1)根据小明同学的实验记录可以确定:
①实验装置所用滑轮的个数至少是
②第1次测得滑轮组的机械效率为
(2)小华利用图甲滑轮组,只改变物重进行了多次实验(忽略绳重和摩擦),作出了如图乙所示的图像,已知该图像的纵坐标表示滑轮组机械效率的倒数,则该图像的横坐标所表示的物理量是
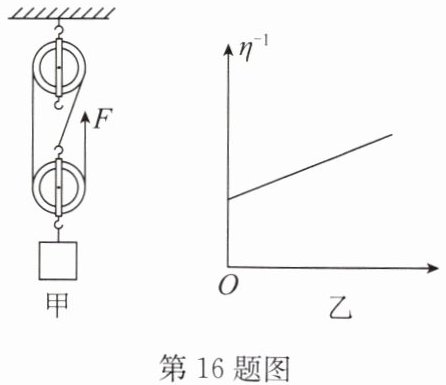
(1)根据小明同学的实验记录可以确定:
①实验装置所用滑轮的个数至少是
3
个,其中动滑轮是2
个.②第1次测得滑轮组的机械效率为
62.5%
,若测出动滑轮的总重力为0.3N,计算出实验中克服摩擦力和绳重所做的额外功为0.09
J,第3次提升的钩码重为3N,则测得滑轮组的机械效率范围为62.5%~83.3%
.(2)小华利用图甲滑轮组,只改变物重进行了多次实验(忽略绳重和摩擦),作出了如图乙所示的图像,已知该图像的纵坐标表示滑轮组机械效率的倒数,则该图像的横坐标所表示的物理量是
物重的倒数
.答案
16.(1)①3 2 ②62.5% 0.09 62.5%~83.3%
(2)物重的倒数
(2)物重的倒数
解析
【分析】
1. 对于(1)①,需结合滑轮组的组成特点,根据实验对动滑轮总重、绳子段数的要求,判断滑轮的最少个数及动滑轮数量;
2. 对于(1)②,需利用机械效率公式η=W有/W总计算第一次的机械效率,结合总功、有用功、动滑轮额外功的差值算出克服摩擦和绳重的额外功,再根据“同一滑轮组,物重越大机械效率越高”的规律确定第三次实验的机械效率范围;
3. 对于(2),需通过机械效率公式推导其倒数的表达式,结合图像纵坐标为机械效率的倒数,判断横坐标对应的物理量。
【解析】
(1)① 滑轮组由定滑轮和动滑轮组成,要满足实验所需的动滑轮总重及绳子段数,至少需要3个滑轮,其中动滑轮2个,定滑轮1个;
② 根据机械效率公式η=W有/W总,代入实验数据计算得第一次机械效率为62.5%;已知动滑轮总重0.3N,结合总功与有用功、动滑轮额外功的差值,算出克服摩擦力和绳重的额外功为0.09J;同一滑轮组,物重越大机械效率越高,因此第三次提升3N钩码时,机械效率范围为62.5%~83.3%;
(2) 由机械效率公式η=G/(G+G动),两边取倒数得1/η=(G+G动)/G=1 + G动/G,若图像纵坐标为1/η,则横坐标表示的物理量为物重的倒数。
【答案】
16.(1)①3 2 ②62.5% 0.09 62.5%~83.3% (2)物重的倒数
【知识点】
滑轮组的机械效率,机械效率的计算
【点评】
本题考查滑轮组机械效率的综合应用,涉及滑轮组组成判断、机械效率计算及公式变形,需学生熟练掌握机械效率相关公式,理解额外功的构成,是力学重点知识的典型考查题型。
【难度系数】
0.5
1. 对于(1)①,需结合滑轮组的组成特点,根据实验对动滑轮总重、绳子段数的要求,判断滑轮的最少个数及动滑轮数量;
2. 对于(1)②,需利用机械效率公式η=W有/W总计算第一次的机械效率,结合总功、有用功、动滑轮额外功的差值算出克服摩擦和绳重的额外功,再根据“同一滑轮组,物重越大机械效率越高”的规律确定第三次实验的机械效率范围;
3. 对于(2),需通过机械效率公式推导其倒数的表达式,结合图像纵坐标为机械效率的倒数,判断横坐标对应的物理量。
【解析】
(1)① 滑轮组由定滑轮和动滑轮组成,要满足实验所需的动滑轮总重及绳子段数,至少需要3个滑轮,其中动滑轮2个,定滑轮1个;
② 根据机械效率公式η=W有/W总,代入实验数据计算得第一次机械效率为62.5%;已知动滑轮总重0.3N,结合总功与有用功、动滑轮额外功的差值,算出克服摩擦力和绳重的额外功为0.09J;同一滑轮组,物重越大机械效率越高,因此第三次提升3N钩码时,机械效率范围为62.5%~83.3%;
(2) 由机械效率公式η=G/(G+G动),两边取倒数得1/η=(G+G动)/G=1 + G动/G,若图像纵坐标为1/η,则横坐标表示的物理量为物重的倒数。
【答案】
16.(1)①3 2 ②62.5% 0.09 62.5%~83.3% (2)物重的倒数
【知识点】
滑轮组的机械效率,机械效率的计算
【点评】
本题考查滑轮组机械效率的综合应用,涉及滑轮组组成判断、机械效率计算及公式变形,需学生熟练掌握机械效率相关公式,理解额外功的构成,是力学重点知识的典型考查题型。
【难度系数】
0.5
