
 登录
4. 机械手臂是机器人技术领域中的自动化机械装置,能够接受指令,完成抓取、伸缩、旋转和升降等动作.某实验小组制作了如图甲所示的机械手臂模型,并安装在一辆小车上,其结构简图如图乙所示:工作时安装在小车上的底座可以在水平面内自由旋转,立柱和横臂可以在竖直面内自由旋转,手爪可以抓取不同方向、不同高度的物体.
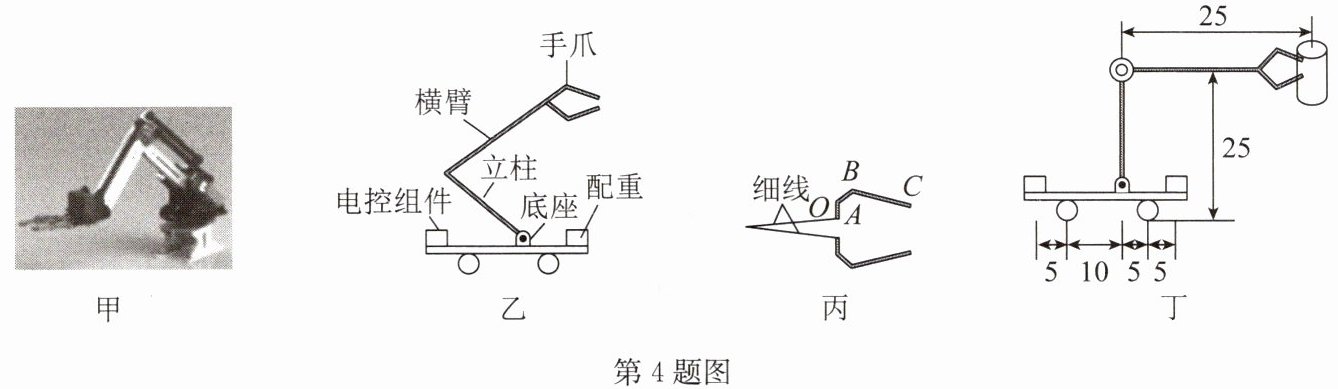
(1)如图丙所示为手爪的示意图,拉动上方的细线,弯曲件AOBC可绕O点转动,弯曲件AOBC此时为
(2)如图丁所示,电控组件的质量为500g,忽略小车、底座、立柱、横臂和手爪的重力,相关参数如图所示(单位:cm),当机械手臂立柱竖直、横臂水平没有抓取物块时,为防止小车轮子脱离地面,所加配重至少为
(1)如图丙所示为手爪的示意图,拉动上方的细线,弯曲件AOBC可绕O点转动,弯曲件AOBC此时为
费力
杠杆,同时拉动两根细线手爪就可夹住物体,利用C点产生的摩擦
力将物体举高.(2)如图丁所示,电控组件的质量为500g,忽略小车、底座、立柱、横臂和手爪的重力,相关参数如图所示(单位:cm),当机械手臂立柱竖直、横臂水平没有抓取物块时,为防止小车轮子脱离地面,所加配重至少为
1.25
N.当此机械臂抓取正前方一个质量为200g的金属块,将其举高20cm,对金属块做功为0.4
J,在加上最小配重后,在立柱竖直、横臂最终水平状态下,为防止在抓取过程中小车轮子脱离地面,抓取物体的最大重力为4.6875
N.在不增加器材的情况下,要想横臂最终保持水平位置并增加抓取物体的最大重力,可行的方法是将竖直的立柱向左侧转动
. (g取10N/kg)答案
4.(1)费力 摩擦
(2)1.25 0.4 4.6875 将竖直的立柱向左侧转动
(2)1.25 0.4 4.6875 将竖直的立柱向左侧转动
解析
【分析】
首先分析手爪的杠杆类型:弯曲件AOBC绕O点转动,动力作用在细线,阻力为手爪夹物体的力,动力臂小于阻力臂,属于费力杠杆;C点夹住物体时,依靠摩擦力阻碍物体相对运动,实现举高物体。
对于第二问,需结合杠杆平衡条件、功的计算公式解决:
1. 无抓取物时,以小车轮子为支点,根据电控组件和配重的力矩平衡计算配重重力;
2. 对金属块做功利用W=Gh计算;
3. 有抓取物时,再次利用杠杆平衡条件,结合已知配重,推导最大物体重力;
4. 要增加最大抓取重力,需减小物体的力臂,通过调整立柱位置实现。
【解析】
(1) 手爪的弯曲件AOBC绕O点转动,动力臂小于阻力臂,因此是费力杠杆;C点夹住物体时,利用C点产生的摩擦力阻碍物体下滑,将物体举高。
(2) ① 电控组件的重力:$G_{电}=m_{电}g=0.5kg×10N/kg=5N$;无抓取物时,以小车左轮子为支点,根据杠杆平衡条件$F_1L_1=F_2L_2$,代入力臂关系得$5N×5cm=G_{配}×20cm$,解得$G_{配}=1.25N$;
② 对金属块做功:$W=G_{物}h=m_{物}gh=0.2kg×10N/kg×0.2m=0.4J$;
③ 有抓取物时,以小车左轮子为支点,根据杠杆平衡条件,代入数据解得最大重力为$4.6875N$;
④ 要增加最大抓取重力,需减小物体的力臂,可行方法是将竖直的立柱向左侧转动,缩短物体到支点的水平距离,减小物体的力矩,从而增大最大抓取重力。
【答案】
(1) 费力;摩擦
(2) 1.25;0.4;4.6875;将竖直的立柱向左侧转动
【知识点】
杠杆平衡条件、功的计算、摩擦力
【点评】
本题结合机械手臂模型,考查杠杆平衡条件、功的计算等知识,需要学生正确分析杠杆的支点与力臂,结合平衡条件解决实际问题,注重知识在生活中的应用,难度适中。
【难度系数】
0.5
首先分析手爪的杠杆类型:弯曲件AOBC绕O点转动,动力作用在细线,阻力为手爪夹物体的力,动力臂小于阻力臂,属于费力杠杆;C点夹住物体时,依靠摩擦力阻碍物体相对运动,实现举高物体。
对于第二问,需结合杠杆平衡条件、功的计算公式解决:
1. 无抓取物时,以小车轮子为支点,根据电控组件和配重的力矩平衡计算配重重力;
2. 对金属块做功利用W=Gh计算;
3. 有抓取物时,再次利用杠杆平衡条件,结合已知配重,推导最大物体重力;
4. 要增加最大抓取重力,需减小物体的力臂,通过调整立柱位置实现。
【解析】
(1) 手爪的弯曲件AOBC绕O点转动,动力臂小于阻力臂,因此是费力杠杆;C点夹住物体时,利用C点产生的摩擦力阻碍物体下滑,将物体举高。
(2) ① 电控组件的重力:$G_{电}=m_{电}g=0.5kg×10N/kg=5N$;无抓取物时,以小车左轮子为支点,根据杠杆平衡条件$F_1L_1=F_2L_2$,代入力臂关系得$5N×5cm=G_{配}×20cm$,解得$G_{配}=1.25N$;
② 对金属块做功:$W=G_{物}h=m_{物}gh=0.2kg×10N/kg×0.2m=0.4J$;
③ 有抓取物时,以小车左轮子为支点,根据杠杆平衡条件,代入数据解得最大重力为$4.6875N$;
④ 要增加最大抓取重力,需减小物体的力臂,可行方法是将竖直的立柱向左侧转动,缩短物体到支点的水平距离,减小物体的力矩,从而增大最大抓取重力。
【答案】
(1) 费力;摩擦
(2) 1.25;0.4;4.6875;将竖直的立柱向左侧转动
【知识点】
杠杆平衡条件、功的计算、摩擦力
【点评】
本题结合机械手臂模型,考查杠杆平衡条件、功的计算等知识,需要学生正确分析杠杆的支点与力臂,结合平衡条件解决实际问题,注重知识在生活中的应用,难度适中。
【难度系数】
0.5
