
 登录
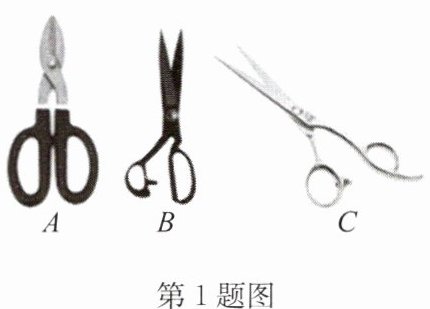
1.如图所示是三种类型的剪刀,请你为铁匠师傅选择一把剪铁皮的剪刀,你会选择
A
(填“A”“B”或“C”)剪刀,这样选择的目的是省力
(填“省力”“省距离”或“省功”).答案
1.A 省力
解析
【分析】
要选择适合剪铁皮的剪刀,需结合杠杆平衡条件分析:剪铁皮需要克服很大的阻力,因此应选择省力杠杆。省力杠杆的特点是动力臂大于阻力臂,观察三种剪刀:A剪刀的手柄(动力臂)长于刀刃(阻力臂),属于省力杠杆;B剪刀的动力臂与阻力臂相近;C剪刀的动力臂短、阻力臂长,属于费力杠杆。因此需选A剪刀。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$,当阻力和阻力臂一定时,动力臂越长,动力越小(越省力)。剪铁皮需要较大的力,应选动力臂大于阻力臂的省力杠杆。题图中A剪刀的动力臂(手柄部分)大于阻力臂(刀刃部分),是省力杠杆,适合剪铁皮;B剪刀动力臂与阻力臂接近,C剪刀动力臂小于阻力臂,为费力杠杆,不适合剪铁皮。因此选择A剪刀,目的是省力。
【答案】A 省力
【知识点】杠杆的分类、杠杆平衡条件
【点评】本题将杠杆知识与生活实际结合,考查学生对杠杆类型的判断及应用能力,体现物理知识的实用性。
【难度系数】0.3
要选择适合剪铁皮的剪刀,需结合杠杆平衡条件分析:剪铁皮需要克服很大的阻力,因此应选择省力杠杆。省力杠杆的特点是动力臂大于阻力臂,观察三种剪刀:A剪刀的手柄(动力臂)长于刀刃(阻力臂),属于省力杠杆;B剪刀的动力臂与阻力臂相近;C剪刀的动力臂短、阻力臂长,属于费力杠杆。因此需选A剪刀。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$,当阻力和阻力臂一定时,动力臂越长,动力越小(越省力)。剪铁皮需要较大的力,应选动力臂大于阻力臂的省力杠杆。题图中A剪刀的动力臂(手柄部分)大于阻力臂(刀刃部分),是省力杠杆,适合剪铁皮;B剪刀动力臂与阻力臂接近,C剪刀动力臂小于阻力臂,为费力杠杆,不适合剪铁皮。因此选择A剪刀,目的是省力。
【答案】A 省力
【知识点】杠杆的分类、杠杆平衡条件
【点评】本题将杠杆知识与生活实际结合,考查学生对杠杆类型的判断及应用能力,体现物理知识的实用性。
【难度系数】0.3
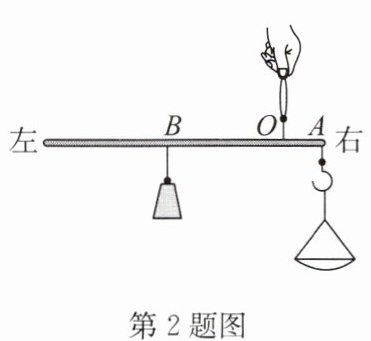
2.(2024·哈尔滨)杆秤在我国有几千年的历史,如今中药房仍在使用.如图所示,已测得刺五加药材的质量是120g,其中OB=3OA,若不计杆秤自重,则秤砣的质量约为
40
g,接下来要测30g的人参片,需要将秤砣向B点的右
(填“左”或“右”)侧移动.答案
2.40 右
解析
【分析】
要解决这道题,需运用杠杆平衡条件分析。首先明确杠杆支点为O,已知药材质量和力臂关系,先通过平衡条件计算秤砣质量;再根据待测药材质量变化,分析秤砣力臂的调整方向。第一步,不计杆秤自重时,杠杆平衡满足“动力×动力臂=阻力×阻力臂”,结合重力公式可约去g,利用已知的力臂关系和药材质量求出秤砣质量;第二步,当待测药材质量变小时,左边力矩减小,需减小右边力矩,因秤砣重力不变,需缩短其力臂,进而确定移动方向。
【解析】
1. 计算秤砣质量:
根据杠杆平衡条件$ F_1L_1 = F_2L_2 $,不计杆秤自重,药材的重力与其力臂的乘积等于秤砣的重力与其力臂的乘积,即:
$ G_{药} · OA = G_{砣} · OB $
代入$ G=mg $,约去g得:
$ m_{药} · OA = m_{砣} · OB $
已知$ OB=3OA $,$ m_{药}=120g $,代入得:
$ 120g · OA = m_{砣} · 3OA $
约去OA,解得:$ m_{砣} = \frac{120g}{3} = 40g $。
2. 确定秤砣移动方向:
待测人参片质量为30g,小于120g,左边力矩$ G_{人} · OA $变小。为使杠杆重新平衡,右边力矩需减小,因秤砣重力$ G_{砣} $不变,需缩短秤砣的力臂,即向靠近支点O的方向移动。由于B点在O点左侧,因此秤砣向B点的右侧移动。
【答案】
40;右
【知识点】
杠杆平衡条件
【点评】
本题结合生活中的杆秤考查杠杆平衡条件的应用,关键是明确支点和力臂,利用平衡条件分析质量变化时力臂的调整,属于基础应用类题目。
【难度系数】
0.5
要解决这道题,需运用杠杆平衡条件分析。首先明确杠杆支点为O,已知药材质量和力臂关系,先通过平衡条件计算秤砣质量;再根据待测药材质量变化,分析秤砣力臂的调整方向。第一步,不计杆秤自重时,杠杆平衡满足“动力×动力臂=阻力×阻力臂”,结合重力公式可约去g,利用已知的力臂关系和药材质量求出秤砣质量;第二步,当待测药材质量变小时,左边力矩减小,需减小右边力矩,因秤砣重力不变,需缩短其力臂,进而确定移动方向。
【解析】
1. 计算秤砣质量:
根据杠杆平衡条件$ F_1L_1 = F_2L_2 $,不计杆秤自重,药材的重力与其力臂的乘积等于秤砣的重力与其力臂的乘积,即:
$ G_{药} · OA = G_{砣} · OB $
代入$ G=mg $,约去g得:
$ m_{药} · OA = m_{砣} · OB $
已知$ OB=3OA $,$ m_{药}=120g $,代入得:
$ 120g · OA = m_{砣} · 3OA $
约去OA,解得:$ m_{砣} = \frac{120g}{3} = 40g $。
2. 确定秤砣移动方向:
待测人参片质量为30g,小于120g,左边力矩$ G_{人} · OA $变小。为使杠杆重新平衡,右边力矩需减小,因秤砣重力$ G_{砣} $不变,需缩短秤砣的力臂,即向靠近支点O的方向移动。由于B点在O点左侧,因此秤砣向B点的右侧移动。
【答案】
40;右
【知识点】
杠杆平衡条件
【点评】
本题结合生活中的杆秤考查杠杆平衡条件的应用,关键是明确支点和力臂,利用平衡条件分析质量变化时力臂的调整,属于基础应用类题目。
【难度系数】
0.5
3. 下列关于杠杆的几种说法中不正确的是(
A.杠杆可以是直的,也可以是弯的
B.杠杆的支点一定在杠杆上
C.支点可以在杠杆上的任何位置
D.动力臂与阻力臂之和一定等于杠杆的长度
D
)A.杠杆可以是直的,也可以是弯的
B.杠杆的支点一定在杠杆上
C.支点可以在杠杆上的任何位置
D.动力臂与阻力臂之和一定等于杠杆的长度
答案
3.D
解析
【分析】
要解决这道题,需明确杠杆的定义及五要素的含义,逐一分析每个选项的正确性:先回忆杠杆的定义(能绕固定点转动的硬棒)判断A选项;再明确支点的定义(杠杆绕着转动的点)判断B、C选项;最后理解动力臂、阻力臂的定义(支点到力的作用线的垂直距离)判断D选项,找出不正确的说法。
【解析】
根据杠杆的相关知识逐一分析选项:
选项A:杠杆是可绕固定点转动的硬棒,硬棒形状无限制,既可以是直的,也可以是弯的,因此A说法正确。
选项B:支点是杠杆转动时围绕的固定点,该点一定在杠杆本体上,因此B说法正确。
选项C:支点可根据实际需求设置在杠杆上的任意位置,因此C说法正确。
选项D:动力臂是支点到动力作用线的垂直距离,阻力臂是支点到阻力作用线的垂直距离,只有当动力、阻力的作用线都与杠杆垂直时,动力臂与阻力臂之和才等于杠杆长度,通常情况下两者之和不等于杠杆长度,因此D说法错误,符合题目要求。
【答案】
D
【知识点】
杠杆的概念;杠杆的五要素
【点评】
本题考查杠杆的基础概念,核心是区分杠杆长度与动力臂、阻力臂的关系,属于对基本概念的理解考查,难度较低。
【难度系数】
0.7
要解决这道题,需明确杠杆的定义及五要素的含义,逐一分析每个选项的正确性:先回忆杠杆的定义(能绕固定点转动的硬棒)判断A选项;再明确支点的定义(杠杆绕着转动的点)判断B、C选项;最后理解动力臂、阻力臂的定义(支点到力的作用线的垂直距离)判断D选项,找出不正确的说法。
【解析】
根据杠杆的相关知识逐一分析选项:
选项A:杠杆是可绕固定点转动的硬棒,硬棒形状无限制,既可以是直的,也可以是弯的,因此A说法正确。
选项B:支点是杠杆转动时围绕的固定点,该点一定在杠杆本体上,因此B说法正确。
选项C:支点可根据实际需求设置在杠杆上的任意位置,因此C说法正确。
选项D:动力臂是支点到动力作用线的垂直距离,阻力臂是支点到阻力作用线的垂直距离,只有当动力、阻力的作用线都与杠杆垂直时,动力臂与阻力臂之和才等于杠杆长度,通常情况下两者之和不等于杠杆长度,因此D说法错误,符合题目要求。
【答案】
D
【知识点】
杠杆的概念;杠杆的五要素
【点评】
本题考查杠杆的基础概念,核心是区分杠杆长度与动力臂、阻力臂的关系,属于对基本概念的理解考查,难度较低。
【难度系数】
0.7
4.(2024·镇江)小明用如图所示装置探究杠杆平衡条件,实验中杠杆始终保持水平平衡,此时弹簧测力计处于竖直方向,他发现弹簧测力计示数稍稍超过量程。为了完成实验,下列方案可行的是
(
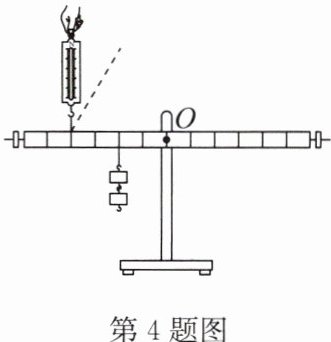
A.钩码的数量适当增加
B.钩码的位置适当向左移动
C.弹簧测力计转到图中虚线位置
D.弹簧测力计位置适当向左平移
(
D
)A.钩码的数量适当增加
B.钩码的位置适当向左移动
C.弹簧测力计转到图中虚线位置
D.弹簧测力计位置适当向左平移
答案
4.D
解析
【分析】
本题考查杠杆平衡条件的应用,解题思路是依据杠杆平衡原理$F_1L_1=F_2L_2$,分析各选项对弹簧测力计示数(动力)的影响,当前弹簧测力计示数超量程,需减小动力,需结合动力臂、阻力、阻力臂的变化判断可行方案。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$,当前动力过大,需减小动力$F_1$:
选项A:增加钩码数量,阻力$F_2$增大,由$F_1=\frac{F_2L_2}{L_1}$可知,动力会更大,不可行;
选项B:钩码位置左移,阻力臂$L_2$增大,$F_1=\frac{F_2L_2}{L_1}$,动力会更大,不可行;
选项C:弹簧测力计转至虚线位置,斜拉时动力臂小于竖直时的动力臂,$F_1=\frac{F_2L_2}{L_1}$,动力会更大,不可行;
选项D:弹簧测力计向左平移,动力臂$L_1$增大,$F_1=\frac{F_2L_2}{L_1}$,动力减小,可避免超量程,可行。
【答案】
D
【知识点】
杠杆平衡条件
【点评】
本题是杠杆平衡条件的实际应用,需明确动力臂、阻力臂的变化对动力大小的影响,关键是正确分析各操作对应的力与力臂的变化关系。
【难度系数】
0.6
本题考查杠杆平衡条件的应用,解题思路是依据杠杆平衡原理$F_1L_1=F_2L_2$,分析各选项对弹簧测力计示数(动力)的影响,当前弹簧测力计示数超量程,需减小动力,需结合动力臂、阻力、阻力臂的变化判断可行方案。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$,当前动力过大,需减小动力$F_1$:
选项A:增加钩码数量,阻力$F_2$增大,由$F_1=\frac{F_2L_2}{L_1}$可知,动力会更大,不可行;
选项B:钩码位置左移,阻力臂$L_2$增大,$F_1=\frac{F_2L_2}{L_1}$,动力会更大,不可行;
选项C:弹簧测力计转至虚线位置,斜拉时动力臂小于竖直时的动力臂,$F_1=\frac{F_2L_2}{L_1}$,动力会更大,不可行;
选项D:弹簧测力计向左平移,动力臂$L_1$增大,$F_1=\frac{F_2L_2}{L_1}$,动力减小,可避免超量程,可行。
【答案】
D
【知识点】
杠杆平衡条件
【点评】
本题是杠杆平衡条件的实际应用,需明确动力臂、阻力臂的变化对动力大小的影响,关键是正确分析各操作对应的力与力臂的变化关系。
【难度系数】
0.6
5.(2024·南通)钓鱼活动深受人们喜爱.如图是钓鱼的情景,你认为最合理的拉起鱼竿的方式是(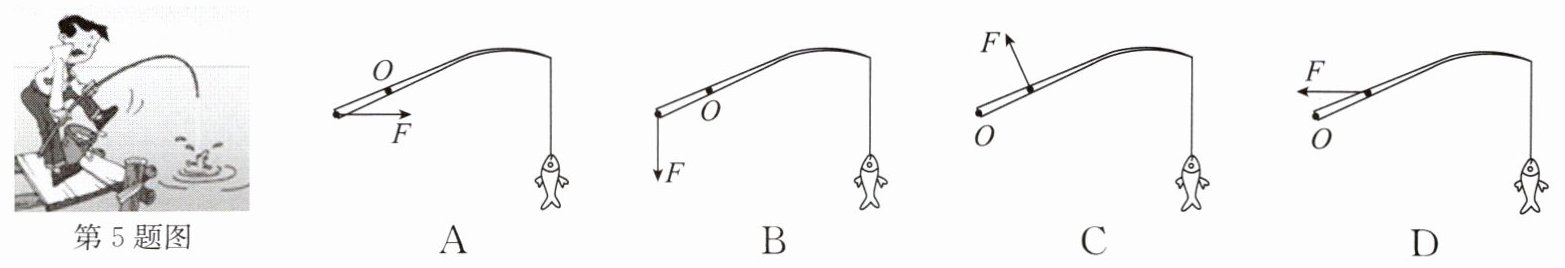
C
)答案
5.C
解析
【分析】
要解决这道题,需明确钓鱼竿是杠杆,支点为O点,动力是手对鱼竿的作用力,目的是拉起鱼。根据杠杆原理,动力方向与杠杆垂直时,动力臂最长,最省力,因此需判断哪个选项中动力F的方向符合这一要求。
【解析】
钓鱼竿属于杠杆,支点是O点。拉起鱼竿时,手施加的动力F应使动力臂尽可能长,这样更省力。当动力方向与杠杆垂直时,动力臂最大。分析各选项:A选项中F水平向右,动力臂小,不合理;B选项中F竖直向下,会阻碍拉起鱼竿,错误;C选项中F斜向上且与鱼竿垂直,动力臂最大,能合理拉起鱼竿;D选项中F水平向左,无法有效拉起鱼竿,错误。因此最合理的是C选项。
【答案】
C
【知识点】
杠杆的应用、力臂
【点评】
本题结合钓鱼的实际场景,考查杠杆原理在生活中的应用,需要学生理解杠杆支点、动力方向与力臂的关系,属于基础应用类题目。
【难度系数】
0.5
要解决这道题,需明确钓鱼竿是杠杆,支点为O点,动力是手对鱼竿的作用力,目的是拉起鱼。根据杠杆原理,动力方向与杠杆垂直时,动力臂最长,最省力,因此需判断哪个选项中动力F的方向符合这一要求。
【解析】
钓鱼竿属于杠杆,支点是O点。拉起鱼竿时,手施加的动力F应使动力臂尽可能长,这样更省力。当动力方向与杠杆垂直时,动力臂最大。分析各选项:A选项中F水平向右,动力臂小,不合理;B选项中F竖直向下,会阻碍拉起鱼竿,错误;C选项中F斜向上且与鱼竿垂直,动力臂最大,能合理拉起鱼竿;D选项中F水平向左,无法有效拉起鱼竿,错误。因此最合理的是C选项。
【答案】
C
【知识点】
杠杆的应用、力臂
【点评】
本题结合钓鱼的实际场景,考查杠杆原理在生活中的应用,需要学生理解杠杆支点、动力方向与力臂的关系,属于基础应用类题目。
【难度系数】
0.5
