

 登录
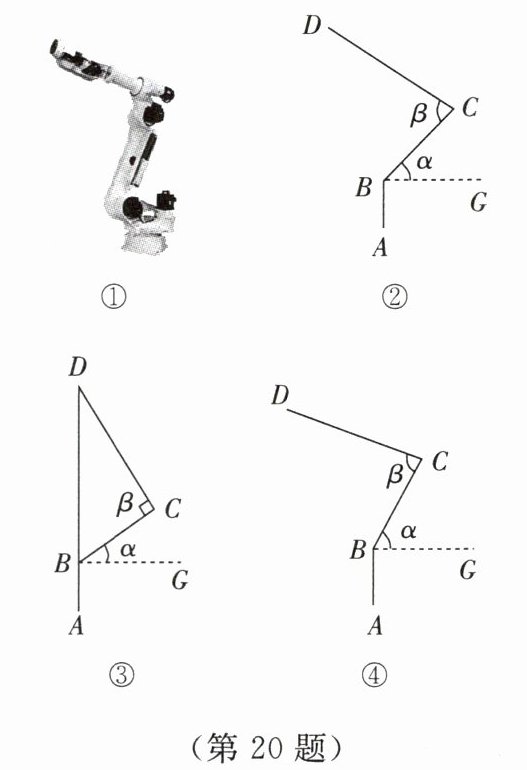
20.图①是一款机械臂机器人,图②是其结构示意图。基座AB与地面垂直,基座$AB=1\ \mathrm{m}$,大臂$BC=2\ \mathrm{m}$,小臂$CD=3\ \mathrm{m}$,大臂与水平线的张角为$α$,小臂与大臂的张角为$β$,其中$30°≤α≤60°$,$15°≤β≤90°$(图中各点、线均在同一平面内)。
(1)经过实验发现,当$β$取最大值,且$D,B,A$三点共线时(如图③),抓手$D$距离地面的高度最大,则抓手$D$距离地面的最大高度是(结果保留根号)。
(2)设抓手$D$到直线$AB$的水平距离为$r\ \mathrm{m}$。
①当$α=40°$,$β=73°$时,求$r$的值。(结果精确到$0.01$。参考数据:$\sin40°\approx0.64$,$\cos40°\approx0.77$,$\tan40°\approx0.84$,$\sin33°\approx0.54$,$\cos33°\approx0.84$,$\tan33°\approx0.65$)
②如图④,当$α=60°$时,$r$的最大值为。
(1)经过实验发现,当$β$取最大值,且$D,B,A$三点共线时(如图③),抓手$D$距离地面的高度最大,则抓手$D$距离地面的最大高度是(结果保留根号)。
(2)设抓手$D$到直线$AB$的水平距离为$r\ \mathrm{m}$。
①当$α=40°$,$β=73°$时,求$r$的值。(结果精确到$0.01$。参考数据:$\sin40°\approx0.64$,$\cos40°\approx0.77$,$\tan40°\approx0.84$,$\sin33°\approx0.54$,$\cos33°\approx0.84$,$\tan33°\approx0.65$)
②如图④,当$α=60°$时,$r$的最大值为。
答案
(1) $\boldsymbol{(1+\sqrt{13})\ \mathrm{m}}$
(2) ① $\boldsymbol{r\approx3.16}$;② $\boldsymbol{\frac{2+3\sqrt{3}}{2}\ \mathrm{m}}$
(2) ① $\boldsymbol{r\approx3.16}$;② $\boldsymbol{\frac{2+3\sqrt{3}}{2}\ \mathrm{m}}$
解析
【分析】
本题是解直角三角形在实际生活中的应用问题,解题思路如下:
(1) 先确定β的最大值为90°,此时D、B、A共线,△BCD为直角三角形,用勾股定理求出BD的长度,再加上基座AB的长度即可得到抓手D距离地面的最大高度;
(2) ①抓手D到AB的水平距离r可拆分为大臂BC的水平投影长度与小臂CD的水平投影长度之和,结合已知的角度值和参考三角函数值分别计算两部分投影再求和即可;
②当α固定为60°时,BC的水平投影为定值,要使r最大,只需CD的水平投影最大,结合β的取值范围找到对应最优角度,代入计算即可得到r的最大值。
【解析】
(1) 由题意得β的最大值为90°,此时△BCD为直角三角形,$∠ BCD=90°$,
已知$BC=2\ \mathrm{m}$,$CD=3\ \mathrm{m}$,由勾股定理可得:
$BD=\sqrt{BC^2+CD^2}=\sqrt{2^2+3^2}=\sqrt{13}\ \mathrm{m}$,
又$AB=1\ \mathrm{m}$,且D、B、A三点共线沿竖直方向,因此抓手D距离地面的最大高度为$AB+BD=(1+\sqrt{13})\ \mathrm{m}$。
(2) ①大臂BC的水平投影长度为$BC·\cosα$,
代入$α=40°$,$β=73°$,可得CD与水平方向的夹角为$90°+α-β=57°$,因此CD的水平投影长度为$CD·\cos57°=CD·\sin33°$,
则$r=2\cos40°+3\sin33°\approx2×0.77+3×0.54=1.54+1.62=3.16$。
②当$α=60°$时,BC的水平投影为$2\cos60°=2×\frac{1}{2}=1\ \mathrm{m}$,
要使r最大,需CD的水平投影最大,已知CD长度固定为$3\ \mathrm{m}$,结合β的取值范围$15°≤β≤90°$,当$β=90°$时,CD的水平投影最大,为$3\cos30°=3×\frac{\sqrt{3}}{2}\ \mathrm{m}$,
因此r的最大值为$1+\frac{3\sqrt{3}}{2}=\frac{2+3\sqrt{3}}{2}\ \mathrm{m}$。
【答案】
(1) $\boldsymbol{(1+\sqrt{13})\ \mathrm{m}}$
(2) ① $\boldsymbol{r\approx3.16}$;② $\boldsymbol{\frac{2+3\sqrt{3}}{2}\ \mathrm{m}}$
【知识点】
勾股定理,解直角三角形的应用,三角函数计算
【点评】
本题以机械臂为背景考查几何知识的实际应用,需要学生将实际问题转化为解直角三角形的模型,通过拆分线段投影计算,结合角度范围求最值,较好地考查了学生的建模能力和运算能力。
【难度系数】
0.6
