

 登录
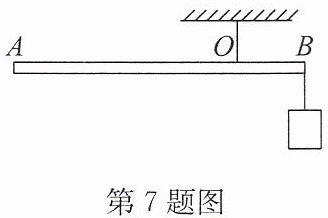
7.(2025·沭阳县月考)如图所示,把一根质量忽略不计的木棒AOB从O点悬挂(AO=3OB),B端挂有一个重为300N的重物,若在A点施加一个力使得木棒在水平位置静止,则杠杆
不一定
(选填“一定”“不一定”或“一定不”)是省力杠杆;在A点施加的最小动力F的大小为100
N,若保持动力F始终竖直向下,将重物缓慢提升,则拉力F的大小将不变
(选填“变小”“变大”或“不变”).答案
7. 不一定 100 不变
解析
【分析】
要解决这道题,需分三步思考:首先,判断省力杠杆的依据是动力臂是否大于阻力臂,本题中A点施加力的方向不确定,动力臂会随力的方向变化,因此无法确定杠杆类型;其次,求最小动力时,需让动力臂最大,即动力垂直于杠杆时,动力臂为OA,结合杠杆平衡条件计算;最后,保持动力竖直向下提升重物时,通过相似三角形可知动力臂与阻力臂的比值不变,进而判断拉力大小。
【解析】
1. 判断杠杆类型:省力杠杆的条件是动力臂大于阻力臂。本题中,在A点施加的力的方向未确定,动力臂的大小会随力的方向改变而变化,无法保证动力臂一定大于阻力臂,因此杠杆不一定是省力杠杆。
2. 计算最小动力:根据杠杆平衡条件$F_1L_1=F_2L_2$,要使动力最小,需动力臂最大,此时动力方向垂直于杠杆,动力臂为OA;阻力为B端重物的重力$G=300N$,阻力臂为OB。已知$AO=3OB$,代入公式得:$F×OA = G×OB$,即$F=\frac{G×OB}{OA}=\frac{300N×OB}{3OB}=100N$。
3. 判断拉力变化:保持动力F始终竖直向下,将重物缓慢提升时,动力臂和阻力臂的比值等于OA与OB的比值(由相似三角形可知,该比值不变),根据杠杆平衡条件,阻力G不变,力臂比值不变,因此拉力F的大小不变。
【答案】
不一定;100;不变
【知识点】
杠杆平衡条件;省力杠杆;力臂
【点评】
本题综合考查杠杆的类型判断、最小动力计算及拉力变化分析,需明确动力臂的影响因素,熟练运用杠杆平衡条件,同时结合几何关系分析力臂的变化,对学生的综合应用能力有一定要求。
【难度系数】
0.5
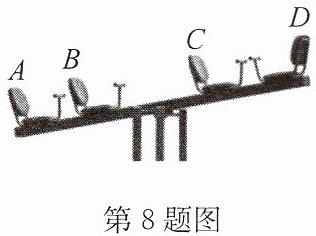
8.(2025·大丰区月考)如图所示是一个四人跷跷板.爸爸的体重几乎是小明的两倍,为了让小明和爸爸能够顺利玩耍,合适的座位安排是(
A.小明A位,爸爸D位
B.小明B位,爸爸D位
C.小明C位,爸爸A位
D.小明D位,爸爸B位
D
)A.小明A位,爸爸D位
B.小明B位,爸爸D位
C.小明C位,爸爸A位
D.小明D位,爸爸B位
答案
8.D
解析
【分析】
要解决这个问题,需利用杠杆的平衡条件:动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。已知爸爸体重是小明的2倍,即$G_{爸}=2G_{明}$,要使跷跷板平衡,需满足小明的重力×小明的力臂=爸爸的重力×爸爸的力臂,由此可推出小明的力臂需为爸爸力臂的2倍。观察跷跷板的座位,A、B在支点左侧,力臂关系为$A>B$;C、D在支点右侧,力臂关系为$D>C$,因此需要让较轻的小明坐在力臂大的位置,较重的爸爸坐在力臂小的位置,结合力臂的倍数关系即可选出合适的座位。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$,设小明的重力为$G$,则爸爸的重力为$2G$。要使跷跷板平衡,需满足$G × L_{明} = 2G × L_{爸}$,化简得$L_{明}=2L_{爸}$,即小明的力臂是爸爸力臂的2倍。观察座位的力臂:D点在支点右侧最远端,力臂最大;B点在支点左侧,力臂较小,符合“小明力臂是爸爸力臂2倍”的要求,因此小明应坐在D位,爸爸坐在B位。
【答案】
D
【知识点】
杠杆平衡条件
【点评】
本题结合跷跷板的实际场景,考查杠杆平衡条件的应用,关键是明确力臂的大小关系,将物理知识与生活实际结合,属于基础应用类题目。
【难度系数】
0.4
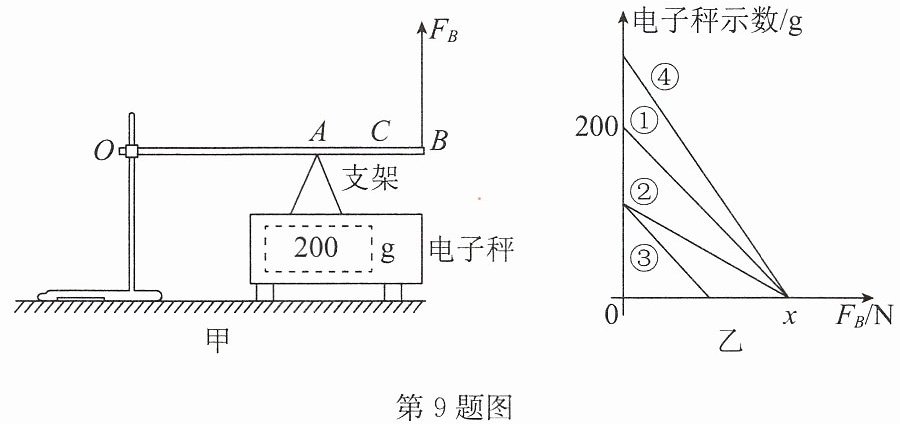
9.(2025·靖江期中)如图所示,电子秤上支架的质量不计,均匀细木棒OAB可绕O点自由转动,当支架支撑在A点时,调节O点高度,使木棒水平平衡,此时电子秤示数如图甲所示,已知$OA:AB=3:2$,现在B点施加竖直向上的拉力$F_B$,电子秤示数与$F_B$的关系图线为图乙中的①,下列说法不正确的是(取$g=10\mathrm{N/kg}$)
A.$F_B=0$,支架对木棒的支持力为2N
B.细木棒的自重为2.4N
C.图像中横坐标$x$点的数值为1.2N
D.若将支架从A点移至C点,电子秤示数与$F_B$的关系图线变为图乙中的④
A.$F_B=0$,支架对木棒的支持力为2N
B.细木棒的自重为2.4N
C.图像中横坐标$x$点的数值为1.2N
D.若将支架从A点移至C点,电子秤示数与$F_B$的关系图线变为图乙中的④
答案
9.D
解析
【分析】
本题考查杠杆平衡条件的应用,解题时以O为支点,明确杠杆受力(支架支持力、杠杆自重、B点拉力),利用杠杆平衡条件分析各力与力臂的关系:先根据F_B=0时的电子秤示数求支架支持力,结合力臂比例推导杠杆自重;再分析电子秤示数为0时的F_B值;最后判断支架移至C点时的初始示数变化,确定错误选项。
【解析】
设OA=3L,由OA:AB=3:2得OB=5L,均匀木棒重心在OB中点,即重心距O点2.5L。
1. 当F_B=0时,电子秤示数为200g,支架对A点的支持力:F_A=mg=0.2kg×10N/kg=2N,杠杆平衡时力矩平衡:F_A·OA = G·2.5L → 2N×3L = G×2.5L → G=2.4N,故A、B正确。
2. 当电子秤示数为0时,支架对杠杆支持力为0,杠杆平衡时:G·2.5L = F_B·OB → 2.4N×2.5L = F_B×5L → F_B=1.2N,即横坐标x=1.2N,故C正确。
3. 若支架移至C点,OC>OA(C在A右侧),当F_B=0时,力矩平衡:F_A'·OC = G·2.5L → F_A'=(G·2.5L)/OC,因OC>3L,故F_A'<2N,对应电子秤初始示数小于200g,而图乙中④的初始示数大于200g,故D错误。
【答案】
D
【知识点】
杠杆平衡条件、力与质量换算
【点评】
本题结合杠杆平衡条件分析力与力臂的关系,关键是确定均匀木棒的重心位置,需明确不同支点位置下的平衡状态,难度适中。
【难度系数】
0.5
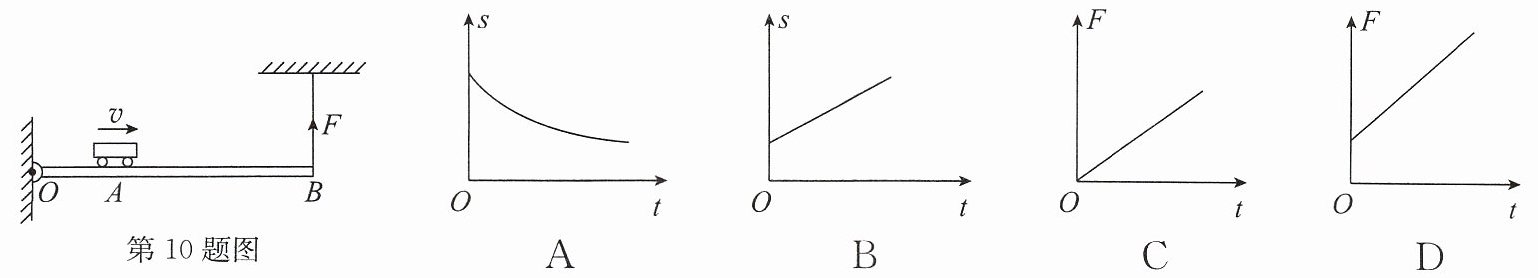
10.(2025·南通模拟)如图,小车从处于轻质杠杆OB的A点开始匀速向右运动,在B端竖直向上方向系一根不可伸缩的细绳使杠杆始终处于水平位置平衡.下列表示小车与B点间的距离s和细绳的拉力F随时间t变化的关系图线中,可能正确的是 (
D
)答案
10.D
解析
【分析】
要解决本题,需结合匀速直线运动的距离规律和杠杆平衡条件分析物理量随时间的变化关系:
1. 小车匀速向右运动,速度为定值,t时间内移动的距离与时间成正比,初始时小车在A点,可推导小车到B点的距离随时间的变化特征;
2. 根据杠杆平衡条件,结合小车重力、力臂的变化,推导B端拉力F随时间的函数关系,再对应图像特征判断正确选项。
【解析】
1. 分析小车与B点的距离s随时间t的变化:
小车匀速运动,速度为v,t时刻小车到O点的距离为 $ L = OA + vt $,杠杆OB长度为定值,因此小车到B点的距离 $ s = OB - L = OB - OA - vt $,s与t是一次函数关系,且随t增大而线性减小。选项A为非线性曲线,选项B中s随t增大而增大,均不符合,排除A、B。
2. 分析拉力F随时间t的变化:
根据杠杆平衡条件 $ F · OB = G · L $(G为小车重力,定值),代入 $ L = OA + vt $,得:
$ F · OB = G(OA + vt) $,整理得 $ F = \frac{Gv}{OB} t + \frac{G · OA}{OB} $。
该式为一次函数,当t=0时,$ F = \frac{G · OA}{OB} ≠ 0 $,即F有初始值,且随t增大而线性增大。选项C中F从原点出发(初始值为0),不符合;选项D中F从纵轴非零点开始,随t线性增大,符合推导结果。
【答案】
D
【知识点】
杠杆平衡条件、匀速直线运动、一次函数图像
【点评】
本题将杠杆平衡规律与运动学公式结合,要求学生推导物理量的函数关系并对应图像分析,需准确把握力臂、距离的变化规律,是力学与图像结合的典型题型。
【难度系数】
0.5
