

 登录
1. 关于杠杆的平衡,下列说法正确的是 (
A.只有静止不动的杠杆才是平衡的
B.杠杆的平衡条件也称为杠杆原理
C.牛顿最早总结出杠杆的平衡条件
D.杠杆平衡时,动力与阻力是一对平衡力
B
)A.只有静止不动的杠杆才是平衡的
B.杠杆的平衡条件也称为杠杆原理
C.牛顿最早总结出杠杆的平衡条件
D.杠杆平衡时,动力与阻力是一对平衡力
答案
1. B
解析
【分析】
要判断各选项的正误,需明确杠杆平衡的定义、杠杆平衡条件的相关知识,以及平衡力的判断条件,逐一分析选项即可得出正确答案。
【解析】
A选项:杠杆的平衡状态包括静止状态和匀速转动状态,并非只有静止不动的杠杆才平衡,因此A错误;
B选项:杠杆的平衡条件(动力×动力臂=阻力×阻力臂)也被称为杠杆原理,表述正确,因此B正确;
C选项:杠杆的平衡条件最早由古希腊学者阿基米德总结得出,牛顿的主要贡献是牛顿运动定律等,因此C错误;
D选项:平衡力需满足“作用在同一物体上、大小相等、方向相反、作用在同一直线”,杠杆平衡时,动力和阻力虽作用在杠杆上,但不一定满足所有平衡力条件,因此D错误。
【答案】
B
【知识点】
杠杆平衡条件,杠杆原理,平衡力的概念
【点评】
本题考查杠杆平衡相关的基础概念,属于识记类题目,需准确区分杠杆平衡的状态、平衡条件的发现者及平衡力的判断条件,整体难度较低,只要掌握核心知识点即可正确作答。
【难度系数】
0.7
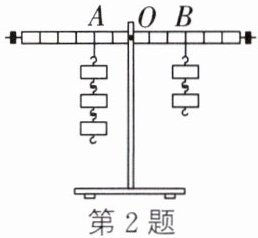
2. 如图所示,在均匀杠杆的A处挂3个钩码,B处挂2个钩码,杠杆恰好在水平位置平衡。下列操作中,仍能使杠杆在水平位置平衡的是(所用钩码均相同)(
A.两侧钩码同时向支点移动1格
B.两侧钩码下方同时加挂1个钩码
C.左侧加挂1个钩码,右侧加挂2个钩码
D.左侧拿去1个钩码,右侧钩码向左移动1格
D
)A.两侧钩码同时向支点移动1格
B.两侧钩码下方同时加挂1个钩码
C.左侧加挂1个钩码,右侧加挂2个钩码
D.左侧拿去1个钩码,右侧钩码向左移动1格
答案
2. D
解析
【分析】
要解决杠杆平衡问题,需依据杠杆平衡条件:动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。首先确定原杠杆平衡时的力和力臂:设每个钩码重力为$G$,每格长度为$L$,由图可知,支点$O$左侧A处力臂$L_A=2L$,挂3个钩码,故左侧力$F_A=3G$;右侧B处力臂$L_B=3L$,挂2个钩码,故右侧力$F_B=2G$,验证原平衡:$3G×2L=2G×3L=6GL$,符合平衡条件。接下来逐一分析选项,计算各操作后左右两侧的力矩,若相等则杠杆平衡。
【解析】
设每个钩码重力为$G$,每格长度为$L$,原平衡满足$F_AL_A=F_BL_B$:
选项A:两侧钩码向支点移动1格,新力臂$L_A'=2L-L=1L$,$L_B'=3L-L=2L$,左侧力矩$3G×1L=3GL$,右侧力矩$2G×2L=4GL$,$3GL≠4GL$,不平衡,A错误。
选项B:两侧各加1个钩码,新力$F_A'=4G$,$F_B'=3G$,左侧力矩$4G×2L=8GL$,右侧力矩$3G×3L=9GL$,$8GL≠9GL$,不平衡,B错误。
选项C:左侧加1个钩码($F_A''=4G$),右侧加2个钩码($F_B''=4G$),左侧力矩$4G×2L=8GL$,右侧力矩$4G×3L=12GL$,$8GL≠12GL$,不平衡,C错误。
选项D:左侧拿去1个钩码($F_A'''=2G$),右侧钩码左移1格($L_B'''=3L-L=2L$),左侧力矩$2G×2L=4GL$,右侧力矩$2G×2L=4GL$,$4GL=4GL$,平衡,D正确。
【答案】
D
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的应用,核心是准确确定力和对应力臂,通过计算力矩判断杠杆是否平衡,属于基础应用题型,需细心分析各操作的力和力臂变化。
【难度系数】
0.5
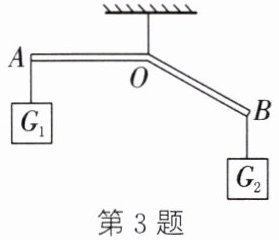
3. 如图所示,杠杆AOB用细线悬挂起来。当A端挂重物$G_1$,B端挂重物$G_2$时,杠杆平衡,此时OA恰好处于水平位置,AO=BO,杠杆重力不计,则(
A.$G_1 < G_2$
B.$G_1 > G_2$
C.$G_1 = G_2$
D.以上都有可能
A
)A.$G_1 < G_2$
B.$G_1 > G_2$
C.$G_1 = G_2$
D.以上都有可能
答案
3. A
解析
【分析】要解决这道题,需利用杠杆平衡条件(动力×动力臂=阻力×阻力臂),关键是正确确定两个重物对杠杆拉力对应的力臂:支点为O,G₁竖直向下,OA水平,因此G₁的力臂等于OA的长度;G₂竖直向下,OB倾斜,G₂的力臂是O到G₂作用线的垂直距离,该距离小于OB的长度。已知AO=BO,结合平衡条件即可判断G₁和G₂的大小。
【解析】根据杠杆平衡条件:$F_1L_1=F_2L_2$。本题中,支点为O,G₁的拉力$F_1=G_1$,其力臂$L_1$是O到G₁作用线的垂直距离,因OA水平,故$L_1=OA$;G₂的拉力$F_2=G_2$,其力臂$L_2$是O到G₂作用线的垂直距离,由于OB倾斜,$L_2$是直角边,因此$L_2<OB$。已知$AO=BO$,则$L_1=OA=BO>L_2$。代入平衡条件得:$G_1×L_1=G_2×L_2$,因$L_1>L_2$,所以$G_1<G_2$。
【答案】A
【知识点】杠杆平衡条件、力臂
【点评】本题考查杠杆平衡条件的应用,核心是准确区分“支点到力的作用点的距离”和“支点到力的作用线的垂直距离(力臂)”,易错点是误将OB长度当作G₂的力臂,属于基础应用类题目。
【难度系数】0.5
4. 若杠杆的动力臂是阻力臂的5倍,则杠杆平衡时,动力是阻力的
$\frac{1}{5}$
。若作用在杠杆上的动力是80 N,动力臂是40 cm,阻力臂是10 cm,则杠杆平衡时,阻力是320
N。答案
4. $\frac{1}{5}$ 320
解析
【分析】本题需利用杠杆平衡条件(动力×动力臂=阻力×阻力臂,公式为$F_1L_1=F_2L_2$)解题:第一问已知动力臂与阻力臂的倍数关系,代入公式可推导动力与阻力的比值;第二问已知动力、动力臂、阻力臂,通过公式变形即可求出阻力。
【解析】1. 求动力与阻力的关系:根据杠杆平衡条件$F_1L_1=F_2L_2$,由题意得$L_1=5L_2$,代入公式得$F_1×5L_2=F_2L_2$,两边约去$L_2$($L_2≠0$),解得$F_1=\frac{1}{5}F_2$,即动力是阻力的$\frac{1}{5}$。2. 求阻力大小:已知$F_1=80N$,$L_1=40cm$,$L_2=10cm$,根据杠杆平衡条件变形得$F_2=\frac{F_1L_1}{L_2}$,代入数值计算:$F_2=\frac{80N×40cm}{10cm}=320N$(因动力臂和阻力臂单位统一,无需换算)。
【答案】$\frac{1}{5}$;320
【知识点】杠杆平衡条件
【点评】本题是杠杆平衡条件的基础应用,属于力学基础题,核心是掌握杠杆平衡公式的推导与变形,适合巩固力学基础知识点。
【难度系数】0.8
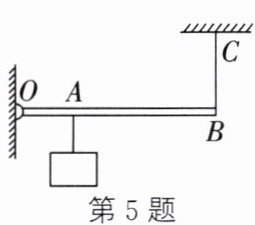
5. 如图所示,轻质均匀杆OB长70 cm,能绕O点转动,B端用细绳BC悬于C点,有一重为49 N的铁块挂在A点,OA长20 cm。
(1)此时绳BC的拉力为
(2)若绳BC最大能承受的力为42 N,移动铁块到某一位置,绳BC恰好断裂,则此时铁块悬挂点到支点O的距离为
(1)此时绳BC的拉力为
14
N。(2)若绳BC最大能承受的力为42 N,移动铁块到某一位置,绳BC恰好断裂,则此时铁块悬挂点到支点O的距离为
60
cm。答案
5. (1) 14 (2) 60
解析
【分析】本题是利用杠杆平衡条件解决的问题,首先确定支点为O,明确动力(绳BC的拉力)、阻力(铁块重力)及对应力臂,根据杠杆平衡条件$F_1L_1=F_2L_2$计算。第一问已知阻力、阻力臂、动力臂,求动力;第二问已知最大动力、阻力、动力臂,求阻力臂。
【解析】
(1)轻质杆OB重力不计,支点为O,根据杠杆平衡条件:$F_{\mathrm{拉}} × OB = G × OA$。
已知$OB=70\ \mathrm{cm}$,$G=49\ \mathrm{N}$,$OA=20\ \mathrm{cm}$,代入得:
$F_{\mathrm{拉}}=\frac{G × OA}{OB}=\frac{49\ \mathrm{N} × 20\ \mathrm{cm}}{70\ \mathrm{cm}}=14\ \mathrm{N}$。
(2)当绳BC最大拉力$F_{\mathrm{最大}}=42\ \mathrm{N}$时,设铁块悬挂点到O的距离为$L$,根据杠杆平衡条件:$F_{\mathrm{最大}} × OB = G × L$,代入得:
$L=\frac{F_{\mathrm{最大}} × OB}{G}=\frac{42\ \mathrm{N} × 70\ \mathrm{cm}}{49\ \mathrm{N}}=60\ \mathrm{cm}$。
【答案】
(1)14;(2)60
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的应用,关键是找准支点、动力臂和阻力臂,利用公式计算,属于基础题,难度不大。
【难度系数】
0.3
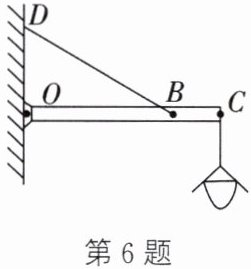
6. 如图所示,灯重为30 N,灯挂在水平横杆的C端。O为杠杆的支点,水平横杆OC长为2 m,杆重不计,BC长为0.5 m,∠DBO=30°。
(1)画出绳子BD对横杆的拉力$F_1$、拉力的力臂$l_1$、阻力$F_2$及阻力臂$l_2$。
(2)绳子BD作用在横杆上的拉力是多少?
(3)若绳端D点向上移动,横杆仍水平,绳子BD作用在横杆上的拉力大小将如何变化?
(1)画出绳子BD对横杆的拉力$F_1$、拉力的力臂$l_1$、阻力$F_2$及阻力臂$l_2$。
(2)绳子BD作用在横杆上的拉力是多少?
(3)若绳端D点向上移动,横杆仍水平,绳子BD作用在横杆上的拉力大小将如何变化?
答案
6. (1) 如图所示
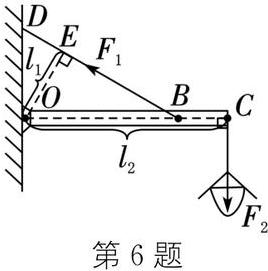
(2) 在直角三角形 OEB 中,∠OBE=30°,力臂 $l_1 = OE = \frac{OB}{2} = \frac{OC-BC}{2} = \frac{2\ \mathrm{m}-0.5\ \mathrm{m}}{2} = 0.75\ \mathrm{m}$,阻力 $F_2 = G = 30\ \mathrm{N}$,阻力臂 $l_2 = OC = 2\ \mathrm{m}$,由 $F_1 l_1=F_2 l_2$ 可得,$F_1 × 0.75\ \mathrm{m}=30\ \mathrm{N} × 2\ \mathrm{m}$,解得 $F_1 = 80\ \mathrm{N}$
(3) 若绳端 D 点向上移动,由于横杆仍水平,则∠EBO逐渐变大,则力臂 $l_1=OE$ 也变大,由于阻力和阻力臂不变,根据 $F_1 l_1=F_2 l_2$ 可知,拉力将变小
解析
【分析】
本题围绕杠杆的相关知识展开,解题思路如下:
1. 第(1)问:画力与力臂时,拉力$F_1$是绳子BD对横杆的拉力,方向沿BD向上;阻力$F_2$是灯的重力,竖直向下作用在C端。力臂是支点到力的作用线的垂直距离,据此画出对应力臂即可。
2. 第(2)问:利用杠杆平衡条件$F_1l_1=F_2l_2$计算拉力,先算出OB的长度,结合$∠DBO=30°$求出$F_1$的力臂$l_1$,阻力$F_2$等于灯重,阻力臂$l_2$等于OC的长度,代入公式求解。
3. 第(3)问:D点向上移动时,横杆保持水平,分析$F_1$的力臂变化,结合杠杆平衡条件,阻力和阻力臂不变,判断拉力的变化情况。
【解析】
(1) 画图说明:
① 拉力$F_1$:作用在B点,方向沿BD向上;阻力$F_2$:作用在C点,方向竖直向下,大小等于灯重30N。
② 力臂$l_1$:过支点O作$F_1$作用线的垂线,垂线段即为$l_1$;力臂$l_2$:过支点O作$F_2$作用线的垂线,因$F_2$竖直、OC水平,故$l_2=OC$。(对应参考图)
(2) 计算拉力:
OB的长度:$OB = OC - BC = 2\ \mathrm{m} - 0.5\ \mathrm{m} = 1.5\ \mathrm{m}$。
在直角三角形中,$∠DBO=30°$,$F_1$的力臂$l_1 = OB × \sin30° = 1.5\ \mathrm{m} × 0.5 = 0.75\ \mathrm{m}$。
阻力$F_2 = G = 30\ \mathrm{N}$,阻力臂$l_2 = OC = 2\ \mathrm{m}$。
根据杠杆平衡条件$F_1l_1=F_2l_2$,代入数据得:
$F_1 × 0.75\ \mathrm{m} = 30\ \mathrm{N} × 2\ \mathrm{m}$,
解得$F_1 = \frac{30\ \mathrm{N} × 2\ \mathrm{m}}{0.75\ \mathrm{m}} = 80\ \mathrm{N}$。
(3) 拉力变化分析:
D点向上移动,横杆仍水平,$F_1$的力臂$l_1$变大;阻力$F_2$和阻力臂$l_2$不变,根据杠杆平衡条件,拉力$F_1$将变小。
【答案】
(1) 如图所示;
(2) 绳子BD作用在横杆上的拉力是80N;
(3) 拉力将变小。
【知识点】
杠杆平衡条件,力臂的画法
【点评】
本题考查杠杆平衡条件的应用,需掌握力臂的定义与画法,利用平衡条件计算拉力,属于基础杠杆应用题型,难度适中。
【难度系数】
0.5
本题围绕杠杆的相关知识展开,解题思路如下:
1. 第(1)问:画力与力臂时,拉力$F_1$是绳子BD对横杆的拉力,方向沿BD向上;阻力$F_2$是灯的重力,竖直向下作用在C端。力臂是支点到力的作用线的垂直距离,据此画出对应力臂即可。
2. 第(2)问:利用杠杆平衡条件$F_1l_1=F_2l_2$计算拉力,先算出OB的长度,结合$∠DBO=30°$求出$F_1$的力臂$l_1$,阻力$F_2$等于灯重,阻力臂$l_2$等于OC的长度,代入公式求解。
3. 第(3)问:D点向上移动时,横杆保持水平,分析$F_1$的力臂变化,结合杠杆平衡条件,阻力和阻力臂不变,判断拉力的变化情况。
【解析】
(1) 画图说明:
① 拉力$F_1$:作用在B点,方向沿BD向上;阻力$F_2$:作用在C点,方向竖直向下,大小等于灯重30N。
② 力臂$l_1$:过支点O作$F_1$作用线的垂线,垂线段即为$l_1$;力臂$l_2$:过支点O作$F_2$作用线的垂线,因$F_2$竖直、OC水平,故$l_2=OC$。(对应参考图)
(2) 计算拉力:
OB的长度:$OB = OC - BC = 2\ \mathrm{m} - 0.5\ \mathrm{m} = 1.5\ \mathrm{m}$。
在直角三角形中,$∠DBO=30°$,$F_1$的力臂$l_1 = OB × \sin30° = 1.5\ \mathrm{m} × 0.5 = 0.75\ \mathrm{m}$。
阻力$F_2 = G = 30\ \mathrm{N}$,阻力臂$l_2 = OC = 2\ \mathrm{m}$。
根据杠杆平衡条件$F_1l_1=F_2l_2$,代入数据得:
$F_1 × 0.75\ \mathrm{m} = 30\ \mathrm{N} × 2\ \mathrm{m}$,
解得$F_1 = \frac{30\ \mathrm{N} × 2\ \mathrm{m}}{0.75\ \mathrm{m}} = 80\ \mathrm{N}$。
(3) 拉力变化分析:
D点向上移动,横杆仍水平,$F_1$的力臂$l_1$变大;阻力$F_2$和阻力臂$l_2$不变,根据杠杆平衡条件,拉力$F_1$将变小。
【答案】
(1) 如图所示
;(2) 绳子BD作用在横杆上的拉力是80N;
(3) 拉力将变小。
【知识点】
杠杆平衡条件,力臂的画法
【点评】
本题考查杠杆平衡条件的应用,需掌握力臂的定义与画法,利用平衡条件计算拉力,属于基础杠杆应用题型,难度适中。
【难度系数】
0.5
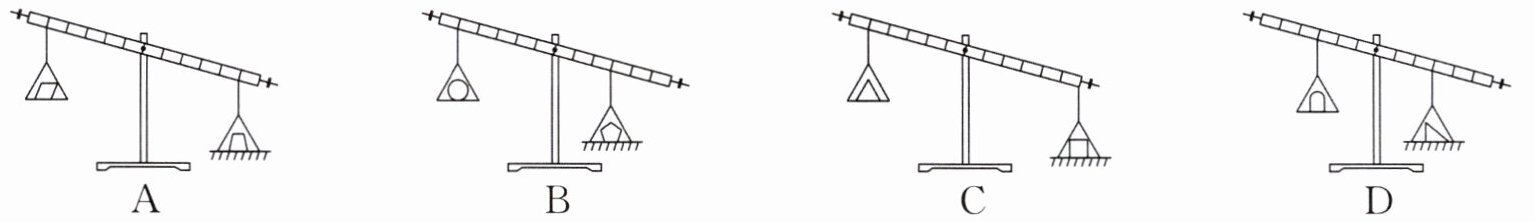
7. (2024·苏州姑苏校级期中)将若干重物放在4个自制天平的秤盘上,放入重物前天平在水平位置平衡,放入重物后天平都向右倾斜,秤盘最终落在桌面上,若不改变秤盘的悬挂位置,仅将重物左右互换,互换后可能重新在水平位置平衡的天平是(
C
)答案
7. C
解析
【分析】
要解决本题,需依据杠杆平衡条件($F_1L_1=F_2L_2$)分析:首先确定天平支点,设每个小格长度为$L$,左边秤盘到支点的力臂为$L_左$,右边秤盘到支点的力臂为$L_右$;互换重物前天平向右倾斜,说明右侧力矩更大,即$F_左L_左 < F_右L_右$。互换重物后,需满足$F_右L_左 = F_左L_右$才能重新平衡,结合原力矩关系判断选项。
【解析】
根据杠杆平衡条件,逐一分析选项:
选项A:$L_左=4L$,$L_右=5L$,互换后需$F_右×4L=F_左×5L$,即$\frac{F_左}{F_右}=\frac{4}{5}$;原天平向右倾斜,$F_左×4L < F_右×5L$,即$\frac{F_左}{F_右}<\frac{5}{4}$,不满足互换后平衡条件。
选项B:$L_左=5L$,$L_右=4L$,互换后需$F_右×5L=F_左×4L$,即$\frac{F_左}{F_右}=\frac{5}{4}$;原天平向右倾斜,$F_左×5L < F_右×4L$,即$\frac{F_左}{F_右}<\frac{4}{5}$,不满足。
选项C:$L_左=4L$,$L_右=5L$,互换后需$F_右×4L=F_左×5L$,即$\frac{F_左}{F_右}=\frac{4}{5}$;原天平向右倾斜,$F_左×4L < F_右×5L$,即$\frac{F_左}{F_右}<\frac{5}{4}$,满足互换后平衡条件。
选项D:$L_左=5L$,$L_右=4L$,互换后需$F_右×5L=F_左×4L$,即$\frac{F_左}{F_右}=\frac{5}{4}$;原天平向右倾斜,$F_左×5L < F_右×4L$,即$\frac{F_左}{F_右}<\frac{4}{5}$,不满足。
【答案】
C
【知识点】
杠杆平衡条件的应用
【点评】
本题考查杠杆平衡条件的实际应用,核心是明确力臂与力矩的关系,通过互换前后的力矩对比判断平衡情况,需熟练掌握杠杆公式的变形分析。
【难度系数】
0.5
