
 登录
1 [2025 四川乐山中考,中]要得出杠杆的平衡条件,需要经历以下过程:
(注:实验中所用的钩码质量均相等、杠杆上相邻刻线间的距离均相等)
(一)观察杠杆在水平位置的平衡

(1)如图甲(a)所示是一个在水平位置平衡的杠杆,减少其中一侧钩码的数量,发现杠杆发生倾斜,根据此现象可以猜想杠杆的平衡与
(2)如图甲(b)所示用带杆的滑轮向左推动右侧挂钩码的悬线,发现杠杆发生倾斜,根据此现象可以猜想杠杆的平衡与
(二)探究杠杆的平衡条件
(3)如图乙所示,为使杠杆在水平位置平衡,应将平衡螺母向
(4)如图丙所示,调平后在A点悬挂2个钩码,为使杠杆保持水平平衡,应在B点悬挂
(5)通过多次实验测得数据并分析数据,可以得出杠杆的平衡条件为
A.动力×动力臂=阻力×阻力臂
B.动力+动力臂=阻力+阻力臂
(三)反思拓展
(6)根据实验结论,为使如图丁所示杠杆水平平衡,应将左侧的2个钩码悬挂至
(注:实验中所用的钩码质量均相等、杠杆上相邻刻线间的距离均相等)
(一)观察杠杆在水平位置的平衡
(1)如图甲(a)所示是一个在水平位置平衡的杠杆,减少其中一侧钩码的数量,发现杠杆发生倾斜,根据此现象可以猜想杠杆的平衡与
力的大小
有关。(2)如图甲(b)所示用带杆的滑轮向左推动右侧挂钩码的悬线,发现杠杆发生倾斜,根据此现象可以猜想杠杆的平衡与
力臂的大小
有关。(二)探究杠杆的平衡条件
(3)如图乙所示,为使杠杆在水平位置平衡,应将平衡螺母向
左
(填“左”或“右”)端调节。(4)如图丙所示,调平后在A点悬挂2个钩码,为使杠杆保持水平平衡,应在B点悬挂
3
个钩码。若规定A点处的力为动力,则此时的杠杆属于省力
杠杆。(5)通过多次实验测得数据并分析数据,可以得出杠杆的平衡条件为
A
。A.动力×动力臂=阻力×阻力臂
B.动力+动力臂=阻力+阻力臂
(三)反思拓展
(6)根据实验结论,为使如图丁所示杠杆水平平衡,应将左侧的2个钩码悬挂至
③
(填图丁中的数字编号)位置。答案
1. (1)力的大小 (2)力臂的大小 (3)左
(4)3 省力 (5)A (6)③
【解析】(1)图甲(a)中杠杆初始平衡,减少一侧钩码数量(改变了力的大小),杠杆倾斜。其他条件不变,仅力的大小改变,杠杆不再平衡,则猜想杠杆平衡与力的大小有关。(2)图甲(b)中用带杆滑轮推右侧悬线,改变了右侧力的方向(等效改变了力臂长度,力臂是支点到力的作用线的距离),杠杆倾斜。力的大小不变,力臂改变,杠杆不再平衡,则猜想杠杆平衡与力臂的大小有关。(3)杠杆平衡调节遵循"左低右调,右低左调"。图乙中杠杆左端高,右端低;为使杠杆在水平位置平衡,应将平衡螺母向左端调节。(4)设每个钩码重力为G,杠杆每小格长度为l。根据杠杆平衡条件,A点挂2个钩码($F_{1}=2G,l_{1}=3l$),B点力臂$l_{2}=2l$,则$F_{2}=\frac {2G×3l}{2l}=3G$,即应在B点挂3个钩码。因为动力臂为3l,阻力臂为2l,动力臂大于阻力臂,所以此时的杠杆属于省力杠杆。(5)多次实验(改变力和力臂的大小组合),分析数据发现"动力×动力臂"与"阻力×阻力臂"的数值始终相等。则杠杆平衡条件是动力×动力臂=阻力×阻力臂。"动力+动力臂=阻力+阻力臂"无物理意义,力和力臂是不同物理量,不能直接相加。故 A 符合题意,B不符合题意。故选A。(6)图丁中左侧$F_{1}'=2G$,动力臂$l_{1}'=nl$;右侧$F_{2}'=2G$,绳与杠杆夹角为$30^{\circ }$,根据几何关系可知阻力臂$l_{2}'=\frac {1}{2}×4l=2l$,根据杠杆平衡条件可得$2G×nl=2G×2l$,则$n=2$。所以应将左侧的2个钩码悬挂至③位置。
解析
【分析】
我们可以顺着实验探究的逻辑逐步推导:
1. 第(1)问:甲(a)中杠杆原本水平平衡,仅减少一侧钩码数量,也就是只改变了力的大小,杠杆就失去平衡,由此可以直接猜想杠杆平衡和力的大小有关。
2. 第(2)问:甲(b)中钩码数量没有变化,也就是拉力大小不变,推动悬线后拉力方向改变,支点到拉力作用线的距离(力臂)发生变化,杠杆倾斜,由此猜想杠杆平衡和力臂的大小有关。
3. 第(3)问:调节杠杆水平平衡的规则是“平衡螺母向杠杆偏高的一侧调节”,图乙中杠杆左端高、右端低,所以向左调平衡螺母。
4. 第(4)问:利用杠杆平衡条件代入数值计算,设单钩码重力为G,单格长度为l,算出B点需要的钩码数;再对比动力臂和阻力臂的长度,判断杠杆类型。
5. 第(5)问:不同物理量不能直接相加,杠杆平衡的正确规律是动力与动力臂的乘积等于阻力与阻力臂的乘积,选出对应选项。
6. 第(6)问:先根据30°角的几何关系算出右侧斜向拉力的实际力臂,再代入杠杆平衡条件算出左侧钩码需要悬挂的力臂长度,对应找到图中的编号位置。
【解析】
(1) 甲(a)中仅改变一侧钩码数量,也就是改变了力的大小,杠杆从平衡变为倾斜,其他变量都没有变化,因此可以猜想杠杆的平衡与力的大小有关。
(2) 甲(b)中钩码数量不变,拉力大小不变,推动悬线后拉力方向改变,支点到拉力作用线的距离即力臂发生改变,杠杆倾斜,因此可以猜想杠杆的平衡与力臂的大小有关。
(3) 图乙中杠杆右端下沉、左端偏高,根据杠杆调平规则,平衡螺母应向偏高的左端调节,使杠杆在水平位置平衡。
(4) 设每个钩码重力为G,杠杆每小格长度为l,A点距离支点3格,动力F₁=2G,动力臂l₁=3l;B点距离支点2格,阻力臂l₂=2l。根据杠杆平衡条件F₁l₁=F₂l₂,代入得2G×3l=F₂×2l,解得F₂=3G,因此需要在B点悬挂3个钩码。此时动力臂3l大于阻力臂2l,动力小于阻力,属于省力杠杆。
(5) 力和力臂是不同类型的物理量,不能直接相加,多次实验验证的杠杆平衡条件为动力×动力臂=阻力×阻力臂,因此选A。
(6) 图丁中右侧拉力与杠杆夹角为30°,根据直角三角形几何特性,30°角对应的直角边长度为斜边的一半,右侧拉力作用点距离支点为4格,因此实际阻力臂l₂'=½×4l=2l。右侧拉力F₂'=2G,左侧拉力F₁'=2G,代入杠杆平衡条件F₁'l₁'=F₂'l₂',得2G×l₁'=2G×2l,解得l₁'=2l,也就是左侧钩码需要挂在距离支点2格的位置,对应图中的编号③。
【答案】
(1) 力的大小 (2) 力臂的大小 (3) 左 (4) 3;省力 (5) A (6) ③
【知识点】
杠杆平衡条件,杠杆调平,杠杆分类
【点评】
本题完整还原了杠杆平衡条件的探究全流程,从提出猜想、实验操作到规律应用层层递进,其中斜向拉力的力臂计算是易错点,能够有效考察学生对力臂概念的本质理解,避免学生只会计算沿竖直方向拉力的力臂,夯实实验基础的同时兼顾了能力拓展。
【难度系数】
0.6
2 [2024 河南周口期末,中]小明用飞镖的镖盘做了一个圆心固定并且可以绕圆心O转动的圆盘,圆盘的直径上AB两端有两个平衡螺母,A、B、C是在镖盘以O为圆心的同一个圆上的三个点,BD垂直于AB,接下来用这个装置探究杠杆的平衡条件(所用钩码均相同)。
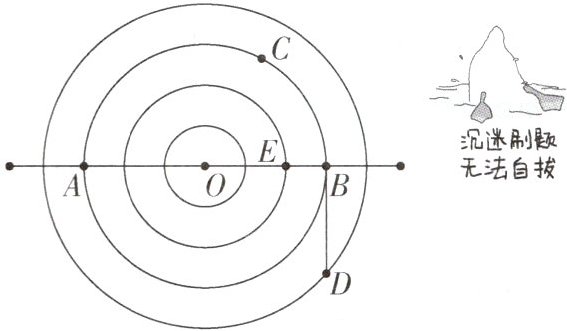
(1)调节圆盘的直径上AB两端的平衡螺母让AB在
(2)在圆盘上的A点挂两个钩码,B点挂两个钩码,杠杆平衡,若将B点的两个钩码挂在C点或D点,能平衡的是
a.支点到力的作用点的距离
b.支点到力的作用线的距离
(3)小明通过这两次实验的结果对力臂有了更深刻的认识,但该实验过程存在的问题是
(4)根据杠杆的平衡条件
(1)调节圆盘的直径上AB两端的平衡螺母让AB在
水平
位置平衡;(2)在圆盘上的A点挂两个钩码,B点挂两个钩码,杠杆平衡,若将B点的两个钩码挂在C点或D点,能平衡的是
D
点,是由于该点与B点的b
(填“a”或“b”)相同;a.支点到力的作用点的距离
b.支点到力的作用线的距离
(3)小明通过这两次实验的结果对力臂有了更深刻的认识,但该实验过程存在的问题是
没有改变钩码的数量和位置进行多次实验,结论可能具有偶然性(合理即可)
;(4)根据杠杆的平衡条件
动力×动力臂=阻力×阻力臂
,若把B点的钩码去掉,则需要在E点挂3
个钩码才能让圆盘继续保持静止(OE:OB=2:3)。答案
2. (1)水平 (2)D b (3)没有改变钩码的数量和位置进行多次实验,结论可能具有偶然性(合理即可) (4)动力×动力臂=阻力×阻力臂 3
【解析】(1)调节圆盘的直径上AB两端的平衡螺母让AB在水平位置平衡,这样可使力臂在AB上,便于直接读出力臂。(2)AO与OB的长度相等,在A点和B点各挂两个钩码,杠杆平衡;若将B点的两个钩码挂在C点或D点,由题意知,BD垂直于AB,故D点与B点的支点到力的作用线的距离相同,即力臂相同,根据杠杆平衡条件,将B点的两个钩码挂在D点时,动力和动力臂、阻力和阻力臂均不变,此时杠杆仍能平衡。(3)该实验过程存在的问题是没有改变钩码的数量和位置进行多次实验,结论可能具有偶然性。(4)根据杠杆的平衡条件:动力×动力臂=阻力×阻力臂,若把B点的钩码去掉,在E点挂钩码,设每个钩码重力为G,根据题图,则有$F_{A}l_{A}=F_{E}l_{E},2G×3=F_{E}×2$,解得$F_{E}=3G$,即需要在E点挂3个钩码才能让圆盘继续保持静止。
思路分析
(1)调节圆盘的直径上AB两端的平衡螺母,使AB在水平位置平衡;
(2)根据影响杠杆平衡的因素分析;
(3)没有改变钩码的数量和位置进行多次实验,结论可能具有偶然性;
(4)根据杠杆平衡条件分析计算。
关键点拨
由题图和题意可知,O为支点,力$F_{1}$方向向下,动力和阻力使杠杆转动的效果相反,则力$F_{2}$方向应向上;过力臂$L_{2}$的右端垂直于$L_{2}$画出力$F_{2}$的作用线,$F_{2}$作用在杠杆上。
解析
【分析】
我们可以顺着杠杆实验的核心逻辑逐步思考:
1. 第一问回忆杠杆调平的常规操作,将AB调到水平位置时,钩码竖直向下的拉力的力臂刚好落在AB这条直线上,不需要额外换算就能直接读取力臂长度,是实验调平的标准操作。
2. 第二问要抓住力臂的本质:力臂是支点到力的作用线的垂直距离,不是支点到作用点的距离。钩码拉力始终竖直向下,对比C、D两点的拉力力臂,D点的竖直拉力作用线到O点的水平距离和B点完全相等,所以只有挂D点能保持平衡。
3. 第三问对照物理探究实验的要求,仅做少数几次实验得到的结论会存在偶然性,必须多次改变变量重复实验才能得到普遍规律,这就是本实验的问题所在。
4. 第四问直接套用杠杆平衡条件,代入已知的力臂比例关系,设钩码重力为G、OB长度为对应比例值,列等式就能算出E点需要的钩码数量。
【解析】
(1) 调节平衡螺母让AB在水平位置平衡,此时竖直向下的钩码拉力的力臂与AB重合,便于直接测量读取力臂的数值。
(2) 钩码的拉力方向始终竖直向下:C点的拉力对应的力臂长度小于OB,无法和A点的力与力臂乘积平衡;D点的BD垂直AB,D点竖直向下的拉力的作用线到支点O的垂直距离和B点完全相等,也就是支点到力的作用线的距离和B点相同,因此将B点的钩码挂在D点杠杆仍能保持平衡,对应选b。
(3) 本实验只进行了两组特殊情况的测试,没有改变钩码的数量、悬挂位置进行多次重复实验,得到的结论存在偶然性,不具备普遍适用性。
(4) 杠杆的平衡条件为:动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。设每个钩码重力为$G$,令$OB=3L$,由$OE:OB=2:3$可得$OE=2L$,且$OA=OB=3L$,代入平衡条件得:$2G× 3L = nG× 2L$,约去公因子后解得$n=3$,即E点需要挂3个钩码。
【答案】
(1) 水平 (2) D;b (3) 没有改变钩码的数量和位置进行多次实验,结论可能具有偶然性(合理即可) (4) 动力×动力臂=阻力×阻力臂;3
【知识点】
杠杆平衡调节,力臂定义,杠杆平衡条件
【点评】
本题跳出了传统直杠杆的实验场景,用可转动的圆盘杠杆作为载体,重点纠正学生容易把力臂等同于支点到作用点距离的常见误区,同时考察了探究实验多次重复的必要性和杠杆平衡条件的基础计算,能有效检验学生对杠杆核心概念的理解深度。
【难度系数】
0.6
