

 登录
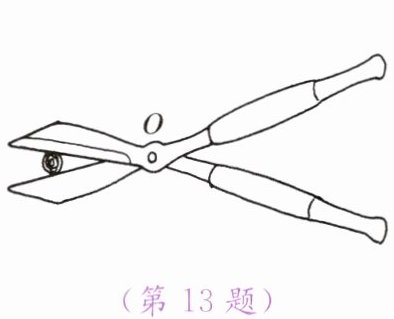
13. 园艺师使用如图所示的剪刀修剪树枝时,常把树枝尽量向剪刀轴O处靠近。这样做的目的是 (
A.增大阻力臂,减小动力移动的距离
B.减小动力臂,减小动力移动的距离
C.增大动力臂,省力
D.减小阻力臂,省力
D
)A.增大阻力臂,减小动力移动的距离
B.减小动力臂,减小动力移动的距离
C.增大动力臂,省力
D.减小阻力臂,省力
答案
13. D
解析
【分析】
本题考查杠杆平衡条件的应用,首先明确剪刀属于杠杆,支点是O点。修剪树枝时,树枝对剪刀的作用力为阻力,手对剪刀柄的作用力为动力。当把树枝尽量向剪刀轴O靠近时,阻力的作用点到支点O的距离(即阻力臂)会减小。根据杠杆平衡条件F₁L₁=F₂L₂,在阻力和动力臂不变的情况下,减小阻力臂可以减小动力,从而达到省力的目的。
【解析】
剪刀是杠杆,支点为O。树枝对剪刀的力是阻力,手施加在剪刀柄上的力是动力。当树枝靠近O点时,阻力臂(支点到阻力作用线的垂直距离)减小。根据杠杆平衡公式F₁L₁=F₂L₂,其中阻力F₂、动力臂L₁不变,阻力臂L₂减小,因此动力F₁会减小,即省力。所以这样做的目的是减小阻力臂,省力,对应选项D。
【答案】
D
【知识点】
杠杆平衡条件、杠杆的应用
【点评】
本题结合生活中的工具考查杠杆平衡条件的实际应用,关键是理解阻力臂的变化对动力的影响,属于基础物理应用题,贴近生活,易于理解。
【难度系数】
0.4
本题考查杠杆平衡条件的应用,首先明确剪刀属于杠杆,支点是O点。修剪树枝时,树枝对剪刀的作用力为阻力,手对剪刀柄的作用力为动力。当把树枝尽量向剪刀轴O靠近时,阻力的作用点到支点O的距离(即阻力臂)会减小。根据杠杆平衡条件F₁L₁=F₂L₂,在阻力和动力臂不变的情况下,减小阻力臂可以减小动力,从而达到省力的目的。
【解析】
剪刀是杠杆,支点为O。树枝对剪刀的力是阻力,手施加在剪刀柄上的力是动力。当树枝靠近O点时,阻力臂(支点到阻力作用线的垂直距离)减小。根据杠杆平衡公式F₁L₁=F₂L₂,其中阻力F₂、动力臂L₁不变,阻力臂L₂减小,因此动力F₁会减小,即省力。所以这样做的目的是减小阻力臂,省力,对应选项D。
【答案】
D
【知识点】
杠杆平衡条件、杠杆的应用
【点评】
本题结合生活中的工具考查杠杆平衡条件的实际应用,关键是理解阻力臂的变化对动力的影响,属于基础物理应用题,贴近生活,易于理解。
【难度系数】
0.4
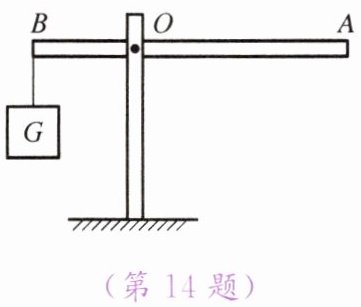
14. 如图所示,B端悬挂一重力为G的重物,杠杆自重可忽略不计,在A点施加动力F使杠杆在水平位置保持平衡。下列说法中正确的是 (
A.动力F的大小一定小于G
B.动力F的大小可能大于G
C.动力F的力臂大小是OA
D.动力F的方向是竖直向下的
B
)A.动力F的大小一定小于G
B.动力F的大小可能大于G
C.动力F的力臂大小是OA
D.动力F的方向是竖直向下的
答案
14. B
解析
【分析】
本题考查杠杆平衡条件的应用,解题思路是:先明确杠杆的支点、阻力与阻力臂,再结合杠杆平衡条件分析动力的相关选项,需重点区分力臂是“支点到力的作用线的垂直距离”,而非支点到力的作用点的距离,同时注意动力方向不确定会导致动力臂可变,进而影响动力大小。
【解析】
杠杆的支点为O,阻力$ F_2 = G $,阻力臂$ L_2 = OB $。根据杠杆平衡条件$ F_1L_1 = F_2L_2 $,即$ F × L_1 = G × OB $,其中$ L_1 $是动力F的力臂,为支点O到动力F作用线的垂直距离,并非OA:
选项C:认为动力F的力臂是OA,错误,混淆了力臂与支点到作用点的距离;
选项D:认为动力F方向一定竖直向下,错误,动力方向可根据需求调整,并非固定竖直向下;
选项A:认为动力F一定小于G,错误,由$ F = \frac{G × OB}{L_1} $可知,若$ L_1 < OB $,则$ F > G $,动力大小不确定;
选项B:认为动力F可能大于G,正确,当动力臂$ L_1 $小于阻力臂OB时,动力F大于G。
【答案】
B
【知识点】
杠杆平衡条件,力臂的概念
【点评】
本题为杠杆基础应用题,核心考查力臂概念和杠杆平衡条件的理解,需避免将支点到作用点的距离误作力臂,明确动力方向可变导致动力臂、动力大小不确定,是初中物理杠杆部分的典型基础题。
【难度系数】
0.6
本题考查杠杆平衡条件的应用,解题思路是:先明确杠杆的支点、阻力与阻力臂,再结合杠杆平衡条件分析动力的相关选项,需重点区分力臂是“支点到力的作用线的垂直距离”,而非支点到力的作用点的距离,同时注意动力方向不确定会导致动力臂可变,进而影响动力大小。
【解析】
杠杆的支点为O,阻力$ F_2 = G $,阻力臂$ L_2 = OB $。根据杠杆平衡条件$ F_1L_1 = F_2L_2 $,即$ F × L_1 = G × OB $,其中$ L_1 $是动力F的力臂,为支点O到动力F作用线的垂直距离,并非OA:
选项C:认为动力F的力臂是OA,错误,混淆了力臂与支点到作用点的距离;
选项D:认为动力F方向一定竖直向下,错误,动力方向可根据需求调整,并非固定竖直向下;
选项A:认为动力F一定小于G,错误,由$ F = \frac{G × OB}{L_1} $可知,若$ L_1 < OB $,则$ F > G $,动力大小不确定;
选项B:认为动力F可能大于G,正确,当动力臂$ L_1 $小于阻力臂OB时,动力F大于G。
【答案】
B
【知识点】
杠杆平衡条件,力臂的概念
【点评】
本题为杠杆基础应用题,核心考查力臂概念和杠杆平衡条件的理解,需避免将支点到作用点的距离误作力臂,明确动力方向可变导致动力臂、动力大小不确定,是初中物理杠杆部分的典型基础题。
【难度系数】
0.6
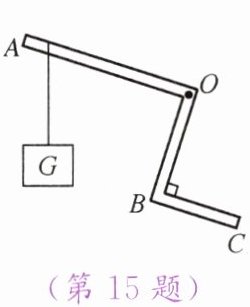
15. 如图所示,曲杆AOBC自重可忽略不计,以O点为支点,AO = 60 cm,OB = 40 cm,BC = 30 cm。要使曲杆在图示位置平衡,请作出最小的力F的示意图及其力臂l。
答案
15. 见图答11-5

解析
【分析】要使曲杆平衡,根据杠杆平衡条件$F_1L_1=F_2L_2$,在阻力(物重$G$)和阻力臂一定时,动力臂越长,所需动力越小。因此需先找到最长的动力臂:支点为$O$,曲杆上距离$O$点最远的点是$A$,所以最长动力臂为$OA$,对应的最小动力应作用在$A$点,且动力方向垂直于$OA$,这样力臂就是$OA$,是最大的动力臂,此时动力最小。
【解析】根据杠杆平衡原理,当阻力和阻力臂不变时,动力臂最大,动力最小。步骤:1. 确定支点$O$;2. 找最大动力臂:连接支点$O$到最远点$A$,$OA$即为最大动力臂;3. 确定最小动力:动力作用在$A$点,方向垂直于$OA$向上,这样力臂等于$OA$,动力最小,画出力$F$和力臂$l$($OA$)。
【答案】
【知识点】杠杆平衡条件、最小力判断、力臂画法
【点评】本题考查杠杆平衡条件的应用,核心是利用“最长力臂对应最小力”的规律,属于杠杆基础题型,需掌握力臂的定义和最小力的确定方法。
【难度系数】0.6
【解析】根据杠杆平衡原理,当阻力和阻力臂不变时,动力臂最大,动力最小。步骤:1. 确定支点$O$;2. 找最大动力臂:连接支点$O$到最远点$A$,$OA$即为最大动力臂;3. 确定最小动力:动力作用在$A$点,方向垂直于$OA$向上,这样力臂等于$OA$,动力最小,画出力$F$和力臂$l$($OA$)。
【答案】
【知识点】杠杆平衡条件、最小力判断、力臂画法
【点评】本题考查杠杆平衡条件的应用,核心是利用“最长力臂对应最小力”的规律,属于杠杆基础题型,需掌握力臂的定义和最小力的确定方法。
【难度系数】0.6
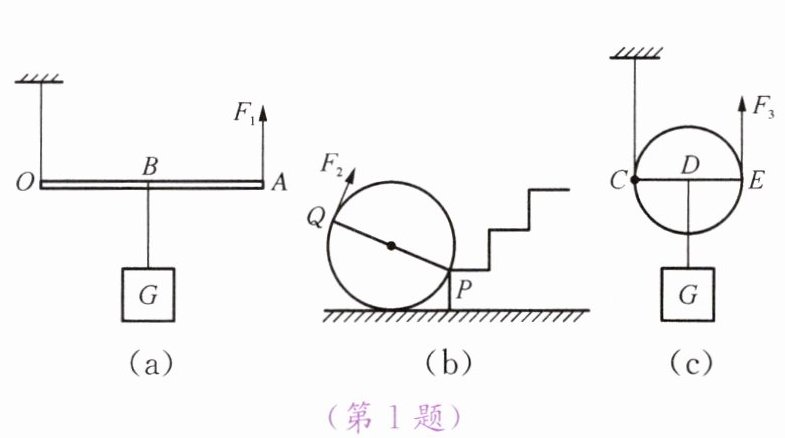
1. 如图(a)所示,用一根细线将直尺的O端吊起,在直尺的中点B处挂重物G,在A端用力$F_1$向上拉,此时
O
点是杠杆的支点。如图(b)所示,用力$F_2$将一实心均匀圆柱体推上台阶,可将直径PQ
看成绕P点转动的杠杆
。将图(c)中的动滑轮与图(a)、(b)对照,很容易看出动滑轮的圆心相当于直尺的B点,是阻力的作用点,而滑轮的左边缘C点相当于O点或P点,因此图(c)中动滑轮的支点是C
点。当滑轮随重物一起运动时,支点的位置也在不断变化,所以说滑轮实质上是可以连续转动的杠杆。答案
1. O PQ 杠杆 C
解析
【分析】
要解答本题,需结合杠杆的核心概念,逐一分析三个图的杠杆模型:
1. 图(a)中,直尺的O端被固定,受力时绕O点转动,因此需确定该支点;
2. 图(b)中,推圆柱体上台阶时,圆柱体绕台阶的P点转动,需明确此时可将哪部分看作杠杆;
3. 图(c)中,动滑轮随重物运动时,需判断其转动的支点位置。
【解析】
图(a):直尺绕固定的O点转动,故支点为O点;
图(b):推圆柱体上台阶时,以P为支点,可将直径PQ看作绕P点转动的杠杆,利用杠杆原理实现省力;
图(c):动滑轮工作时,绕左边缘C点转动,因此支点是C点。
【答案】
O;PQ;杠杆;C
【知识点】
杠杆的支点;杠杆的应用;动滑轮
【点评】
本题通过三个典型实例考查杠杆的基本概念,帮助理解不同场景下支点的判断及杠杆模型的应用,结合动滑轮与杠杆的联系,加深对简单机械的认知,属于基础概念类题目。
【难度系数】
0.7
要解答本题,需结合杠杆的核心概念,逐一分析三个图的杠杆模型:
1. 图(a)中,直尺的O端被固定,受力时绕O点转动,因此需确定该支点;
2. 图(b)中,推圆柱体上台阶时,圆柱体绕台阶的P点转动,需明确此时可将哪部分看作杠杆;
3. 图(c)中,动滑轮随重物运动时,需判断其转动的支点位置。
【解析】
图(a):直尺绕固定的O点转动,故支点为O点;
图(b):推圆柱体上台阶时,以P为支点,可将直径PQ看作绕P点转动的杠杆,利用杠杆原理实现省力;
图(c):动滑轮工作时,绕左边缘C点转动,因此支点是C点。
【答案】
O;PQ;杠杆;C
【知识点】
杠杆的支点;杠杆的应用;动滑轮
【点评】
本题通过三个典型实例考查杠杆的基本概念,帮助理解不同场景下支点的判断及杠杆模型的应用,结合动滑轮与杠杆的联系,加深对简单机械的认知,属于基础概念类题目。
【难度系数】
0.7
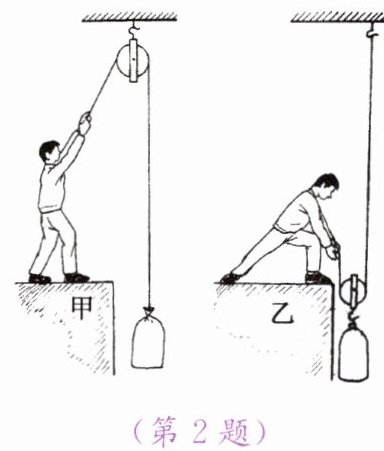
2. 如图所示,甲、乙两人分别将一个物体拉上去,甲使用的是
3. 使用定滑轮可以
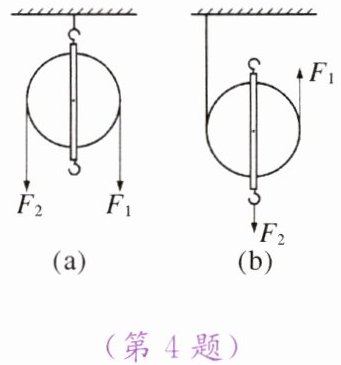
4. 在图(a)、图(b)中标出滑轮的支点O,并分别画出它们的动力臂$ l_1 $和阻力臂$ l_2 $。
定滑轮
(选填“定滑轮”或“动滑轮”,下同),乙使用的是动滑轮
。3. 使用定滑轮可以
改变力的方向
,但不能省力
,定滑轮实质是等臂
杠杆;使用动滑轮可以省力
,但不能改变力的方向
,动滑轮实质是动力臂是阻力臂两倍的
杠杆。滑轮组结合了定滑轮
和动滑轮
的特点,既可以省力,又可以改变力的方向
。4. 在图(a)、图(b)中标出滑轮的支点O,并分别画出它们的动力臂$ l_1 $和阻力臂$ l_2 $。
答案
2. 定滑轮 动滑轮
3. 改变力的方向 省力 等臂 省力 改变力的方向 动力臂是阻力臂两倍的 定滑轮 动滑轮 改变力的方向
4. 略
3. 改变力的方向 省力 等臂 省力 改变力的方向 动力臂是阻力臂两倍的 定滑轮 动滑轮 改变力的方向
4. 略
解析
【分析】
要解决这道题,需明确定滑轮、动滑轮的区分依据,以及它们的特点、实质,还有滑轮组的特点,同时掌握滑轮支点和力臂的画法:1. 定滑轮与动滑轮的核心区别是滑轮轴是否随物体移动,轴固定不动的是定滑轮,轴随物体一起运动的是动滑轮;2. 结合杠杆原理,定滑轮实质是等臂杠杆,动滑轮实质是动力臂为阻力臂两倍的杠杆,进而推导两者的特点;3. 滑轮组结合定滑轮和动滑轮的优势;4. 画支点时,定滑轮支点在轴,动滑轮支点在滑轮边缘与绳子接触处,力臂是支点到力的作用线的垂直距离。
【解析】
2. 甲使用的滑轮轴固定不动,是定滑轮;乙使用的滑轮轴随物体一起移动,是动滑轮。
3. 使用定滑轮可以改变力的方向,但不能省力,定滑轮实质是等臂杠杆;使用动滑轮可以省力,但不能改变力的方向,动滑轮实质是动力臂为阻力臂两倍的杠杆;滑轮组结合了定滑轮和动滑轮的特点,既可以省力,又可以改变力的方向。
4. 图(a)(定滑轮)的支点O在滑轮的轴上,动力臂l₁是支点到拉力作用线的垂直距离,阻力臂l₂是支点到物体对滑轮拉力作用线的垂直距离;图(b)(动滑轮)的支点O在滑轮边缘与绳子接触的点,动力臂l₁是支点到拉力作用线的垂直距离,阻力臂l₂是支点到物体对滑轮拉力作用线的垂直距离,具体画法略。
【答案】
2. 定滑轮 动滑轮
3. 改变力的方向 省力 等臂 省力 改变力的方向 动力臂是阻力臂两倍的 定滑轮 动滑轮 改变力的方向
4. 略
【知识点】
定滑轮及其特点,动滑轮及其特点,滑轮组及其特点
【点评】
本题考查简单机械中滑轮的基础知识点,属于力学的核心基础内容,要求学生掌握定滑轮、动滑轮的区分、特点及实质,是初中物理的常考基础题。
【难度系数】
0.7
要解决这道题,需明确定滑轮、动滑轮的区分依据,以及它们的特点、实质,还有滑轮组的特点,同时掌握滑轮支点和力臂的画法:1. 定滑轮与动滑轮的核心区别是滑轮轴是否随物体移动,轴固定不动的是定滑轮,轴随物体一起运动的是动滑轮;2. 结合杠杆原理,定滑轮实质是等臂杠杆,动滑轮实质是动力臂为阻力臂两倍的杠杆,进而推导两者的特点;3. 滑轮组结合定滑轮和动滑轮的优势;4. 画支点时,定滑轮支点在轴,动滑轮支点在滑轮边缘与绳子接触处,力臂是支点到力的作用线的垂直距离。
【解析】
2. 甲使用的滑轮轴固定不动,是定滑轮;乙使用的滑轮轴随物体一起移动,是动滑轮。
3. 使用定滑轮可以改变力的方向,但不能省力,定滑轮实质是等臂杠杆;使用动滑轮可以省力,但不能改变力的方向,动滑轮实质是动力臂为阻力臂两倍的杠杆;滑轮组结合了定滑轮和动滑轮的特点,既可以省力,又可以改变力的方向。
4. 图(a)(定滑轮)的支点O在滑轮的轴上,动力臂l₁是支点到拉力作用线的垂直距离,阻力臂l₂是支点到物体对滑轮拉力作用线的垂直距离;图(b)(动滑轮)的支点O在滑轮边缘与绳子接触的点,动力臂l₁是支点到拉力作用线的垂直距离,阻力臂l₂是支点到物体对滑轮拉力作用线的垂直距离,具体画法略。
【答案】
2. 定滑轮 动滑轮
3. 改变力的方向 省力 等臂 省力 改变力的方向 动力臂是阻力臂两倍的 定滑轮 动滑轮 改变力的方向
4. 略
【知识点】
定滑轮及其特点,动滑轮及其特点,滑轮组及其特点
【点评】
本题考查简单机械中滑轮的基础知识点,属于力学的核心基础内容,要求学生掌握定滑轮、动滑轮的区分、特点及实质,是初中物理的常考基础题。
【难度系数】
0.7
