
 登录
1.做探究杠杆平衡条件的实验时,要先调节平衡螺母使杠杆在
水平
位置平衡,这样做既可以消除杠杆自重
对杠杆平衡的影响,同时也便于测量力臂
.答案
1.水平 杠杆自重 力臂
解析
【分析】
本题考查探究杠杆平衡条件实验的基础操作要点。解题时,需回忆实验准备阶段调节杠杆平衡的操作及目的:调节杠杆平衡时选择水平位置,一是为了消除杠杆自身重力对平衡的影响,二是便于测量力臂,据此可确定各空答案。
【解析】
探究杠杆平衡条件的实验中,需先调节平衡螺母使杠杆在水平位置平衡。原因如下:1. 杠杆自身存在重力,若不在水平位置,重力会作为额外力影响杠杆平衡,水平位置时杠杆重心在支点处,重力力臂为0,可消除杠杆自重的影响;2. 当杠杆水平平衡时,力的方向若为竖直方向,力臂会与杠杆重合,便于直接测量力臂的大小。因此三个空依次为水平、杠杆自重、力臂。
【答案】
水平 杠杆自重 力臂
【知识点】
杠杆平衡条件实验
【点评】
本题是探究杠杆平衡条件实验的基础操作题,考察实验关键步骤的设计意图,属于实验操作的核心基础考点,需准确记忆实验要点。
【难度系数】
0.9
本题考查探究杠杆平衡条件实验的基础操作要点。解题时,需回忆实验准备阶段调节杠杆平衡的操作及目的:调节杠杆平衡时选择水平位置,一是为了消除杠杆自身重力对平衡的影响,二是便于测量力臂,据此可确定各空答案。
【解析】
探究杠杆平衡条件的实验中,需先调节平衡螺母使杠杆在水平位置平衡。原因如下:1. 杠杆自身存在重力,若不在水平位置,重力会作为额外力影响杠杆平衡,水平位置时杠杆重心在支点处,重力力臂为0,可消除杠杆自重的影响;2. 当杠杆水平平衡时,力的方向若为竖直方向,力臂会与杠杆重合,便于直接测量力臂的大小。因此三个空依次为水平、杠杆自重、力臂。
【答案】
水平 杠杆自重 力臂
【知识点】
杠杆平衡条件实验
【点评】
本题是探究杠杆平衡条件实验的基础操作题,考察实验关键步骤的设计意图,属于实验操作的核心基础考点,需准确记忆实验要点。
【难度系数】
0.9
2.杠杆的平衡条件是
动力×动力臂=阻力×阻力臂
,表达式是$F_1l_1=F_2l_2$
。如果杠杆的动力臂是阻力臂的5倍,当杠杆平衡时,动力是阻力的0.2
倍。如果作用在杠杆上的动力是80N,动力臂是40cm,阻力臂是10cm,那么杠杆平衡时,阻力是320
N。答案
2.动力×动力臂=阻力×阻力臂 $F_1l_1=F_2l_2$ 0.2 320
解析
【分析】本题考查杠杆平衡条件的相关知识,解题思路为:1. 准确回忆并写出杠杆平衡条件的内容及对应的表达式;2. 利用杠杆平衡条件公式,结合动力臂与阻力臂的倍数关系,推导动力与阻力的倍数关系;3. 代入已知的动力、动力臂、阻力臂数值,通过公式计算出阻力的大小。
【解析】杠杆的平衡条件是:动力×动力臂=阻力×阻力臂,对应的表达式为$F_1l_1=F_2l_2$。已知动力臂是阻力臂的5倍,即$l_1=5l_2$,根据平衡条件$F_1l_1=F_2l_2$,变形得$\frac{F_1}{F_2}=\frac{l_2}{l_1}=\frac{l_2}{5l_2}=0.2$,因此动力是阻力的0.2倍。当动力$F_1=80N$,动力臂$l_1=40cm$,阻力臂$l_2=10cm$时,代入公式$F_2=\frac{F_1l_1}{l_2}$,可得$F_2=\frac{80N×40cm}{10cm}=320N$。
【答案】动力×动力臂=阻力×阻力臂;$F_1l_1=F_2l_2$;0.2;320
【知识点】杠杆平衡条件、杠杆的应用
【点评】本题属于杠杆平衡条件的基础应用题目,直接考查对平衡条件的记忆和简单计算,难度较低,只要掌握基本公式即可正确解答。
【难度系数】0.9
【解析】杠杆的平衡条件是:动力×动力臂=阻力×阻力臂,对应的表达式为$F_1l_1=F_2l_2$。已知动力臂是阻力臂的5倍,即$l_1=5l_2$,根据平衡条件$F_1l_1=F_2l_2$,变形得$\frac{F_1}{F_2}=\frac{l_2}{l_1}=\frac{l_2}{5l_2}=0.2$,因此动力是阻力的0.2倍。当动力$F_1=80N$,动力臂$l_1=40cm$,阻力臂$l_2=10cm$时,代入公式$F_2=\frac{F_1l_1}{l_2}$,可得$F_2=\frac{80N×40cm}{10cm}=320N$。
【答案】动力×动力臂=阻力×阻力臂;$F_1l_1=F_2l_2$;0.2;320
【知识点】杠杆平衡条件、杠杆的应用
【点评】本题属于杠杆平衡条件的基础应用题目,直接考查对平衡条件的记忆和简单计算,难度较低,只要掌握基本公式即可正确解答。
【难度系数】0.9
3.关于杠杆的平衡,下列说法正确的是 (
A.只有静止在水平位置的杠杆才是平衡的
B.杠杆的平衡条件最早是由牛顿总结出来的
C.杠杆的平衡条件也称为杠杆原理
D.杠杆平衡时,动力和阻力是一对平衡力
C
)A.只有静止在水平位置的杠杆才是平衡的
B.杠杆的平衡条件最早是由牛顿总结出来的
C.杠杆的平衡条件也称为杠杆原理
D.杠杆平衡时,动力和阻力是一对平衡力
答案
3.C
解析
【分析】
本题考查杠杆平衡的相关概念,需逐一分析每个选项,结合杠杆平衡的定义、杠杆原理的发现者、平衡力的条件等知识点判断正误。
【解析】
选项A:杠杆平衡是指杠杆处于静止状态或匀速转动状态,并非只有静止在水平位置的杠杆才平衡,故A错误。
选项B:杠杆的平衡条件(动力×动力臂=阻力×阻力臂)最早由阿基米德总结,牛顿的贡献是力学三大定律等,故B错误。
选项C:杠杆的平衡条件也被称为杠杆原理,表述正确,故C正确。
选项D:平衡力需满足“作用在同一物体上、大小相等、方向相反、共线”,杠杆平衡时动力和阻力分别作用在杠杆上,不一定符合平衡力条件,故D错误。
【答案】
C
【知识点】
杠杆平衡条件,杠杆原理
【点评】
本题为杠杆相关基础概念题,侧重考查对杠杆平衡定义、杠杆原理、平衡力条件的理解,属于易混淆知识点的辨析,难度较低。
【难度系数】
0.6
本题考查杠杆平衡的相关概念,需逐一分析每个选项,结合杠杆平衡的定义、杠杆原理的发现者、平衡力的条件等知识点判断正误。
【解析】
选项A:杠杆平衡是指杠杆处于静止状态或匀速转动状态,并非只有静止在水平位置的杠杆才平衡,故A错误。
选项B:杠杆的平衡条件(动力×动力臂=阻力×阻力臂)最早由阿基米德总结,牛顿的贡献是力学三大定律等,故B错误。
选项C:杠杆的平衡条件也被称为杠杆原理,表述正确,故C正确。
选项D:平衡力需满足“作用在同一物体上、大小相等、方向相反、共线”,杠杆平衡时动力和阻力分别作用在杠杆上,不一定符合平衡力条件,故D错误。
【答案】
C
【知识点】
杠杆平衡条件,杠杆原理
【点评】
本题为杠杆相关基础概念题,侧重考查对杠杆平衡定义、杠杆原理、平衡力条件的理解,属于易混淆知识点的辨析,难度较低。
【难度系数】
0.6
4.小青同学在实验操作考试中进行“探究杠杆平衡条件”的实验,完成杠杆调平后,给杠杆两侧挂上不同数量的钩码.已知每个钩码的重力都相同,其中能让杠杆在水平方向平衡的是 (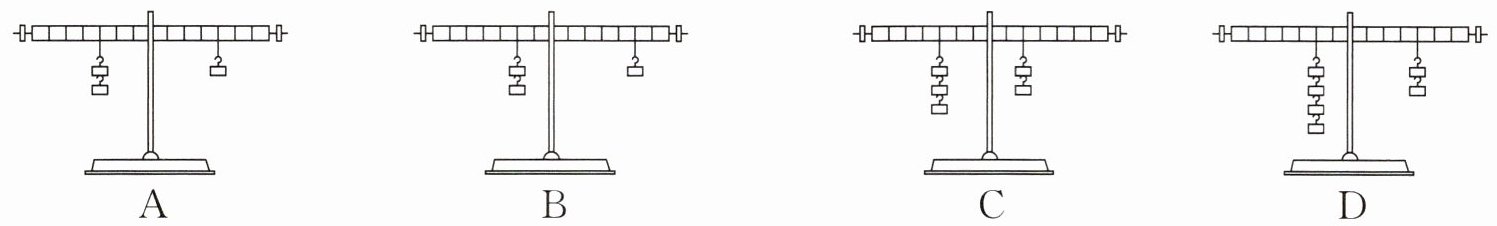
D
)答案
4.D
解析
【分析】要判断杠杆是否平衡,需依据杠杆平衡条件:动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。我们设每个钩码重力为$G$,每小格长度为$L$,分别计算各选项中杠杆两侧“力×力臂”的乘积,若两侧乘积相等则杠杆平衡,反之不平衡。
【解析】根据杠杆平衡条件$F_1L_1=F_2L_2$,逐一分析:
选项A:左侧乘积为$2G×3L=6GL$,右侧为$1G×4L=4GL$,$6GL≠4GL$,杠杆不平衡;
选项B:左侧乘积为$2G×3L=6GL$,右侧为$1G×5L=5GL$,$6GL≠5GL$,杠杆不平衡;
选项C:左侧乘积为$3G×3L=9GL$,右侧为$2G×2L=4GL$,$9GL≠4GL$,杠杆不平衡;
选项D:左侧乘积为$4G×3L=12GL$,右侧为$2G×6L=12GL$,$12GL=12GL$,杠杆平衡。
【答案】D
【知识点】杠杆平衡条件
【点评】本题考查杠杆平衡条件的应用,核心是利用$F_1L_1=F_2L_2$计算两侧力与力臂的乘积判断平衡,属于基础实验题,难度较低。
【难度系数】0.3
【解析】根据杠杆平衡条件$F_1L_1=F_2L_2$,逐一分析:
选项A:左侧乘积为$2G×3L=6GL$,右侧为$1G×4L=4GL$,$6GL≠4GL$,杠杆不平衡;
选项B:左侧乘积为$2G×3L=6GL$,右侧为$1G×5L=5GL$,$6GL≠5GL$,杠杆不平衡;
选项C:左侧乘积为$3G×3L=9GL$,右侧为$2G×2L=4GL$,$9GL≠4GL$,杠杆不平衡;
选项D:左侧乘积为$4G×3L=12GL$,右侧为$2G×6L=12GL$,$12GL=12GL$,杠杆平衡。
【答案】D
【知识点】杠杆平衡条件
【点评】本题考查杠杆平衡条件的应用,核心是利用$F_1L_1=F_2L_2$计算两侧力与力臂的乘积判断平衡,属于基础实验题,难度较低。
【难度系数】0.3
5.将重为5N和15N的甲、乙两物体分别挂在杠杆的左、右两端,若杠杆的重力忽略不计,则当杠杆平衡时,左、右两力臂长之比为 (
A.$3:1$
B.$2:1$
C.$1:3$
D.$4:1$
A
)A.$3:1$
B.$2:1$
C.$1:3$
D.$4:1$
答案
5.A
解析
【分析】
要解决这道题,需运用杠杆的平衡条件:动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。题目中左端物体重力为5N(对应左端的作用力$F_左=5N$),右端物体重力为15N(对应右端的作用力$F_右=15N$),杠杆平衡时,根据平衡条件可直接推导计算左右力臂的比值。
【解析】
根据杠杆平衡条件:$F_左L_左 = F_右L_右$,
变形可得力臂之比:$\frac{L_左}{L_右} = \frac{F_右}{F_左}$,
代入已知数值$F_左=5N$、$F_右=15N$,
计算得:$\frac{L_左}{L_右} = \frac{15N}{5N} = \frac{3}{1}$,即左右两力臂长之比为$3:1$,对应选项A。
【答案】
A
【知识点】
杠杆平衡条件,力臂计算
【点评】
本题是杠杆平衡条件的基础应用题,直接利用公式即可求解,难度较低,主要考查学生对杠杆平衡条件的掌握和简单计算能力。
【难度系数】
0.8
要解决这道题,需运用杠杆的平衡条件:动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。题目中左端物体重力为5N(对应左端的作用力$F_左=5N$),右端物体重力为15N(对应右端的作用力$F_右=15N$),杠杆平衡时,根据平衡条件可直接推导计算左右力臂的比值。
【解析】
根据杠杆平衡条件:$F_左L_左 = F_右L_右$,
变形可得力臂之比:$\frac{L_左}{L_右} = \frac{F_右}{F_左}$,
代入已知数值$F_左=5N$、$F_右=15N$,
计算得:$\frac{L_左}{L_右} = \frac{15N}{5N} = \frac{3}{1}$,即左右两力臂长之比为$3:1$,对应选项A。
【答案】
A
【知识点】
杠杆平衡条件,力臂计算
【点评】
本题是杠杆平衡条件的基础应用题,直接利用公式即可求解,难度较低,主要考查学生对杠杆平衡条件的掌握和简单计算能力。
【难度系数】
0.8
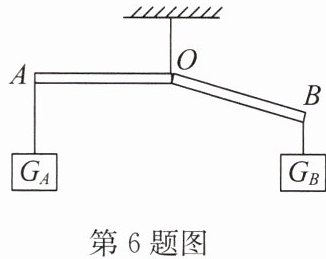
6.如图所示,杠杆AOB的A端挂重为$G_A$的物体,B端挂重为$G_B$的物体,杠杆平衡时,AO处于水平位置,若AO=BO,杠杆自重不计,则$G_A$和$G_B$的大小关系是 (
A.$G_A>G_B$
B.$G_A=G_B$
C.$G_A<G_B$
D.无法比较
C
)A.$G_A>G_B$
B.$G_A=G_B$
C.$G_A<G_B$
D.无法比较
答案
6.C
解析
【分析】
要解决本题,需运用杠杆平衡条件,核心是正确确定两个力对应的力臂:支点为O,A端拉力$ G_A $竖直向下,AO水平,因此$ G_A $的力臂等于OA的长度;B端拉力$ G_B $竖直向下,OB为倾斜线段,$ G_B $的力臂是O点到$ G_B $作用线的垂直距离,该距离小于OB的长度(已知AO=BO)。结合杠杆平衡条件,通过力臂的大小关系即可判断$ G_A $和$ G_B $的大小。
【解析】
根据杠杆平衡条件:$ F_1L_1 = F_2L_2 $。
1. 确定A端的力和力臂:A端拉力为$ G_A $,AO水平,$ G_A $竖直向下,因此$ G_A $的力臂$ L_A = OA $;
2. 确定B端的力和力臂:B端拉力为$ G_B $,$ G_B $竖直向下,OB倾斜,因此$ G_B $的力臂$ L_B $是O点到$ G_B $竖直作用线的垂直距离,由于$ L_B < OB $,且已知$ AO = BO $,故$ L_B < OA $;
3. 代入平衡条件:$ G_A × OA = G_B × L_B $,因$ L_B < OA $,可得$ G_A < G_B $。
【答案】
C
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的应用,易错点是误将支点到力作用点的距离当作力臂,需牢记力臂是支点到力作用线的垂直距离,本题通过对比两个力臂的大小即可快速得出结论。
【难度系数】
0.5
要解决本题,需运用杠杆平衡条件,核心是正确确定两个力对应的力臂:支点为O,A端拉力$ G_A $竖直向下,AO水平,因此$ G_A $的力臂等于OA的长度;B端拉力$ G_B $竖直向下,OB为倾斜线段,$ G_B $的力臂是O点到$ G_B $作用线的垂直距离,该距离小于OB的长度(已知AO=BO)。结合杠杆平衡条件,通过力臂的大小关系即可判断$ G_A $和$ G_B $的大小。
【解析】
根据杠杆平衡条件:$ F_1L_1 = F_2L_2 $。
1. 确定A端的力和力臂:A端拉力为$ G_A $,AO水平,$ G_A $竖直向下,因此$ G_A $的力臂$ L_A = OA $;
2. 确定B端的力和力臂:B端拉力为$ G_B $,$ G_B $竖直向下,OB倾斜,因此$ G_B $的力臂$ L_B $是O点到$ G_B $竖直作用线的垂直距离,由于$ L_B < OB $,且已知$ AO = BO $,故$ L_B < OA $;
3. 代入平衡条件:$ G_A × OA = G_B × L_B $,因$ L_B < OA $,可得$ G_A < G_B $。
【答案】
C
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的应用,易错点是误将支点到力作用点的距离当作力臂,需牢记力臂是支点到力作用线的垂直距离,本题通过对比两个力臂的大小即可快速得出结论。
【难度系数】
0.5
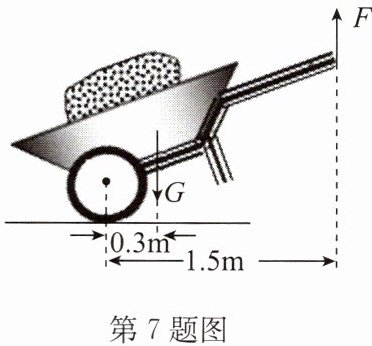
7.(2024·东台月考)工人用一辆独轮车搬运泥土.设车斗和泥土的总质量为100kg,独轮车各部分如图所示,g取10N/kg.求:
(1)车斗和泥土的总重力.
(2)工人运泥土时抬起独轮车需要用的力.
(1)车斗和泥土的总重力.
(2)工人运泥土时抬起独轮车需要用的力.
答案
7.(1)1000N (2)200N
解析
【分析】
本题分为两个问题,第一问需利用重力公式计算总重力,第二问需运用杠杆平衡条件求解抬起独轮车的力。首先明确各物理量:总质量已知,重力公式$G=mg$可直接计算总重力;独轮车为杠杆,支点在车轮轴处,确定阻力、阻力臂、动力臂后,根据杠杆平衡条件$F_1L_1=F_2L_2$即可算出动力。
【解析】
(1) 车斗和泥土的总重力根据公式$G=mg$计算:
已知总质量$m=100kg$,$g$取$10N/kg$,
则$G=mg=100kg×10N/kg=1000N$。
(2) 独轮车的支点为车轮的轴,阻力$F_2$等于总重力$G=1000N$,阻力臂$L_2=0.3m$,动力臂$L_1=1.5m$。
根据杠杆平衡条件$F_1L_1=F_2L_2$,变形得动力$F_1=\frac{F_2L_2}{L_1}$,
代入数据:$F_1=\frac{1000N×0.3m}{1.5m}=200N$。
【答案】
(1)1000N;(2)200N
【知识点】
重力计算、杠杆平衡条件
【点评】
本题是初中力学的基础应用题,结合重力计算与杠杆平衡条件,解题思路清晰,公式应用直接,主要考查学生对基础公式的掌握和应用能力,属于常见的实际生活中的物理问题。
【难度系数】
0.8
本题分为两个问题,第一问需利用重力公式计算总重力,第二问需运用杠杆平衡条件求解抬起独轮车的力。首先明确各物理量:总质量已知,重力公式$G=mg$可直接计算总重力;独轮车为杠杆,支点在车轮轴处,确定阻力、阻力臂、动力臂后,根据杠杆平衡条件$F_1L_1=F_2L_2$即可算出动力。
【解析】
(1) 车斗和泥土的总重力根据公式$G=mg$计算:
已知总质量$m=100kg$,$g$取$10N/kg$,
则$G=mg=100kg×10N/kg=1000N$。
(2) 独轮车的支点为车轮的轴,阻力$F_2$等于总重力$G=1000N$,阻力臂$L_2=0.3m$,动力臂$L_1=1.5m$。
根据杠杆平衡条件$F_1L_1=F_2L_2$,变形得动力$F_1=\frac{F_2L_2}{L_1}$,
代入数据:$F_1=\frac{1000N×0.3m}{1.5m}=200N$。
【答案】
(1)1000N;(2)200N
【知识点】
重力计算、杠杆平衡条件
【点评】
本题是初中力学的基础应用题,结合重力计算与杠杆平衡条件,解题思路清晰,公式应用直接,主要考查学生对基础公式的掌握和应用能力,属于常见的实际生活中的物理问题。
【难度系数】
0.8
