
 登录
1 易错 [2025深圳中考]用图1所示的装置来探究杠杆的平衡条件。(注:实验中所用钩码的规格相同)
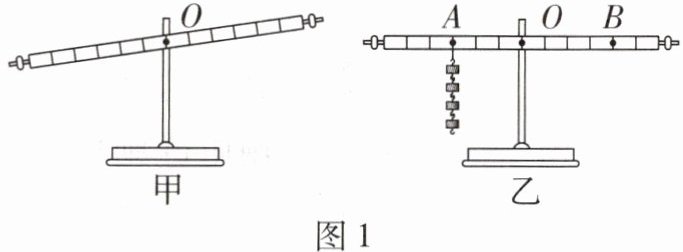
(1)实验前,将组装好的杠杆放在水平桌面上,杠杆静止时如图甲所示,此时杠杆处于
(2)在探究的过程中,必须把杠杆调到水平位置平衡,这样做的目的是便于测量
(3)在杠杆两侧挂上钩码,设右侧钩码对杠杆施加的力为动力$ F_1 $,左侧钩码对杠杆施加的力为阻力$ F_2 $,测出杠杆平衡时的动力臂$ l_1 $和阻力臂$ l_2 $;多次换用不同数量的钩码,并改变钩码在杠杆上的位置,得到实验数据如下表。
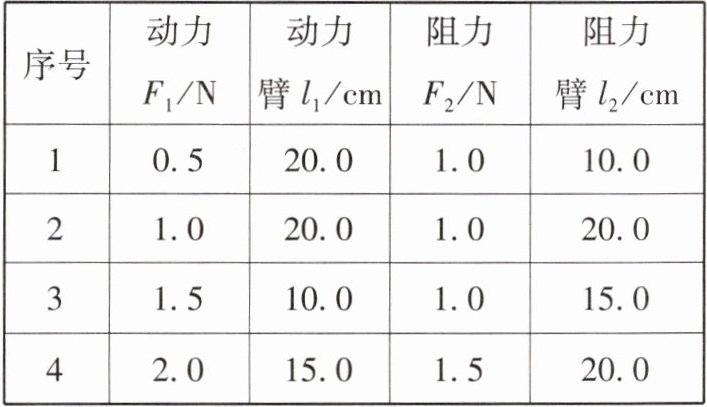
通过分析表格中的数据,可以得到杠杆的平衡条件:
(4)仅用人眼来确定杠杆是否水平,这样做不够科学。请任选实验器材,运用物理知识,写出判断杠杆水平的实验过程和方法:
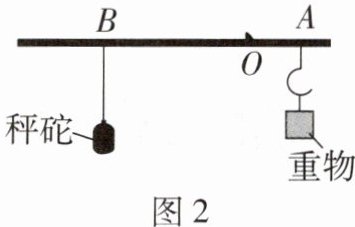
(5)《墨经》中记载了杠杆的平衡条件,如图2所示,已知$ OA:OB = 2:9 $,秤砣质量为100 g,则重物所受的重力为
(1)实验前,将组装好的杠杆放在水平桌面上,杠杆静止时如图甲所示,此时杠杆处于
平衡
(填“平衡”或“非平衡”)状态。(2)在探究的过程中,必须把杠杆调到水平位置平衡,这样做的目的是便于测量
力臂
。(3)在杠杆两侧挂上钩码,设右侧钩码对杠杆施加的力为动力$ F_1 $,左侧钩码对杠杆施加的力为阻力$ F_2 $,测出杠杆平衡时的动力臂$ l_1 $和阻力臂$ l_2 $;多次换用不同数量的钩码,并改变钩码在杠杆上的位置,得到实验数据如下表。
通过分析表格中的数据,可以得到杠杆的平衡条件:
$F_1 l_1 = F_2 l_2$(或动力×动力臂=阻力×阻力臂)
。生活中用钢丝钳剪钢丝,与实验1
中原理相同。(4)仅用人眼来确定杠杆是否水平,这样做不够科学。请任选实验器材,运用物理知识,写出判断杠杆水平的实验过程和方法:
将气泡水平仪与杠杆平行放置,观察水平仪内气泡的位置,若气泡位于水平仪中央刻度线处,则说明杠杆水平;若气泡偏向一侧,则说明杠杆不水平(合理即可)
。(5)《墨经》中记载了杠杆的平衡条件,如图2所示,已知$ OA:OB = 2:9 $,秤砣质量为100 g,则重物所受的重力为
4.5
N。(g取10 N/kg)答案
(1)平衡
(2)力臂
(3)$F_1 l_1 = F_2 l_2$(或动力×动力臂=阻力×阻力臂);1
(4)将气泡水平仪与杠杆平行放置,观察水平仪内气泡的位置,若气泡位于水平仪中央刻度线处,则说明杠杆水平;若气泡偏向一侧,则说明杠杆不水平(合理即可)
(5)4.5
【解析】(1)当杠杆处于静止或匀速转动状态时,就说明杠杆处于平衡状态。图中杠杆处于静止状态,故处于平衡状态。
(3)生活中用钢丝钳剪钢丝,钢丝钳的动力臂大于阻力臂,动力小于阻力,观察表格数据可知,与实验1中原理相同。
(5)秤砣的重力 $G_{\mathrm{砣}} = m_{\mathrm{砣}}g = 100 × 10^{-3}\ \mathrm{kg} × 10\ \mathrm{N/kg} = 1\ \mathrm{N}$。当杆秤水平平衡时,根据杠杆的平衡条件可知,$G_{\mathrm{物}} × OA = G_{\mathrm{砣}} × OB$,则 $G_{\mathrm{物}} = \frac{OB}{OA} × G_{\mathrm{砣}} = \frac{9}{2} × 1\ \mathrm{N} = 4.5\ \mathrm{N}$。
解析
【分析】
1. 第(1)问:根据平衡状态的定义(物体静止或匀速转动时处于平衡状态),判断静止的杠杆为平衡状态;
2. 第(2)问:杠杆调至水平位置平衡时,力臂与杠杆重合,便于直接测量力臂;
3. 第(3)问:分析实验数据推导杠杆平衡条件,结合钢丝钳是省力杠杆的特点,对比表格中实验的动力臂与阻力臂关系,确定对应实验;
4. 第(4)问:利用水平仪的工作原理,通过气泡位置判断杠杆是否水平;
5. 第(5)问:先计算秤砣重力,再根据杠杆平衡条件结合力臂比计算重物重力。
【解析】
(1) 平衡状态是指物体处于静止或匀速转动状态,本题中杠杆静止,因此处于平衡状态;
(2) 杠杆调到水平位置平衡时,力的方向与杠杆垂直,力臂可直接从杠杆上读取,便于测量力臂;
(3) 分析表格数据可得杠杆平衡条件:动力×动力臂=阻力×阻力臂(或$F_1 l_1 = F_2 l_2$);钢丝钳剪钢丝时动力臂大于阻力臂,属于省力杠杆,对比表格中实验1的动力臂大于阻力臂,因此与实验1原理相同;
(4) 将气泡水平仪与杠杆平行放置,观察水平仪内气泡位置,若气泡位于中央刻度线处,则杠杆水平;若气泡偏向一侧,则杠杆不水平(合理即可);
(5) 秤砣重力:$G_{\mathrm{砣}} = m_{\mathrm{砣}}g = 100 × 10^{-3}\ \mathrm{kg} × 10\ \mathrm{N/kg} = 1\ \mathrm{N}$;根据杠杆平衡条件$G_{\mathrm{物}} × OA = G_{\mathrm{砣}} × OB$,得$G_{\mathrm{物}} = \frac{OB}{OA} × G_{\mathrm{砣}} = \frac{9}{2} × 1\ \mathrm{N} = 4.5\ \mathrm{N}$;
【答案】
(1)平衡;(2)力臂;(3)$F_1 l_1 = F_2 l_2$(或动力×动力臂=阻力×阻力臂);1;(4)将气泡水平仪与杠杆平行放置,观察水平仪内气泡的位置,若气泡位于水平仪中央刻度线处,则说明杠杆水平;若气泡偏向一侧,则说明杠杆不水平(合理即可);(5)4.5;
【知识点】
杠杆平衡条件、力臂的测量、杠杆的应用;
【点评】
本题为中考基础题,围绕杠杆核心知识点展开,考查平衡状态判断、实验操作目的、杠杆平衡条件应用、实验方法及杆秤计算,易错点为平衡状态理解、杠杆调平目的,侧重基础知识点的掌握,整体难度适中。
【难度系数】
0.7
2 滑轮组的机械效率与哪些因素有关?某实验小组的同学进行了如下探究:
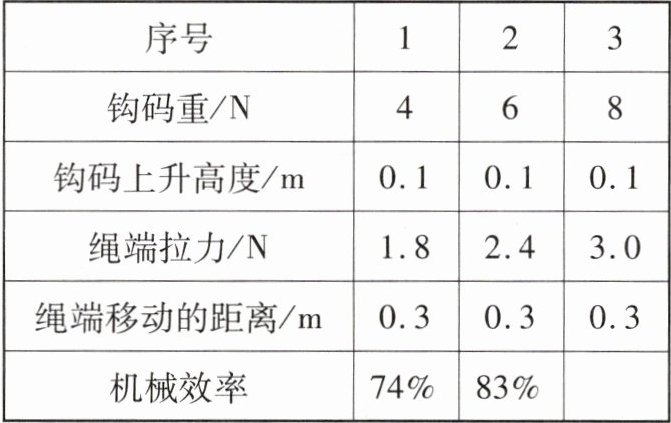
(1)对同一滑轮组进行实验探究,得到了表中的数据。
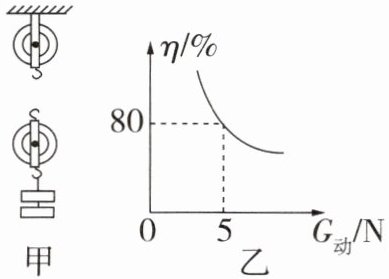
①根据表格数据,请在图甲中画出进行第1次实验的装置图。(用拉力F代替弹簧测力计的拉力)
②表格中第3次实验的滑轮组的机械效率为
③分析比较表中的数据,你认为同一滑轮组机械效率不相同的主要原因是
(2)保持图甲中滑轮组的绕线方式不变,只改变动滑轮的重力,提升同一物体进行多次实验,获得多组数据,计算出机械效率并绘制出如图乙所示的图像,可知:提升物体的重力一定时,动滑轮越重,滑轮组的机械效率越
(3)本实验除弹簧测力计之外,还需要的测量工具是
(1)对同一滑轮组进行实验探究,得到了表中的数据。
①根据表格数据,请在图甲中画出进行第1次实验的装置图。(用拉力F代替弹簧测力计的拉力)
②表格中第3次实验的滑轮组的机械效率为
88.9
%(结果保留到0.1%)。③分析比较表中的数据,你认为同一滑轮组机械效率不相同的主要原因是
提升钩码的重力不同
。(2)保持图甲中滑轮组的绕线方式不变,只改变动滑轮的重力,提升同一物体进行多次实验,获得多组数据,计算出机械效率并绘制出如图乙所示的图像,可知:提升物体的重力一定时,动滑轮越重,滑轮组的机械效率越
低
(填“高”或“低”)。若不计绳重和摩擦,当$G_{\mathrm{动}}=5\ \mathrm{N}$时,被提升物体所受的重力为20
N。(3)本实验除弹簧测力计之外,还需要的测量工具是
刻度尺
。答案
(1)①
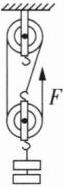 ②88.9 ③提升钩码的重力不同
(2)低 20
(3)刻度尺
高分必备:影响滑轮组机械效率的因素及分析
| 影响因素 | 分析 |
| ---- | ---- |
| 被提升物体的重力 | 同一个滑轮组,被提升物体的重力越大,做的有用功越多,机械效率越大 |
| 动滑轮的自重 | 有用功不变时,动滑轮的自重越大,做的额外功越多,机械效率越小 |
| 滑轮组自身部件的摩擦 | 机械自身部件的摩擦力越大,机械效率越低 |
解析
【分析】
要解决这道滑轮组机械效率的探究题,需分步骤梳理思路:
1. 对于(1)的②,滑轮组机械效率公式为$\eta=\frac{W_{有}}{W_{总}}×100\%=\frac{Gh}{Fs}×100\%$,代入第3次实验数据即可计算;③同一滑轮组的动滑轮自重和摩擦变化小,机械效率不同的核心原因是提升钩码的重力不同,钩码越重,有用功占总功的比例越高,机械效率越大。
2. (2)中,提升物体重力一定时,动滑轮越重,额外功(克服动滑轮重力做的功)越多,总功越大,有用功占比越小,故机械效率越低;不计绳重和摩擦时,机械效率公式为$\eta=\frac{G}{G+G_{动}}$,结合图像可推导物体重力。
3. (3)实验中需要测量钩码上升高度和绳子自由端移动距离,因此需额外的测量工具。
【解析】
(1)② 机械效率计算:根据公式$\eta=\frac{Gh}{Fs}×100\%$,代入第3次实验数据($G=8\ \mathrm{N}$,$F=3\ \mathrm{N}$,$h=0.1\ \mathrm{m}$,$s=0.3\ \mathrm{m}$),得$\eta=\frac{8\ \mathrm{N}×0.1\ \mathrm{m}}{3\ \mathrm{N}×0.3\ \mathrm{m}}×100\%\approx88.9\%$。
③ 同一滑轮组,动滑轮自重和摩擦变化较小,机械效率不同的主要原因是提升钩码的重力不同,钩码重力越大,有用功占总功的比例越高,机械效率越大。
(2) 提升物体重力一定时,动滑轮越重,额外功越多,有用功占比越小,故机械效率越低;不计绳重和摩擦时,$\eta=\frac{G}{G+G_{动}}$,结合图像,当$G_{动}=5\ \mathrm{N}$时,代入得$\eta=\frac{G}{G+5\ \mathrm{N}}$,解得$G=20\ \mathrm{N}$。
(3) 实验中需要测量钩码上升的高度$h$和绳子自由端移动的距离$s$,因此除弹簧测力计外,还需要刻度尺。
【答案】
(1)① ②88.9 ③提升钩码的重力不同
(2)低 20
(3)刻度尺
【知识点】
滑轮组机械效率、影响机械效率的因素、滑轮组的计算
【点评】
本题围绕滑轮组机械效率的探究展开,涵盖机械效率计算、影响因素分析、实验器材选择等核心考点,注重对基础公式和实验原理的考查,是力学中机械效率部分的典型题型,需要学生熟练掌握相关公式和实验方法。
【难度系数】
0.5
要解决这道滑轮组机械效率的探究题,需分步骤梳理思路:
1. 对于(1)的②,滑轮组机械效率公式为$\eta=\frac{W_{有}}{W_{总}}×100\%=\frac{Gh}{Fs}×100\%$,代入第3次实验数据即可计算;③同一滑轮组的动滑轮自重和摩擦变化小,机械效率不同的核心原因是提升钩码的重力不同,钩码越重,有用功占总功的比例越高,机械效率越大。
2. (2)中,提升物体重力一定时,动滑轮越重,额外功(克服动滑轮重力做的功)越多,总功越大,有用功占比越小,故机械效率越低;不计绳重和摩擦时,机械效率公式为$\eta=\frac{G}{G+G_{动}}$,结合图像可推导物体重力。
3. (3)实验中需要测量钩码上升高度和绳子自由端移动距离,因此需额外的测量工具。
【解析】
(1)② 机械效率计算:根据公式$\eta=\frac{Gh}{Fs}×100\%$,代入第3次实验数据($G=8\ \mathrm{N}$,$F=3\ \mathrm{N}$,$h=0.1\ \mathrm{m}$,$s=0.3\ \mathrm{m}$),得$\eta=\frac{8\ \mathrm{N}×0.1\ \mathrm{m}}{3\ \mathrm{N}×0.3\ \mathrm{m}}×100\%\approx88.9\%$。
③ 同一滑轮组,动滑轮自重和摩擦变化较小,机械效率不同的主要原因是提升钩码的重力不同,钩码重力越大,有用功占总功的比例越高,机械效率越大。
(2) 提升物体重力一定时,动滑轮越重,额外功越多,有用功占比越小,故机械效率越低;不计绳重和摩擦时,$\eta=\frac{G}{G+G_{动}}$,结合图像,当$G_{动}=5\ \mathrm{N}$时,代入得$\eta=\frac{G}{G+5\ \mathrm{N}}$,解得$G=20\ \mathrm{N}$。
(3) 实验中需要测量钩码上升的高度$h$和绳子自由端移动的距离$s$,因此除弹簧测力计外,还需要刻度尺。
【答案】
(1)①
②88.9 ③提升钩码的重力不同(2)低 20
(3)刻度尺
【知识点】
滑轮组机械效率、影响机械效率的因素、滑轮组的计算
【点评】
本题围绕滑轮组机械效率的探究展开,涵盖机械效率计算、影响因素分析、实验器材选择等核心考点,注重对基础公式和实验原理的考查,是力学中机械效率部分的典型题型,需要学生熟练掌握相关公式和实验方法。
【难度系数】
0.5
