

 登录
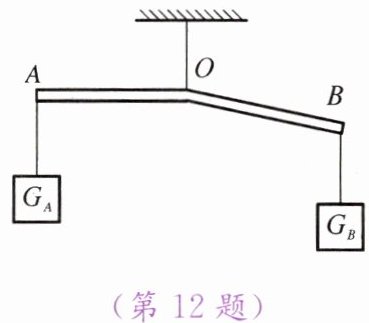
12. 如图所示,杠杆AOB的A端挂着重为$G_A$的物体,B端挂着重为$G_B$的物体,杠杆平衡时,AO处于水平位置。若$AO < BO$,杠杆自重不计,则$G_A$和$G_B$的大小关系是(
A.$G_A$一定大于$G_B$
B.$G_A = G_B$
C.$G_A$一定小于$G_B$
D.$G_A$可能等于$G_B$
D
)A.$G_A$一定大于$G_B$
B.$G_A = G_B$
C.$G_A$一定小于$G_B$
D.$G_A$可能等于$G_B$
答案
12. D
解析
【分析】
要解决本题,需依据杠杆平衡条件(动力×动力臂=阻力×阻力臂,即$F_1L_1=F_2L_2$)分析。首先明确:A端的力$G_A$竖直向下,AO水平,因此$G_A$的力臂等于AO的长度;B端的力$G_B$竖直向下,其力臂是支点O到$G_B$作用线的垂直距离,该距离为OB在水平方向的投影(设OB与水平方向夹角为$θ$),即力臂$L_B=OB\cosθ$。根据杠杆平衡条件推导$G_A$与$G_B$的关系,结合已知条件判断两者大小的不确定性。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$,A端力$G_A$的力臂为$OA$,B端力$G_B$的力臂为$L_B=OB\cosθ$($θ$为OB与水平方向的夹角),代入平衡条件得:$G_A · OA = G_B · OB\cosθ$,变形为$G_A = G_B · \frac{OB\cosθ}{OA}$。已知$OA < OB$,但$\cosθ$随OB的倾斜角度变化,导致$\frac{OB\cosθ}{OA}$的大小不确定,因此$G_A$可能大于、等于或小于$G_B$。
【答案】
D
【知识点】
杠杆平衡条件、力臂
【点评】
本题易错点是误将杠杆长度OB当作B端的力臂,需牢记力臂是支点到力作用线的垂直距离,结合几何关系分析力臂的变化,才能正确判断力的大小关系。
【难度系数】
0.5
要解决本题,需依据杠杆平衡条件(动力×动力臂=阻力×阻力臂,即$F_1L_1=F_2L_2$)分析。首先明确:A端的力$G_A$竖直向下,AO水平,因此$G_A$的力臂等于AO的长度;B端的力$G_B$竖直向下,其力臂是支点O到$G_B$作用线的垂直距离,该距离为OB在水平方向的投影(设OB与水平方向夹角为$θ$),即力臂$L_B=OB\cosθ$。根据杠杆平衡条件推导$G_A$与$G_B$的关系,结合已知条件判断两者大小的不确定性。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$,A端力$G_A$的力臂为$OA$,B端力$G_B$的力臂为$L_B=OB\cosθ$($θ$为OB与水平方向的夹角),代入平衡条件得:$G_A · OA = G_B · OB\cosθ$,变形为$G_A = G_B · \frac{OB\cosθ}{OA}$。已知$OA < OB$,但$\cosθ$随OB的倾斜角度变化,导致$\frac{OB\cosθ}{OA}$的大小不确定,因此$G_A$可能大于、等于或小于$G_B$。
【答案】
D
【知识点】
杠杆平衡条件、力臂
【点评】
本题易错点是误将杠杆长度OB当作B端的力臂,需牢记力臂是支点到力作用线的垂直距离,结合几何关系分析力臂的变化,才能正确判断力的大小关系。
【难度系数】
0.5
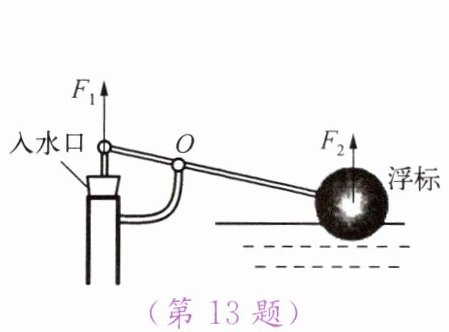
13. 如图所示是一种抽水马桶水箱的自动上水装置示意图。当水箱内的水面达到一定高度时,浮标带动杠杆压住入水口,停止上水。以O点为支点,请在图中分别作出力$F_1$、$F_2$的力臂$l_1$、$l_2$。
答案
解:
1. 用虚线适当延长$F_1$、$F_2$的作用线;
2. 从支点$O$向$F_1$的作用线作垂线段,标注垂直符号,该垂线段即为力$F_1$的力臂$l_1$,在垂线段旁标注$l_1$;
3. 从支点$O$向$F_2$的作用线作垂线段,标注垂直符号,该垂线段即为力$F_2$的力臂$l_2$,在垂线段旁标注$l_2$。
(最终作图:两条带垂直标记的虚线段分别对应$l_1$、$l_2$,从O点出发垂直于两个力的作用线。)
1. 用虚线适当延长$F_1$、$F_2$的作用线;
2. 从支点$O$向$F_1$的作用线作垂线段,标注垂直符号,该垂线段即为力$F_1$的力臂$l_1$,在垂线段旁标注$l_1$;
3. 从支点$O$向$F_2$的作用线作垂线段,标注垂直符号,该垂线段即为力$F_2$的力臂$l_2$,在垂线段旁标注$l_2$。
(最终作图:两条带垂直标记的虚线段分别对应$l_1$、$l_2$,从O点出发垂直于两个力的作用线。)
解析
【分析】
要作出力臂,需先明确力臂的定义:力臂是从支点到力的作用线的垂直距离。解题时,先确定支点O,再分别处理两个力:先延长力的作用线,再从支点向力的作用线作垂线段,标注垂直符号和力臂符号即可。
【解析】
1. 确定支点为图中的O点;
2. 用虚线分别延长F₁、F₂的作用线;
3. 从支点O向F₁的作用线作垂线段,在垂线段与F₁作用线的交点处标注垂直符号,该垂线段即为F₁的力臂l₁;
4. 从支点O向F₂的作用线作垂线段,在垂线段与F₂作用线的交点处标注垂直符号,该垂线段即为F₂的力臂l₂,最后在两条垂线段旁分别标注l₁和l₂。
【答案】
从支点O分别向F₁、F₂的作用线作垂线段,标注垂直符号,垂线段旁分别标注l₁、l₂(作图符合力臂定义即可)。
【知识点】
力臂作图、杠杆
【点评】
本题考查杠杆力臂的作图方法,是初中物理杠杆部分的基础题型,需牢记力臂的定义,作图时注意用虚线延长力的作用线,垂线段需标注垂直符号。
【难度系数】
0.7
要作出力臂,需先明确力臂的定义:力臂是从支点到力的作用线的垂直距离。解题时,先确定支点O,再分别处理两个力:先延长力的作用线,再从支点向力的作用线作垂线段,标注垂直符号和力臂符号即可。
【解析】
1. 确定支点为图中的O点;
2. 用虚线分别延长F₁、F₂的作用线;
3. 从支点O向F₁的作用线作垂线段,在垂线段与F₁作用线的交点处标注垂直符号,该垂线段即为F₁的力臂l₁;
4. 从支点O向F₂的作用线作垂线段,在垂线段与F₂作用线的交点处标注垂直符号,该垂线段即为F₂的力臂l₂,最后在两条垂线段旁分别标注l₁和l₂。
【答案】
从支点O分别向F₁、F₂的作用线作垂线段,标注垂直符号,垂线段旁分别标注l₁、l₂(作图符合力臂定义即可)。
【知识点】
力臂作图、杠杆
【点评】
本题考查杠杆力臂的作图方法,是初中物理杠杆部分的基础题型,需牢记力臂的定义,作图时注意用虚线延长力的作用线,垂线段需标注垂直符号。
【难度系数】
0.7
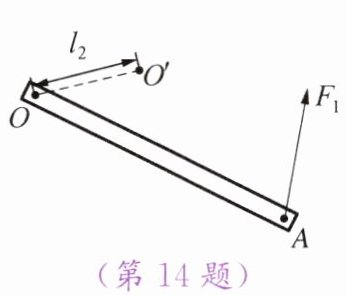
14. 如图所示,杠杆OA在$F_1$、$F_2$两个力的作用下平衡,图中已画出了杠杆A端所受的力$F_1$。虚线$OO'$是力$F_2$的力臂$l_2$。请在杠杆上标出$F_2$的作用点B(保留作图痕迹),并画出力$F_2$的示意图。
答案
解:
1. 过点O'作垂直于力臂$l_2$(虚线$OO'$)的辅助垂线,该垂线与杠杆$OA$的交点即为$F_2$的作用点,标记为$B$。
2. 已知$F_1$使杠杆绕支点$O$做逆时针方向转动,为使杠杆平衡,$F_2$需使杠杆绕支点$O$做顺时针方向转动,从作用点$B$出发,沿所作垂线向斜下方画出带箭头的线段,标注符号$F_2$,即得到力$F_2$的示意图。
1. 过点O'作垂直于力臂$l_2$(虚线$OO'$)的辅助垂线,该垂线与杠杆$OA$的交点即为$F_2$的作用点,标记为$B$。
2. 已知$F_1$使杠杆绕支点$O$做逆时针方向转动,为使杠杆平衡,$F_2$需使杠杆绕支点$O$做顺时针方向转动,从作用点$B$出发,沿所作垂线向斜下方画出带箭头的线段,标注符号$F_2$,即得到力$F_2$的示意图。
解析
【分析】
要解决该问题,需明确力臂的定义:力臂是支点到力的作用线的垂直距离。已知F₂的力臂为OO',因此F₂的作用线与力臂OO'垂直,据此可确定F₂的作用线,进而找到作用点;再结合杠杆转动方向,判断F₂的方向以保证杠杆平衡。
【解析】
1. 确定F₂的作用线:根据力臂与力的作用线垂直的关系,过O'点作虚线OO'(即F₂的力臂l₂)的垂线,该垂线即为F₂的作用线。
2. 确定F₂的作用点:上述垂线与杠杆OA的交点,就是F₂的作用点,标记为B。
3. 确定F₂的方向:F₁使杠杆绕支点O做逆时针转动,为使杠杆平衡,F₂需使杠杆绕O做顺时针转动,因此从作用点B出发,沿所作垂线向斜下方画带箭头的线段,标注符号F₂,完成力F₂的示意图。
【答案】
(作图:过O'作OO'的垂线,与OA交于点B;在B点沿垂线向斜下方画带箭头的线段,标注F₂,保留作图痕迹)
【知识点】
力臂的概念、力的示意图、杠杆平衡
【点评】
本题考查力臂的定义及力的示意图的画法,核心是利用“力臂与力的作用线垂直”的关系确定力的作用线,再结合杠杆转动方向判断力的方向,属于杠杆部分的基础作图题,需掌握力臂的基本概念。
【难度系数】
0.6
要解决该问题,需明确力臂的定义:力臂是支点到力的作用线的垂直距离。已知F₂的力臂为OO',因此F₂的作用线与力臂OO'垂直,据此可确定F₂的作用线,进而找到作用点;再结合杠杆转动方向,判断F₂的方向以保证杠杆平衡。
【解析】
1. 确定F₂的作用线:根据力臂与力的作用线垂直的关系,过O'点作虚线OO'(即F₂的力臂l₂)的垂线,该垂线即为F₂的作用线。
2. 确定F₂的作用点:上述垂线与杠杆OA的交点,就是F₂的作用点,标记为B。
3. 确定F₂的方向:F₁使杠杆绕支点O做逆时针转动,为使杠杆平衡,F₂需使杠杆绕O做顺时针转动,因此从作用点B出发,沿所作垂线向斜下方画带箭头的线段,标注符号F₂,完成力F₂的示意图。
【答案】
(作图:过O'作OO'的垂线,与OA交于点B;在B点沿垂线向斜下方画带箭头的线段,标注F₂,保留作图痕迹)
【知识点】
力臂的概念、力的示意图、杠杆平衡
【点评】
本题考查力臂的定义及力的示意图的画法,核心是利用“力臂与力的作用线垂直”的关系确定力的作用线,再结合杠杆转动方向判断力的方向,属于杠杆部分的基础作图题,需掌握力臂的基本概念。
【难度系数】
0.6
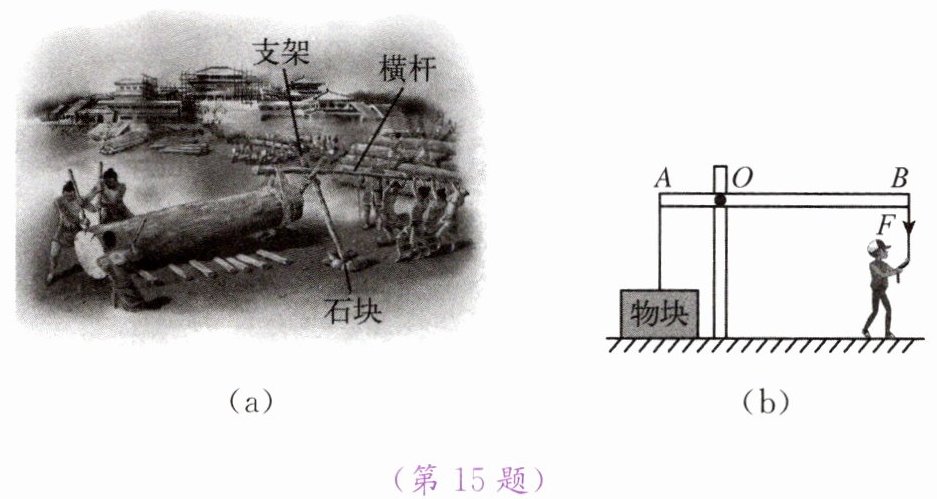
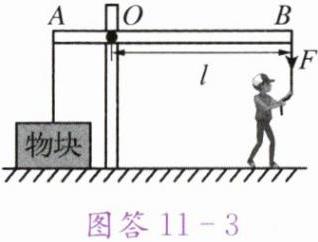
15. 如图(a)所示是我国古代劳动人民搬运巨木时的场景,其简化装置如图(b)所示:O点为轻质杠杆AB的支点,OA∶OB=1∶3,物块用轻质细绳系在A端,工人在B端施加竖直向下的拉力F,此时杠杆水平平衡,物块重1 200 N。
(1)请在图(b)中画出工人所施加的拉力F的力臂。
(2)为将图(b)中物块恰好拉离地面,工人所用的拉力为多大?
(1)请在图(b)中画出工人所施加的拉力F的力臂。
(2)为将图(b)中物块恰好拉离地面,工人所用的拉力为多大?
答案
15. (1) 见图答11-3
 (2) 400 N
解析
【分析】
本题分为两小问,第一问需掌握力臂的画法:力臂是从支点到力的作用线的垂直距离,据此画出拉力F的力臂;第二问利用杠杆平衡条件(动力×动力臂=阻力×阻力臂)进行计算,已知阻力(物块重力)、阻力臂与动力臂的比例,代入公式即可求出拉力大小。
【解析】
(1)力臂的画法:支点为O,拉力F竖直向下,从O点向F的作用线作垂线段,该垂线段即为拉力F的力臂,如图答11-3所示。
(2)根据杠杆平衡条件:$ F_1L_1 = F_2L_2 $,其中,阻力$ F_2 = G = 1200\ \mathrm{N} $,阻力臂$ L_2 = OA $,动力$ F_1 = F $,动力臂$ L_1 = OB $。已知$ OA:OB = 1:3 $,即$ OB = 3OA $,代入平衡条件得:
$ F × OB = G × OA $
$ F = \frac{G × OA}{OB} = \frac{1200\ \mathrm{N} × OA}{3OA} = 400\ \mathrm{N} $
【答案】
(1)见图答11-3;(2)400 N
【知识点】
力臂的画法,杠杆平衡条件
【点评】
本题结合古代劳动场景考查杠杆的应用,既体现了物理知识的实用性,又考查了力臂的作图和杠杆平衡条件的计算,属于基础题型,难度适中。
【难度系数】
0.6
本题分为两小问,第一问需掌握力臂的画法:力臂是从支点到力的作用线的垂直距离,据此画出拉力F的力臂;第二问利用杠杆平衡条件(动力×动力臂=阻力×阻力臂)进行计算,已知阻力(物块重力)、阻力臂与动力臂的比例,代入公式即可求出拉力大小。
【解析】
(1)力臂的画法:支点为O,拉力F竖直向下,从O点向F的作用线作垂线段,该垂线段即为拉力F的力臂,如图答11-3
所示。(2)根据杠杆平衡条件:$ F_1L_1 = F_2L_2 $,其中,阻力$ F_2 = G = 1200\ \mathrm{N} $,阻力臂$ L_2 = OA $,动力$ F_1 = F $,动力臂$ L_1 = OB $。已知$ OA:OB = 1:3 $,即$ OB = 3OA $,代入平衡条件得:
$ F × OB = G × OA $
$ F = \frac{G × OA}{OB} = \frac{1200\ \mathrm{N} × OA}{3OA} = 400\ \mathrm{N} $
【答案】
(1)见图答11-3
;(2)400 N【知识点】
力臂的画法,杠杆平衡条件
【点评】
本题结合古代劳动场景考查杠杆的应用,既体现了物理知识的实用性,又考查了力臂的作图和杠杆平衡条件的计算,属于基础题型,难度适中。
【难度系数】
0.6
