
 登录
1.已知点$P(1,-2),Q(-1,2),R(-1,-2),H(1,2)$,下面选项中,关于$x$轴对称的是(
A.点$P$和点$Q$
B.点$P$和点$H$
C.点$Q$和点$H$
D.点$P$和点$R$
B
)A.点$P$和点$Q$
B.点$P$和点$H$
C.点$Q$和点$H$
D.点$P$和点$R$
答案
1.B 【解析】点$P(1,-2)$与点$H(1,2)$的横坐标相同,纵坐标互为相反数,故它们关于$x$轴对称.
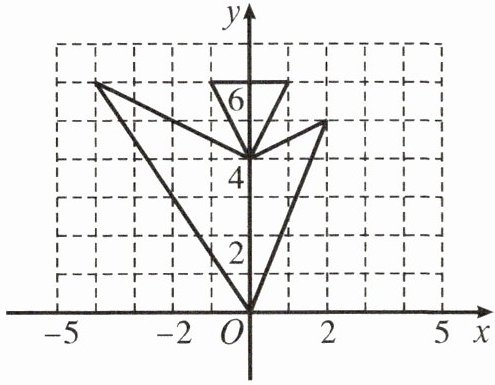
2. 如图,若将平面直角坐标系中“鱼”形图案的每个“顶点”的纵坐标保持不变,横坐标都乘-1,得到一组新的点,再依次连接这些点,所得图案与原图案的关系为(
A.重合
B.关于x轴对称
C.关于y轴对称
D.宽度不变,高度变为原来的一半
C
)A.重合
B.关于x轴对称
C.关于y轴对称
D.宽度不变,高度变为原来的一半
答案
2.C 【解析】由题意可知两个图形的对应点的横坐标互为相反数,纵坐标不变,故它们关于y轴对称.
3.在平面直角坐标系中,点$P(2,-3)$关于x轴对称的点$P_1$的坐标是
(2,3)
,关于y轴对称的点$P_2$的坐标是(-2,-3)
。答案
3.(2,3) (-2,-3)
4.已知点$M(2a+b,3)$和点$N(5,b-6a)$关于$y$轴对称,求$3a+b$的值.
答案
4.【解】因为点$M(2a+b,3)$和点$N(5,b-6a)$关于$y$轴对称,所以$\begin{cases}2a+b=-5,\\b-6a=3,\end{cases}$ 解得$\begin{cases}a=-1,\\b=-3,\end{cases}$ 所以$3a+b=3×(-1)+(-3)=-3-3=-6.$
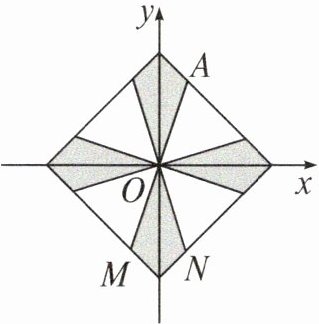
5. 如图,阴影部分组成的图案既是关于x轴对称的图形,又是关于y轴对称的图形。若点A的坐标是(1,3),则点M和点N的坐标分别为(
A.$(1,-3),(-1,-3)$
B.$(-1,-3),(-1,3)$
C.$(-1,-3),(1,-3)$
D.$(-1,3),(1,-3)$
C
)A.$(1,-3),(-1,-3)$
B.$(-1,-3),(-1,3)$
C.$(-1,-3),(1,-3)$
D.$(-1,3),(1,-3)$
答案
5.C 【解析】由题意知,点$N$与点$A$关于$x$轴对称,点$M$与点$N$关于$y$轴对称.因为点$A$的坐标是$(1,3)$,所以点$N$的坐标是$(1,-3)$,所以点$M$的坐标是$(-1,-3).$
6.已知坐标平面上有一个轴对称图形,
$A(3,-\dfrac{5}{2}),B(3,-\dfrac{11}{2})$两点在此图形上且互为对称点.若此图形上有一点$C(-2,-9)$,则点$C$的对称点的坐标是
$A(3,-\dfrac{5}{2}),B(3,-\dfrac{11}{2})$两点在此图形上且互为对称点.若此图形上有一点$C(-2,-9)$,则点$C$的对称点的坐标是
(-2,1)
.答案
6.(-2,1) 【解析】点$A,B$关于某条直线对称,且$A,B$的横坐标相同,可知对称轴平行于$x$轴,结合纵坐标可知对称轴为直线$y=-4$(该直线上的点的纵坐标都是$-4$),则点$C$的对称点的坐标为$(-2,1).$
7. 根据指令$[m,h,y=b]$(或$[m,h,x=a]$),机器人在平面直角坐标系中能完成下列动作:先从原点出发,若$m≠0$,则向左$(m<0)$或向右$(m>0)$平移$|m|$个单位长度到达点$A$;若$m=0$,则仍在原点处.再从点$A$出发,若$h≠0$,则向上$(h>0)$或向下$(h<0)$平移$|h|$个单位长度到达点$B$;若$h=0$,则点$B$与点$A$重合.最后跳到点$B$关于直线$y=b$(或$x=a$)的对称点$C$处.
(1)若给机器人下了一个指令$[4,0,y=-3]$,则点$C$的坐标为________;
(2)若给机器人下了一个指令$[-3,2,x=4]$,则点$C$的坐标为________;
(3)请你给机器人下一个指令________,使其移动到点$(-5,10)$处.
(1)若给机器人下了一个指令$[4,0,y=-3]$,则点$C$的坐标为________;
(2)若给机器人下了一个指令$[-3,2,x=4]$,则点$C$的坐标为________;
(3)请你给机器人下一个指令________,使其移动到点$(-5,10)$处.
答案
7.(1)(4,-6) (2)(11,2) (3)答案不唯一,示例:$[-5,0,y=5]$或$[0,10,x=-2.5]$
