

 登录
7. (2026·江苏镇江月考)如图甲所示,长1 m的粗细均匀的光滑金属杆可绕O点转动,杆上有一光滑滑环(不计重力),用竖直向上的测力计拉着滑环缓慢向右移动,使杆保持水平状态,测力计示数F与滑环离开O点的距离s的关系如图乙所示,则杆重 (

A.100 N
B.125 N
C.20 N
D.50 N
A
)A.100 N
B.125 N
C.20 N
D.50 N
答案
7. A 解析:杆的长度为$L=1\ \mathrm{m}$,设杆重为$G$,杆是粗细均匀的,所以其重心在杆的中间,以O为支点,滑环的拉力为动力,杆的重力为阻力,阻力臂为$L_1=\frac{1}{2}L=\frac{1}{2}×1\ \mathrm{m}=0.5\ \mathrm{m}$,根据杠杆的平衡条件有$Fs=GL_1$,由图乙可知,当$s=1\ \mathrm{m}$时,$F=50\ \mathrm{N}$,得$G=\frac{Fs}{L_1}=\frac{50\ \mathrm{N}×1\ \mathrm{m}}{0.5\ \mathrm{m}}=100\ \mathrm{N}$,故A正确.
解析
【分析】
这是一道杠杆平衡条件的应用题,首先我们先确定杠杆的支点为O点,由于金属杆粗细均匀,它的重心就在杆的中点位置,因此杆自身重力作为阻力,对应的阻力臂是杆总长度的一半,也就是0.5m。第二步,动力是竖直向上的测力计拉力,杆始终保持水平,拉力方向竖直向上,所以拉力的力臂就等于滑环到O点的距离s。第三步,直接利用杠杆平衡条件“动力×动力臂=阻力×阻力臂”建立等式,再从图乙的F-s图像中读取任意一组已知的F和s的数值,代入等式就能计算出杆的重力。
【解析】
解:
1. 计算阻力臂:已知均匀金属杆总长$L=1\ \mathrm{m}$,粗细均匀的杆重心在其中点,因此杆重力对应的阻力臂为:
$L_{\mathrm{阻}}=\frac{1}{2}L=\frac{1}{2}×1\ \mathrm{m}=0.5\ \mathrm{m}$
2. 列杠杆平衡方程:以O为支点,动力为测力计的拉力$F$,动力臂为滑环到O点的距离$s$,阻力为杆的重力$G$,根据杠杆平衡条件$F_1L_1=F_2L_2$可得:
$F· s = G· L_{\mathrm{阻}}$
3. 代入数据求解:从图乙可知,当滑环距离O点$s=1\ \mathrm{m}$时,对应的拉力$F=50\ \mathrm{N}$,将数值代入上式:
$50\ \mathrm{N} × 1\ \mathrm{m} = G × 0.5\ \mathrm{m}$
解得:$G=\frac{50\ \mathrm{N} × 1\ \mathrm{m}}{0.5\ \mathrm{m}}=100\ \mathrm{N}$,因此选项A正确。
【答案】
A
【知识点】
杠杆平衡条件,均匀物体重心
【点评】
本题结合F-s图像考查杠杆平衡条件的实际应用,解题核心是准确确定均匀杆的重心位置,得到固定不变的阻力臂,再从图像中提取有效已知数据代入平衡公式即可求解,整体思路清晰,易错点是误将杆的全长当作阻力臂。
【难度系数】
0.7
这是一道杠杆平衡条件的应用题,首先我们先确定杠杆的支点为O点,由于金属杆粗细均匀,它的重心就在杆的中点位置,因此杆自身重力作为阻力,对应的阻力臂是杆总长度的一半,也就是0.5m。第二步,动力是竖直向上的测力计拉力,杆始终保持水平,拉力方向竖直向上,所以拉力的力臂就等于滑环到O点的距离s。第三步,直接利用杠杆平衡条件“动力×动力臂=阻力×阻力臂”建立等式,再从图乙的F-s图像中读取任意一组已知的F和s的数值,代入等式就能计算出杆的重力。
【解析】
解:
1. 计算阻力臂:已知均匀金属杆总长$L=1\ \mathrm{m}$,粗细均匀的杆重心在其中点,因此杆重力对应的阻力臂为:
$L_{\mathrm{阻}}=\frac{1}{2}L=\frac{1}{2}×1\ \mathrm{m}=0.5\ \mathrm{m}$
2. 列杠杆平衡方程:以O为支点,动力为测力计的拉力$F$,动力臂为滑环到O点的距离$s$,阻力为杆的重力$G$,根据杠杆平衡条件$F_1L_1=F_2L_2$可得:
$F· s = G· L_{\mathrm{阻}}$
3. 代入数据求解:从图乙可知,当滑环距离O点$s=1\ \mathrm{m}$时,对应的拉力$F=50\ \mathrm{N}$,将数值代入上式:
$50\ \mathrm{N} × 1\ \mathrm{m} = G × 0.5\ \mathrm{m}$
解得:$G=\frac{50\ \mathrm{N} × 1\ \mathrm{m}}{0.5\ \mathrm{m}}=100\ \mathrm{N}$,因此选项A正确。
【答案】
A
【知识点】
杠杆平衡条件,均匀物体重心
【点评】
本题结合F-s图像考查杠杆平衡条件的实际应用,解题核心是准确确定均匀杆的重心位置,得到固定不变的阻力臂,再从图像中提取有效已知数据代入平衡公式即可求解,整体思路清晰,易错点是误将杆的全长当作阻力臂。
【难度系数】
0.7
8. 如图所示是明代宋应星在《天工开物》中记载的我国传统提水工具“桔槔”,用绳子系住一根直的硬棒的$O$点作为支点,$A$端挂有重为$60\ \mathrm{N}$的石块,$B$

端挂有重为$20\ \mathrm{N}$的空桶,$OA$长为$1.2\ \mathrm{m}$,$OB$长为$0.6\ \mathrm{m}.$ 使用时,人向下拉绳放下空桶,装满重为$200\ \mathrm{N}$的水后向上拉绳缓慢将桶提起,硬棒质量忽略不计. 下列说法中正确的是 (
A.向下拉绳放下空桶时桔槔为省力杠杆
B.向下拉绳放下空桶时人的拉力为$100\ \mathrm{N}$
C.向上拉绳提起装满水的桶时桔槔为费力杠杆
D.向上拉绳提起装满水的桶时人的拉力为$80\ \mathrm{N}$
端挂有重为$20\ \mathrm{N}$的空桶,$OA$长为$1.2\ \mathrm{m}$,$OB$长为$0.6\ \mathrm{m}.$ 使用时,人向下拉绳放下空桶,装满重为$200\ \mathrm{N}$的水后向上拉绳缓慢将桶提起,硬棒质量忽略不计. 下列说法中正确的是 (
B
)A.向下拉绳放下空桶时桔槔为省力杠杆
B.向下拉绳放下空桶时人的拉力为$100\ \mathrm{N}$
C.向上拉绳提起装满水的桶时桔槔为费力杠杆
D.向上拉绳提起装满水的桶时人的拉力为$80\ \mathrm{N}$
答案
8. B 解析:向下拉绳放下空桶时,B端的力为动力,A端的力为阻力,动力臂小于阻力臂,属于费力杠杆,故A错误;根据杠杆的平衡条件可得杠杆平衡时B端的拉力$F_B=G_石\frac{l_A}{l_B}=G_石×\frac{OA}{OB}=60\ \mathrm{N}×\frac{1.2\ \mathrm{m}}{0.6\ \mathrm{m}}=120\ \mathrm{N}$,所以放下空桶时,人向下拉绳子的力$F_1=F_B-G_{桶}=120\ \mathrm{N}-20\ \mathrm{N}=100\ \mathrm{N}$,故B正确;装满水时,桶和水的总重力$G_总=G_{桶}+G_水=20\ \mathrm{N}+200\ \mathrm{N}=220\ \mathrm{N}$,向上拉绳提起装满水的桶时人的拉力$F_2=G_总-F_B=220\ \mathrm{N}-120\ \mathrm{N}=100\ \mathrm{N}$,故D错误;向上拉绳提起装满水的桶时,A端的力为动力,B端的力为阻力,动力臂大于阻力臂,属于省力杠杆,故C错误.
解析
【分析】
这是一道结合古代实用工具的杠杆平衡应用题,解题思路可以分两步走:第一步先明确杠杆的支点O,区分两种不同操作场景下的动力、阻力、动力臂和阻力臂,先通过动力臂和阻力臂的大小关系判断杠杆类型;第二步代入杠杆平衡条件$F_1L_1=F_2L_2$计算对应状态下人的拉力,再逐一核对四个选项排除错误答案。要注意两个场景下杠杆的转动趋势完全不同,动力和阻力的对应关系不能搞混。
【解析】
已知条件:石块重力$G_{\mathrm{石}}=60\ \mathrm{N}$,空桶重力$G_{\mathrm{桶}}=20\ \mathrm{N}$,$OA=1.2\ \mathrm{m}$,$OB=0.6\ \mathrm{m}$,水的重力$G_{\mathrm{水}}=200\ \mathrm{N}$。
1. 分析向下拉绳放下空桶的场景:
此时A端石块的重力是阻力,阻力臂为$OA=1.2\ \mathrm{m}$;B端的动力由空桶重力和人向下的拉力共同提供,动力臂为$OB=0.6\ \mathrm{m}$。
因为动力臂$OB<阻力臂OA$,动力臂小于阻力臂,属于费力杠杆,因此选项A错误。
根据杠杆平衡条件$F_1L_1=F_2L_2$:
$$G_{\mathrm{石}} × OA = (G_{\mathrm{桶}} + F_{\mathrm{下}}) × OB$ 代入数值:$60\ \mathrm{N} × 1.2\ \mathrm{m} = (20\ \mathrm{N} + F_{\mathrm{下}}) × 0.6\ \mathrm{m}$,解得$F_{\mathrm{下}}=100\ \mathrm{N}$,选项B正确。2. 分析向上拉绳提起装满水的桶的场景: 桶和水的总重力$G_{\mathrm{总}}=G_{\mathrm{桶}}+G_{\mathrm{水}}=20\ \mathrm{N}+200\ \mathrm{N}=220\ \mathrm{N}$。 此时A端石块的重力作为动力,动力臂为$OA=1.2\ \mathrm{m}$;B端桶和水的总重力作为阻力,阻力臂为$OB=0.6\ \mathrm{m}$。 因为动力臂$OA>阻力臂OB$,动力臂大于阻力臂,属于省力杠杆,因此选项C错误。 根据杠杆平衡条件: $$G_{\mathrm{石}} × OA = (G_{\mathrm{总}} - F_{\mathrm{上}}) × OB$
代入数值:$60\ \mathrm{N} × 1.2\ \mathrm{m} = (220\ \mathrm{N} - F_{\mathrm{上}}) × 0.6\ \mathrm{m}$,解得$F_{\mathrm{上}}=100\ \mathrm{N}$,选项D错误。
综上,只有选项B正确。
【答案】B
【知识点】杠杆平衡条件,杠杆分类
【点评】本题结合《天工开物》中的传统工具考查杠杆相关知识点,易错点是混淆两种操作场景下的动力、阻力对应关系,很多同学会错误判断放下空桶时的杠杆类型,解题核心是先根据杠杆的转动趋势确定动力和阻力,再对应找到力臂代入公式计算即可。
【难度系数】0.6
这是一道结合古代实用工具的杠杆平衡应用题,解题思路可以分两步走:第一步先明确杠杆的支点O,区分两种不同操作场景下的动力、阻力、动力臂和阻力臂,先通过动力臂和阻力臂的大小关系判断杠杆类型;第二步代入杠杆平衡条件$F_1L_1=F_2L_2$计算对应状态下人的拉力,再逐一核对四个选项排除错误答案。要注意两个场景下杠杆的转动趋势完全不同,动力和阻力的对应关系不能搞混。
【解析】
已知条件:石块重力$G_{\mathrm{石}}=60\ \mathrm{N}$,空桶重力$G_{\mathrm{桶}}=20\ \mathrm{N}$,$OA=1.2\ \mathrm{m}$,$OB=0.6\ \mathrm{m}$,水的重力$G_{\mathrm{水}}=200\ \mathrm{N}$。
1. 分析向下拉绳放下空桶的场景:
此时A端石块的重力是阻力,阻力臂为$OA=1.2\ \mathrm{m}$;B端的动力由空桶重力和人向下的拉力共同提供,动力臂为$OB=0.6\ \mathrm{m}$。
因为动力臂$OB<阻力臂OA$,动力臂小于阻力臂,属于费力杠杆,因此选项A错误。
根据杠杆平衡条件$F_1L_1=F_2L_2$:
$$G_{\mathrm{石}} × OA = (G_{\mathrm{桶}} + F_{\mathrm{下}}) × OB$ 代入数值:$60\ \mathrm{N} × 1.2\ \mathrm{m} = (20\ \mathrm{N} + F_{\mathrm{下}}) × 0.6\ \mathrm{m}$,解得$F_{\mathrm{下}}=100\ \mathrm{N}$,选项B正确。2. 分析向上拉绳提起装满水的桶的场景: 桶和水的总重力$G_{\mathrm{总}}=G_{\mathrm{桶}}+G_{\mathrm{水}}=20\ \mathrm{N}+200\ \mathrm{N}=220\ \mathrm{N}$。 此时A端石块的重力作为动力,动力臂为$OA=1.2\ \mathrm{m}$;B端桶和水的总重力作为阻力,阻力臂为$OB=0.6\ \mathrm{m}$。 因为动力臂$OA>阻力臂OB$,动力臂大于阻力臂,属于省力杠杆,因此选项C错误。 根据杠杆平衡条件: $$G_{\mathrm{石}} × OA = (G_{\mathrm{总}} - F_{\mathrm{上}}) × OB$
代入数值:$60\ \mathrm{N} × 1.2\ \mathrm{m} = (220\ \mathrm{N} - F_{\mathrm{上}}) × 0.6\ \mathrm{m}$,解得$F_{\mathrm{上}}=100\ \mathrm{N}$,选项D错误。
综上,只有选项B正确。
【答案】B
【知识点】杠杆平衡条件,杠杆分类
【点评】本题结合《天工开物》中的传统工具考查杠杆相关知识点,易错点是混淆两种操作场景下的动力、阻力对应关系,很多同学会错误判断放下空桶时的杠杆类型,解题核心是先根据杠杆的转动趋势确定动力和阻力,再对应找到力臂代入公式计算即可。
【难度系数】0.6
9. 新趋势 传统文化(2025·海南)“试弓定力”是《天工开物》中记载的一种用杆秤测量弓最大弹力的方法. 如图所示,当杆秤水平平衡时,秤砣重为$G$,距提组90 cm,挂弓点距提纽30 cm,杆秤质量不计,则该弓的弹力$F=$

3
$G$. 若要提高杆秤的测量精度,可采取的方法是:减小秤砣的质量
(写出一种即可).答案
9. 3 减小秤砣的质量 解析:杆秤提纽处为支点,秤砣重力G为动力,其力臂$L_G=90\ \mathrm{cm}$,弓的弹力F为阻力,其力臂$L_F=30\ \mathrm{cm}$,由杠杆平衡条件可得$F×L_F=G×L_G$,即$F×30\ \mathrm{cm}=G×90\ \mathrm{cm}$,解得$F=3G$;根据杠杆平衡条件可得$\frac{F}{L_G}=\frac{G}{L_F}$,$\frac{F}{L_G}$越小表示杆秤的测量精度越高,即杆上单位长度对应的弹力变化越小,所以可采取的方法是减小秤砣重力G,则可减小秤砣的质量.
解析
【分析】
这道题是杠杆平衡条件的实际应用题,解题思路分两步走:第一步先确定杠杆的支点是提纽位置,分别找出两个作用力对应的力臂:秤砣重力的力臂是90cm,弓的弹力对应的阻力臂是30cm,直接代入杠杆平衡公式就能算出弹力F和G的倍数关系。第二步分析测量精度的优化方法:要让杆秤精度更高,意味着相同的弹力变化量下,秤砣在秤杆上可以移动更长的距离,方便划分更细的刻度,我们可以对杠杆平衡公式做变形推导,就能找到可行的改进方法。
【解析】
1. 计算弓的弹力:
以提纽作为杠杆的支点,已知秤砣重力为G,对应的动力臂$L_G=90\ \mathrm{cm}$;弓对杆秤的拉力等于弹力F,对应的阻力臂$L_F=30\ \mathrm{cm}$,杆秤质量不计。
根据杠杆平衡条件:$F_1L_1=F_2L_2$,代入得:
$F × L_F = G × L_G$
代入数值:$F × 30\ \mathrm{cm} = G × 90\ \mathrm{cm}$,解得$F=3G$。
2. 提高测量精度的方法:
对杠杆平衡公式变形可得$L_G=\frac{F· L_F}{G}$,当弹力F的变化量固定时,秤砣的重力G越小,动力臂$L_G$的变化量就越大,相同的力变化对应的秤砣移动距离更长,秤杆的刻度可以划分得更精细,测量精度就更高,因此可以采取减小秤砣质量的方法(也可采用适当增大提纽到挂弓点的距离、加长秤杆长度等合理方法)。
【答案】
3;减小秤砣的质量(合理即可)
【知识点】
杠杆平衡条件;杠杆实际应用
【点评】
本题结合《天工开物》的传统工艺场景命题,既考察了杠杆平衡条件的基础计算,又要求学生灵活推导分析影响测量精度的因素,避免死记硬背知识点,引导学生用物理原理解释古代生产工具的设计逻辑,贴合传统文化结合物理知识的新考察趋势。
【难度系数】
0.7
这道题是杠杆平衡条件的实际应用题,解题思路分两步走:第一步先确定杠杆的支点是提纽位置,分别找出两个作用力对应的力臂:秤砣重力的力臂是90cm,弓的弹力对应的阻力臂是30cm,直接代入杠杆平衡公式就能算出弹力F和G的倍数关系。第二步分析测量精度的优化方法:要让杆秤精度更高,意味着相同的弹力变化量下,秤砣在秤杆上可以移动更长的距离,方便划分更细的刻度,我们可以对杠杆平衡公式做变形推导,就能找到可行的改进方法。
【解析】
1. 计算弓的弹力:
以提纽作为杠杆的支点,已知秤砣重力为G,对应的动力臂$L_G=90\ \mathrm{cm}$;弓对杆秤的拉力等于弹力F,对应的阻力臂$L_F=30\ \mathrm{cm}$,杆秤质量不计。
根据杠杆平衡条件:$F_1L_1=F_2L_2$,代入得:
$F × L_F = G × L_G$
代入数值:$F × 30\ \mathrm{cm} = G × 90\ \mathrm{cm}$,解得$F=3G$。
2. 提高测量精度的方法:
对杠杆平衡公式变形可得$L_G=\frac{F· L_F}{G}$,当弹力F的变化量固定时,秤砣的重力G越小,动力臂$L_G$的变化量就越大,相同的力变化对应的秤砣移动距离更长,秤杆的刻度可以划分得更精细,测量精度就更高,因此可以采取减小秤砣质量的方法(也可采用适当增大提纽到挂弓点的距离、加长秤杆长度等合理方法)。
【答案】
3;减小秤砣的质量(合理即可)
【知识点】
杠杆平衡条件;杠杆实际应用
【点评】
本题结合《天工开物》的传统工艺场景命题,既考察了杠杆平衡条件的基础计算,又要求学生灵活推导分析影响测量精度的因素,避免死记硬背知识点,引导学生用物理原理解释古代生产工具的设计逻辑,贴合传统文化结合物理知识的新考察趋势。
【难度系数】
0.7
10. 如图为水平桌面上的圆形玻璃转盘(转盘半径为 50 cm),在水平力作用下能绕转盘中心O点自由转动,转动时可视为杠杆.甲在A点施加一个大小为 24 N 的水平力$F_{A}$,让转盘转动;对面的乙在距O点40 cm处的B点同时施加一个水平力,想让转盘反方向转动.乙应沿图中

$F_{2}$
(选填“$F_{1}$”“$F_{2}$”“$F_{3}$”或“$F_{4}$”)方向施加一个至少为30
N的力,才可能达到目的.(假设只有甲、乙两人对转盘施力,忽略其他力对转动的影响)答案
10. $F_2$ 30 解析:图中转盘相当于杠杆,O为支点,$F_A$可视为动力,阻力作用在B点,此时为了使所用力最小,应使其力臂最长,且所施力的方向应阻碍杠杆的转动,故想让转盘反方向转动,乙应沿图中$F_2$方向施力(最长力臂为OB).此时动力臂$L_1=OA=50\ \mathrm{cm}=0.5\ \mathrm{m}$,阻力臂$L_2=OB=40\ \mathrm{cm}=0.4\ \mathrm{m}$,由杠杆的平衡条件得,$F_A L_1=F_2 L_2$,则$F_2=\frac{F_A L_1}{L_2}=\frac{24\ \mathrm{N}×0.5\ \mathrm{m}}{0.4\ \mathrm{m}}=30\ \mathrm{N}$.
解析
【分析】
我们首先将该转盘等效为绕O点转动的杠杆,第一步先明确支点为转盘中心O,判断甲在A点施加向右的力$F_A$时,会带动转盘绕O顺时针转动,乙需要施加力让转盘向相反方向转动。题目要求乙施加的力尽可能小,根据杠杆平衡规律,在对应条件下动力臂越长,所需的动力就越小,B点能取到的最长动力臂就是支点O到B点的连线OB,对应的力的方向需要和OB垂直,同时满足让转盘转动方向与$F_A$的转动方向相反,即可选出正确的力的方向,最后代入杠杆平衡公式就能算出最小力的数值。
【解析】
1. 确定基础参数:转盘的支点为O,甲的力$F_A$的力臂为OA,OA等于转盘半径,即$L_A=OA=50\ \mathrm{cm}=0.5\ \mathrm{m}$。
2. 筛选符合要求的力:要让转盘反向转动且施加的力最小,需要动力臂取最大值,B点的最长动力臂为OB,因此施加的力需要与OB垂直,同时该力要让转盘逆时针转动,抵消$F_A$带来的顺时针转动效果,符合要求的只有$F_2$。
3. 代入杠杆平衡条件计算:已知OB的长度$L_2=40\ \mathrm{cm}=0.4\ \mathrm{m}$,根据杠杆平衡条件$F_A L_A = F_2 L_2$,代入数值计算:
$F_2=\frac{F_A · L_A}{L_2}=\frac{24\ \mathrm{N} × 0.5\ \mathrm{m}}{0.4\ \mathrm{m}}=30\ \mathrm{N}$
【答案】
$F_2$;30
【知识点】
杠杆平衡条件,最小力判断
【点评】
本题结合生活中的转盘场景考查杠杆的实际应用,易错点是容易忽略“让转盘反向转动”的要求,误选垂直于OB但方向相反的$F_4$,解题时要同时满足“力臂最大”和“转动效果相反”两个条件,计算过程统一单位即可得到正确结果。
【难度系数】
0.6
我们首先将该转盘等效为绕O点转动的杠杆,第一步先明确支点为转盘中心O,判断甲在A点施加向右的力$F_A$时,会带动转盘绕O顺时针转动,乙需要施加力让转盘向相反方向转动。题目要求乙施加的力尽可能小,根据杠杆平衡规律,在对应条件下动力臂越长,所需的动力就越小,B点能取到的最长动力臂就是支点O到B点的连线OB,对应的力的方向需要和OB垂直,同时满足让转盘转动方向与$F_A$的转动方向相反,即可选出正确的力的方向,最后代入杠杆平衡公式就能算出最小力的数值。
【解析】
1. 确定基础参数:转盘的支点为O,甲的力$F_A$的力臂为OA,OA等于转盘半径,即$L_A=OA=50\ \mathrm{cm}=0.5\ \mathrm{m}$。
2. 筛选符合要求的力:要让转盘反向转动且施加的力最小,需要动力臂取最大值,B点的最长动力臂为OB,因此施加的力需要与OB垂直,同时该力要让转盘逆时针转动,抵消$F_A$带来的顺时针转动效果,符合要求的只有$F_2$。
3. 代入杠杆平衡条件计算:已知OB的长度$L_2=40\ \mathrm{cm}=0.4\ \mathrm{m}$,根据杠杆平衡条件$F_A L_A = F_2 L_2$,代入数值计算:
$F_2=\frac{F_A · L_A}{L_2}=\frac{24\ \mathrm{N} × 0.5\ \mathrm{m}}{0.4\ \mathrm{m}}=30\ \mathrm{N}$
【答案】
$F_2$;30
【知识点】
杠杆平衡条件,最小力判断
【点评】
本题结合生活中的转盘场景考查杠杆的实际应用,易错点是容易忽略“让转盘反向转动”的要求,误选垂直于OB但方向相反的$F_4$,解题时要同时满足“力臂最大”和“转动效果相反”两个条件,计算过程统一单位即可得到正确结果。
【难度系数】
0.6
11. 如图是使用手机和自拍杆拍照时的示意图,自拍杆可以看作是一个(选填“省力”或“费力”)杠杆(O为支点)。已知自拍杆长1 m(质量忽略不计),手机对杆竖直向下的作用力$F_{2}=3\ {N}$;图中$L_{1}=10\ {cm}$,$L_{2}=80\ {cm}$,则垂直于杆的动力$F_{1}=\_\_\_\_\_\_{N}$。若仅将动力$F_{1}$的方向变为水平向左,则动力$F_{1}$将。拍摄需要伸长自拍杆时,若保持$F_{1}$的作用点、方向及支点位置不变,则$F_{1}$大小将。(后两空均选填“变大”“变小”或“不变”)
类题精讲

类题精讲
答案
11. 费力 24 变大 变大 解析:O为自拍杆的支点,动力为手托举的力,阻力为手机对杆的作用力,由图知阻力臂大于动力臂,因而是费力杠杆.由图可知,杠杆的动力为$F_1$,动力臂为$L_1$,阻力为$F_2$,阻力臂为$L_2$,由杠杆的平衡条件可得$F_1 L_1=F_2 L_2$,即$F_1×10\ \mathrm{cm}=3\ \mathrm{N}×80\ \mathrm{cm}$,解得$F_1=24\ \mathrm{N}$. 若将动力$F_1$的方向变为水平向左,则动力臂即支点到$F_1$的作用线的距离将变小,由于阻力$F_2$、阻力臂$L_2$都不变,根据杠杆的平衡条件,动力$F_1$将变大. 若伸长自拍杆,即阻力臂$L_2$变大,又因$F_1$的作用点、方向及支点位置不变,则动力臂$L_1$不变,由于阻力$F_2$不变,根据杠杆的平衡条件可知,动力$F_1$将变大.
解析
【分析】
我们可以按照杠杆相关知识逐步分析这道题:首先判断杠杆类型,只需要对比动力臂和阻力臂的大小,支点O处,动力臂L₁=10cm小于阻力臂L₂=80cm,因此属于费力杠杆。接下来计算动力F₁,直接套用杠杆平衡条件F₁L₁=F₂L₂代入已知数值即可算出结果。分析后两空的动态变化时,要牢记力臂是支点到力的作用线的垂直距离:当F₁改为水平向左时,新的动力臂会比原来的L₁更小,阻力和阻力臂不变,根据平衡条件就能推出动力变大;当自拍杆伸长时,阻力臂会变大,动力臂保持不变,阻力不变,同样根据平衡条件就能推出动力变大。
【解析】
1. 杠杆类型判断:以O为支点,动力臂L₁=10cm,阻力臂L₂=80cm,动力臂小于阻力臂,因此自拍杆是费力杠杆。
2. 计算动力F₁:根据杠杆平衡条件$F_1L_1=F_2L_2$,代入已知数据$F_2=3\ \mathrm{N}$,$L_1=10\ \mathrm{cm}$,$L_2=80\ \mathrm{cm}$,可得:
$F_1 × 10\ \mathrm{cm} = 3\ \mathrm{N} × 80\ \mathrm{cm}$
解得$F_1=24\ \mathrm{N}$。
3. 动力方向改为水平向左时:支点O到F₁作用线的垂直距离(即动力臂)相比原来的L₁变小,阻力F₂和阻力臂L₂均保持不变,由杠杆平衡条件可知,动力F₁将变大。
4. 伸长自拍杆时:阻力F₂不变,F₁的作用点、方向、支点位置均不变,因此动力臂L₁不变,而阻力臂L₂随杆的伸长变大,根据杠杆平衡条件可得$F_1=\frac{F_2L_2}{L_1}$,因此F₁将变大。
【答案】
费力 24 变大 变大
【知识点】
杠杆分类,杠杆平衡条件,力臂判断
【点评】
本题结合生活中常见的自拍杆场景考察杠杆相关知识点,从基础的杠杆类型判断、平衡条件计算,延伸到动态杠杆的力的变化分析,解题核心是牢牢掌握力臂的定义,区分力臂和支点到作用点的距离,避免动态分析时出错,整体贴合课标对杠杆知识点的考察要求。
【难度系数】
0.7
我们可以按照杠杆相关知识逐步分析这道题:首先判断杠杆类型,只需要对比动力臂和阻力臂的大小,支点O处,动力臂L₁=10cm小于阻力臂L₂=80cm,因此属于费力杠杆。接下来计算动力F₁,直接套用杠杆平衡条件F₁L₁=F₂L₂代入已知数值即可算出结果。分析后两空的动态变化时,要牢记力臂是支点到力的作用线的垂直距离:当F₁改为水平向左时,新的动力臂会比原来的L₁更小,阻力和阻力臂不变,根据平衡条件就能推出动力变大;当自拍杆伸长时,阻力臂会变大,动力臂保持不变,阻力不变,同样根据平衡条件就能推出动力变大。
【解析】
1. 杠杆类型判断:以O为支点,动力臂L₁=10cm,阻力臂L₂=80cm,动力臂小于阻力臂,因此自拍杆是费力杠杆。
2. 计算动力F₁:根据杠杆平衡条件$F_1L_1=F_2L_2$,代入已知数据$F_2=3\ \mathrm{N}$,$L_1=10\ \mathrm{cm}$,$L_2=80\ \mathrm{cm}$,可得:
$F_1 × 10\ \mathrm{cm} = 3\ \mathrm{N} × 80\ \mathrm{cm}$
解得$F_1=24\ \mathrm{N}$。
3. 动力方向改为水平向左时:支点O到F₁作用线的垂直距离(即动力臂)相比原来的L₁变小,阻力F₂和阻力臂L₂均保持不变,由杠杆平衡条件可知,动力F₁将变大。
4. 伸长自拍杆时:阻力F₂不变,F₁的作用点、方向、支点位置均不变,因此动力臂L₁不变,而阻力臂L₂随杆的伸长变大,根据杠杆平衡条件可得$F_1=\frac{F_2L_2}{L_1}$,因此F₁将变大。
【答案】
费力 24 变大 变大
【知识点】
杠杆分类,杠杆平衡条件,力臂判断
【点评】
本题结合生活中常见的自拍杆场景考察杠杆相关知识点,从基础的杠杆类型判断、平衡条件计算,延伸到动态杠杆的力的变化分析,解题核心是牢牢掌握力臂的定义,区分力臂和支点到作用点的距离,避免动态分析时出错,整体贴合课标对杠杆知识点的考察要求。
【难度系数】
0.7
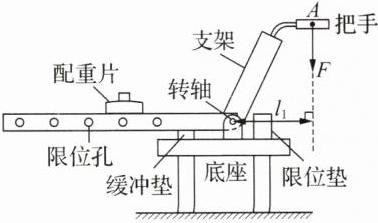
12. (2025·湖北武汉)为了增强市民身体素质,武汉很多公园安装了各式各样的健身器材.使用如图所示的器材时,将配重片调节至合适的限位孔,紧握把手向下拉,支架就可以绕着转轴转动,底座上的缓冲垫可以防止支架回落时噪声过大、限位垫可以防止支架转动角度过大.已知配重片的质量为 10 kg,相邻限位孔之间距离为 15 cm.

(1) 请在图中画出某同学在 A 位置向下拉把手的拉力$F$的力臂.
(2) 该同学在 A 位置沿图中力$F$所示的方向刚好能用 150 N 的力拉动把手,拉力的力臂为 30 cm,接着他将配重片向左移动了一个限位孔,再次在 A 位置沿图中力$F$所示的方向刚好拉动把手需要
(3) 该同学紧握把手同一位置沿竖直方向缓慢向下拉的过程中,拉力大小
(1) 请在图中画出某同学在 A 位置向下拉把手的拉力$F$的力臂.
(2) 该同学在 A 位置沿图中力$F$所示的方向刚好能用 150 N 的力拉动把手,拉力的力臂为 30 cm,接着他将配重片向左移动了一个限位孔,再次在 A 位置沿图中力$F$所示的方向刚好拉动把手需要
200
N 的拉力.(不计支架和把手的重力以及支架和转轴间的摩擦力,$g$取$10\ \mathrm{N/kg}$)(3) 该同学紧握把手同一位置沿竖直方向缓慢向下拉的过程中,拉力大小
变小
(选填“变小”“不变”“变大”或“先变小后变大”).答案
12. (1) 如图所示
 (2) 200 (3) 变小 解析:(2) 根据杠杆平衡条件可得$Fl_1=m_{配重}gl_2$,代入数据得$150\ \mathrm{N}×30\ \mathrm{cm}=10\ \mathrm{kg}×10\ \mathrm{N/kg}×l_2$,解得$l_2=45\ \mathrm{cm}$;配重片向左移动了一个限位孔,相邻限位孔之间距离是15 cm,移动后阻力臂$l_2'=45\ \mathrm{cm}+15\ \mathrm{cm}=60\ \mathrm{cm}$,可得$F'×30\ \mathrm{cm}=10\ \mathrm{kg}×10\ \mathrm{N/kg}×60\ \mathrm{cm}$,解得$F'=200\ \mathrm{N}$.(3) 沿竖直方向缓慢向下拉的过程中,支架绕转轴顺时针旋转,拉力方向不变竖直向下,动力臂增大,阻力臂减小,阻力不变,根据杠杆平衡条件可知拉力F变小.
解析
【分析】
这是一道结合生活场景的杠杆综合题,解题思路如下:
1. 第(1)问画拉力的力臂:首先确定支点为图中的转轴位置,再沿拉力F的方向延长作用线,最后从支点向拉力的作用线作垂线段,该垂线段就是拉力的力臂。
2. 第(2)问求新的拉力:先利用初始状态的杠杆平衡条件,算出配重片对应的初始阻力臂,配重片向左移动一个限位孔后,阻力臂会增加15cm,再次代入杠杆平衡公式就能算出新的拉力。
3. 第(3)问分析拉力的动态变化:向下拉动支架转动的过程中,拉力和配重重力始终都是竖直方向,分别判断动力臂、阻力臂的变化趋势,结合杠杆平衡条件就能推导拉力的变化情况。
【解析】
(1) 首先定位支点为转轴的中心位置,将拉力F的作用线向下适当延长,从支点向F的作用线作垂直的线段,标注出力臂符号即可。
(2) 先计算配重片的重力:$G=mg=10\ \mathrm{kg} × 10\ \mathrm{N/kg}=100\ \mathrm{N}$
根据杠杆平衡条件$F_1l_1=F_2l_2$,代入初始状态数据:
$150\ \mathrm{N} × 30\ \mathrm{cm} = 100\ \mathrm{N} × l_2$,解得初始阻力臂$l_2=45\ \mathrm{cm}$
配重片左移一个限位孔后,新的阻力臂$l_2'=45\ \mathrm{cm}+15\ \mathrm{cm}=60\ \mathrm{cm}$,动力臂仍为30cm,再次代入杠杆平衡条件:
$F' × 30\ \mathrm{cm}=100\ \mathrm{N} × 60\ \mathrm{cm}$,解得$F'=200\ \mathrm{N}$。
(3) 沿竖直方向缓慢向下拉的过程中,支架绕转轴顺时针转动,拉力始终竖直向下,配重的重力也始终竖直向下:动力臂(支点到拉力作用线的垂直距离)逐渐变大,阻力臂(支点到配重重力作用线的垂直距离)逐渐变小,阻力大小不变,由杠杆平衡条件$F_{\mathrm{动}}l_{\mathrm{动}}=F_{\mathrm{阻}}l_{\mathrm{阻}}$,可知拉力大小变小。
【答案】
;200;变小
【知识点】
杠杆力臂画法,杠杆平衡条件
【点评】
本题以公园健身器材为载体,将杠杆知识点和实际应用结合,既考察了基础的力臂作图、静态杠杆平衡计算,又设置了动态力臂分析的小问,易错点是容易忽略两个力始终竖直向下的特点,误判力臂的变化趋势,整体能很好的检验学生对杠杆核心规律的理解程度。
【难度系数】
0.6
这是一道结合生活场景的杠杆综合题,解题思路如下:
1. 第(1)问画拉力的力臂:首先确定支点为图中的转轴位置,再沿拉力F的方向延长作用线,最后从支点向拉力的作用线作垂线段,该垂线段就是拉力的力臂。
2. 第(2)问求新的拉力:先利用初始状态的杠杆平衡条件,算出配重片对应的初始阻力臂,配重片向左移动一个限位孔后,阻力臂会增加15cm,再次代入杠杆平衡公式就能算出新的拉力。
3. 第(3)问分析拉力的动态变化:向下拉动支架转动的过程中,拉力和配重重力始终都是竖直方向,分别判断动力臂、阻力臂的变化趋势,结合杠杆平衡条件就能推导拉力的变化情况。
【解析】
(1) 首先定位支点为转轴的中心位置,将拉力F的作用线向下适当延长,从支点向F的作用线作垂直的线段,标注出力臂符号即可。
(2) 先计算配重片的重力:$G=mg=10\ \mathrm{kg} × 10\ \mathrm{N/kg}=100\ \mathrm{N}$
根据杠杆平衡条件$F_1l_1=F_2l_2$,代入初始状态数据:
$150\ \mathrm{N} × 30\ \mathrm{cm} = 100\ \mathrm{N} × l_2$,解得初始阻力臂$l_2=45\ \mathrm{cm}$
配重片左移一个限位孔后,新的阻力臂$l_2'=45\ \mathrm{cm}+15\ \mathrm{cm}=60\ \mathrm{cm}$,动力臂仍为30cm,再次代入杠杆平衡条件:
$F' × 30\ \mathrm{cm}=100\ \mathrm{N} × 60\ \mathrm{cm}$,解得$F'=200\ \mathrm{N}$。
(3) 沿竖直方向缓慢向下拉的过程中,支架绕转轴顺时针转动,拉力始终竖直向下,配重的重力也始终竖直向下:动力臂(支点到拉力作用线的垂直距离)逐渐变大,阻力臂(支点到配重重力作用线的垂直距离)逐渐变小,阻力大小不变,由杠杆平衡条件$F_{\mathrm{动}}l_{\mathrm{动}}=F_{\mathrm{阻}}l_{\mathrm{阻}}$,可知拉力大小变小。
【答案】
;200;变小【知识点】
杠杆力臂画法,杠杆平衡条件
【点评】
本题以公园健身器材为载体,将杠杆知识点和实际应用结合,既考察了基础的力臂作图、静态杠杆平衡计算,又设置了动态力臂分析的小问,易错点是容易忽略两个力始终竖直向下的特点,误判力臂的变化趋势,整体能很好的检验学生对杠杆核心规律的理解程度。
【难度系数】
0.6
