

 登录
实验 探究杠杆的平衡条件
调节杠杆水平位置静止,便于
杠杆中点作为支点,可消除杠杆自身重力对实验的影响。
螺母:左高左调,右高右调。
(甲)
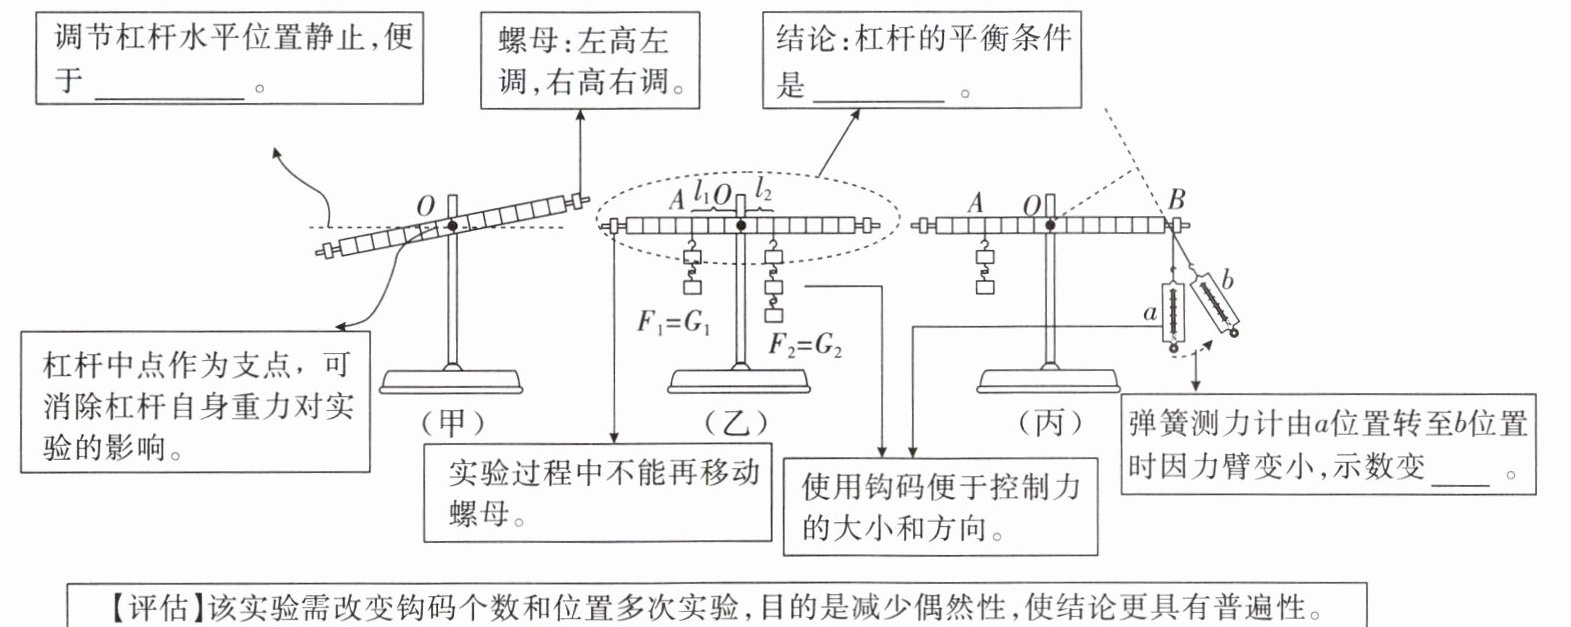
$F_1=G_1$
$F_2=G_2$
结论:杠杆的平衡条件是
实验过程中不能再移动螺母。
使用钩码便于控制力的大小和方向。
(丙)
弹簧测力计由a位置转至b位置时因力臂变小,示数变
【评估】该实验需改变钩码个数和位置多次实验,目的是减少偶然性,使结论更具有普遍性。
调节杠杆水平位置静止,便于
测量力臂
。杠杆中点作为支点,可消除杠杆自身重力对实验的影响。
螺母:左高左调,右高右调。
(甲)
$F_1=G_1$
$F_2=G_2$
结论:杠杆的平衡条件是
$F_1l_1=F_2l_2$
。实验过程中不能再移动螺母。
使用钩码便于控制力的大小和方向。
(丙)
弹簧测力计由a位置转至b位置时因力臂变小,示数变
大
。【评估】该实验需改变钩码个数和位置多次实验,目的是减少偶然性,使结论更具有普遍性。
答案
1. 测量力臂 2. $F_1l_1=F_2l_2$ 3. 大
解析
【分析】
要解决这道题,需结合探究杠杆平衡条件的实验知识:调节杠杆水平平衡的目的是方便测量力臂;杠杆平衡条件是动力与动力臂的乘积等于阻力与阻力臂的乘积;当弹簧测力计倾斜拉动时,动力臂减小,根据平衡条件可知动力会变大。
【解析】
1. 调节杠杆水平位置静止时,力臂与杠杆刻度线重合,便于直接测量力臂,因此第一个空应填“测量力臂”。
2. 通过多次实验总结得出杠杆的平衡条件为:动力×动力臂=阻力×阻力臂,表达式为$F_1l_1=F_2l_2$,故第二个空填“$F_1l_1=F_2l_2$”。
3. 弹簧测力计从a位置转至b位置时,拉力的力臂变小,根据杠杆平衡条件$F_1l_1=F_2l_2$,阻力和阻力臂不变,动力臂减小,则动力增大,所以弹簧测力计示数变大,第三个空填“大”。
【答案】
测量力臂;$F_1l_1=F_2l_2$;大
【知识点】
杠杆平衡条件、力臂
【点评】
本题围绕探究杠杆平衡条件的实验展开,考查实验操作目的、核心结论及动态受力分析,属于力学基础实验的常规题型,需掌握实验的关键细节和平衡条件的应用。
【难度系数】
0.3
要解决这道题,需结合探究杠杆平衡条件的实验知识:调节杠杆水平平衡的目的是方便测量力臂;杠杆平衡条件是动力与动力臂的乘积等于阻力与阻力臂的乘积;当弹簧测力计倾斜拉动时,动力臂减小,根据平衡条件可知动力会变大。
【解析】
1. 调节杠杆水平位置静止时,力臂与杠杆刻度线重合,便于直接测量力臂,因此第一个空应填“测量力臂”。
2. 通过多次实验总结得出杠杆的平衡条件为:动力×动力臂=阻力×阻力臂,表达式为$F_1l_1=F_2l_2$,故第二个空填“$F_1l_1=F_2l_2$”。
3. 弹簧测力计从a位置转至b位置时,拉力的力臂变小,根据杠杆平衡条件$F_1l_1=F_2l_2$,阻力和阻力臂不变,动力臂减小,则动力增大,所以弹簧测力计示数变大,第三个空填“大”。
【答案】
测量力臂;$F_1l_1=F_2l_2$;大
【知识点】
杠杆平衡条件、力臂
【点评】
本题围绕探究杠杆平衡条件的实验展开,考查实验操作目的、核心结论及动态受力分析,属于力学基础实验的常规题型,需掌握实验的关键细节和平衡条件的应用。
【难度系数】
0.3
一题通关
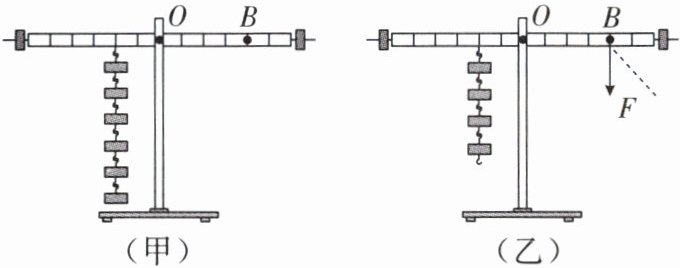
在“探究杠杆的平衡条件”实验中:
基础设问
(1)调节杠杆在水平位置平衡的目的是
(2)如图(甲)所示,要使杠杆在水平位置平衡,应在B点挂
(3)如图(乙)所示,在杠杆左侧第2格处挂4个钩码,在B点用力F竖直向下拉,使杠杆在水平位置平衡。若使杠杆继续在水平位置保持平衡,将拉力方向旋转到图中虚线位置时,拉力F的力臂将
拓展设问
(4)进行正确操作后测出力和力臂记录在如下表格中。
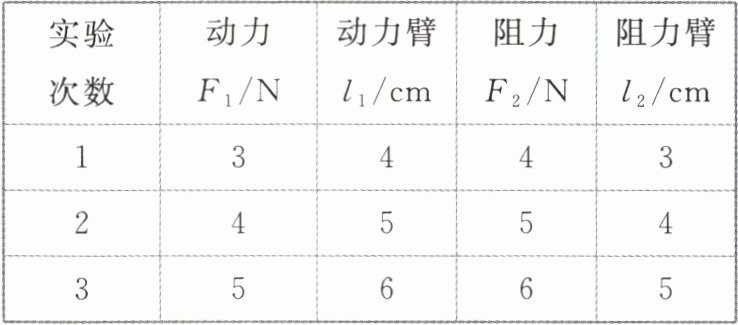
小勇根据表中记录的多次实验数据分析得出如下结论:动力+动力臂=阻力+阻力臂。小华说他得出的结论是错误的,小华判断的依据是
在“探究杠杆的平衡条件”实验中:
基础设问
(1)调节杠杆在水平位置平衡的目的是
便于测量力臂
。(2)如图(甲)所示,要使杠杆在水平位置平衡,应在B点挂
3
个钩码。随后将杠杆左右两端的钩码各向远离支点O的方向移动1格,松手后杠杆逆时针转动
(选填“保持静止”“顺时针转动”或“逆时针转动”)。(3)如图(乙)所示,在杠杆左侧第2格处挂4个钩码,在B点用力F竖直向下拉,使杠杆在水平位置平衡。若使杠杆继续在水平位置保持平衡,将拉力方向旋转到图中虚线位置时,拉力F的力臂将
变小
,拉力F将变大
。(均选填“变大”“变小”或“不变”)拓展设问
(4)进行正确操作后测出力和力臂记录在如下表格中。
小勇根据表中记录的多次实验数据分析得出如下结论:动力+动力臂=阻力+阻力臂。小华说他得出的结论是错误的,小华判断的依据是
不同的物理量不能进行加法运算
。答案
(1) 便于测量力臂
(2) 3 逆时针转动
(3) 变小 变大
(4) 不同的物理量不能进行加法运算
(2) 3 逆时针转动
(3) 变小 变大
(4) 不同的物理量不能进行加法运算
解析
【分析】
本题围绕“探究杠杆的平衡条件”实验展开,需结合杠杆平衡条件、力臂的定义及物理量的运算规则分析各问题:
1. 调节杠杆水平平衡的目的:杠杆水平时,力的方向竖直,力臂与杠杆刻度重合,便于直接测量力臂,同时消除杠杆自重影响;
2. 计算钩码数量及转动方向:利用杠杆平衡条件F₁L₁=F₂L₂,设每个钩码重力为G、每格长度为L,先算力矩求钩码数;移动后重新计算两侧力矩,比较大小判断转动方向;
3. 拉力方向改变的变化:力臂是支点到力作用线的垂直距离,斜拉时力臂变小,结合杠杆平衡条件判断力的变化;
4. 实验结论的正误判断:不同物理量单位不同,不能直接相加,据此判断结论错误。
【解析】
(1) 调节杠杆在水平位置平衡,此时杠杆上的力臂与杠杆刻度线重合,便于直接测量力臂,故目的是便于测量力臂。
(2) 设每个钩码重力为G,每格长度为L。根据杠杆平衡条件F₁L₁=F₂L₂,甲图中左侧力矩为2G×3L=6GL,右侧B点力臂为2L,因此右侧钩码总重力满足G钩×2L=6GL,解得G钩=3G,即应挂3个钩码。
各向远离支点移动1格后,左侧力臂变为3L+1L=4L,力矩为2G×4L=8GL;右侧力臂变为2L+1L=3L,力矩为3G×3L=9GL。右侧力矩更大,因此杠杆逆时针转动。
(3) 当拉力竖直向下时,力臂为支点到B点的垂直距离(即OB长度);拉力斜向时,力臂是支点到拉力作用线的垂直距离,该距离小于OB长度,故力臂变小。根据杠杆平衡条件,阻力(4G)和阻力臂(2L)不变,动力臂变小,因此拉力F变大。
(4) 动力的单位是牛顿(N),动力臂的单位是米(m),二者是不同物理量,单位不同,不能直接进行加法运算,因此小勇的结论错误。
【答案】
(1) 便于测量力臂
(2) 3;逆时针转动
(3) 变小;变大
(4) 不同的物理量不能进行加法运算
【知识点】
杠杆平衡条件,力臂,物理量的运算
【点评】
本题是探究杠杆平衡条件的典型基础题,涵盖实验操作、平衡条件应用、力臂变化分析及实验结论评估,考查学生对杠杆核心知识点的掌握,需明确力臂的定义及不同物理量的运算规则,是力学实验的重点题型。
【难度系数】
0.6
本题围绕“探究杠杆的平衡条件”实验展开,需结合杠杆平衡条件、力臂的定义及物理量的运算规则分析各问题:
1. 调节杠杆水平平衡的目的:杠杆水平时,力的方向竖直,力臂与杠杆刻度重合,便于直接测量力臂,同时消除杠杆自重影响;
2. 计算钩码数量及转动方向:利用杠杆平衡条件F₁L₁=F₂L₂,设每个钩码重力为G、每格长度为L,先算力矩求钩码数;移动后重新计算两侧力矩,比较大小判断转动方向;
3. 拉力方向改变的变化:力臂是支点到力作用线的垂直距离,斜拉时力臂变小,结合杠杆平衡条件判断力的变化;
4. 实验结论的正误判断:不同物理量单位不同,不能直接相加,据此判断结论错误。
【解析】
(1) 调节杠杆在水平位置平衡,此时杠杆上的力臂与杠杆刻度线重合,便于直接测量力臂,故目的是便于测量力臂。
(2) 设每个钩码重力为G,每格长度为L。根据杠杆平衡条件F₁L₁=F₂L₂,甲图中左侧力矩为2G×3L=6GL,右侧B点力臂为2L,因此右侧钩码总重力满足G钩×2L=6GL,解得G钩=3G,即应挂3个钩码。
各向远离支点移动1格后,左侧力臂变为3L+1L=4L,力矩为2G×4L=8GL;右侧力臂变为2L+1L=3L,力矩为3G×3L=9GL。右侧力矩更大,因此杠杆逆时针转动。
(3) 当拉力竖直向下时,力臂为支点到B点的垂直距离(即OB长度);拉力斜向时,力臂是支点到拉力作用线的垂直距离,该距离小于OB长度,故力臂变小。根据杠杆平衡条件,阻力(4G)和阻力臂(2L)不变,动力臂变小,因此拉力F变大。
(4) 动力的单位是牛顿(N),动力臂的单位是米(m),二者是不同物理量,单位不同,不能直接进行加法运算,因此小勇的结论错误。
【答案】
(1) 便于测量力臂
(2) 3;逆时针转动
(3) 变小;变大
(4) 不同的物理量不能进行加法运算
【知识点】
杠杆平衡条件,力臂,物理量的运算
【点评】
本题是探究杠杆平衡条件的典型基础题,涵盖实验操作、平衡条件应用、力臂变化分析及实验结论评估,考查学生对杠杆核心知识点的掌握,需明确力臂的定义及不同物理量的运算规则,是力学实验的重点题型。
【难度系数】
0.6
[例1]如图所示,A和B分别为由铜和铁制成的实心球,它们的体积相同,此时杠杆恰好水平平衡,若将它们同时浸没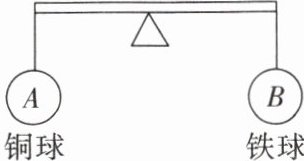
水中,则(
A.杠杆仍然保持平衡
B.杠杆不能保持平衡,铜球下沉
C.杠杆不能保持平衡,铁球下沉
D.无法确定
水中,则(
B
)A.杠杆仍然保持平衡
B.杠杆不能保持平衡,铜球下沉
C.杠杆不能保持平衡,铁球下沉
D.无法确定
答案
例1. B
解析
【分析】
要解决这个问题,需分步骤分析:首先利用杠杆平衡条件明确原杠杆的力臂关系,再结合密度、浮力知识分析两球浸没水中后杠杆两端的力矩变化,最终判断杠杆状态。步骤如下:1. 根据原杠杆平衡,结合铜、铁的密度关系推导力臂大小;2. 计算两球浸没水中后的浮力;3. 推导浸没后两端的力矩,比较力矩大小判断杠杆哪端下沉。
【解析】
设铜球和铁球的体积均为$ V $,铜的密度为$ \rho_{铜} $,铁的密度为$ \rho_{铁} $,且$ \rho_{铜} > \rho_{铁} $。
1. 原杠杆平衡分析:
根据杠杆平衡条件$ F_1L_1=F_2L_2 $,原平衡时:$ G_{铜}L_{左}=G_{铁}L_{右} $。
由重力公式$ G=mg=\rho Vg $,代入得:$ \rho_{铜}gV · L_{左} = \rho_{铁}gV · L_{右} $,约去$ gV $后得$ \rho_{铜}L_{左}=\rho_{铁}L_{右} $,因此$ L_{左}=\frac{\rho_{铁}}{\rho_{铜}}L_{右} $,可知$ L_{左}<L_{右} $。
2. 浸没水中后的力矩分析:
两球浸没在水中时,排开水的体积$ V_{排}=V $,根据阿基米德原理,两球受到的浮力$ F_{浮}=\rho_{水}gV $,故$ F_{浮铜}=F_{浮铁}=F_{浮} $。
此时杠杆左端的力为$ F_{左}=G_{铜}-F_{浮} $,右端的力为$ F_{右}=G_{铁}-F_{浮} $,两端力矩分别为:
左端力矩:$ M_{左}=F_{左}L_{左}=(G_{铜}-F_{浮})L_{左}=G_{铜}L_{左}-F_{浮}L_{左} $;
右端力矩:$ M_{右}=F_{右}L_{右}=(G_{铁}-F_{浮})L_{右}=G_{铁}L_{右}-F_{浮}L_{右} $。
由于原平衡时$ G_{铜}L_{左}=G_{铁}L_{右} $,因此力矩差为:
$ M_{左}-M_{右}=(G_{铜}L_{左}-F_{浮}L_{左})-(G_{铁}L_{右}-F_{浮}L_{右})=F_{浮}(L_{右}-L_{左}) $。
因为$ L_{右}>L_{左} $,所以$ M_{左}-M_{右}>0 $,即左端力矩更大,杠杆左端下沉(铜球下沉)。
【答案】
B
【知识点】
杠杆平衡条件、浮力、密度
【点评】
本题综合考查杠杆平衡与浮力知识,核心是通过原平衡关系化简比较浸没后的力矩,易错点在于力臂关系的推导和力矩的计算,需理清各物理量间的联系。
【难度系数】
0.5
要解决这个问题,需分步骤分析:首先利用杠杆平衡条件明确原杠杆的力臂关系,再结合密度、浮力知识分析两球浸没水中后杠杆两端的力矩变化,最终判断杠杆状态。步骤如下:1. 根据原杠杆平衡,结合铜、铁的密度关系推导力臂大小;2. 计算两球浸没水中后的浮力;3. 推导浸没后两端的力矩,比较力矩大小判断杠杆哪端下沉。
【解析】
设铜球和铁球的体积均为$ V $,铜的密度为$ \rho_{铜} $,铁的密度为$ \rho_{铁} $,且$ \rho_{铜} > \rho_{铁} $。
1. 原杠杆平衡分析:
根据杠杆平衡条件$ F_1L_1=F_2L_2 $,原平衡时:$ G_{铜}L_{左}=G_{铁}L_{右} $。
由重力公式$ G=mg=\rho Vg $,代入得:$ \rho_{铜}gV · L_{左} = \rho_{铁}gV · L_{右} $,约去$ gV $后得$ \rho_{铜}L_{左}=\rho_{铁}L_{右} $,因此$ L_{左}=\frac{\rho_{铁}}{\rho_{铜}}L_{右} $,可知$ L_{左}<L_{右} $。
2. 浸没水中后的力矩分析:
两球浸没在水中时,排开水的体积$ V_{排}=V $,根据阿基米德原理,两球受到的浮力$ F_{浮}=\rho_{水}gV $,故$ F_{浮铜}=F_{浮铁}=F_{浮} $。
此时杠杆左端的力为$ F_{左}=G_{铜}-F_{浮} $,右端的力为$ F_{右}=G_{铁}-F_{浮} $,两端力矩分别为:
左端力矩:$ M_{左}=F_{左}L_{左}=(G_{铜}-F_{浮})L_{左}=G_{铜}L_{左}-F_{浮}L_{左} $;
右端力矩:$ M_{右}=F_{右}L_{右}=(G_{铁}-F_{浮})L_{右}=G_{铁}L_{右}-F_{浮}L_{右} $。
由于原平衡时$ G_{铜}L_{左}=G_{铁}L_{右} $,因此力矩差为:
$ M_{左}-M_{右}=(G_{铜}L_{左}-F_{浮}L_{左})-(G_{铁}L_{右}-F_{浮}L_{右})=F_{浮}(L_{右}-L_{左}) $。
因为$ L_{右}>L_{左} $,所以$ M_{左}-M_{右}>0 $,即左端力矩更大,杠杆左端下沉(铜球下沉)。
【答案】
B
【知识点】
杠杆平衡条件、浮力、密度
【点评】
本题综合考查杠杆平衡与浮力知识,核心是通过原平衡关系化简比较浸没后的力矩,易错点在于力臂关系的推导和力矩的计算,需理清各物理量间的联系。
【难度系数】
0.5
