

 登录
1.图中日常生活工具使用场景中,均由使用者提供动力,其中需要使用者提供的动力大于阻力的是(
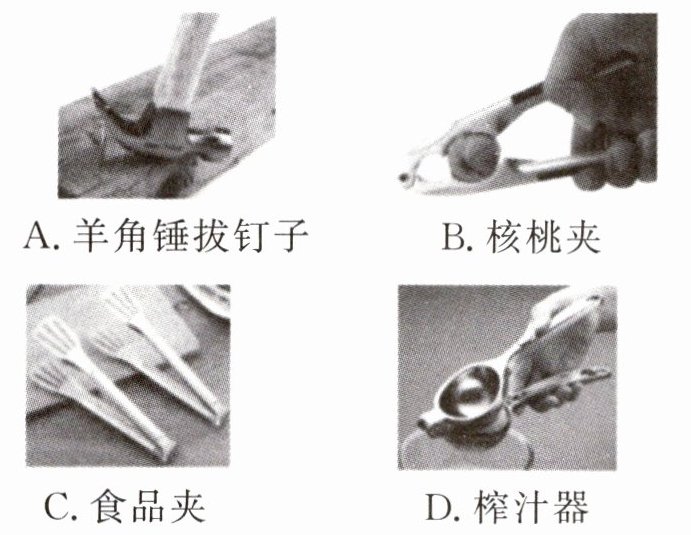
C
)答案
1. C
解析
【分析】要解决本题,需明确杠杆的分类依据:根据动力臂与阻力臂的大小关系,杠杆分为三类:动力臂>阻力臂的省力杠杆(动力<阻力)、动力臂<阻力臂的费力杠杆(动力>阻力)、动力臂=阻力臂的等臂杠杆。题目要求选出动力大于阻力的工具,即判断属于费力杠杆的选项,需逐个分析各工具使用时动力臂和阻力臂的大小关系。
【解析】
选项A:羊角锤拔钉子时,动力臂大于阻力臂,属于省力杠杆,动力小于阻力,不符合要求;
选项B:核桃夹使用时,动力臂大于阻力臂,属于省力杠杆,动力小于阻力,不符合要求;
选项C:食品夹使用时,动力臂小于阻力臂,属于费力杠杆,动力大于阻力,符合要求;
选项D:榨汁器使用时,动力臂大于阻力臂,属于省力杠杆,动力小于阻力,不符合要求。
综上,答案为C。
【答案】C
【知识点】杠杆的分类、费力杠杆
【点评】本题考查杠杆的分类,核心是判断动力臂与阻力臂的大小关系,属于基础概念类题目,难度较低。
【难度系数】0.6
【解析】
选项A:羊角锤拔钉子时,动力臂大于阻力臂,属于省力杠杆,动力小于阻力,不符合要求;
选项B:核桃夹使用时,动力臂大于阻力臂,属于省力杠杆,动力小于阻力,不符合要求;
选项C:食品夹使用时,动力臂小于阻力臂,属于费力杠杆,动力大于阻力,符合要求;
选项D:榨汁器使用时,动力臂大于阻力臂,属于省力杠杆,动力小于阻力,不符合要求。
综上,答案为C。
【答案】C
【知识点】杠杆的分类、费力杠杆
【点评】本题考查杠杆的分类,核心是判断动力臂与阻力臂的大小关系,属于基础概念类题目,难度较低。
【难度系数】0.6
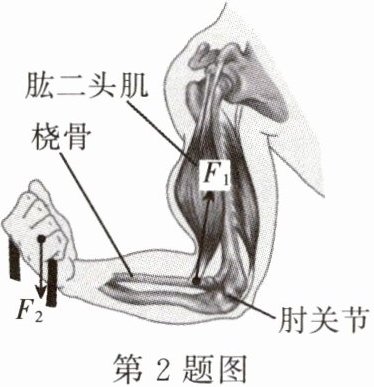
2. 某天,“生物”和“物理”两位大师在一起进行体育锻炼。“生物”大师伸出健硕的手臂对“物理”大师说:“看,我能提起很重的物体噢(如图)!”“物理”大师竖起大拇指说:“真厉害!其实,你的前臂就是物理学中的一种杠杆。”以下对于这根杠杆在提起重物的过程中,分析合理的是(
A.前臂杠杆的支点O在肘关节处
B.肱二头肌给桡骨的力$F_1$是阻力
C.重物给前臂的力$F_2$是动力
D.前臂是一根省力杠杆
第2题图 第3题图
A
)A.前臂杠杆的支点O在肘关节处
B.肱二头肌给桡骨的力$F_1$是阻力
C.重物给前臂的力$F_2$是动力
D.前臂是一根省力杠杆
第2题图 第3题图
答案
2. A
解析
【分析】
要解决这道题,需结合杠杆的核心知识:明确杠杆的五要素(支点、动力、阻力)及杠杆的分类规则。首先回忆:支点是杠杆绕着转动的固定点;动力是使杠杆转动的力,阻力是阻碍杠杆转动的力;根据动力臂与阻力臂的大小关系,杠杆分为省力、费力、等臂杠杆。接下来逐一分析选项:先判断前臂杠杆的支点位置,再区分动力和阻力,最后判断杠杆类型。
【解析】
根据杠杆知识逐一分析选项:
1. 选项A:前臂提起重物时,绕肘关节转动,因此支点在肘关节处,该分析合理;
2. 选项B:肱二头肌的力$F_1$是使前臂(杠杆)转动的力,属于动力,不是阻力,该选项错误;
3. 选项C:重物的力$F_2$是阻碍前臂转动的力,属于阻力,不是动力,该选项错误;
4. 选项D:前臂的动力臂小于阻力臂,属于费力杠杆,不是省力杠杆,该选项错误。
综上,只有选项A的分析合理。
【答案】
A
【知识点】
杠杆的五要素、杠杆的分类
【点评】
本题结合人体前臂的运动模型,考查杠杆知识的实际应用,需要学生掌握支点、动力、阻力的判断方法,以及杠杆的分类依据,属于基础应用类题目,难度适中。
【难度系数】
0.6
要解决这道题,需结合杠杆的核心知识:明确杠杆的五要素(支点、动力、阻力)及杠杆的分类规则。首先回忆:支点是杠杆绕着转动的固定点;动力是使杠杆转动的力,阻力是阻碍杠杆转动的力;根据动力臂与阻力臂的大小关系,杠杆分为省力、费力、等臂杠杆。接下来逐一分析选项:先判断前臂杠杆的支点位置,再区分动力和阻力,最后判断杠杆类型。
【解析】
根据杠杆知识逐一分析选项:
1. 选项A:前臂提起重物时,绕肘关节转动,因此支点在肘关节处,该分析合理;
2. 选项B:肱二头肌的力$F_1$是使前臂(杠杆)转动的力,属于动力,不是阻力,该选项错误;
3. 选项C:重物的力$F_2$是阻碍前臂转动的力,属于阻力,不是动力,该选项错误;
4. 选项D:前臂的动力臂小于阻力臂,属于费力杠杆,不是省力杠杆,该选项错误。
综上,只有选项A的分析合理。
【答案】
A
【知识点】
杠杆的五要素、杠杆的分类
【点评】
本题结合人体前臂的运动模型,考查杠杆知识的实际应用,需要学生掌握支点、动力、阻力的判断方法,以及杠杆的分类依据,属于基础应用类题目,难度适中。
【难度系数】
0.6
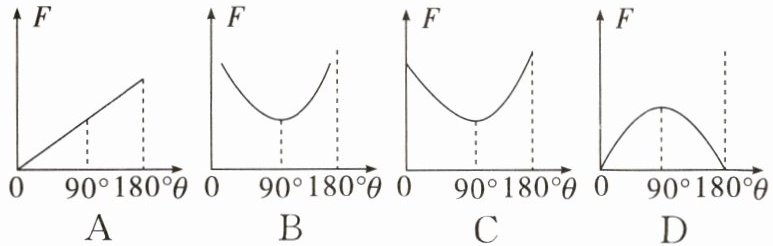
3. 如图所示,杠杆水平静止,当拉力F绕作用点A转动时,为保持杠杆水平平衡,F大小随θ(F方向与水平方向的夹角)变化关系图像符合实际的是 (
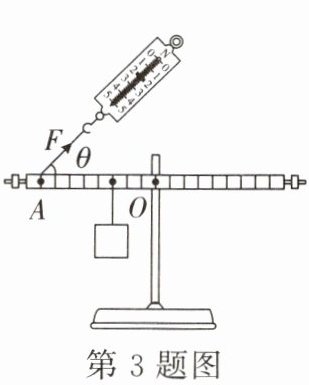
B
)答案
3. B
解析
【分析】
要解决本题,需利用杠杆平衡条件推导拉力F与θ的关系:首先明确杠杆平衡时,阻力和阻力臂不变,拉力F的大小由动力臂决定;动力臂是支点到拉力作用线的垂直距离,需结合θ的变化分析动力臂的变化,进而得到F的变化规律,匹配对应图像。
【解析】
根据杠杆平衡条件:$ F_1L_1 = F_2L_2 $,本题中阻力(设为$ G $)和阻力臂(设为$ L_{阻} $)均为定值,因此拉力$ F $与动力臂$ L_{动} $成反比,即$ F = \frac{G · L_{阻}}{L_{动}} $。
设杠杆支点为$ O $,作用点$ A $到支点的距离为$ OA $(定值),拉力$ F $与水平方向夹角为$ θ $,则动力臂$ L_{动} = OA · \sinθ $(动力臂为支点到拉力作用线的垂直距离,由几何关系推导得出)。
代入得:$ F = \frac{G · L_{阻}}{OA · \sinθ} $,由此可知:当$ θ = 90° $时,$ \sinθ = 1 $,$ F $取最小值;当$ θ < 90° $或$ θ > 90° $时,$ \sinθ $减小,$ F $逐渐增大,符合该变化规律的图像为选项B。
【答案】
B
【知识点】
杠杆平衡条件;力臂的概念
【点评】
本题考查杠杆平衡条件的应用,核心是正确分析动力臂随角度θ的变化关系,易错点在于误判动力臂的长度(将OA直接当作动力臂),需牢记力臂是支点到力作用线的垂直距离,而非支点到作用点的距离。
【难度系数】
0.5
要解决本题,需利用杠杆平衡条件推导拉力F与θ的关系:首先明确杠杆平衡时,阻力和阻力臂不变,拉力F的大小由动力臂决定;动力臂是支点到拉力作用线的垂直距离,需结合θ的变化分析动力臂的变化,进而得到F的变化规律,匹配对应图像。
【解析】
根据杠杆平衡条件:$ F_1L_1 = F_2L_2 $,本题中阻力(设为$ G $)和阻力臂(设为$ L_{阻} $)均为定值,因此拉力$ F $与动力臂$ L_{动} $成反比,即$ F = \frac{G · L_{阻}}{L_{动}} $。
设杠杆支点为$ O $,作用点$ A $到支点的距离为$ OA $(定值),拉力$ F $与水平方向夹角为$ θ $,则动力臂$ L_{动} = OA · \sinθ $(动力臂为支点到拉力作用线的垂直距离,由几何关系推导得出)。
代入得:$ F = \frac{G · L_{阻}}{OA · \sinθ} $,由此可知:当$ θ = 90° $时,$ \sinθ = 1 $,$ F $取最小值;当$ θ < 90° $或$ θ > 90° $时,$ \sinθ $减小,$ F $逐渐增大,符合该变化规律的图像为选项B。
【答案】
B
【知识点】
杠杆平衡条件;力臂的概念
【点评】
本题考查杠杆平衡条件的应用,核心是正确分析动力臂随角度θ的变化关系,易错点在于误判动力臂的长度(将OA直接当作动力臂),需牢记力臂是支点到力作用线的垂直距离,而非支点到作用点的距离。
【难度系数】
0.5
4. 一个处于水平状态的轻质衣架上有5个固定的轻质夹子,相邻夹子之间的距离相等,衣架的形状与5个夹子的位置是左右对称的,如图1所示。在衣架上挂上白、黑袜子各一双时,衣架左侧向下倾斜后静止,如图2所示,左侧第二个夹子恰好在挂钩的正下方,已知一双黑袜子的重力为0.4 N。
(1)请判断:图2中衣架
(2)为了计算出两双袜子的重力大小关系,某同学将衣架假想成一轻质杠杆,$O_1$为支点,如图3所示。他在图3中画了两双袜子对衣架施加的动力$F_1$,阻力$F_2$。
①请画出动力$F_1$的动力臂$l_1$、阻力$F_2$的阻力臂$l_2$。
②根据图3可知$l_1:l_2=1:2$,求这双白袜子的重力$G_1$。
(3)现在白、黑袜子下面用相同的轻质夹子各夹一双白、花袜子,衣架又重新回到水平位置,如图4所示。请借助模型分析,在图5所示水平轻质杠杆(其中$O_2$为支点)上,画出动力$F_1$、阻力$F_2$的示意图,并计算出衣架上这双花袜子的重力$G_2$。
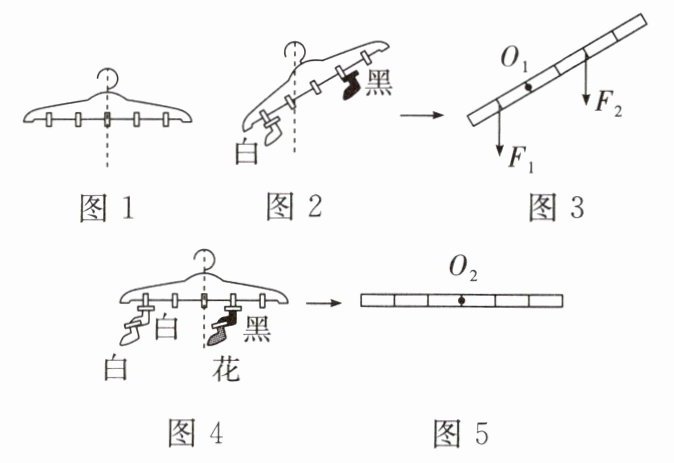
(1)请判断:图2中衣架
处于
平衡状态。(选填“处于”或“不处于”)(2)为了计算出两双袜子的重力大小关系,某同学将衣架假想成一轻质杠杆,$O_1$为支点,如图3所示。他在图3中画了两双袜子对衣架施加的动力$F_1$,阻力$F_2$。
①请画出动力$F_1$的动力臂$l_1$、阻力$F_2$的阻力臂$l_2$。
②根据图3可知$l_1:l_2=1:2$,求这双白袜子的重力$G_1$。
(3)现在白、黑袜子下面用相同的轻质夹子各夹一双白、花袜子,衣架又重新回到水平位置,如图4所示。请借助模型分析,在图5所示水平轻质杠杆(其中$O_2$为支点)上,画出动力$F_1$、阻力$F_2$的示意图,并计算出衣架上这双花袜子的重力$G_2$。
答案
4.(1) 处于 (2)① 如
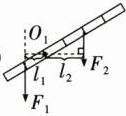 所示 ② 0.8 N (3) 如
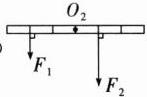 所示,花袜子的重力为2.8 N
解析
【分析】
首先判断平衡状态:静止的物体属于平衡状态;画力臂需明确支点,从支点向力的作用线作垂线段即为力臂;利用杠杆平衡条件$F_1l_1=F_2l_2$计算力的大小,需确定力臂比例和各力的大小,分析左右两侧总重力,结合杠杆平衡条件求解花袜子重力。
【解析】
(1) 平衡状态是指物体保持静止或匀速直线运动状态,图2中衣架静止,因此处于平衡状态。
(2)① 力臂的画法:以$O_1$为支点,分别过支点作$F_1$、$F_2$作用线的垂线段,即为动力臂$l_1$和阻力臂$l_2$(如图所示)。
② 根据杠杆平衡条件 $ F_1l_1 = F_2l_2 $,其中 $ F_1 = G_{\mathrm{白}} $,$ F_2 = G_{\mathrm{黑}} = 0.4\ \mathrm{N} $,已知 $ l_1:l_2 = 1:2 $,代入得:$ G_{\mathrm{白}} × l_1 = 0.4\ \mathrm{N} × l_2 $,解得 $ G_{\mathrm{白}} = 0.4\ \mathrm{N} × \frac{l_2}{l_1} = 0.4\ \mathrm{N} × \frac{2}{1} = 0.8\ \mathrm{N} $。
(3) 图5中,支点为$O_2$,左侧总重力 $ F_1 = G_{\mathrm{白}} + G_{\mathrm{白}} = 0.8\ \mathrm{N} + 0.8\ \mathrm{N} = 1.6\ \mathrm{N} $,左侧力臂 $ l_{\mathrm{左}} = 2 $ 格;右侧总重力 $ F_2 = G_{\mathrm{黑}} + G_{\mathrm{花}} $,右侧力臂 $ l_{\mathrm{右}} = 1 $ 格。根据杠杆平衡条件 $ F_1l_{\mathrm{左}} = F_2l_{\mathrm{右}} $,代入得:$ 1.6\ \mathrm{N} × 2 = (0.4\ \mathrm{N} + G_{\mathrm{花}}) × 1 $,解得 $ G_{\mathrm{花}} = 3.2\ \mathrm{N} - 0.4\ \mathrm{N} = 2.8\ \mathrm{N} $(力的示意图如图所示)。
【答案】
(1) 处于 (2)① 如所示 ② 0.8 N (3) 如所示,花袜子的重力为2.8 N
【知识点】
杠杆平衡条件、力臂的画法、重力
【点评】
本题以衣架为模型考查杠杆平衡条件的应用,需掌握平衡状态的判断、力臂的画法,关键是正确分析力和力臂的关系,结合杠杆平衡公式求解,注重知识的实际应用。
【难度系数】
0.5
首先判断平衡状态:静止的物体属于平衡状态;画力臂需明确支点,从支点向力的作用线作垂线段即为力臂;利用杠杆平衡条件$F_1l_1=F_2l_2$计算力的大小,需确定力臂比例和各力的大小,分析左右两侧总重力,结合杠杆平衡条件求解花袜子重力。
【解析】
(1) 平衡状态是指物体保持静止或匀速直线运动状态,图2中衣架静止,因此处于平衡状态。
(2)① 力臂的画法:以$O_1$为支点,分别过支点作$F_1$、$F_2$作用线的垂线段,即为动力臂$l_1$和阻力臂$l_2$(如图
所示)。② 根据杠杆平衡条件 $ F_1l_1 = F_2l_2 $,其中 $ F_1 = G_{\mathrm{白}} $,$ F_2 = G_{\mathrm{黑}} = 0.4\ \mathrm{N} $,已知 $ l_1:l_2 = 1:2 $,代入得:$ G_{\mathrm{白}} × l_1 = 0.4\ \mathrm{N} × l_2 $,解得 $ G_{\mathrm{白}} = 0.4\ \mathrm{N} × \frac{l_2}{l_1} = 0.4\ \mathrm{N} × \frac{2}{1} = 0.8\ \mathrm{N} $。
(3) 图5中,支点为$O_2$,左侧总重力 $ F_1 = G_{\mathrm{白}} + G_{\mathrm{白}} = 0.8\ \mathrm{N} + 0.8\ \mathrm{N} = 1.6\ \mathrm{N} $,左侧力臂 $ l_{\mathrm{左}} = 2 $ 格;右侧总重力 $ F_2 = G_{\mathrm{黑}} + G_{\mathrm{花}} $,右侧力臂 $ l_{\mathrm{右}} = 1 $ 格。根据杠杆平衡条件 $ F_1l_{\mathrm{左}} = F_2l_{\mathrm{右}} $,代入得:$ 1.6\ \mathrm{N} × 2 = (0.4\ \mathrm{N} + G_{\mathrm{花}}) × 1 $,解得 $ G_{\mathrm{花}} = 3.2\ \mathrm{N} - 0.4\ \mathrm{N} = 2.8\ \mathrm{N} $(力的示意图如图
所示)。【答案】
(1) 处于 (2)① 如
所示 ② 0.8 N (3) 如所示,花袜子的重力为2.8 N【知识点】
杠杆平衡条件、力臂的画法、重力
【点评】
本题以衣架为模型考查杠杆平衡条件的应用,需掌握平衡状态的判断、力臂的画法,关键是正确分析力和力臂的关系,结合杠杆平衡公式求解,注重知识的实际应用。
【难度系数】
0.5
