
 登录
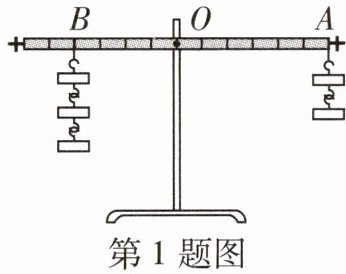
1 [2025眉山中考]“探究杠杆的平衡条件”实验中,杠杆在水平位置平衡,如图所示。下列操作能使杠杆在水平位置保持平衡的是(
A.同时将左右两侧的钩码取下一个
B.将A、B两处所挂的钩码交换位置
C.将右侧钩码取下一个,左侧钩码向支点移动一格
D.将左侧钩码向支点移动两格,右侧钩码向支点移动三格
第1题图 第2题图
D
)A.同时将左右两侧的钩码取下一个
B.将A、B两处所挂的钩码交换位置
C.将右侧钩码取下一个,左侧钩码向支点移动一格
D.将左侧钩码向支点移动两格,右侧钩码向支点移动三格
第1题图 第2题图
答案
1 D 设每个钩码重为G,杠杆上的每个小格长度为l,当同时将左右两侧的钩码取下一个时,杠杆两侧力与力臂的乘积关系为2G×4l>G×6l,不符合杠杆平衡条件,故A不符合题意。将A、B两处所挂的钩码交换位置时,杠杆两侧力与力臂的乘积关系为2G×4l<3G×6l,不符合杠杆平衡条件,故B不符合题意。将右侧钩码取下一个,左侧钩码向支点移动一格时,杠杆两侧力与力臂的乘积关系为3G×3l>G×6l,不符合杠杆平衡条件,故C不符合题意。将左侧钩码向支点移动两格,右侧钩码向支点移动三格时,杠杆两侧力与力臂的乘积关系为3G×2l=2G×3l,符合杠杆平衡条件,故D符合题意。
解析
【分析】
本题考查杠杆平衡条件的应用,解题思路是:先设定每个钩码重力为G、杠杆每小格长度为l,明确初始状态下左右两侧的力和力臂;再对每个选项,分别计算调整后左右两侧力与力臂的乘积,根据杠杆平衡条件(动力×动力臂=阻力×阻力臂,即F₁L₁=F₂L₂),若两侧乘积相等则杠杆平衡,反之则不平衡,据此判断各选项是否符合要求。
【解析】
设每个钩码重力为G,杠杆每小格长度为l,初始状态:左侧力F左=3G,力臂L左=4l;右侧力F右=2G,力臂L右=6l。
选项A:同时取下一个钩码,左侧力变为2G,力臂仍为4l,乘积为2G×4l=8Gl;右侧力变为G,力臂仍为6l,乘积为G×6l=6Gl。因8Gl≠6Gl,不符合杠杆平衡条件,杠杆不平衡,A不符合题意。
选项B:交换A、B处钩码,左侧力变为2G,力臂仍为4l,乘积为2G×4l=8Gl;右侧力变为3G,力臂仍为6l,乘积为3G×6l=18Gl。因8Gl≠18Gl,不符合杠杆平衡条件,杠杆不平衡,B不符合题意。
选项C:右侧取下一个钩码,力变为G,力臂仍为6l,乘积为G×6l=6Gl;左侧钩码向支点移动1格,力臂变为4l-1l=3l,力仍为3G,乘积为3G×3l=9Gl。因9Gl≠6Gl,不符合杠杆平衡条件,杠杆不平衡,C不符合题意。
选项D:左侧钩码向支点移动2格,力臂变为4l-2l=2l,力仍为3G,乘积为3G×2l=6Gl;右侧钩码向支点移动3格,力臂变为6l-3l=3l,力仍为2G,乘积为2G×3l=6Gl。因6Gl=6Gl,符合杠杆平衡条件,杠杆平衡,D符合题意。
【答案】
D
【知识点】
杠杆平衡条件的应用
【点评】
本题是杠杆平衡条件的基础应用题,核心是准确确定调整后各力对应的力臂,通过计算力与力臂的乘积判断杠杆是否平衡,只要掌握杠杆平衡条件即可正确解答,属于中等难度的基础题。
【难度系数】
0.6
2[2025苏州吴江实验中学月考]晚饭后,妈妈带着小涛和他两岁的妹妹到文化活动中心玩跷跷板,如图所示,图中的转轴相当于杠杆的
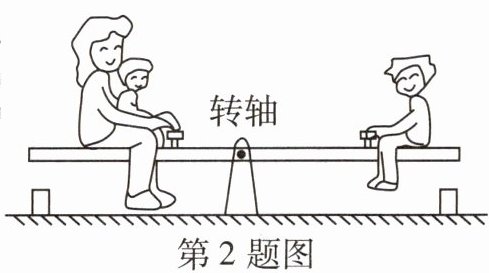
支点
,妈妈和妹妹的总重力比小涛的重力大,跷跷板水平平衡时,小涛比妈妈和妹妹离转轴远
(填“远”或“近”);若妈妈放下怀抱中的妹妹(妈妈的位置不变),为了保持跷跷板水平平衡,小涛应适当靠近
(填“远离”或“靠近”)转轴。答案
2 【答案】 支点 远 靠近
【解析】 跷跷板水平平衡时,设妈妈和妹妹的总重力为G₁,她们对杠杆的作用力的力臂为l₁,小涛的重力为G₂,小涛对杠杆的作用力的力臂为l₂,由杠杆平衡条件可得G₁l₁ = G₂l₂,已知G₁>G₂,所以l₁ < l₂,即小涛比妈妈和妹妹离转轴远一些。若妈妈放下怀抱中的妹妹(妈妈的位置不变),则G₁减小,l₁不变,G₂不变,为了保持跷跷板水平平衡,由杠杆平衡条件可知,应减小l₂,即小涛应适当靠近转轴。
审题指导
题图中跷跷板绕转轴转动,转轴相当于杠杆的支点。
【解析】 跷跷板水平平衡时,设妈妈和妹妹的总重力为G₁,她们对杠杆的作用力的力臂为l₁,小涛的重力为G₂,小涛对杠杆的作用力的力臂为l₂,由杠杆平衡条件可得G₁l₁ = G₂l₂,已知G₁>G₂,所以l₁ < l₂,即小涛比妈妈和妹妹离转轴远一些。若妈妈放下怀抱中的妹妹(妈妈的位置不变),则G₁减小,l₁不变,G₂不变,为了保持跷跷板水平平衡,由杠杆平衡条件可知,应减小l₂,即小涛应适当靠近转轴。
审题指导
题图中跷跷板绕转轴转动,转轴相当于杠杆的支点。
解析
【分析】
这道题考查杠杆平衡条件在生活中的应用,解题思路如下:首先明确杠杆的支点是绕转轴转动的固定点,因此转轴对应杠杆的支点;接着根据杠杆平衡条件(动力×动力臂=阻力×阻力臂),当力的大小不同时,力臂需调整才能使杠杆平衡:已知妈妈和妹妹总重力大于小涛的重力,代入平衡公式可推出小涛的力臂更大,即离转轴更远;当妈妈放下妹妹后,总重力减小,为保持平衡需减小小涛的力臂,因此小涛要靠近转轴。
【解析】
1. 杠杆绕固定点转动,该固定点为支点,因此图中的转轴相当于杠杆的支点。
2. 根据杠杆平衡条件:$ G_1 l_1 = G_2 l_2 $($ G_1 $为妈妈和妹妹总重力,$ l_1 $为其力臂;$ G_2 $为小涛重力,$ l_2 $为其力臂)。已知$ G_1 > G_2 $,则$ l_1 < l_2 $,即小涛比妈妈和妹妹离转轴更远。
3. 妈妈放下妹妹后,$ G_1 $减小,$ G_2 $和$ l_1 $不变,由杠杆平衡条件可知,需减小$ l_2 $才能保持平衡,因此小涛应适当靠近转轴。
【答案】
支点;远;靠近
【知识点】
杠杆的支点、杠杆平衡条件
【点评】
本题结合跷跷板的生活场景,考查杠杆平衡条件的实际应用,注重理论联系实际,难度适中,需学生掌握杠杆五要素及平衡条件的运用。
【难度系数】
0.5
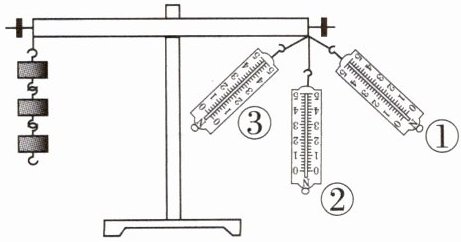
3 如图所示,改变弹簧测力计拉力的方向,方向改变的顺序为①→②→③,杠杆始终处于水平平衡状态,此过程中,弹簧测力计的示数将(
A.逐渐变大
B.逐渐变小
C.先变大后变小
D.先变小后变大
D
)A.逐渐变大
B.逐渐变小
C.先变大后变小
D.先变小后变大
答案
3 D 由题图知,测力计在②位置时,其动力臂等于右段杆长,此时动力臂最长,①→②→③的过程中动力臂先变大后变小,阻力及其阻力臂不变,根据杠杆的平衡条件,可知测力计的示数先变小后变大。故选D。
解析
【分析】
本题考查杠杆平衡条件的应用,解题思路:首先明确杠杆平衡条件为$F_1L_1=F_2L_2$;题目中左侧钩码的重力是阻力,阻力大小和阻力臂均保持不变,因此弹簧测力计的示数变化由动力臂的变化决定;当拉力方向从①→②→③时,②位置为竖直向下拉,此时动力臂等于支点到拉力作用点的距离(最长),①和③为斜拉,动力臂是支点到拉力作用线的垂直距离,小于竖直时的动力臂,故动力臂先变大后变小;结合杠杆平衡条件即可判断示数变化。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$:
1. 确定不变量:左侧钩码的重力为阻力$F_2$,阻力臂$L_2$固定,大小不变;
2. 分析动力臂变化:拉力作用点不变,拉力方向为②时,动力臂等于支点到拉力作用点的水平距离(杠杆右段长度),是最大的;拉力方向为①或③时,动力臂是支点到拉力作用线的垂直距离,小于竖直时的动力臂,因此从①→②→③,动力臂先变大后变小;
3. 判断示数变化:因$F_2$和$L_2$不变,由$F_1=\frac{F_2L_2}{L_1}$可知,动力臂$L_1$先变大后变小,则动力$F_1$先变小后变大,即弹簧测力计示数先变小后变大。
【答案】
D
【知识点】
杠杆平衡条件
【点评】
本题是杠杆平衡条件的典型应用,核心是准确判断不同拉力方向下动力臂的大小(动力臂是支点到力的作用线的垂直距离,而非支点到作用点的距离),需结合平衡条件分析力与力臂的反比关系,避免因概念误解出错。
【难度系数】
0.5
4 教材P5 T3改编 [2026江苏树人教育集团期中] 如图所示,将一支蜡烛的两端削尖,在中间垂直插入一枚大号缝衣针,把缝衣针的两端分别放在两个玻璃杯上,就做成了一个蜡烛跷跷板,用小刀对蜡烛的两端进行加工,使跷跷板能在水平位置平衡,点燃蜡烛(点燃后的蜡烛燃烧速度可能不同),随着蜡油的滴落,蜡烛将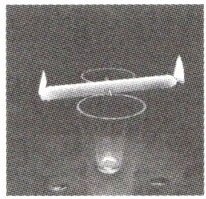
往复运动
(填“往复运动”或“保持静止”)。答案
4 【答案】 往复运动
【解析】 点燃蜡烛,先点燃的一端燃烧,蜡液滴下,该端重力减少,杠杆失去平衡,重力小的上翘,蜡烛下沉的一端加热熔化速度快,则下沉的一端重力减小快,再次上翘,故如此往复,蜡烛跷跷板就会往复运动。
【解析】 点燃蜡烛,先点燃的一端燃烧,蜡液滴下,该端重力减少,杠杆失去平衡,重力小的上翘,蜡烛下沉的一端加热熔化速度快,则下沉的一端重力减小快,再次上翘,故如此往复,蜡烛跷跷板就会往复运动。
解析
【分析】首先明确蜡烛跷跷板是杠杆装置,初始调整至水平平衡,此时两端蜡烛重力相等、力臂相等,满足杠杆平衡条件。点燃蜡烛后,两端蜡烛燃烧滴落蜡油会改变两端重力,且两端燃烧速度不同,导致重力变化快慢不同:某端先滴蜡重力减小,该端上翘,另一端下沉;下沉端更靠近火焰,熔化更快,蜡滴更多,重力进一步减小,再次上翘,如此反复,蜡烛会往复运动。
【解析】1. 该装置为杠杆,初始加工后水平平衡,说明此时杠杆两端的力(蜡烛重力)与力臂的乘积相等,符合杠杆平衡条件。2. 点燃蜡烛后,两端蜡烛同时燃烧,蜡油滴落会使两端重力减小,但由于蜡烛两端位置不同(下沉端更靠近火焰),两端燃烧速度存在差异,重力减小的快慢不同。3. 当某一端先滴落蜡油,该端重力变小,杠杆失去平衡,重力较大的一端下沉,重力较小的一端上翘。4. 下沉的一端因靠近火焰,蜡烛熔化速度更快,蜡油滴落更多,该端重力进一步减小,杠杆再次失衡,原来下沉的端上翘,另一端下沉,如此循环,蜡烛跷跷板会往复运动。
【答案】往复运动
【知识点】杠杆平衡条件、重力变化对平衡的影响
【点评】本题以蜡烛跷跷板为载体,考查杠杆平衡条件的实际应用,需要结合燃烧过程分析两端重力的变化,理解杠杆平衡的动态变化,是一道结合生活实际的物理题,难度适中。
【难度系数】0.5
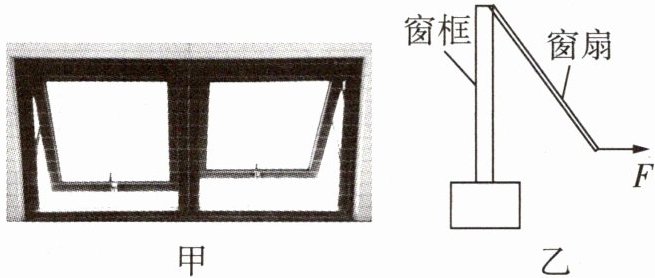
5 [2026泰兴期中改编]小明发现学校走廊的窗户可以从底部推开(如图甲),在他沿水平方向用力将窗户缓慢推开的过程中(如图乙),所用水平推力的大小将 (
A.逐渐变小
B.先变小后变大
C.逐渐变大
D.先变大后变小
C
)A.逐渐变小
B.先变小后变大
C.逐渐变大
D.先变大后变小
答案
5 C 由题图乙可知,窗框与窗扇的接触处为支点,沿水平方向推开窗户的过程中,动力臂逐渐减小,窗户的重力是阻力,阻力臂逐渐增大,阻力不变,根据杠杆平衡条件可知,动力逐渐变大,故C符合题意。
解析
【分析】
要解决该问题,需将窗扇视为杠杆,按以下思路分析:1. 确定杠杆的支点:窗框与窗扇的接触处;2. 明确动力和阻力:水平推力F是动力,窗扇的重力G是阻力;3. 分析力臂变化:推开窗户时,动力臂(支点到水平推力作用线的垂直距离)逐渐减小,阻力臂(支点到重力作用线的垂直距离)逐渐增大;4. 结合杠杆平衡条件判断推力变化,进而得出结论。
【解析】
将窗扇看作杠杆,支点为窗框与窗扇的接触点。根据杠杆平衡条件 $ F_1L_1 = F_2L_2 $,其中动力 $ F_1 = F $,动力臂 $ L_1 $;阻力 $ F_2 = G $(窗扇重力,大小不变),阻力臂 $ L_2 $。在水平推开窗户的过程中,动力臂 $ L_1 $ 逐渐减小,阻力臂 $ L_2 $ 逐渐增大。将公式变形为 $ F = \frac{G · L_2}{L_1} $,由于G不变,$ L_2 $ 增大、$ L_1 $ 减小,因此动力F逐渐变大。
【答案】
C
【知识点】
杠杆平衡条件、力臂的变化
【点评】
本题结合生活实际场景,考查杠杆平衡条件的应用,核心是正确分析杠杆的支点、动力臂与阻力臂的变化,属于杠杆知识的基础应用,难度适中。
【难度系数】
0.4
6 [2025常州期末] 如图所示,作用在杠杆一端且始终与杠杆垂直的力F,将杠杆缓慢地由位置A拉至位置B,在这个过程中,力F的大小将( 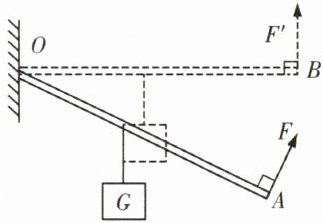 )
A.不变
B.变小
C.变大
D.先变大后变小
)A.不变
B.变小
C.变大
D.先变大后变小
答案
6 C 在将杠杆缓慢由位置A拉至位置B的过程中,动力臂OA的长度没有变化,阻力G的大小没有变化,而阻力臂l却逐渐增大;由杠杆的平衡条件知,F·OA = G·l,当OA、G不变时,l越大,F越大。因此拉力F在这个过程中逐渐变大。
解析
【分析】首先确定杠杆的支点为O点,力F始终与杠杆垂直,因此动力臂等于杠杆长度OA,保持不变;阻力为物体重力G,大小恒定。当杠杆从位置A缓慢拉至位置B时,需判断阻力臂(支点O到阻力作用线的垂直距离)的变化,再结合杠杆平衡条件分析拉力F的变化。
【解析】在杠杆缓慢由A到B的过程中,动力臂OA的长度不变,阻力G的大小不变,而阻力臂l逐渐增大;根据杠杆平衡条件:$ F · OA = G · l $,当OA、G不变时,阻力臂l越大,拉力F越大,因此拉力F在这个过程中逐渐变大。
【答案】C
【知识点】杠杆平衡条件、力臂
【点评】本题考查杠杆平衡条件的应用,核心是正确分析动力臂、阻力臂的变化,属于基础应用题型,需准确判断力臂的变化规律。
【难度系数】0.4
【解析】在杠杆缓慢由A到B的过程中,动力臂OA的长度不变,阻力G的大小不变,而阻力臂l逐渐增大;根据杠杆平衡条件:$ F · OA = G · l $,当OA、G不变时,阻力臂l越大,拉力F越大,因此拉力F在这个过程中逐渐变大。
【答案】C
【知识点】杠杆平衡条件、力臂
【点评】本题考查杠杆平衡条件的应用,核心是正确分析动力臂、阻力臂的变化,属于基础应用题型,需准确判断力臂的变化规律。
【难度系数】0.4
