

 登录
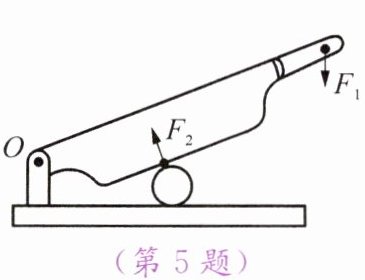
5. 作出如图所示的铡刀的动力臂和阻力臂,并标明$l_1$和$l_2$。
答案
5. 见图答11-1

解析
【分析】
要画出杠杆的力臂,需先明确:力臂是从支点到力的作用线的垂直距离。本题中铡刀绕O点转动,故支点为O。解题思路:①确定支点O;②分别画出动力$F_1$、阻力$F_2$的作用线;③从支点O向两个力的作用线作垂线,垂线段即为对应力臂,标注$l_1$(动力臂)和$l_2$(阻力臂)。
【解析】
1. 确定支点:铡刀的支点为O点;
2. 画力的作用线:沿$F_1$的方向向下延长得到$F_1$的作用线,沿$F_2$的方向向上延长得到$F_2$的作用线;
3. 作力臂:从O点向$F_1$的作用线作垂线,垂线段为动力臂$l_1$;从O点向$F_2$的作用线作垂线,垂线段为阻力臂$l_2$,标注对应符号,结果如图答11-1所示。
【答案】
【知识点】
杠杆的力臂、力臂的画法
【点评】
本题考查杠杆力臂的作图,核心是掌握力臂的定义,需区分“支点到力的作用点的距离”和“支点到力的作用线的垂直距离”,属于基础作图题,难度适中。
【难度系数】
0.6
要画出杠杆的力臂,需先明确:力臂是从支点到力的作用线的垂直距离。本题中铡刀绕O点转动,故支点为O。解题思路:①确定支点O;②分别画出动力$F_1$、阻力$F_2$的作用线;③从支点O向两个力的作用线作垂线,垂线段即为对应力臂,标注$l_1$(动力臂)和$l_2$(阻力臂)。
【解析】
1. 确定支点:铡刀的支点为O点;
2. 画力的作用线:沿$F_1$的方向向下延长得到$F_1$的作用线,沿$F_2$的方向向上延长得到$F_2$的作用线;
3. 作力臂:从O点向$F_1$的作用线作垂线,垂线段为动力臂$l_1$;从O点向$F_2$的作用线作垂线,垂线段为阻力臂$l_2$,标注对应符号,结果如图答11-1所示。
【答案】
【知识点】
杠杆的力臂、力臂的画法
【点评】
本题考查杠杆力臂的作图,核心是掌握力臂的定义,需区分“支点到力的作用点的距离”和“支点到力的作用线的垂直距离”,属于基础作图题,难度适中。
【难度系数】
0.6
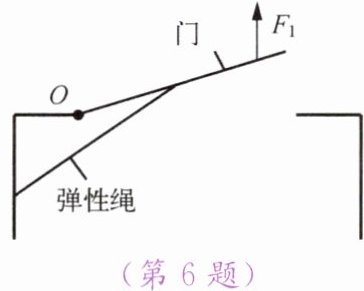
6. 用力$F_1$把门推开,弹性绳会被拉长。如图所示,门处于静止状态。
(1)画出弹性绳对门的拉力$F_2$的示意图。
(2)以O点为支点,画出$F_1$的力臂。
(1)画出弹性绳对门的拉力$F_2$的示意图。
(2)以O点为支点,画出$F_1$的力臂。
答案
6. 见图答11-2

解析
【分析】
要解决这道题,需掌握力学作图的两个基本方法:①弹力的方向:弹性绳被拉长时,对门的拉力沿弹性绳指向弹性绳的固定端(收缩方向);②力臂的定义:力臂是支点到力的作用线的垂直距离。解题思路:(1)确定弹性绳对门拉力的作用点(门与弹性绳的连接点)和方向(沿弹性绳指向固定端),画出带箭头的线段并标注F₂;(2)以O为支点,先找到F₁的作用线,再从O向该作用线作垂线,垂线段即为F₁的力臂,标注l₁。
【解析】
1. 画弹性绳的拉力F₂:作用点在门与弹性绳的连接点,方向沿弹性绳指向弹性绳的固定端(斜向左下,沿绳的方向),从作用点出发画带箭头的线段,标注F₂;
2. 画F₁的力臂:支点为O,延长F₁的作用线(竖直向上的直线),从O点向该作用线作垂线,垂线段即为F₁的力臂,标注l₁。
【答案】
【知识点】
力的示意图、力臂的画法
【点评】
本题考查初中力学基础作图,涉及弹力方向和力臂的绘制,是力学核心基础内容,需牢记作图的规范要求。
【难度系数】
0.6
要解决这道题,需掌握力学作图的两个基本方法:①弹力的方向:弹性绳被拉长时,对门的拉力沿弹性绳指向弹性绳的固定端(收缩方向);②力臂的定义:力臂是支点到力的作用线的垂直距离。解题思路:(1)确定弹性绳对门拉力的作用点(门与弹性绳的连接点)和方向(沿弹性绳指向固定端),画出带箭头的线段并标注F₂;(2)以O为支点,先找到F₁的作用线,再从O向该作用线作垂线,垂线段即为F₁的力臂,标注l₁。
【解析】
1. 画弹性绳的拉力F₂:作用点在门与弹性绳的连接点,方向沿弹性绳指向弹性绳的固定端(斜向左下,沿绳的方向),从作用点出发画带箭头的线段,标注F₂;
2. 画F₁的力臂:支点为O,延长F₁的作用线(竖直向上的直线),从O点向该作用线作垂线,垂线段即为F₁的力臂,标注l₁。
【答案】
【知识点】
力的示意图、力臂的画法
【点评】
本题考查初中力学基础作图,涉及弹力方向和力臂的绘制,是力学核心基础内容,需牢记作图的规范要求。
【难度系数】
0.6
7. 在“探究杠杆的平衡条件”实验中:
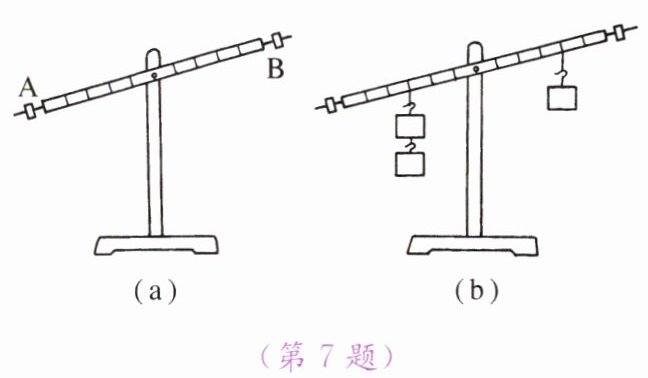
(1)实验前出现如图(a)所示的情况,为了使杠杆在水平位置平衡,应将杠杆左端的平衡螺母A向
(2)小明在实验过程中发现如图(b)所示的情况,为了使杠杆在水平位置平衡,这时他应保持左边的钩码位置不变,将右边的钩码向
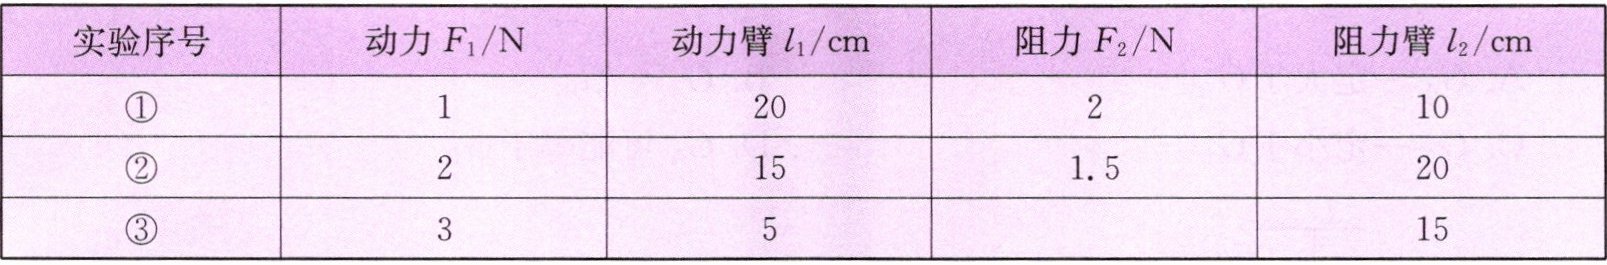
(3)小明进行正确操作后,测得的实验数据如下表所示,表格中漏填的数据为
(4)有的小组的同学在杠杆处于图(a)所示位置时,就在杠杆上挂钩码进行实验。小明认为这样操作会对实验产生如下影响:
① 杠杆自身重力可能会对实验产生影响;② 可能不便于测量力臂或出现力臂测量错误;③ 无法得出杠杆平衡条件。
上述观点中,正确的是
A. ①② B. ①③ C. ②③
(1)实验前出现如图(a)所示的情况,为了使杠杆在水平位置平衡,应将杠杆左端的平衡螺母A向
右
(选填“左”或“右”,下同)调,或将杠杆右端的平衡螺母B向右
调。(2)小明在实验过程中发现如图(b)所示的情况,为了使杠杆在水平位置平衡,这时他应保持左边的钩码位置不变,将右边的钩码向
右
(选填“左”或“右”)移动2
格,或保持右边的钩码位置不变,将左边的钩码向右
(选填“左”或“右”)移动1
格。(3)小明进行正确操作后,测得的实验数据如下表所示,表格中漏填的数据为
1
N。由此得到杠杆的平衡条件:动力×动力臂=阻力×阻力臂($F_1l_1=F_2l_2$)
。(4)有的小组的同学在杠杆处于图(a)所示位置时,就在杠杆上挂钩码进行实验。小明认为这样操作会对实验产生如下影响:
① 杠杆自身重力可能会对实验产生影响;② 可能不便于测量力臂或出现力臂测量错误;③ 无法得出杠杆平衡条件。
上述观点中,正确的是
A
(选填字母)。A. ①② B. ①③ C. ②③
答案
7. (1) 右 右 (2) 右 2 右 1 (3) 1 动力×动力臂=阻力×阻力臂($F_1l_1=F_2l_2$) (4) A
解析
【分析】
本题围绕“探究杠杆的平衡条件”实验展开,需分模块分析:首先明确实验前杠杆调平的规则,再结合杠杆平衡条件分析实验过程中钩码的移动,通过实验数据推导平衡条件,最后分析实验前未调平杠杆的影响,各步骤需紧扣实验操作要点和杠杆平衡规律。
【解析】
(1)实验前调节杠杆平衡时,平衡螺母向杠杆上翘的一侧调节。图(a)中杠杆左端下沉、右端上翘,因此左端平衡螺母A和右端平衡螺母B均向右调。
(2)实验过程中依据杠杆平衡条件$F_1l_1=F_2l_2$:假设图(b)中左边钩码总重力为$2G$、力臂为3格,右边钩码总重力为$G$、力臂为4格,此时左边力矩为$2G×3=6G$,右边力矩为$G×4=4G$,左边下沉。①保持左边钩码位置不变,需右边力矩等于$6G$,即$G×l_右=6G$,得$l_右=6$格,原力臂为4格,故右边钩码向右移动$6-4=2$格;②保持右边钩码位置不变,需左边力矩等于$4G$,即$2G×l_左=4G$,得$l_左=2$格,原力臂为3格,故左边钩码向右移动$3-2=1$格。
(3)根据杠杆平衡条件,某次实验中若动力为2N、动力臂为3格,阻力臂为6格,则阻力$=\frac{2N×3格}{6格}=1N$,故漏填数据为1N;杠杆平衡条件为$F_1l_1=F_2l_2$(动力×动力臂=阻力×阻力臂)。
(4)实验前杠杆未调平就挂钩码:①杠杆自身重力会产生额外力矩,干扰实验,正确;②杠杆不在水平位置时,力臂不在杠杆上,不便于测量或易出错,正确;③只要规范操作仍能得出平衡条件,错误。故正确观点为①②,选A。
【答案】
(1) 右;右 (2) 右;2;右;1 (3) 1;$F_1l_1=F_2l_2$(或动力×动力臂=阻力×阻力臂) (4) A
【知识点】
杠杆平衡条件;探究杠杆平衡条件的实验
【点评】
本题是初中力学核心实验题,全面考查探究杠杆平衡条件的实验操作、规律应用及误差分析,覆盖实验全流程要点,属于基础实验题,需学生熟练掌握实验规则和杠杆平衡规律。
【难度系数】
0.5
本题围绕“探究杠杆的平衡条件”实验展开,需分模块分析:首先明确实验前杠杆调平的规则,再结合杠杆平衡条件分析实验过程中钩码的移动,通过实验数据推导平衡条件,最后分析实验前未调平杠杆的影响,各步骤需紧扣实验操作要点和杠杆平衡规律。
【解析】
(1)实验前调节杠杆平衡时,平衡螺母向杠杆上翘的一侧调节。图(a)中杠杆左端下沉、右端上翘,因此左端平衡螺母A和右端平衡螺母B均向右调。
(2)实验过程中依据杠杆平衡条件$F_1l_1=F_2l_2$:假设图(b)中左边钩码总重力为$2G$、力臂为3格,右边钩码总重力为$G$、力臂为4格,此时左边力矩为$2G×3=6G$,右边力矩为$G×4=4G$,左边下沉。①保持左边钩码位置不变,需右边力矩等于$6G$,即$G×l_右=6G$,得$l_右=6$格,原力臂为4格,故右边钩码向右移动$6-4=2$格;②保持右边钩码位置不变,需左边力矩等于$4G$,即$2G×l_左=4G$,得$l_左=2$格,原力臂为3格,故左边钩码向右移动$3-2=1$格。
(3)根据杠杆平衡条件,某次实验中若动力为2N、动力臂为3格,阻力臂为6格,则阻力$=\frac{2N×3格}{6格}=1N$,故漏填数据为1N;杠杆平衡条件为$F_1l_1=F_2l_2$(动力×动力臂=阻力×阻力臂)。
(4)实验前杠杆未调平就挂钩码:①杠杆自身重力会产生额外力矩,干扰实验,正确;②杠杆不在水平位置时,力臂不在杠杆上,不便于测量或易出错,正确;③只要规范操作仍能得出平衡条件,错误。故正确观点为①②,选A。
【答案】
(1) 右;右 (2) 右;2;右;1 (3) 1;$F_1l_1=F_2l_2$(或动力×动力臂=阻力×阻力臂) (4) A
【知识点】
杠杆平衡条件;探究杠杆平衡条件的实验
【点评】
本题是初中力学核心实验题,全面考查探究杠杆平衡条件的实验操作、规律应用及误差分析,覆盖实验全流程要点,属于基础实验题,需学生熟练掌握实验规则和杠杆平衡规律。
【难度系数】
0.5
