

 登录
1. (2024·苏州段考)如图所示是同学们探究杠杆的平衡条件的实验过程,实验中所用钩码的规格均相同。
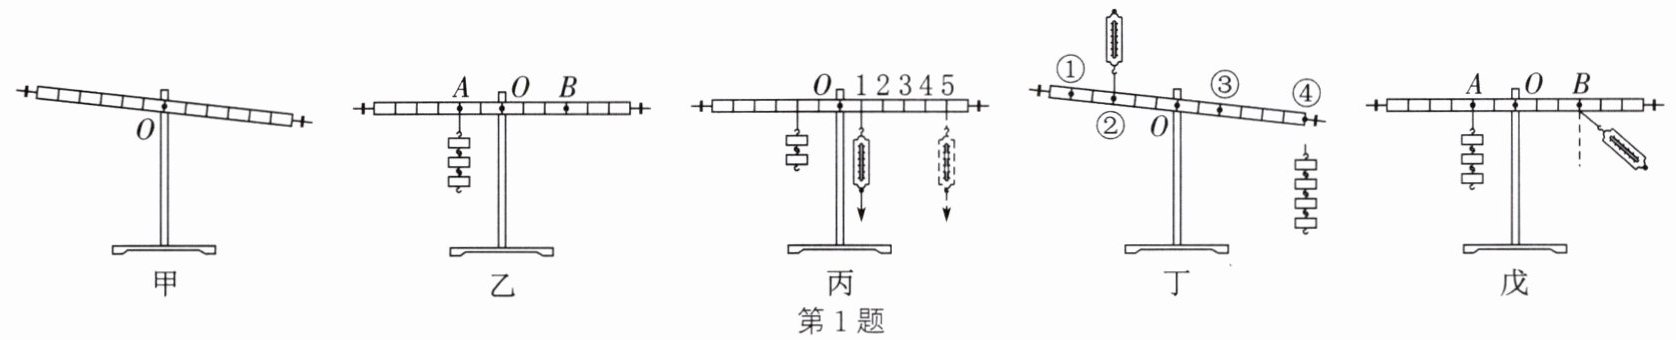
(1) 将安装好的杠杆放在水平桌面上,静止时如图甲所示,此时杠杆处于
(2) 为使杠杆在水平位置平衡,应将杠杆左端的平衡螺母向
(3) 如图乙所示,在调节好的杠杆左端A点处挂3个钩码,为使杠杆继续在水平位置保持平衡,则应该在杠杆右端B点处挂
(4) 如图丙所示,若将右侧的钩码换成弹簧测力计进行实验,依次将弹簧测力计挂在从1到5的位置竖直向下施加拉力,始终保持杠杆在水平位置平衡,弹簧测力计的示数会逐渐
(5) 如图丁所示,用弹簧测力计竖直向上拉杠杆,当钩码悬挂在杠杆上
(6) 若左边的钩码个数和位置保持不变,图戊中,弹簧测力计的作用点固定,当杠杆平衡时,弹簧测力计的示数与图乙中相比将
(1) 将安装好的杠杆放在水平桌面上,静止时如图甲所示,此时杠杆处于
平衡
(平衡/非平衡)状态。(2) 为使杠杆在水平位置平衡,应将杠杆左端的平衡螺母向
左
(左/右)调节,使杠杆在水平位置平衡的目的是消除杠杆自重的影响,便于测量力臂
。(3) 如图乙所示,在调节好的杠杆左端A点处挂3个钩码,为使杠杆继续在水平位置保持平衡,则应该在杠杆右端B点处挂
2
个钩码,杠杆平衡后,将杠杆两端的钩码向远离支点的方向同时移动一格,则杠杆将左端下沉
(左端下沉/保持平衡/右端下沉)。(4) 如图丙所示,若将右侧的钩码换成弹簧测力计进行实验,依次将弹簧测力计挂在从1到5的位置竖直向下施加拉力,始终保持杠杆在水平位置平衡,弹簧测力计的示数会逐渐
变小
(变大/不变/变小)。(5) 如图丁所示,用弹簧测力计竖直向上拉杠杆,当钩码悬挂在杠杆上
②
(①/②/③/④)点,且杠杆在图示的位置处于平衡状态时,弹簧测力计的示数最小。(6) 若左边的钩码个数和位置保持不变,图戊中,弹簧测力计的作用点固定,当杠杆平衡时,弹簧测力计的示数与图乙中相比将
变大
(变大/不变/变小),此时杠杆的平衡条件将仍成立
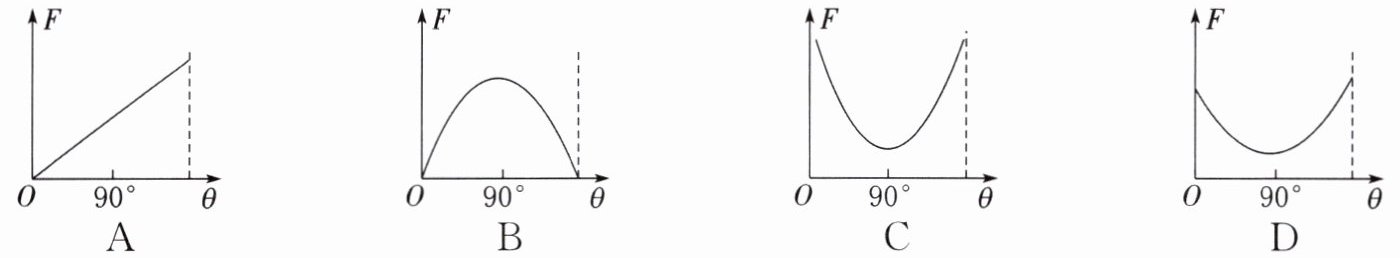
(不成立/仍成立);只改变弹簧测力计与水平方向的夹角θ,仍使杠杆在水平方向平衡,下列能描述测力计示数F与θ关系的大致图像是C
。答案
1.(1)平衡 (2)左 消除杠杆自重的影响,便于测量力臂 (3)2 左端下沉 (4)变小 (5)② (6)变大 仍成立 C
解析
【分析】
本题围绕探究杠杆平衡条件的实验展开,需结合杠杆平衡条件$F_1L_1=F_2L_2$,逐一分析各问题:1. 杠杆平衡状态的判断依据是静止或匀速转动;2. 杠杆调平需向高侧调节平衡螺母,水平平衡可消除自重影响且便于测力臂;3. 利用平衡条件计算钩码数量,通过力与力臂乘积判断杠杆下沉方向;4. 结合动力臂变化分析弹簧测力计示数;5. 最小力的判断依据是阻力和阻力臂一定时,动力臂越大动力越小;6. 斜拉时动力臂变化对拉力的影响,以及平衡条件的普遍性和力与夹角的关系。
【解析】
(1) 杠杆的平衡状态包括静止和匀速转动,图甲中杠杆静止,因此处于平衡状态;
(2) 图甲中杠杆右端低、左端高,需将平衡螺母向左调节(向高侧调);使杠杆在水平位置平衡,一是消除杠杆自重对实验的影响,二是此时力臂与杠杆重合,便于直接测量力臂;
(3) 设每个钩码重力为$G$,每格长度为$L$,根据杠杆平衡条件:左端乘积为$3G×2L=6GL$,右端$nG×3L=6GL$,解得$n=2$;移动一格后,左端乘积为$3G×3L=9GL$,右端乘积为$2G×4L=8GL$,$9GL>8GL$,故左端下沉;
(4) 弹簧测力计竖直向下拉,从1到5的位置动力臂逐渐变大,阻力和阻力臂不变,由$F=\frac{F_{阻}L_{阻}}{L_{动}}$,动力臂变大,故拉力变小;
(5) 阻力和阻力臂一定,竖直向上拉时,动力臂越大动力越小,②点离支点最远,竖直向上拉时动力臂最大,因此选②;
(6) 图戊中弹簧测力计斜拉,动力臂变小,阻力和阻力臂不变,由$F=\frac{F_{阻}L_{阻}}{L_{动}}$,拉力变大;杠杆平衡条件是普遍规律,仍成立;弹簧测力计与水平方向夹角$θ$增大时,动力臂先变大($θ=90°$时最大)后变小,拉力先变小后变大,对应图像为C。
【答案】
(1)平衡 (2)左 消除杠杆自重的影响,便于测量力臂 (3)2 左端下沉 (4)变小 (5)② (6)变大 仍成立 C
【知识点】
杠杆平衡条件、探究杠杆平衡条件的实验
【点评】
本题为力学实验核心题型,涵盖杠杆平衡状态判断、调平、平衡条件应用、最小力分析等考点,需熟练掌握杠杆平衡条件,结合力臂变化分析拉力,考查学生的实验探究能力和逻辑分析能力。
【难度系数】
0.5
2.(2024·苏州吴江段考)物理兴趣小组的同学们在探究“滑轮组的机械效率与哪些因素有关”时,提出如下猜想:
猜想一:滑轮组的机械效率与物体提升的高度有关。
猜想二:滑轮组的机械效率与动滑轮所受的重力有关。
猜想三:滑轮组的机械效率与被提升物体所受的重力有关。
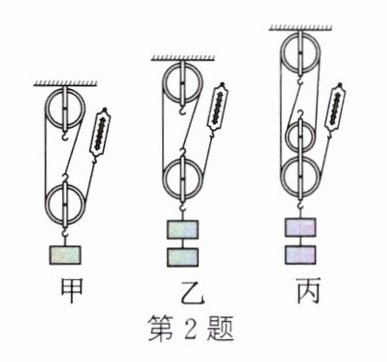
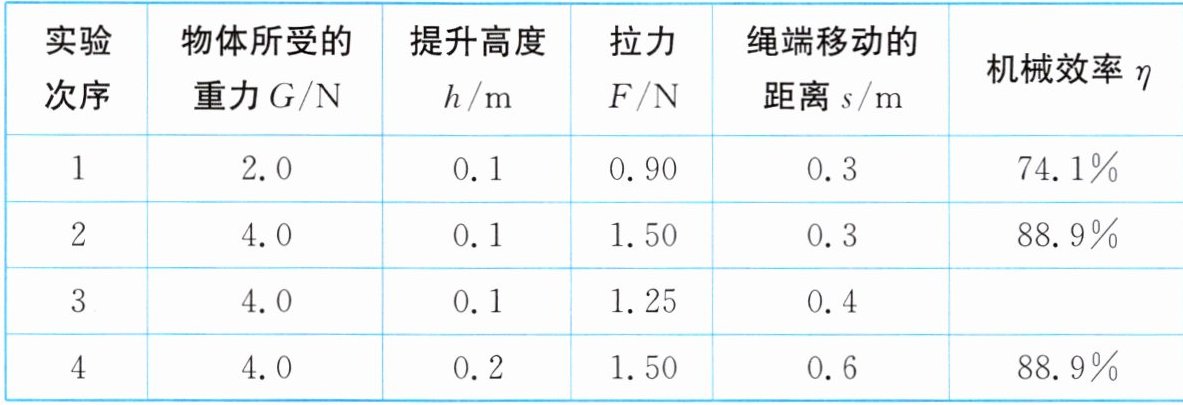
根据猜想,利用如图甲、乙、丙所示的装置进行实验探究,测得的实验数据如表所示。请你完成下列内容:
(1)在实验中应竖直向上
(2)分析表中数据可知:第3次实验是利用了图
(3)比较2、4两次实验数据,可以验证猜想一是
(4)通过比较1、2两次实验数据可得出结论:用同一滑轮组提升不同的物体,物体越重,滑轮组的机械效率越高。
(5)通过比较2、3两次实验数据可得出结论:用不同滑轮组提升相同重物时,动滑轮越重,滑轮组的机械效率越
(6)小明同学发现实验过程中边拉动边读数,弹簧测力计示数不稳定,应该静止时读数,他的想法是
猜想一:滑轮组的机械效率与物体提升的高度有关。
猜想二:滑轮组的机械效率与动滑轮所受的重力有关。
猜想三:滑轮组的机械效率与被提升物体所受的重力有关。
根据猜想,利用如图甲、乙、丙所示的装置进行实验探究,测得的实验数据如表所示。请你完成下列内容:
(1)在实验中应竖直向上
匀速
缓慢拉动弹簧测力计。(2)分析表中数据可知:第3次实验是利用了图
丙
(甲/乙/丙)的装置完成的,它的机械效率$\eta=$80%
。(3)比较2、4两次实验数据,可以验证猜想一是
错误
(正确/错误)的。(4)通过比较1、2两次实验数据可得出结论:用同一滑轮组提升不同的物体,物体越重,滑轮组的机械效率越高。
(5)通过比较2、3两次实验数据可得出结论:用不同滑轮组提升相同重物时,动滑轮越重,滑轮组的机械效率越
低
(高/低)。(6)小明同学发现实验过程中边拉动边读数,弹簧测力计示数不稳定,应该静止时读数,他的想法是
错误
(正确/错误)的,静止时测得的机械效率偏高
(偏高/不变/偏低)。答案
2.(1)匀速 (2)丙 80% (3)错误 (5)低 (6)错误 偏高
解析
【分析】
1. 实验中拉动弹簧测力计需匀速,匀速时物体受力平衡,拉力等于弹簧测力计示数,便于准确测量拉力,保证实验数据可靠。
2. 判断第3次实验装置需结合滑轮组绳子段数,利用机械效率公式η=Gh/(Fs)(s=nh)计算,确定对应装置后算出机械效率。
3. 验证猜想一(机械效率与提升高度有关),需控制滑轮组和重物重力相同,改变提升高度,若机械效率不变则猜想错误。
4. 比较2、3实验,控制重物重力相同,改变动滑轮重力,分析机械效率变化,得出动滑轮重力对机械效率的影响。
5. 静止读数的想法错误,因为静止时未克服滑轮与轴、绳与轮的摩擦,测得拉力偏小,总功偏小,导致机械效率计算值偏高。
【解析】
(1)实验时,应竖直向上匀速缓慢拉动弹簧测力计,此时物体处于平衡状态,拉力大小等于弹簧测力计示数,便于准确测量拉力。
(2)第3次实验中,根据机械效率公式η=G/(nF)(s=nh),结合实验数据可得机械效率为80%,对应装置为丙。
(3)第2、4次实验使用同一滑轮组,提升高度不同但机械效率相同,说明机械效率与提升高度无关,故猜想一错误。
(5)第2、3次实验提升相同重物,动滑轮越重,额外功占比越大,机械效率越低。
(6)静止读数的想法错误,因为静止时无需克服摩擦,测得拉力偏小,总功偏小,计算出的机械效率偏高。
【答案】(1)匀速 (2)丙;80% (3)错误 (5)低 (6)错误;偏高
【知识点】滑轮组机械效率、影响滑轮组机械效率的因素、滑轮组实验操作
【点评】本题围绕滑轮组机械效率探究实验展开,涵盖实验操作、装置判断、效率计算、猜想验证及误差分析,考查控制变量法的应用和实验原理的理解,是力学重点实验题型。
【难度系数】0.5
