

 登录
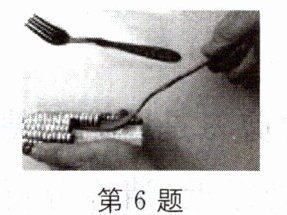
6. 如图所示,将餐叉平插入玉米粒根部,用手向下压叉柄,玉米粒便在餐叉的撬动下脱落,这一过程中,餐叉相当于一个(
A.省力杠杆
B.费力杠杆
C.等臂杠杆
D.省距离杠杆
A
)A.省力杠杆
B.费力杠杆
C.等臂杠杆
D.省距离杠杆
答案
A
解析
【分析】
要判断餐叉属于哪种杠杆,需先明确杠杆的分类依据:根据动力臂与阻力臂的大小关系,杠杆分为省力杠杆(动力臂>阻力臂)、费力杠杆(动力臂<阻力臂)、等臂杠杆(动力臂=阻力臂)。首先找到该杠杆的支点:餐叉与玉米粒根部的接触点为支点;手对叉柄的压力是动力,玉米粒对餐叉的力是阻力。观察可知,动力臂大于阻力臂,因此该杠杆为省力杠杆,同时省力杠杆费距离,可排除B、C、D选项。
【解析】
1. 确定支点:餐叉与玉米粒根部的接触点为杠杆的支点。
2. 明确力的作用:手对叉柄的向下的力为动力,玉米粒对餐叉的阻碍力为阻力。
3. 比较力臂大小:动力臂(支点到动力作用线的距离)大于阻力臂(支点到阻力作用线的距离)。
4. 结合杠杆分类:动力臂大于阻力臂的杠杆是省力杠杆,因此餐叉相当于省力杠杆,对应选项A。
【答案】
A
【知识点】
杠杆的分类;动力臂与阻力臂
【点评】
本题结合生活实例考查杠杆的分类,解题关键是找准支点,正确区分动力臂与阻力臂的大小关系,体现了物理知识在生活中的实际应用,有助于提升学生对生活中物理现象的分析能力。
【难度系数】
0.7
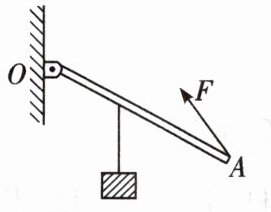
7. 如图所示,画出拉力 $ F $ 的力臂 $ l $。
答案
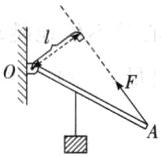
如图所示
解析
【分析】
要画出拉力$ F $的力臂,需依据力臂的定义(支点到力的作用线的垂直距离)来操作:首先确定杠杆的支点$ O $,接着延长拉力$ F $的作用线(用虚线),然后过支点$ O $向$ F $的作用线作垂线,支点到垂足的垂线段就是力臂$ l $,最后标注$ l $即可。
【解析】
1. 确定支点:图中杠杆的支点为$ O $点;
2. 延长力的作用线:用虚线延长拉力$ F $的作用线,使其长度满足作垂线的需求;
3. 作垂线:过$ O $点向$ F $的作用线作垂线,得到垂足;
4. 标注力臂:连接$ O $点与垂足,该垂线段即为拉力$ F $的力臂$ l $,在图中标注$ l $,最终作图如图所示。
【答案】
如图所示

【知识点】
力臂的画法
【点评】
本题考查力臂的基本作图,核心是准确理解力臂的定义,需注意力臂是支点到力的作用线的垂直距离,而非到力的作用点的距离,作图时要规范使用虚线延长作用线,保证垂线的准确性。
【难度系数】
0.7
要画出拉力$ F $的力臂,需依据力臂的定义(支点到力的作用线的垂直距离)来操作:首先确定杠杆的支点$ O $,接着延长拉力$ F $的作用线(用虚线),然后过支点$ O $向$ F $的作用线作垂线,支点到垂足的垂线段就是力臂$ l $,最后标注$ l $即可。
【解析】
1. 确定支点:图中杠杆的支点为$ O $点;
2. 延长力的作用线:用虚线延长拉力$ F $的作用线,使其长度满足作垂线的需求;
3. 作垂线:过$ O $点向$ F $的作用线作垂线,得到垂足;
4. 标注力臂:连接$ O $点与垂足,该垂线段即为拉力$ F $的力臂$ l $,在图中标注$ l $,最终作图如图所示。
【答案】
如图所示

【知识点】
力臂的画法
【点评】
本题考查力臂的基本作图,核心是准确理解力臂的定义,需注意力臂是支点到力的作用线的垂直距离,而非到力的作用点的距离,作图时要规范使用虚线延长作用线,保证垂线的准确性。
【难度系数】
0.7
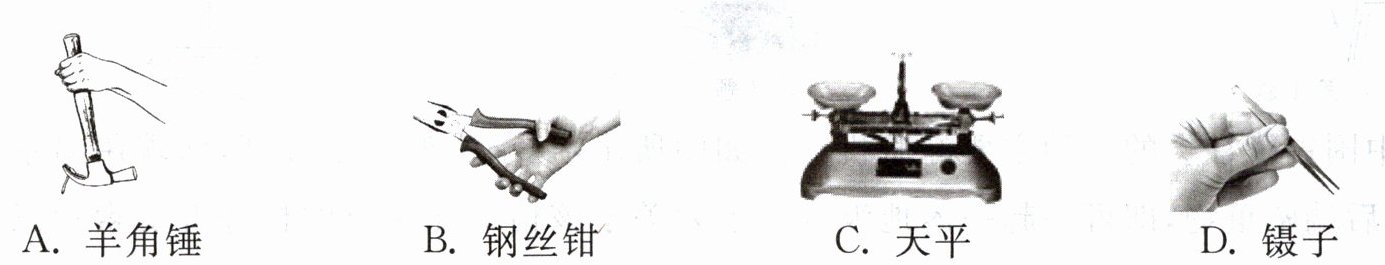
1. 如图所示的工具中,在使用时属于费力杠杆的是(
A.羊角锤
B.钢丝钳
C.天平
D.镊子
D
)A.羊角锤
B.钢丝钳
C.天平
D.镊子
答案
D
解析
【分析】
要解决这道题,首先需要明确杠杆的分类依据:根据动力臂和阻力臂的大小关系,杠杆分为省力杠杆(动力臂>阻力臂)、费力杠杆(动力臂<阻力臂)、等臂杠杆(动力臂=阻力臂)。接下来我们需要逐个分析每个工具在使用时的动力臂和阻力臂的长度关系,从而判断其属于哪种杠杆,最终找出费力杠杆。
【解析】
我们对每个选项逐一分析:
1. 选项A:羊角锤在使用时,动力臂大于阻力臂,属于省力杠杆,不符合题意;
2. 选项B:钢丝钳在使用时,动力臂大于阻力臂,属于省力杠杆,不符合题意;
3. 选项C:天平的动力臂等于阻力臂,属于等臂杠杆,不省力也不费力,不符合题意;
4. 选项D:镊子在使用时,动力臂小于阻力臂,属于费力杠杆,符合题意。
【答案】
D
【知识点】
杠杆的分类
【点评】
本题考查生活中常见杠杆的分类判断,需要结合生活实际,理解动力臂与阻力臂的大小关系对杠杆类型的影响,属于基础题。
【难度系数】
0.8
2. 如图所示,杠杆处于平衡状态,下列操作中能让杠杆继续保持平衡的是(
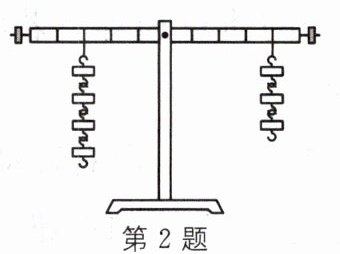
A.将左边的钩码去掉两个并保持位置不变,同时将右边钩码向左移两格
B.将左右两边的钩码均向外移动一格
C.在左右两边钩码的下方各加一个钩码,位置保持不变
D.将左右两边的钩码各去掉一个,位置保持不变
A
)A.将左边的钩码去掉两个并保持位置不变,同时将右边钩码向左移两格
B.将左右两边的钩码均向外移动一格
C.在左右两边钩码的下方各加一个钩码,位置保持不变
D.将左右两边的钩码各去掉一个,位置保持不变
答案
A
解析
设每个钩码重力为$G$,每格长度为$L$。初始时,左边$4G$,力臂$3L$,左边力矩$4G×3L = 12GL$;右边$3G$,力臂$4L$,右边力矩$3G×4L = 12GL$,杠杆平衡。
A. 左边去掉两个钩码后为$2G$,力臂$3L$,左边力矩$2G×3L = 6GL$;右边钩码向左移两格后力臂$4L - 2L = 2L$,右边力矩$3G×2L = 6GL$,左右力矩相等,杠杆平衡。
B. 左边向外移一格后力臂$3L + L = 4L$,左边力矩$4G×4L = 16GL$;右边向外移一格后力臂$4L + L = 5L$,右边力矩$3G×5L = 15GL$,$16GL > 15GL$,杠杆不平衡。
C. 左边加一个钩码后为$5G$,左边力矩$5G×3L = 15GL$;右边加一个钩码后为$4G$,右边力矩$4G×4L = 16GL$,$15GL < 16GL$,杠杆不平衡。
D. 左边去掉一个钩码后为$3G$,左边力矩$3G×3L = 9GL$;右边去掉一个钩码后为$2G$,右边力矩$2G×4L = 8GL$,$9GL > 8GL$,杠杆不平衡。
A
3. 如图所示,一根可绕 $ O $ 点转动的均匀硬棒重为 $ G $,在棒的一端始终施加水平力 $ F $,将棒从图示位置缓慢提起至虚线位置的过程中(
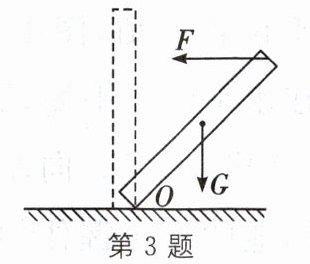
A.$ F $ 的力臂变小,$ F $ 的大小变大
B.$ F $ 的力臂变大,$ F $ 的大小变小
C.重力 $ G $ 与它的力臂乘积保持不变
D.重力 $ G $ 与它的力臂乘积变大
B
)A.$ F $ 的力臂变小,$ F $ 的大小变大
B.$ F $ 的力臂变大,$ F $ 的大小变小
C.重力 $ G $ 与它的力臂乘积保持不变
D.重力 $ G $ 与它的力臂乘积变大
答案
B
解析
设硬棒长为$L$,缓慢转动时杠杆平衡,$F× l_{F}=G× l_{G}$。初始位置,$F$的力臂$l_{F}$较小,重力力臂$l_{G}=\frac{L}{2}\sin\theta$($\theta$为棒与水平夹角)。提起过程中,$\theta$增大,$l_{F}=L\cos\theta$增大,$l_{G}$减小。由$F=\frac{G× l_{G}}{l_{F}}$,$l_{G}$减小、$l_{F}$增大,故$F$变小。重力与力臂乘积$G× l_{G}$变小。
B
B
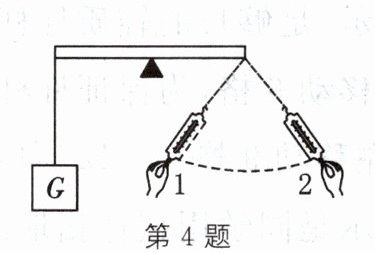
4. 如图,杠杆在水平方向平衡,若将弹簧测力计缓慢地自位置 $ 1 $ 移到位置 $ 2 $,并始终保持杠杆水平平衡,则弹簧测力计的示数变化是(
A.不断增大
B.不断减小
C.先增大,再减小
D.先减小,再增大
D
)A.不断增大
B.不断减小
C.先增大,再减小
D.先减小,再增大
答案
D
解析
根据杠杆平衡条件 $F_1l_1 = F_2l_2$,左侧重物 $G$ 的力与力臂乘积不变。弹簧测力计从位置1移到位置2时,其拉力力臂先增大后减小,故拉力先减小,再增大。
D
D
