

 登录
1. (2024·沭阳模拟)如图所示,轻质杠杆OB可绕O点转动,OA=AB,用细线将重物悬挂在A点,在B点作用竖直向上的拉力F.则在保持杠杆水平静止的情况下 (
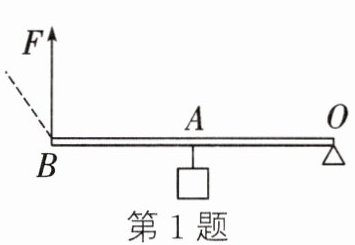
A.拉力F的大小为物重的2倍
B.当悬挂点左移时,F将减小
C.若F改为沿图中虚线方向施力,F将变小
D.若物重增加4 N,F的大小增加2 N
D
)A.拉力F的大小为物重的2倍
B.当悬挂点左移时,F将减小
C.若F改为沿图中虚线方向施力,F将变小
D.若物重增加4 N,F的大小增加2 N
答案
1. D
解析
【分析】
要解决本题,需运用杠杆平衡条件(动力×动力臂=阻力×阻力臂,即$F_1L_1=F_2L_2$)分析各选项。首先确定支点为O,动力F作用在B点,阻力为物重G,作用在A点,已知$OA=AB$,故$OB=2OA$,再结合各选项的条件逐一推导判断。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$,支点为O:
1. 选项A分析:动力F的力臂为OB,阻力G的力臂为OA,代入平衡条件得$F×OB = G×OA$。结合$OB=2OA$,解得$F=\frac{G×OA}{OB}=\frac{G}{2}$,即拉力是物重的$\frac{1}{2}$,不是2倍,故A错误。
2. 选项B分析:悬挂点左移(向B方向移动,远离支点O),阻力臂OA变大,阻力G、动力臂OB不变。由$F=\frac{G×L_{阻}}{L_{动}}$,$L_{阻}$变大则F变大,故B错误。
3. 选项C分析:若F改为沿虚线方向施力,动力臂是支点O到力的作用线的垂直距离,比原来的OB短(动力臂减小),阻力和阻力臂不变,由$F=\frac{G×L_{阻}}{L_{动}}$,$L_{动}$减小则F变大,故C错误。
4. 选项D分析:原拉力$F=\frac{G}{2}$,当物重增加$\Delta G=4N$时,新拉力$F'=\frac{G+\Delta G}{2}$,拉力增加量$\Delta F=F'-F=\frac{\Delta G}{2}=\frac{4N}{2}=2N$,故D正确。
【答案】
D
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的应用,核心是明确力臂的变化规律,需注意支点、力臂的判断,避免因方向混淆出错,属于基础应用类题目。
【难度系数】
0.5
2.(2024·普陀期末)如图为可绕O点转动的杠杆AOB,在A点悬挂一重物,B点施加一个竖直向下的拉力F使杠杆平衡。保持杠杆在原来的位置静止不动,使拉力的方向从图所示位置,绕B点沿虚线CD转动,则(
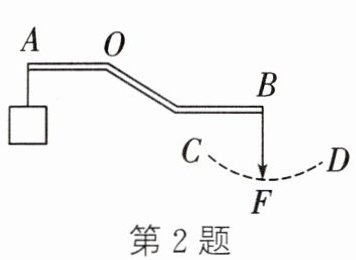
A.逆时针转动,F先变大后变小
B.逆时针转动,F逐渐变大
C.顺时针转动,F先变大后变小
D.顺时针转动,F逐渐变大
B
)A.逆时针转动,F先变大后变小
B.逆时针转动,F逐渐变大
C.顺时针转动,F先变大后变小
D.顺时针转动,F逐渐变大
答案
2. B
解析
【分析】
要解决本题,需利用杠杆平衡条件(动力×动力臂=阻力×阻力臂,即$F_1L_1=F_2L_2$)分析。首先确定支点为$O$,A点重物的重力是阻力,阻力与阻力臂均保持不变;B点的拉力$F$是动力,动力臂是支点$O$到拉力$F$作用线的垂直距离。当拉力$F$绕$B$点沿虚线$CD$转动时,需先判断转动方向,再分析动力臂的变化,进而确定拉力$F$的变化情况。
【解析】
1. 确定杠杆相关物理量:支点为$O$,A点悬挂的重物重力为阻力,阻力大小不变,阻力臂是支点$O$到A点拉力作用线的垂直距离,保持不变。
2. 判断拉力转动方向:虚线$CD$中,$C$在原拉力$F$的左侧,$D$在右侧,拉力从原位置沿$CD$转动时,是绕$B$点逆时针方向转动。
3. 分析动力臂变化:动力臂是$O$到$F$作用线的垂直距离,当拉力绕$B$点逆时针转动时,拉力方向逐渐偏离垂直于$OB$的方向,动力臂逐渐变小。
4. 结合杠杆平衡条件判断拉力变化:根据$F_{阻}×L_{阻}=F_{动}×L_{动}$,因$F_{阻}$和$L_{阻}$不变,$L_{动}$逐渐变小,所以拉力$F$(动力)逐渐变大。
【答案】
B
【知识点】
杠杆平衡条件、力臂的变化
【点评】
本题考查杠杆平衡条件的应用,核心是明确动力臂的变化规律:当力的作用点不变时,力的方向越偏离支点到作用点的垂直连线,动力臂越小,动力越大。需准确判断转动方向和动力臂的变化,是杠杆基础应用题型。
【难度系数】
0.5
3. 如图,人的前臂就是物理学中的一根杠杆.以下对于这根杠杆在提起重物的过程中,分析合理的是(
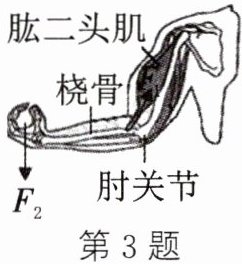
A.前臂杠杆的支点O在肘关节处
B.肱二头肌给桡骨的力$F_1$是阻力
C.重物给前臂的力$F_2$是动力
D.前臂是一根省力杠杆
A
)A.前臂杠杆的支点O在肘关节处
B.肱二头肌给桡骨的力$F_1$是阻力
C.重物给前臂的力$F_2$是动力
D.前臂是一根省力杠杆
答案
3. A
解析
【分析】
要解答本题,需结合杠杆的五要素(支点、动力、阻力)及杠杆分类的知识分析:首先明确杠杆绕着转动的固定点是支点,使杠杆转动的力是动力,阻碍杠杆转动的力是阻力;再根据动力臂与阻力臂的大小关系判断杠杆类型。逐一分析每个选项即可得出结论。
【解析】
对各选项分析如下:
选项A:前臂提起重物时,绕肘关节转动,因此前臂杠杆的支点O在肘关节处,该选项分析合理;
选项B:肱二头肌收缩带动前臂转动,它给桡骨的力是使杠杆转动的动力,不是阻力,该选项分析不合理;
选项C:重物阻碍前臂转动,它给前臂的力是阻力,不是动力,该选项分析不合理;
选项D:前臂杠杆的动力臂(肱二头肌到肘关节的距离)小于阻力臂(重物到肘关节的距离),属于费力杠杆,不是省力杠杆,该选项分析不合理。
【答案】
A
【知识点】
杠杆的五要素、杠杆的分类
【点评】
本题考查杠杆的基础概念,需准确掌握支点、动力、阻力的定义,以及杠杆类型的判断方法,属于对基础知识点的考查,难度适中。
【难度系数】
0.6
4. 如图为吸盘式挂杆,将吸盘压在瓷砖上排尽其中的空气,挂杆就能被固定在瓷砖上。挂有平底锅的挂钩沿光滑水平横杆从P点开始向吸盘B移动,若吸盘与横杆的重力、吸盘大小均忽略不计,设挂钩与吸盘A的距离为$ l $,则吸盘B受到的摩擦力$ F $的大小与$ l $的关系图象为 (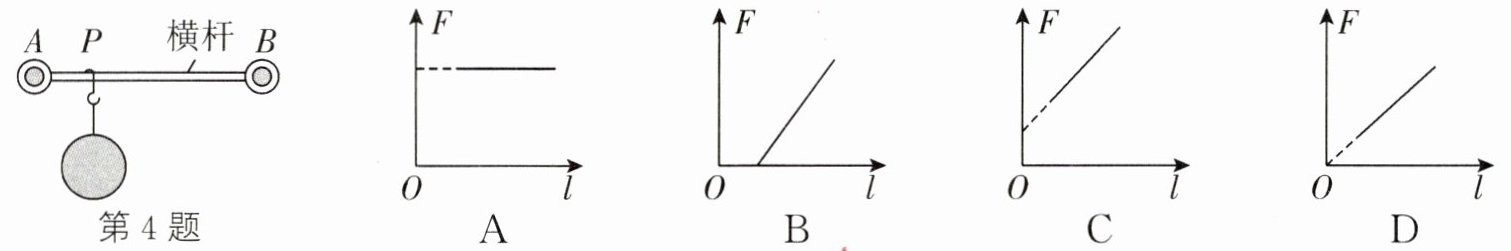 )
)答案
4. D
解析
【分析】要解决该问题,需结合杠杆平衡条件推导吸盘B受到的摩擦力与挂钩位置的关系:确定研究对象为水平横杆,忽略吸盘和横杆重力,挂钩拉力等于重物重力G;选取A为支点,根据杠杆平衡条件建立力与力臂的关系,进而判断对应图像。
【解析】设吸盘A到B的距离为定值L,以A为支点,根据杠杆平衡条件:动力×动力臂=阻力×阻力臂,可得重物的力矩等于B处摩擦力的力矩,即$ G · l = F · L $,变形得$ F = \frac{G}{L} · l $。由此可知,F与l成正比例关系,且当l=0时,F=0,即图像为过原点的倾斜直线,对应选项D。
【答案】D
【知识点】杠杆平衡条件,摩擦力,正比例函数
【点评】本题将杠杆平衡知识与函数图像结合,关键是正确选取支点推导力与力臂的关系,属于基础应用题型,难度适中。
【难度系数】0.5
【解析】设吸盘A到B的距离为定值L,以A为支点,根据杠杆平衡条件:动力×动力臂=阻力×阻力臂,可得重物的力矩等于B处摩擦力的力矩,即$ G · l = F · L $,变形得$ F = \frac{G}{L} · l $。由此可知,F与l成正比例关系,且当l=0时,F=0,即图像为过原点的倾斜直线,对应选项D。
【答案】D
【知识点】杠杆平衡条件,摩擦力,正比例函数
【点评】本题将杠杆平衡知识与函数图像结合,关键是正确选取支点推导力与力臂的关系,属于基础应用题型,难度适中。
【难度系数】0.5
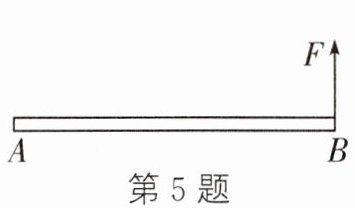
5. 如图所示,一根粗细均匀的铁棒AB静止在水平地面上,现用力F将铁棒从水平地面拉至竖直立起.在这个过程中,力F作用在B端且始终与铁棒垂直,则用力F将 (
A.逐渐变大
B.逐渐变小
C.保持不变
D.先变小后变大
B
)A.逐渐变大
B.逐渐变小
C.保持不变
D.先变小后变大
答案
5. B
解析
【分析】
这道题考查杠杆平衡条件的应用,解题思路为:先确定杠杆的支点、动力、阻力、动力臂和阻力臂,再分析拉起铁棒过程中各力臂的变化,最后根据杠杆平衡条件判断力F的变化。本题中,支点是A点,动力F始终与铁棒垂直,因此动力臂不变;阻力是铁棒的重力,大小不变,阻力臂是支点到重力作用线的垂直距离,在铁棒从水平到竖直的过程中,阻力臂逐渐减小,结合杠杆平衡条件即可判断F的变化。
【解析】
根据杠杆平衡条件:$ F_1L_1 = F_2L_2 $。
本题中,支点为A点,动力F作用在B端且始终与铁棒垂直,因此动力臂$ L_1 $始终等于铁棒AB的长度,保持不变;阻力为铁棒的重力G,大小不变,阻力臂$ L_2 $是支点A到重力作用线的垂直距离,在将铁棒从水平地面拉至竖直立起的过程中,阻力臂$ L_2 $逐渐减小。
将上述量代入杠杆平衡公式得:$ F = \frac{G × L_2}{L_1} $,由于G和$ L_1 $不变,$ L_2 $逐渐减小,因此动力F逐渐变小。
【答案】
B
【知识点】
杠杆平衡条件、力臂分析
【点评】
本题属于杠杆动态平衡的基础题型,核心是正确分析拉起过程中阻力臂的变化,利用杠杆平衡条件即可快速推导结论,注重对基本规律的应用,难度适中。
【难度系数】
0.4
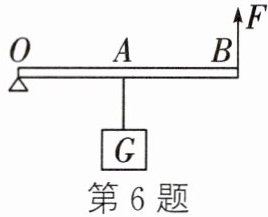
6. (2023·建华模拟)如图所示,OA=AB=10 cm,重物G=20 N. 力F竖直作用在杠杆上,并使杠杆在水平位置平衡,不计杠杆自重,则F=
10
N. 若将重物向O点移动,要使杠杆仍然保持平衡,则F变小
(变大/不变/变小).答案
6. 10 变小
解析
【分析】本题考查杠杆平衡条件的应用,解题思路:①根据杠杆平衡条件$F_1L_1=F_2L_2$,先确定动力臂、阻力臂和阻力的大小,代入公式计算动力$F$;②当重物向O点移动时,分析阻力臂的变化,结合阻力和动力臂不变的条件,推导动力$F$的变化。
【解析】根据杠杆平衡条件:$F · L_F = G · L_G$。
已知$OA=AB=10\mathrm{cm}$,因此动力臂$L_F = OB = OA + AB = 10\mathrm{cm} + 10\mathrm{cm} = 20\mathrm{cm}$,阻力臂$L_G = OA = 10\mathrm{cm}$,阻力$G=20\mathrm{N}$。
代入公式得:$F × 20\mathrm{cm} = 20\mathrm{N} × 10\mathrm{cm}$,解得$F = \frac{20\mathrm{N} × 10\mathrm{cm}}{20\mathrm{cm}} = 10\mathrm{N}$。
若将重物向O点移动,阻力$G$不变,动力臂$L_F$不变,阻力臂$L_G$减小,根据$F = \frac{G · L_G}{L_F}$,可知$F$变小。
【答案】10;变小
【知识点】杠杆平衡条件
【点评】本题属于基础的杠杆平衡应用问题,核心是准确识别力臂,利用公式推导力的大小变化,难度不大,需注意力臂的确定。
【难度系数】0.6
