

 登录
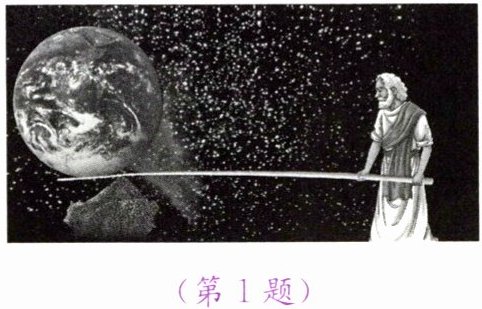
1. 如图所示,古希腊学者阿基米德曾说:“假如给我一个支点,我就能撬动地球。”这句话实际上描述的是一种________杠杆,这种杠杆的动力臂________(选填“大于”“小于”或“等于”,下同)阻力臂,动力________阻力。生活中与此性质相同的杠杆还有________(请举一例)。
答案
省力
;
大于
;
小于
;
剪铁皮的剪刀
2. 动力臂为阻力臂4倍的杠杆是________(选填“省力”或“费力”)杠杆。若该杠杆受到的阻力为20 N,则当动力为________N时,杠杆处于平衡状态。
答案
省力
;
5
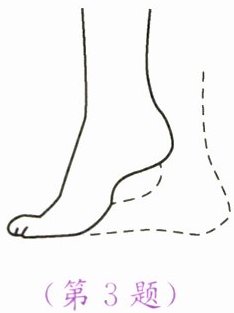
3. 如图所示,踮脚运动是一项很好的有氧运动。它简单易学,不受场地的限制。踮脚运动中脚部的基本模型是杠杆,下列分析中正确的是 ( )
A. 脚后跟是支点,是省力杠杆
B. 脚后跟是支点,是费力杠杆
C. 脚掌与地面接触的地方是支点,是省力杠杆
D. 脚掌与地面接触的地方是支点,是费力杠杆
A. 脚后跟是支点,是省力杠杆
B. 脚后跟是支点,是费力杠杆
C. 脚掌与地面接触的地方是支点,是省力杠杆
D. 脚掌与地面接触的地方是支点,是费力杠杆
答案
C
4. 如图所示,下列工具在使用过程中属于省距离杠杆的是 ( )
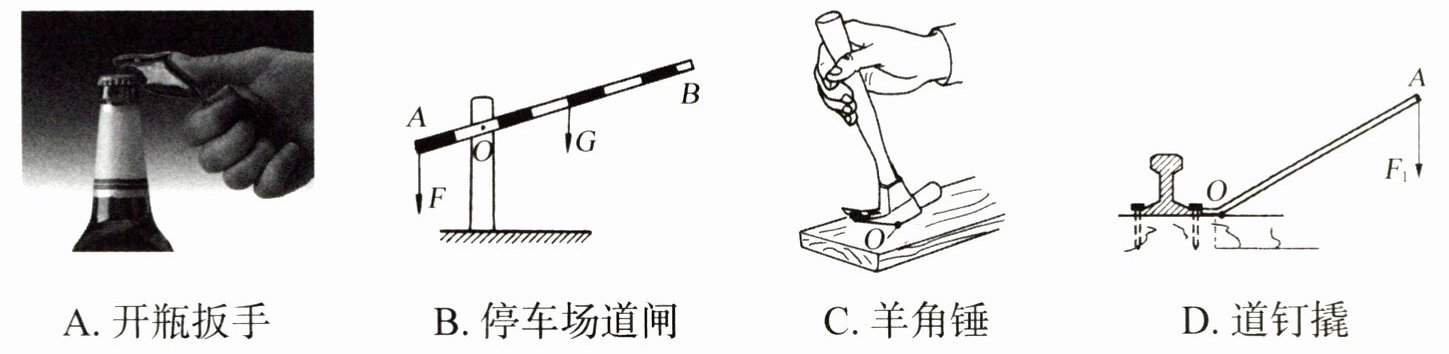
A. 开瓶扳手
B. 停车场道闸
C. 羊角锤
D. 道钉撬
A. 开瓶扳手
B. 停车场道闸
C. 羊角锤
D. 道钉撬
答案
B
思维导航
◆ 学习杠杆分类时运用的研究方法。
(1)通过分析开瓶扳手、钓鱼竿、天平等工具在使用过程中的不同特点,归纳出杠杆可以分为省力杠杆、费力杠杆和等臂杠杆。
(2)使用省力杠杆时要移动更大距离,使用费力杠杆时可以省距离,世界上没有既省力又省距离的杠杆,这实际上体现了一种“守恒”的思维方法(即后面要学习到的“使用任何机械都不能省功”)。(“问题解决”第8~9题)
◆ 画最小动力的方法:根据杠杆平衡条件,在阻力、阻力臂一定的情况下,要使动力最小,则必须使动力臂最长。在杠杆上找与支点距离最大的点,连接支点与这一点,两点之间的距离就是最长动力臂,该点就是最小动力的作用点。经过动力作用点作与最长动力臂垂直的直线,再结合实际情况确定动力的方向即可。(“探究之路”第6题,“问题解决”第10题、第15题)
◆ 杠杆动态平衡问题的分析方法:分析“杠杆绕支点匀速转动(动态平衡)时力或力臂的变化”这类问题时,一定要理解题意、认真分析,弄清动力、阻力、动力臂和阻力臂这四个物理量中,哪些物理量在杠杆转动过程中始终保持不变,然后再结合杠杆的平衡条件($F_1l_1=F_2l_2$)进行求解。(“问题解决”第11题)
答案
