

 登录
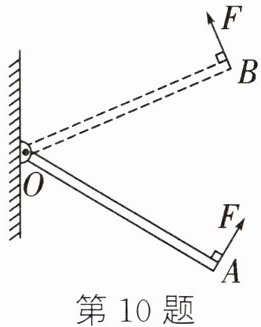
10. 如图所示,一根质地均匀的木杆可绕O点自由转动,在木杆的右端施加一个始终垂直于木杆的作用力F,使木杆从OA位置匀速转到OB位置的过程中,力F的大小将 (
A.先变大,后变小
B.先变小,后变大
C.一直是变大的
D.一直是变小的
A
)A.先变大,后变小
B.先变小,后变大
C.一直是变大的
D.一直是变小的
答案
10. A
解析
【分析】
本题考查杠杆平衡条件的应用,解题思路:首先明确杠杆的支点、动力、阻力、动力臂和阻力臂。本题中木杆为杠杆,支点是O点;动力F始终垂直于木杆,因此动力臂等于木杆的长度,保持不变;阻力是木杆自身的重力,大小不变,阻力臂是重力作用线到支点O的垂直距离。当木杆从OA位置向水平位置转动时,重力的力臂(阻力臂)逐渐变大;当木杆从水平位置向OB位置转动时,重力的力臂逐渐变小。根据杠杆平衡条件,结合阻力臂的变化即可判断动力F的变化。
【解析】
根据杠杆平衡条件:$ F_1L_1 = F_2L_2 $。本题中,动力F始终垂直于木杆,因此动力臂$ L_{动} $等于木杆的长度,大小不变;阻力为木杆的重力G,大小不变;阻力臂$ L_{阻} $是重力作用线到支点O的垂直距离。当木杆从OA位置匀速转到水平位置时,阻力臂$ L_{阻} $逐渐增大;当木杆从水平位置匀速转到OB位置时,阻力臂$ L_{阻} $逐渐减小。将上述量代入杠杆平衡公式得:$ F = \frac{G × L_{阻}}{L_{动}} $,由于G和$ L_{动} $均不变,$ L_{阻} $先变大后变小,因此力F先变大后变小。
【答案】
A
【知识点】
杠杆平衡条件、力臂
【点评】
本题属于杠杆动态分析的基础题,核心是分析转动过程中阻力臂的变化,需明确动力臂不变、阻力大小不变,仅阻力臂随木杆位置变化,结合杠杆平衡条件即可得出结论,难度适中。
【难度系数】
0.5
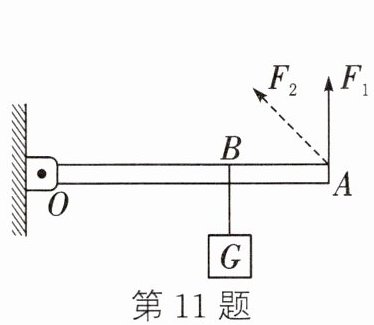
11. (2023·广元)如图所示,杠杆OBA可绕O点在竖直平面内转动,OB=2BA,在B点悬挂一个10 N的重物G,在A点施加竖直向上的动力$F_1$使杠杆OBA水平平衡(杠杆重力及摩擦均忽略不计),下列说法正确的是 (
A.在A点施加竖直向上的力$F_1$时,该杠杆是费力杠杆
B.作用在A点的力$F_1$的大小为5 N
C.如果重物的悬挂点B向O点移动,要使杠杆水平平衡,$F_1$应变小
D.若将作用于A点的力$F_1$变为图中$F_2$,要使杠杆水平平衡,$F_2$应小于$F_1$
C
)A.在A点施加竖直向上的力$F_1$时,该杠杆是费力杠杆
B.作用在A点的力$F_1$的大小为5 N
C.如果重物的悬挂点B向O点移动,要使杠杆水平平衡,$F_1$应变小
D.若将作用于A点的力$F_1$变为图中$F_2$,要使杠杆水平平衡,$F_2$应小于$F_1$
答案
11. C
解析
【分析】
本题考查杠杆平衡条件的应用,需先明确杠杆的支点、动力臂、阻力臂,再结合杠杆平衡条件$F_1L_1=F_2L_2$逐一分析选项:首先确定支点为O,阻力是重物重力$G=10N$,阻力臂为OB;动力$F_1$竖直向上时,动力臂为OA,结合$OB=2BA$可知OA与OB的关系,再根据平衡条件计算$F_1$,并分析各选项中力臂变化对动力的影响。
【解析】
已知$OB=2BA$,则$OA=OB+BA=\frac{3}{2}OB$,阻力$G=10N$,阻力臂为OB,动力$F_1$的动力臂为OA。
根据杠杆平衡条件$F_1L_1=F_2L_2$,代入得:$F_1×OA = G×OB$,即$F_1×\frac{3}{2}OB = 10N×OB$,约去OB解得$F_1=\frac{20}{3}N≈6.67N$。
对各选项分析:
A选项:动力臂$OA=\frac{3}{2}OB >$阻力臂OB,动力臂大于阻力臂,该杠杆是省力杠杆,A错误;
B选项:计算得$F_1=\frac{20}{3}N≈6.67N≠5N$,B错误;
C选项:若B向O移动,阻力臂变小,阻力G、动力臂OA不变,根据$F_1×OA = G×L_{阻}$,$L_{阻}$变小则$F_1$变小,C正确;
D选项:$F_2$斜向上,其动力臂小于OA,阻力和阻力臂不变,根据平衡条件,动力臂变小则动力变大,即$F_2>F_1$,D错误。
【答案】
C
【知识点】
杠杆平衡条件、杠杆分类
【点评】
本题需准确判断力臂大小,结合杠杆平衡条件分析各选项,易错点是斜向力的力臂判断,整体需掌握杠杆核心规律,属于中等应用类题目。
【难度系数】
0.5
12. 利用如图所示的装置来探究“杠杆的平衡条件”.
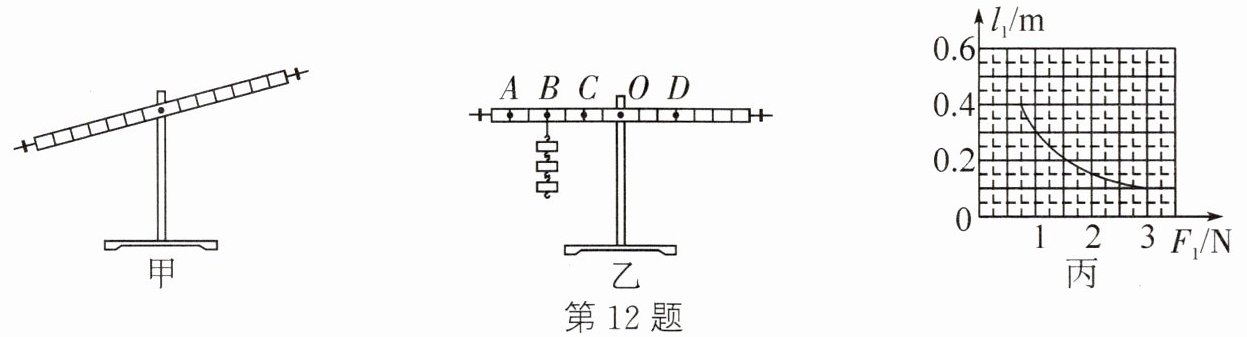
(1)实验前,杠杆如图甲所示,可将杠杆两端的平衡螺母向
(2)杠杆平衡后,如图乙所示,在杠杆B点挂3个相同的钩码,可在杠杆的D点挂
(3)保持B点钩码数量和力臂不变,杠杆在水平位置平衡时,测出多组动力臂$l_1$和动力$F_1$的数据,绘制了$l_1-F_1$的关系图象,如图丙所示.请根据图象推算,当$l_1$为0.6 m时,$F_1$为
(1)实验前,杠杆如图甲所示,可将杠杆两端的平衡螺母向
右
(左/右)调节,使杠杆在水平位置平衡,这样做的好处是可以直接从杠杆上读出力臂
.(2)杠杆平衡后,如图乙所示,在杠杆B点挂3个相同的钩码,可在杠杆的D点挂
4
个相同的钩码,就可使杠杆重新在水平位置平衡.(3)保持B点钩码数量和力臂不变,杠杆在水平位置平衡时,测出多组动力臂$l_1$和动力$F_1$的数据,绘制了$l_1-F_1$的关系图象,如图丙所示.请根据图象推算,当$l_1$为0.6 m时,$F_1$为
0.5
N.答案
12. (1) 右 力臂 (2) 4 (3) 0.5
解析
【分析】
本题围绕杠杆平衡条件的探究展开,分三步思考:
(1)实验前杠杆调平:若杠杆左端下沉,需将平衡螺母向杠杆上翘的一侧(右侧)调节;杠杆在水平位置平衡时,力臂与杠杆重合,便于直接读取力臂大小。
(2)利用杠杆平衡条件$F_1L_1=F_2L_2$,确定B、D点的力和力臂,代入公式计算D点需挂的钩码数。
(3)阻力和阻力臂不变时,动力与动力臂的乘积为定值,从图像中取一组数据计算该定值,再代入$l_1=0.6m$,求出对应的$F_1$。
【解析】
(1)实验前杠杆如图甲所示,左端低、右端高,说明左侧较重,应将杠杆两端的平衡螺母向右调节,使杠杆在水平位置平衡;杠杆在水平位置平衡时,力的方向与杠杆垂直,力臂等于支点到力的作用点的距离,因此可直接从杠杆上读出力臂。
(2)设每个钩码的重力为$G$,每格长度为$L$。由图乙可知,B点的力$F_B=3G$,力臂$L_B=4L$;D点的力臂$L_D=3L$。根据杠杆平衡条件$F_1L_1=F_2L_2$,得:
$F_B × L_B = F_D × L_D$
即$3G × 4L = nG × 3L$($n$为D点钩码数),化简得$n=4$。
(3)由图丙可知,阻力和阻力臂不变时,$F_1l_1$为定值。取图像中一点,如$F_1=1N$时,$l_1=0.3m$,定值为$F_1l_1=1N × 0.3m=0.3N·m$。当$l_1=0.6m$时,$F_1=\frac{0.3N·m}{0.6m}=0.5N$。
【答案】
12. (1) 右 力臂 (2) 4 (3) 0.5
【知识点】
杠杆平衡条件,力臂,杠杆调平
【点评】
本题是探究杠杆平衡条件的基础实验题,涵盖实验操作、平衡条件应用、图像分析三个核心考点,需熟练掌握杠杆平衡条件公式及图像中定值的分析方法,难度适中。
【难度系数】
0.5
13. 有一根1.6 m长的杠杆,左端挂300 N的物体,右端挂500 N的物体,若不计杠杆重力,要使杠杆平衡,支点应在什么位置?如果两端各加100 N的重物,支点应向哪端移动?移动多少米?
答案
13. 距左端1 m 向左移动0.04 m
解析
【分析】
要解决这道题,需利用杠杆平衡条件:动力×动力臂=阻力×阻力臂($ F_1L_1=F_2L_2 $)。第一问中,设支点距左端的距离为$ L_1 $,则右端力臂为总长度减去$ L_1 $,代入已知力即可算出支点位置;第二问中,两端各加100N后,重新确定两个力,再用平衡条件算出新的支点位置,与原位置对比得到移动方向和距离。
【解析】
解:
1. 求初始支点位置:
设支点距左端的距离为$ L_1 $,则右端的力臂为$ L_2 = 1.6\ \mathrm{m} - L_1 $。
根据杠杆平衡条件$ F_1L_1 = F_2L_2 $,代入数据:
$ 300\ \mathrm{N} × L_1 = 500\ \mathrm{N} × (1.6\ \mathrm{m} - L_1) $
展开得:$ 300L_1 = 800 - 500L_1 $
移项合并:$ 800L_1 = 800 $
解得:$ L_1 = 1\ \mathrm{m} $,即支点距左端1m。
2. 求两端加100N后的支点移动情况:
两端各加100N后,左端力$ F_1' = 300\ \mathrm{N} + 100\ \mathrm{N} = 400\ \mathrm{N} $,右端力$ F_2' = 500\ \mathrm{N} + 100\ \mathrm{N} = 600\ \mathrm{N} $。
设新支点距左端的距离为$ L_1' $,则右端力臂为$ 1.6\ \mathrm{m} - L_1' $,根据平衡条件:
$ 400\ \mathrm{N} × L_1' = 600\ \mathrm{N} × (1.6\ \mathrm{m} - L_1') $
展开得:$ 400L_1' = 960 - 600L_1' $
移项合并:$ 1000L_1' = 960 $
解得:$ L_1' = 0.96\ \mathrm{m} $。
对比原支点位置$ 1\ \mathrm{m} $,新支点更靠近左端,故支点向左移动,移动距离为:
$ \Delta L = 1\ \mathrm{m} - 0.96\ \mathrm{m} = 0.04\ \mathrm{m} $。
【答案】
距左端1 m,向左移动0.04 m
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的应用,核心是正确对应力与力臂的关系,计算时需明确力臂的定义,第二问通过两次计算支点位置判断移动方向和距离,属于基础应用题型,需仔细计算避免出错。
【难度系数】
0.6
