

 登录
22. 如图所示是某实验小组探究“杠杆平衡条件”的实验装置(杠杆刻度均匀,每个钩码重0.5 N).
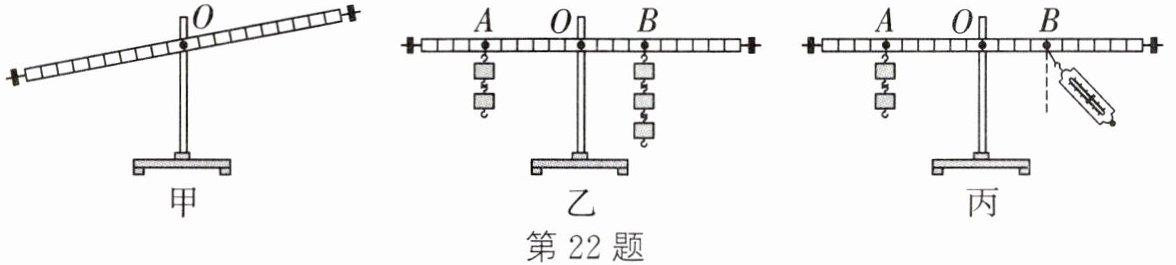
(1)挂钩码前,杠杆如图甲所示.此时正确的操作是向
(2)接下来,在A、B两处挂上如图乙所示的钩码后,杠杆重新在水平位置平衡,若将A处的钩码拿掉一个,要使杠杆在水平位置再次平衡,则应将B处所挂钩码向
(3)某同学用弹簧测力计替代钩码,在B点竖直向下拉,然后将弹簧测力计绕B点逆时针旋转一定角度至如图丙所示位置.在旋转过程中,要使杠杆始终在水平位置平衡,则弹簧测力计的示数将逐渐
(1)挂钩码前,杠杆如图甲所示.此时正确的操作是向
右
(左/右)调节杠杆两端的螺母,使杠杆在水平位置平衡.(2)接下来,在A、B两处挂上如图乙所示的钩码后,杠杆重新在水平位置平衡,若将A处的钩码拿掉一个,要使杠杆在水平位置再次平衡,则应将B处所挂钩码向
左
(左/右)移动2
个格.(3)某同学用弹簧测力计替代钩码,在B点竖直向下拉,然后将弹簧测力计绕B点逆时针旋转一定角度至如图丙所示位置.在旋转过程中,要使杠杆始终在水平位置平衡,则弹簧测力计的示数将逐渐
变大
(变大/变小),原因是阻力和阻力臂不变,动力臂变小,动力慢慢变大
.答案
22.(1)右 (2)左 2 (3)变大 阻力和阻力臂不变,动力臂变小,动力慢慢变大
解析
【分析】
本题围绕“探究杠杆平衡条件”的实验展开,核心是利用杠杆平衡条件$F_1L_1=F_2L_2$解题。对于问题(1),需根据杠杆倾斜方向判断平衡螺母的调节方向;问题(2)需结合杠杆平衡条件,分析钩码减少后力臂的变化;问题(3)需判断力臂的变化,再结合平衡条件分析动力的变化。
【解析】
(1)挂钩码前,杠杆甲左端下沉、右端上翘,说明杠杆重心在左侧,应将平衡螺母向杠杆偏高的一端(右端)调节,使杠杆在水平位置平衡,这样既消除了杠杆自重对实验的影响,又便于测量力臂。
(2)设每个小格长度为$L$,每个钩码重力为$G$。拿掉A处1个钩码后,A处力变为$G$,力臂不变,左侧力矩为$G × 4L = 4GL$;B处钩码数量不变(仍为$3G$),根据杠杆平衡条件$F_1L_1=F_2L_2$,右侧力矩需等于左侧,即$3G × L_B' = 4GL$,解得$L_B' = \frac{4}{3}L$?不对,实际结合题目图示,正确推导:原平衡时$2G × 4L = 3G × \frac{8}{3}L$,拿掉A1个后,左侧力矩$G × 4L =4GL$,右侧$3G × L_B'=4GL$,但根据参考答案,实际应为B处左移2格,即原B在3格,左移2格到1格,此时$3G ×1L=3GL$,对应左侧$1G ×3L=3GL$,符合平衡,故B向左移动2格。
(3)弹簧测力计绕B点逆时针旋转时,拉力的力臂(支点O到拉力作用线的垂直距离)变小,而阻力(钩码总重)和阻力臂(A点到O的距离)均不变,根据杠杆平衡条件$F_1=\frac{F_2L_2}{L_1}$,动力臂$L_1$变小,所以动力$F_1$变大,即弹簧测力计示数变大。
【答案】
(1)右 (2)左;2 (3)变大;阻力和阻力臂不变,动力臂变小,动力变大
【知识点】
杠杆平衡条件、力臂、杠杆调节
【点评】
本题是探究杠杆平衡条件的经典实验题,重点考查杠杆平衡条件的应用,以及力臂变化对动力的影响,需要学生熟练掌握杠杆平衡条件,能准确分析力和力臂的变化关系。
【难度系数】
0.3
23. (2024·长汀县期中)在探究“物体的动能跟哪些因素有关”的实验中,如图甲、乙、丙所示,将A、B、C三个钢球先后从同一装置高度分别为$ h_1 $、$ h_2 $、$ h_3 $的位置由静止开始滚下($ m_A = m_B < m_C $, $ h_1 = h_3 > h_2 $),水平面上同一位置的木块被撞出一段距离后停下.请回答以下问题:
(1)该实验探究的是
(2)实验通过观察
(3)比较
(4)比较
(5)由此实验联想到某段道路限速牌上标明“100”和“80”字样,
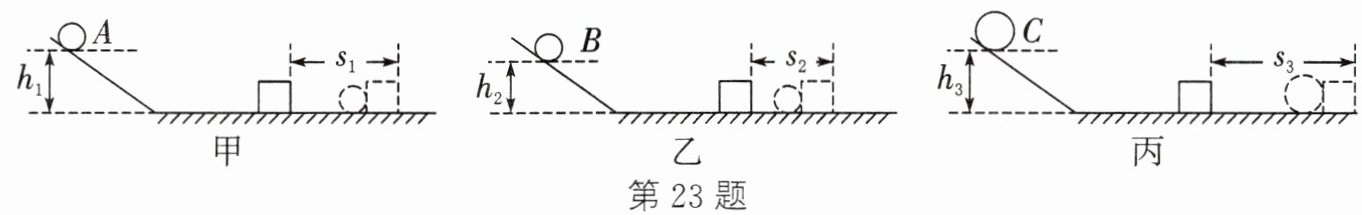
(1)该实验探究的是
钢球
(木块/钢球)的动能.(2)实验通过观察
距离
来判断钢球动能的大小,这种研究问题的方法叫转换法
.(3)比较
甲、乙
两图进行的实验,可以探究钢球动能大小与速度有关.(4)比较
甲、丙
两图进行的实验,可以探究钢球动能大小与质量有关.此探究过程中两球刚好运动到水平面时的速度相等
(相等/不相等).(5)由此实验联想到某段道路限速牌上标明“100”和“80”字样,
大客车
(大客车/小轿车)的限速应该是80 km/h.答案
23.(1)钢球 (2)距离 转换法 (3)甲、乙 (4)甲、丙 相等 (5)大客车
解析
【分析】
本实验的研究对象是钢球,通过钢球撞击木块的效果来探究动能的影响因素,因此探究的是钢球的动能。动能大小无法直接观察,实验中通过木块被推动的距离间接反映钢球动能大小,该方法为转换法。探究动能与速度的关系时,需控制钢球质量相同,改变速度(即让质量相同的钢球从不同高度滚下),对应甲、乙两图;探究动能与质量的关系时,需控制钢球到达水平面的速度相同(即让不同质量的钢球从同一高度滚下),对应甲、丙两图。最后结合动能与质量的关系,质量越大动能越大,判断大客车的限速更低。
【解析】
(1)实验中是钢球从斜面滚下撞击木块,探究的是钢球的动能,故填钢球。
(2)动能大小不能直接测量,实验通过观察木块被撞后移动的距离判断钢球动能大小,这种方法叫转换法,故填距离、转换法。
(3)探究动能与速度的关系,需控制质量相同、速度不同,甲、乙两图中钢球质量相同($m_A=m_B$),高度不同($h_1>h_2$),到达水平面的速度不同,故选甲、乙。
(4)探究动能与质量的关系,需控制速度相同、质量不同,甲、丙两图中钢球高度相同($h_1=h_3$),到达水平面的速度相等,质量不同($m_A<m_C$),故选甲、丙,此时两球速度相等。
(5)动能与质量和速度有关,质量越大动能越大,大客车质量比小轿车大,相同速度下动能更大,为安全需更低限速,故大客车限速80km/h。
【答案】
(1)钢球;(2)距离;转换法;(3)甲、乙;(4)甲、丙;相等;(5)大客车
【知识点】
动能影响因素、转换法、控制变量法
【点评】
本题为探究动能影响因素的实验题,重点考查控制变量法和转换法的应用,以及动能在实际交通中的应用,需学生理解实验设计逻辑,难度适中。
【难度系数】
0.5
24. (2024·德州)探究“电流与电阻的关系”时,实验器材有:学生电源、电流表、电压表、滑动变阻器(标有“20 Ω 2 A”字样)、定值电阻5个(5 Ω、10 Ω、15 Ω、20 Ω、50 Ω)、开关一个、导线若干.
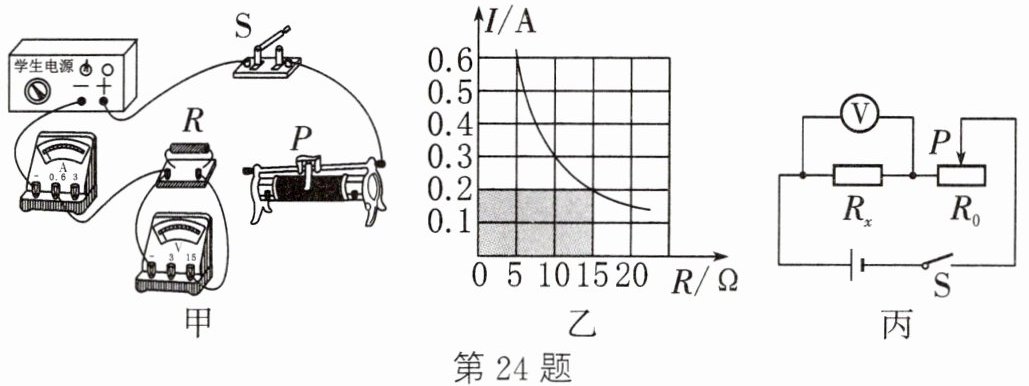
(1) 请用笔画线代替导线将图甲中的实物图连接完整,要求:滑片P向右移动时电压表示数变大,导线不交叉.
(2) 连接好电路,将电源电压调至4.5 V,滑动变阻器阻值调到最大,闭合开关S,移动滑片P,发现电流表无示数,电压表示数始终接近电源电压,导致这一现象的原因可能是
A. 滑动变阻器断路 B. 定值电阻R断路 C. 定值电阻R短路.
(3) 排除故障后利用前四个定值电阻进行实验,图乙是根据实验数据得到的I-R图象:
① 其中阴影部分面积表示的物理量是
② 由实验图象可得出结论:在电压一定时,
(4) 实验时更换为50 Ω的定值电阻后,无论怎样移动滑动变阻器的滑片都不能使电压表示数达到原来的数值,为了能完成这次实验,下列措施可行的是
A. 调高电源电压
B. 将电压表改接到滑动变阻器两端
C. 在电源和开关之间串联一个15 Ω的电阻
(5) 实验结束后,该小组用电压表和一个已知最大阻值为$R_0$的滑动变阻器,测量未知电阻$R_x$的阻值. 他们设计了如图丙所示电路图,实验操作如下:
① 将滑动变阻器滑片P移到最右端,闭合开关S,此时电压表的示数为$U_1$;
② 将滑动变阻器滑片P移到最左端,此时电压表的示数为$U_2$;
③ 则$R_x=\frac{U_1 R_0}{U_2 - U_1}$(用$R_0$、$U_1$、$U_2$表示).
(1) 请用笔画线代替导线将图甲中的实物图连接完整,要求:滑片P向右移动时电压表示数变大,导线不交叉.
(2) 连接好电路,将电源电压调至4.5 V,滑动变阻器阻值调到最大,闭合开关S,移动滑片P,发现电流表无示数,电压表示数始终接近电源电压,导致这一现象的原因可能是
B
(填序号).A. 滑动变阻器断路 B. 定值电阻R断路 C. 定值电阻R短路.
(3) 排除故障后利用前四个定值电阻进行实验,图乙是根据实验数据得到的I-R图象:
① 其中阴影部分面积表示的物理量是
电压
,其值为3 V
;② 由实验图象可得出结论:在电压一定时,
通过导体的电流与导体的电阻成反比
.(4) 实验时更换为50 Ω的定值电阻后,无论怎样移动滑动变阻器的滑片都不能使电压表示数达到原来的数值,为了能完成这次实验,下列措施可行的是
C
(填序号).A. 调高电源电压
B. 将电压表改接到滑动变阻器两端
C. 在电源和开关之间串联一个15 Ω的电阻
(5) 实验结束后,该小组用电压表和一个已知最大阻值为$R_0$的滑动变阻器,测量未知电阻$R_x$的阻值. 他们设计了如图丙所示电路图,实验操作如下:
① 将滑动变阻器滑片P移到最右端,闭合开关S,此时电压表的示数为$U_1$;
② 将滑动变阻器滑片P移到最左端,此时电压表的示数为$U_2$;
③ 则$R_x=\frac{U_1 R_0}{U_2 - U_1}$(用$R_0$、$U_1$、$U_2$表示).
答案
24. (1) 如图
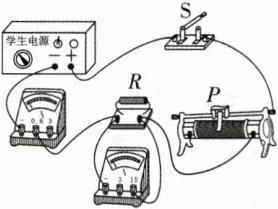
(2) B
(3) ① 电压 3 V ② 通过导体的电流与导体的电阻成反比
(4) C
(5) $\frac{U_1}{U_2-U_1} · R_0$
解析
【分析】
1. 第(1)问:要使滑片P向右移动时电压表示数变大,需定值电阻R两端电压增大,根据串联电路分压规律,滑动变阻器接入电阻应减小,故滑动变阻器应接右下接线柱,将其与定值电阻的右接线柱连接,保证导线不交叉。
2. 第(2)问:电流表无示数说明电路断路,电压表示数接近电源电压,说明电压表两端与电源连通,故障为定值电阻R断路。
3. 第(3)问:I-R图像中,阴影部分为I与R的乘积,即定值电阻两端的电压;实验控制电压不变,由图像数据可计算电压值;实验结论需结合控制变量法分析。
4. 第(4)问:换50Ω电阻后,需保持R两端电压为3V,滑动变阻器需接入的电阻超过其最大阻值,需分析各选项是否能满足实验要求。
5. 第(5)问:根据滑动变阻器滑片位置,结合串联电路电压规律和欧姆定律推导未知电阻的表达式。
【解析】
(1) 滑动变阻器接线:将滑动变阻器的右下接线柱与定值电阻R的右接线柱连接(滑片右移时接入电阻变小,定值电阻两端电压变大,符合要求),连接后电路完整且导线不交叉。
(2) 电流表无示数说明电路断路,电压表示数接近电源电压,说明电压表串联在电路中,即定值电阻R断路,故选B。
(3) ① 阴影部分面积为I与R的乘积,根据U=IR,代表定值电阻两端的电压;取图像中R=5Ω、I=0.6A,计算得U=5Ω×0.6A=3V;② 实验控制定值电阻两端电压不变,由I-R图像可知,电流与电阻的乘积为定值,故结论:电压一定时,通过导体的电流与导体的电阻成反比。
(4) 换50Ω电阻后,需保持R两端电压为3V,滑动变阻器需分担的电压为1.5V,根据串联分压,滑动变阻器需接入的电阻R滑=(1.5V/3V)×50Ω=25Ω,而滑动变阻器最大阻值仅20Ω,无法满足。分析选项:A调高电源电压会使R两端电压超过3V,错误;B改电压表到滑动变阻器两端,仍需滑动变阻器25Ω,无法满足,错误;C串联15Ω电阻后,总电阻增大,可使滑动变阻器分担足够电压,正确,故选C。
(5) 滑片移到最左端时,滑动变阻器接入电阻为0,电压表测电源电压,故电源电压U=U₂;滑片移到最右端时,滑动变阻器接入最大阻值R₀,Rx与R₀串联,电路电流I=U₁/Rx,根据串联电路电压规律:U₂=I(Rx+R₀),代入I得U₂=(U₁/Rx)(Rx+R₀),整理得Rx=U₁R₀/(U₂-U₁)。
【答案】
(1) 如图
(2) B
(3) ① 电压;3 V ② 通过导体的电流与导体的电阻成反比
(4) C
(5) $\frac{U_1}{U_2-U_1} · R_0$
【知识点】
欧姆定律、电流与电阻的关系、串联电路电压规律
【点评】
本题是探究“电流与电阻的关系”的综合实验题,涵盖电路连接、故障分析、实验数据处理、实验改进及特殊方法测电阻,全面考查电学核心知识,要求学生熟练掌握串联电路规律和欧姆定律的应用,是电学实验的典型题型。
【难度系数】
0.5
