

 登录
命题点1 杠杆及其分类

如图11-T-2甲所示,用力将夹子捏开,此时夹子属于
如图11-T-2甲所示,用力将夹子捏开,此时夹子属于
省力
杠杆;当用夹子夹住物体时,夹子属于费力
杠杆。如图乙所示,手握哑铃,手臂可以看成一个费力
杠杆;缓缓放下哑铃至水平,手用的力会越来越大
。答案
1.省力 2.费力 3.费力 4.大
解析
【分析】
要判断杠杆类型,需比较动力臂和阻力臂的大小:动力臂大于阻力臂为省力杠杆,动力臂小于阻力臂为费力杠杆。分析夹子时,捏开夹子时动力臂更长,夹住物体时动力臂更短;分析手臂杠杆时,以肘关节为支点,肱二头肌拉力的动力臂小于哑铃重力的阻力臂;再结合杠杆平衡条件分析力的变化即可。
【解析】
1. 捏开夹子时,动力臂大于阻力臂,属于省力杠杆;
2. 夹住物体时,动力臂小于阻力臂,属于费力杠杆;
3. 手臂作为杠杆,肘关节为支点,肱二头肌的动力臂小于哑铃重力的阻力臂,属于费力杠杆;
4. 根据杠杆平衡条件$F_1L_1=F_2L_2$,放下哑铃至水平时,阻力(哑铃重力)不变,阻力臂增大,动力臂基本不变,因此动力增大,手用的力越来越大。
【答案】
省力;费力;费力;大
【知识点】
杠杆分类;杠杆平衡条件
【点评】
本题结合生活中的夹子、手臂动作考查杠杆相关知识,需准确判断动力臂与阻力臂的大小关系,理解杠杆平衡条件的应用,属于基础应用类题目。
【难度系数】
0.3
命题点2 定滑轮和动滑轮
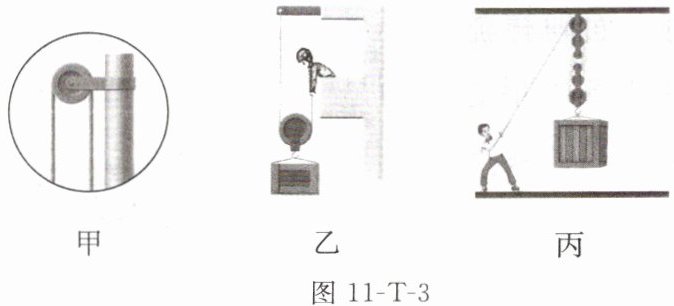
如图11-T-3甲所示,升旗时旗手在下面拉动绳子,国旗就会上升,这是由于旗杆顶端有一个特殊的装置,它是
如图11-T-3甲所示,升旗时旗手在下面拉动绳子,国旗就会上升,这是由于旗杆顶端有一个特殊的装置,它是
定
(选填“定”或“动”)滑轮,使用它的作用是改变施力的方向
。如图乙所示,工人在阳台上将木箱提升到高处,木箱上方的装置是动
(选填“定”或“动”)滑轮,使用它的作用是省力
。如图丙所示,小明能轻松地吊起重物,是因为他使用了滑轮组
装置,该装置的缺点是费距离
。答案
1.定 2.改变施力的方向 3.动 4.省力 5.滑轮组 6.距离
解析
【分析】
要解决这道题,需先判断滑轮类型:定滑轮的轴固定不动,动滑轮的轴随物体一起运动;再结合不同滑轮的特点分析作用,滑轮组是定滑轮和动滑轮的组合,需明确其优缺点。逐个分析甲、乙、丙图的装置,对应判断类型和作用即可。
【解析】
1. 甲图中,旗杆顶端的滑轮,轴的位置固定,不随国旗运动,属于定滑轮;使用该滑轮时,向下拉绳子,国旗向上运动,作用是改变施力的方向。
2. 乙图中,木箱上方的滑轮,轴随木箱一起向上运动,属于动滑轮;动滑轮实质是省力杠杆,使用它的作用是省力,让工人更轻松提升木箱。
3. 丙图中,装置由定滑轮和动滑轮组合而成,是滑轮组;滑轮组的优点是省力,缺点是费距离,因此小明能轻松吊起重物,但需要拉动更长的绳子,即费距离。
【答案】
定;改变施力的方向;动;省力;滑轮组;距离
【知识点】
定滑轮特点;动滑轮特点;滑轮组特点
【点评】
本题考查定滑轮、动滑轮和滑轮组的基本概念与特点,属于基础概念题,需准确区分滑轮类型并理解其作用,难度较低。
【难度系数】
0.3
命题点3 功、功率、机械效率
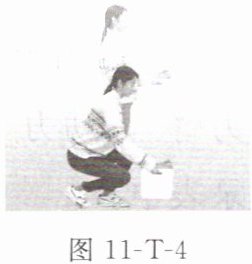
图11-T-4
如图11-T-4所示,女孩将一箱报刊从地面上搬起,搬起后沿水平路面前进。其中前进过程中女孩对报刊
图11-T-4
如图11-T-4所示,女孩将一箱报刊从地面上搬起,搬起后沿水平路面前进。其中前进过程中女孩对报刊
不做
功,搬起过程中女孩对报刊做
(以上两空均选填“做”或“不做”)功。在搬起过程中女孩若分别快速搬起、缓慢搬起,则两次做功的多少相同
,做功的功率不同
(以上两空均选填“相同”或“不同”)。箱子作为搬运报刊的工具,女孩搬起这箱报刊的过程中,克服报刊重力做的功是有用
功,克服箱子重力做的功是额外
功。若女孩选择用轻些的箱子搬同样的报刊,则女孩搬报刊做功的机械效率将增大
。答案
1.不做 2.做 3.相同 4.不同 5.有用 6.额外 7.增大
解析
【分析】
要解答本题,需明确做功的两个必要条件、功与功率的计算、有用功与额外功的区分、机械效率的变化规律。首先根据“力和力方向上的位移”判断是否做功;再结合功的公式$W=Gh$、功率公式$P=\frac{W}{t}$分析做功和功率的异同;最后根据做功的目的区分有用功和额外功,结合机械效率公式判断效率变化。
【解析】
1. 判断前进、搬起过程是否做功:做功的两个必要因素是作用在物体上的力,以及物体在力的方向上通过的距离。前进过程中,女孩对报刊的力竖直向上,报刊沿水平方向移动,力与位移方向垂直,不满足做功条件,因此女孩对报刊不做功;搬起过程中,女孩对报刊的力竖直向上,报刊在竖直方向移动了距离,满足做功条件,因此女孩对报刊做功。
2. 分析快速、缓慢搬起的做功和功率:搬起过程中,做功$W=Gh$($G$为报刊和箱子总重力,$h$为搬起高度),同一报刊和箱子的$G$、$h$不变,因此两次做功相同;功率$P=\frac{W}{t}$,快速搬起时间短,缓慢搬起时间长,$W$相同、时间不同,因此功率不同。
3. 区分有用功、额外功:搬报刊的目的是对报刊做功,因此克服报刊重力做的功是有用功;搬箱子是额外需求,克服箱子重力做的功是额外功。
4. 分析机械效率变化:机械效率$\eta=\frac{W_{有}}{W_{总}}=\frac{W_{有}}{W_{有}+W_{额}}$,用轻箱子时,额外功$W_{额}$减小,有用功$W_{有}$不变,因此机械效率增大。
【答案】
不做;做;相同;不同;有用;额外;增大
【知识点】
功的判断、功率计算、有用功与额外功、机械效率
【点评】
本题考查力学基础概念的应用,需准确把握做功的必要条件,区分有用功与额外功,理解功率与时间的关系,是对核心概念的基础考查,难度适中。
【难度系数】
0.5
实验一 探究杠杆的平衡条件
1. 发现问题:玩跷跷板时体重较轻的人距离中间的支撑点要远一些,跷跷板才能平衡。
2. 提出问题:满足什么条件时,杠杆才能平衡?
3. 作出猜想:动力×动力臂=阻力×阻力臂。
4. 实验器材:杠杆、支架、
5. 实验步骤
(1)安装好杠杆,如图11-T-5甲所示,调节杠杆两端的平衡螺母,使之在水平位置平衡,如图乙所示。

图11-T-5
(2)在杠杆左侧挂上一定数量的钩码,用弹簧测力计在右侧某一位置竖直拉住杠杆,使杠杆在水平位置平衡(如图丙所示),记下对应的阻力$F_2$、阻力臂$l_2$、动力$F_1$、动力臂$l_1$,填入实验数据记录表中。
(3)多次改变动力、动力臂、阻力、阻力臂四个量中的某些量,使杠杆在水平位置重新平衡,重复步骤(2),得到如下实验数据记录表格。
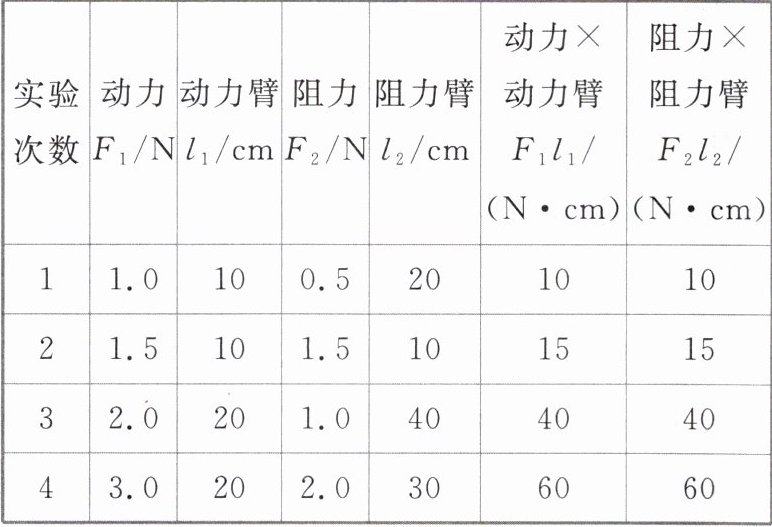
6. 分析论证:从上面测得的实验数据中发现
7. 实验结论:杠杆的平衡条件是
8. 评估交流
(1)实验前调节杠杆在水平位置平衡的目的:
(2)在实验过程中,每次都要使杠杆在水平位置保持平衡的目的:
1. 发现问题:玩跷跷板时体重较轻的人距离中间的支撑点要远一些,跷跷板才能平衡。
2. 提出问题:满足什么条件时,杠杆才能平衡?
3. 作出猜想:动力×动力臂=阻力×阻力臂。
4. 实验器材:杠杆、支架、
弹簧测力计
、钩码
、刻度尺等。5. 实验步骤
(1)安装好杠杆,如图11-T-5甲所示,调节杠杆两端的平衡螺母,使之在水平位置平衡,如图乙所示。
图11-T-5
(2)在杠杆左侧挂上一定数量的钩码,用弹簧测力计在右侧某一位置竖直拉住杠杆,使杠杆在水平位置平衡(如图丙所示),记下对应的阻力$F_2$、阻力臂$l_2$、动力$F_1$、动力臂$l_1$,填入实验数据记录表中。
(3)多次改变动力、动力臂、阻力、阻力臂四个量中的某些量,使杠杆在水平位置重新平衡,重复步骤(2),得到如下实验数据记录表格。
6. 分析论证:从上面测得的实验数据中发现
动力×动力臂
与阻力×阻力臂
相等。7. 实验结论:杠杆的平衡条件是
动力×动力臂=阻力×阻力臂
,用字母表示可写成$F_1 l_1 = F_2 l_2$,杠杆的平衡条件也称为杠杆原理。8. 评估交流
(1)实验前调节杠杆在水平位置平衡的目的:
消除杠杆自重对实验的影响
。(2)在实验过程中,每次都要使杠杆在水平位置保持平衡的目的:
便于测量力臂
。答案
4. 弹簧测力计、钩码
6. 动力×动力臂、阻力×阻力臂
7. 动力×动力臂=阻力×阻力臂,$F_1 l_1 = F_2 l_2$
8. (1)消除杠杆自重对实验的影响
(2)便于测量力臂
6. 动力×动力臂、阻力×阻力臂
7. 动力×动力臂=阻力×阻力臂,$F_1 l_1 = F_2 l_2$
8. (1)消除杠杆自重对实验的影响
(2)便于测量力臂
解析
【分析】
本题围绕探究杠杆平衡条件的实验展开,需结合实验的器材配置、实验结论、操作目的逐一分析填空:第4问回忆实验所需的测量工具和施力物体;第6问通过实验数据推导平衡时的数量关系;第7问对应实验的核心结论;第8问区分实验前和实验中调节杠杆水平平衡的不同作用。
【解析】
4. 探究杠杆平衡条件时,需要测量力的大小,因此需要弹簧测力计;还需要钩码作为动力或阻力,故器材还需弹簧测力计、钩码。
6. 分析实验记录的数据,可发现动力×动力臂的结果与阻力×阻力臂的结果相等,这是杠杆平衡的核心规律。
7. 由实验数据总结得出,杠杆的平衡条件是动力×动力臂=阻力×阻力臂,用字母表示为$F_1 l_1 = F_2 l_2$。
8. (1) 实验前调节杠杆在水平位置平衡,能让杠杆的重心落在支点处,消除杠杆自身重力对实验平衡的影响;(2) 实验过程中保持杠杆在水平位置平衡,此时力臂与杠杆重合,便于直接测量力臂的长度。
【答案】
4. 弹簧测力计、钩码
6. 动力×动力臂、阻力×阻力臂
7. 动力×动力臂=阻力×阻力臂,$F_1 l_1 = F_2 l_2$
8. (1) 消除杠杆自重对实验的影响;(2) 便于测量力臂
【知识点】
杠杆平衡条件实验、力臂的测量、实验操作目的
【点评】
本题为探究杠杆平衡条件的基础实验题,考查的内容均为课本实验的核心知识点,侧重对实验基础知识的掌握,难度较低。
【难度系数】
0.3
