

 登录
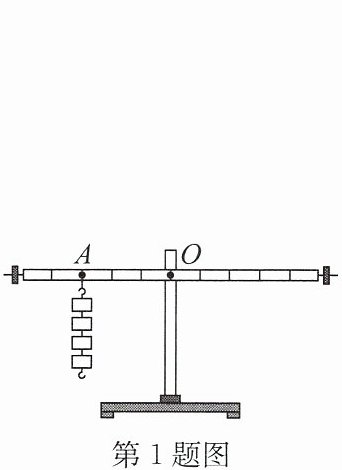
1.(2026·宿迁模拟)做“探究杠杆的平衡条件”的实验时,使杠杆在水平位置平衡之后再挂钩码.实验中有10个相同的钩码,杠杆上每格的长度均等距(如图所示).当在A点挂上4个钩码时,应在O点右侧距O点4格处挂
3
个钩码就可以使杠杆在水平位置平衡,或是将6个钩码挂在O点右侧距O点2
格处也可以使杠杆在水平位置平衡.答案
1.3 2
解析
【分析】
要解决这个问题,需利用杠杆的平衡条件:动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。首先确定左侧的力和力臂:支点O到A点的距离为3格,A点挂4个钩码,因此左侧力矩为$4×3=12$。再根据平衡条件,分别计算两种情况下右侧的钩码数或力臂。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$:
1. 计算右侧距O点4格处的钩码数:
左侧力矩为$F_左L_左=4×3=12$,右侧力臂$L_{右1}=4$格,设钩码数为$n_1$,则$n_1×4=12$,解得$n_1=3$。
2. 计算6个钩码对应的力臂:
右侧钩码数$F_{右2}=6$个,设力臂为$L_{右2}$,则$6×L_{右2}=12$,解得$L_{右2}=2$格。
【答案】
3;2
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的基础应用,关键是准确确定力臂大小,利用平衡公式计算即可,属于基础题,难度较低。
【难度系数】
0.3
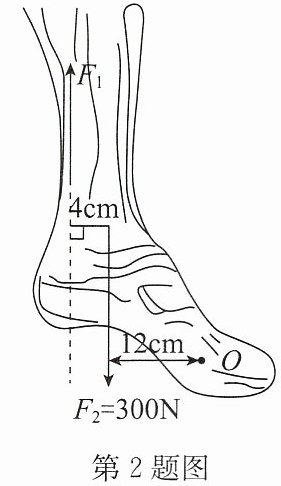
2.(2026·太仓一模)“踮脚”是古典健身气功“八段锦”的第八式,若人重为600N,则每只脚需要承担的力$F_2=300N$,踮脚时的相关数据如图所示,则每条腿的小腿肌肉需要产生的拉力$F_1=$
225
N.答案
2.225
解析
【分析】本题是利用杠杆平衡条件解决实际问题,首先确定杠杆的支点为脚尖处的O点;明确动力是小腿肌肉的拉力$F_1$,阻力是脚承受的力$F_2=300N$;再确定两个力对应的力臂:$F_1$的力臂是支点O到$F_1$作用线的垂直距离,为$4cm+12cm=16cm$,$F_2$的力臂是支点O到$F_2$作用线的垂直距离,为$12cm$;最后根据杠杆平衡条件代入数据计算即可。
【解析】以O为支点,根据杠杆平衡条件$F_1L_1=F_2L_2$,已知$F_2=300N$,$F_1$的力臂$L_1=16cm$,$F_2$的力臂$L_2=12cm$,代入公式得:
$F_1×16cm = 300N×12cm$
解得:$F_1=\frac{300N×12cm}{16cm}=225N$
【答案】225
【知识点】杠杆平衡条件
【点评】本题结合踮脚的生活场景,考查杠杆平衡条件的应用,核心是正确确定支点和对应力臂,属于基础应用类题目,难度适中。
【难度系数】0.5
【解析】以O为支点,根据杠杆平衡条件$F_1L_1=F_2L_2$,已知$F_2=300N$,$F_1$的力臂$L_1=16cm$,$F_2$的力臂$L_2=12cm$,代入公式得:
$F_1×16cm = 300N×12cm$
解得:$F_1=\frac{300N×12cm}{16cm}=225N$
【答案】225
【知识点】杠杆平衡条件
【点评】本题结合踮脚的生活场景,考查杠杆平衡条件的应用,核心是正确确定支点和对应力臂,属于基础应用类题目,难度适中。
【难度系数】0.5
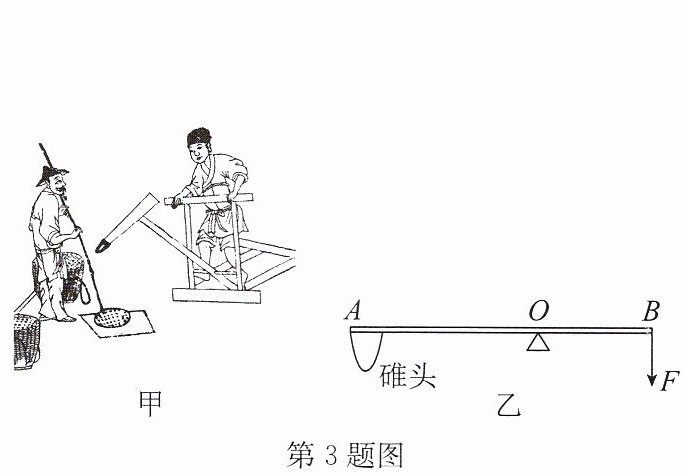
3.(2026·如皋模拟)图甲为《天工开物》描述的舂米设备——碓(duì),用柱子架起一根木杠,杠的前端装一块圆形石头(碓头),用脚连续踏动木杠后端,碓头一起一落,可将下面石臼中的谷砸成米或使米砸成粉. 将碓简化为图乙所示的杠杆,已知碓头的质量为30kg,不计木杠的重力,OA:OB=4:3,当木杠在水平位置静止时,人的脚对B端的作用力F的大小为
400
N.(g取10N/kg)答案
3.400
解析
【分析】
本题考查杠杆平衡条件的应用,解题思路为:先确定杠杆的支点、动力、阻力及对应力臂,再利用杠杆平衡条件(动力×动力臂=阻力×阻力臂)计算作用力大小。其中,碓头的重力是阻力,作用在A端,阻力臂为OA;人的脚对B端的作用力F是动力,动力臂为OB。已知OA与OB的比值,先计算碓头的重力,再代入杠杆平衡公式即可求出F。
【解析】
1. 计算碓头的重力:根据重力公式 $ G = mg $,代入数据得 $ G = 30\,\mathrm{kg} × 10\,\mathrm{N/kg} = 300\,\mathrm{N} $。
2. 根据杠杆平衡条件 $ F_1L_1 = F_2L_2 $,动力为F、动力臂为OB,阻力为G、阻力臂为OA,因此有 $ F × OB = G × OA $。
3. 已知 $ OA:OB = 4:3 $,即 $ OA = \frac{4}{3}OB $,代入公式得:
$ F × OB = 300\,\mathrm{N} × \frac{4}{3}OB $,两边约去OB后解得 $ F = 400\,\mathrm{N} $。
【答案】
400
【知识点】
杠杆平衡条件、重力计算
【点评】
本题结合古代舂米工具“碓”考查杠杆平衡条件的应用,属于基础题型,需准确确定力和力臂,熟练运用公式计算,难度适中。
【难度系数】
0.7
4.将一支蜡烛的两端削尖,在中间垂直插入一枚大号的缝衣针,把缝衣针的两端分别放在两个小玻璃杯上.用小刀对蜡烛的两端进行加工,使蜡烛能在水平位置平衡.点燃蜡烛的两端,你将会观察到什么现象:
蜡烛两端交替上升
.为防止蜡烛摆动过大而翻转,可将转轴放在蜡烛重心的上
(选填“上”或“下”)方.实验时选择细且长
(选填“粗且短”或“细且长”)的蜡烛效果更为明显.答案
4.蜡烛两端交替上升 上 细且长
解析
【分析】
本题结合蜡烛实验考查杠杆平衡原理和重心稳定性的应用。首先,点燃蜡烛两端时,两端蜡燃烧会导致质量变化,结合杠杆平衡条件分析运动现象;其次,根据重心与稳定性的关系确定转轴位置;最后,从实验效果出发选择合适的蜡烛类型。
【解析】
1. 现象分析:蜡烛平衡后,两端同时点燃,某一端蜡燃烧更快,该端重力减小,根据杠杆平衡条件($F_1L_1=F_2L_2$),重力小的一端会向上转动;当该端蜡油滴落,质量增加、重力变大,又会向下转动,如此反复,观察到蜡烛两端交替上升。
2. 转轴位置:若转轴放在蜡烛重心上方,蜡烛重心位于转轴下方,摆动时重力会产生回复力矩,可防止摆动过大翻转,故选“上”。
3. 蜡烛选择:细且长的蜡烛,单位长度质量小,燃烧时质量变化对重力的影响更显著,且长度较长时摆动幅度大,实验效果更明显,故选“细且长”。
【答案】
蜡烛两端交替上升 上 细且长
【知识点】
杠杆平衡条件、重心与稳定性
【点评】
本题通过趣味实验考查物理原理的应用,需要学生将杠杆平衡、重心稳定性的知识与实验现象结合分析,难度适中,能锻炼学生的知识迁移能力。
【难度系数】
0.5
5. 在下列各项中,杠杆有可能平衡的是 (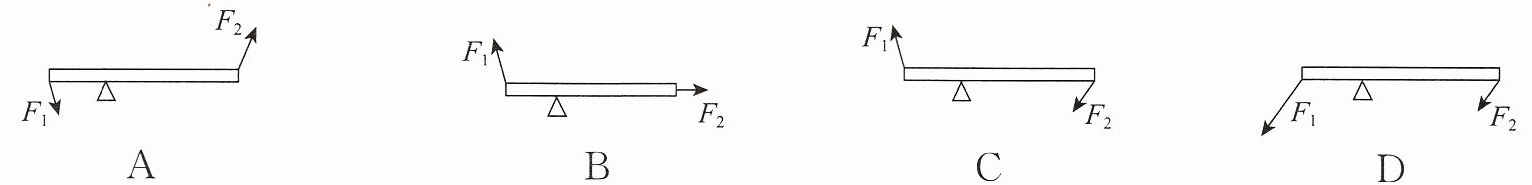
D
)答案
5.D
解析
【分析】要判断杠杆是否平衡,关键是看两个力使杠杆的转动方向是否相反(一个使杠杆顺时针转动,另一个使杠杆逆时针转动),若转动方向相反,杠杆才有可能平衡。需逐一分析每个选项中两个力的转动效果:
1. 选项A:F₁向下作用在左端,使杠杆顺时针转动;F₂向上作用在右端,也使杠杆顺时针转动,转动方向相同,无法平衡。
2. 选项B:F₁向上作用在左端,使杠杆逆时针转动;F₂水平向右作用在右端,力的方向与杠杆共线,力臂为0,不产生转动效果,仅F₁使杠杆转动,无法平衡。
3. 选项C:F₁向上作用在左端,使杠杆逆时针转动;F₂向下作用在右端,也使杠杆逆时针转动,转动方向相同,无法平衡。
4. 选项D:F₁向左下作用在左端,使杠杆顺时针转动;F₂向下作用在右端,使杠杆逆时针转动,转动方向相反,杠杆有可能平衡。
【解析】根据杠杆平衡的原理,当两个力使杠杆向相反方向转动时,杠杆才可能平衡。对各选项分析如下:
A选项:两个力均使杠杆顺时针转动,同向转动无法平衡;
B选项:F₂的力臂为0,不产生转动效果,无法平衡;
C选项:两个力均使杠杆逆时针转动,同向转动无法平衡;
D选项:F₁使杠杆顺时针转动,F₂使杠杆逆时针转动,转动方向相反,杠杆有可能平衡。
【答案】D
【知识点】杠杆平衡条件、力的转动效果
【点评】本题考查杠杆平衡的基础判断,核心是分析力使杠杆的转动方向,属于杠杆应用的基础题型,需掌握判断转动方向的方法。
【难度系数】0.4
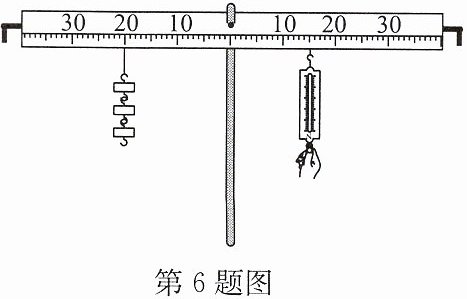
6.有同学根据如图所示的实验装置“探究杠杆的平衡条件”实验时,根据多次实验数据分析得到如下结论:动力×支点到动力作用点的距离=阻力×支点到阻力作用点的距离.这个结论与杠杆的平衡条件不符,原因是实验过程中没有(
A.改变力的大小
B.改变力的方向
C.改变力的作用点
D.多次进行实验
B
)A.改变力的大小
B.改变力的方向
C.改变力的作用点
D.多次进行实验
答案
6.B
解析
【分析】
要解决这个问题,需明确杠杆平衡条件的核心:动力×动力臂=阻力×阻力臂,其中动力臂是支点到力的作用线的垂直距离,而非支点到力的作用点的距离。题目中错误结论的产生,是因为实验时钩码和弹簧测力计的拉力方向均为竖直方向,此时力臂恰好等于支点到力作用点的距离,才得出了错误结论。要验证正确的杠杆平衡条件,需要改变力的方向,使力臂不等于支点到作用点的距离,以此区分两者,从而得到普遍规律,因此需分析实验中未改变的关键因素。
【解析】
杠杆的平衡条件是:动力×动力臂=阻力×阻力臂,这里的动力臂是支点到动力作用线的垂直距离,不是支点到动力作用点的距离。本题实验中,钩码对杠杆的拉力和弹簧测力计对杠杆的拉力都是竖直方向,此时力臂刚好等于支点到力作用点的距离,所以得出了错误结论。为了得到普遍适用的杠杆平衡条件,需要改变力的方向,使力臂不再等于支点到作用点的距离,从而验证正确结论。因此,实验过程中没有改变力的方向,对应选项B。
【答案】
B
【知识点】
杠杆平衡条件、力臂的概念
【点评】
本题考查对杠杆平衡条件的理解,关键在于明确力臂的定义,区分力臂与支点到力作用点的距离,是对杠杆平衡条件的基础应用考查,易因概念混淆出错。
【难度系数】
0.5
