

 登录
11.(2025盐城大丰区一模)小蕊利用可绕O点转动的轻质杠杆提升重物,将重物悬挂在固定点B处,如图Z-1-11所示。她在A点施加一个始终垂直于杠杆的力,在将杠杆末端从A位置缓慢转动到$A'$位置的过程中,力F的大小变化情况是(
A.变大
B.变小
C.先变大后变小
D.先变小后变大
C
)A.变大
B.变小
C.先变大后变小
D.先变小后变大
答案
11. C
解析
【分析】
要解决这道题,需运用杠杆平衡条件分析力的变化:首先明确杠杆的五要素,阻力是重物的重力(大小不变),动力F始终垂直于杠杆,因此动力臂等于支点O到A点的距离(定值);阻力臂是支点O到重力作用线的垂直距离。当杠杆从A位置转动到A'位置时,阻力臂的变化是核心:初始时阻力臂较小,随着杠杆转动,阻力臂先增大到最大值,之后再减小。根据杠杆平衡条件,动力大小与阻力臂成正比,由此可判断F的变化。
【解析】
根据杠杆平衡条件 $ F_1L_1 = F_2L_2 $,本题中:阻力 $ F_{阻}=G $(重物重力,大小恒定);动力F的力臂 $ L_{动}=OA $(因F始终垂直杠杆,动力臂等于OA,OA为定值);阻力臂 $ L_{阻} $ 是支点O到重力作用线的垂直距离。在杠杆从A位置转动到A'位置的过程中,阻力臂 $ L_{阻} $ 先增大后减小。由 $ F=\frac{G × L_{阻}}{L_{动}} $ 可知,G和 $ L_{动} $ 均不变,F的大小随 $ L_{阻} $ 变化,因此F先变大后变小。
【答案】
C
【知识点】
杠杆平衡条件、力臂的变化
【点评】
本题考查杠杆动态平衡的分析,关键是明确动力臂、阻力臂的变化规律,避免混淆力臂的影响因素,属于中等难度的杠杆应用题型,需学生掌握力臂的定义及平衡条件的灵活运用。
【难度系数】
0.4
12.(2023镇江丹徒区月考)一均匀木板AB,B端固定在墙壁的转轴上,木板可在竖直面内转动,木板下垫有长方体木块C,恰好使木板水平放置,如图Z-1-12所示,现用水平力F由B向A缓慢匀速推动木块,在推动过程中,推力F将(
A.大小不变
B.逐渐增大
C.逐渐减小
D.先增大后减小
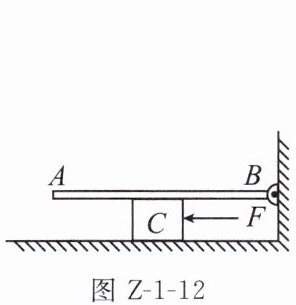
图 Z-1-12
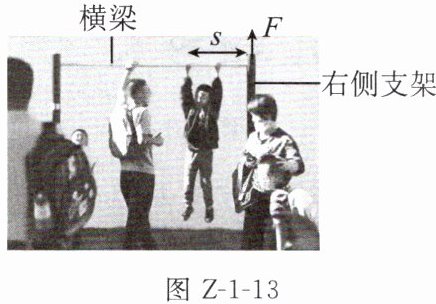
图 Z-1-13
C
)A.大小不变
B.逐渐增大
C.逐渐减小
D.先增大后减小
图 Z-1-12
图 Z-1-13
答案
12. C
解析
【分析】
本题需结合杠杆平衡条件和滑动摩擦力的知识分析。首先以木板AB为研究对象,确定支点在B端转轴,木板受重力和木块C的支持力,根据杠杆平衡得出支持力的表达式;再以木块C为研究对象,利用匀速运动时受力平衡,结合滑动摩擦力公式推导推力F的变化。当推动C从B向A移动时,支持力的力臂增大,导致支持力减小,进而滑动摩擦力减小,推力F随之减小。
【解析】
1. 分析木板AB的杠杆平衡:
木板AB的支点为B,设木板总长为L,重力G作用在中点,重力的力臂为$\frac{L}{2}$;木块C对木板的支持力为N,其力臂为支持力作用点到B的距离l。根据杠杆平衡条件(顺时针力矩等于逆时针力矩):
$G · \frac{L}{2} = N · l$
变形得:$N = \frac{GL}{2l}$
2. 分析木块C的受力:
木块C做匀速运动,水平方向受力平衡,推力F等于木板对C的滑动摩擦力f,即$F = f$;滑动摩擦力公式为$f = μ N$($μ$为接触面粗糙程度,保持不变),因此$F = μ N$。
3. 推导推力F的变化:
推动C从B向A移动时,支持力的力臂l逐渐增大,由$N = \frac{GL}{2l}$可知,N逐渐减小;由于$μ$不变,$f = μ N$也逐渐减小,故推力$F = f$逐渐减小。
【答案】
C
【知识点】
杠杆平衡条件、滑动摩擦力
【点评】
本题将杠杆平衡与摩擦力知识结合,考查受力分析和公式应用能力,关键是明确推动过程中支持力力臂的变化,进而推导各力的变化规律,属于力学综合的基础题型。
【难度系数】
0.5
13.(2025重庆期中)如图Z-1-13所示是小田放学后玩耍单杠的情景,单杠由左右两个支架和横梁组成,小田在爸爸的保护下,双手交替向右移动,右侧支架对横梁的支持力F随着小田移动距离s之间的关系是图Z-1-14中的(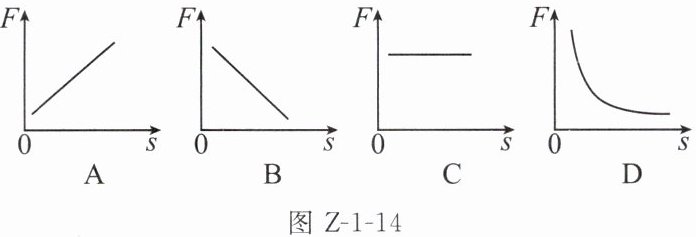
B
)答案
13. B
解析
【分析】
本题可将单杠的横梁视为简支杠杆,利用杠杆平衡条件分析右侧支架支持力的变化规律。首先把横梁的左右支架作为杠杆的两个支点,小田的重力为作用在横梁上的阻力;设横梁总长度为$ L $,小田的重力为$ G $,小田向右移动的距离为$ s $,右侧支架对横梁的支持力为$ F $。根据杠杆平衡条件推导支持力与移动距离的关系,进而判断对应图像。
【解析】
将单杠横梁视为简支杠杆,左右支架为支点,小田重力$ G $为阻力。当小田向右移动距离$ s $时,小田到左侧支点的距离为$ L - s $。根据杠杆平衡条件,对左侧支点取力矩,可得:$ F · L = G · (L - s) $,整理得$ F = G - \frac{G}{L}s $。由此可知,$ F $与$ s $成线性负相关,即$ s $增大时,$ F $线性减小,对应图像B。
【答案】
B
【知识点】
杠杆平衡条件、力与图像
【点评】
本题结合生活中的单杠情景,考查杠杆平衡条件的应用,关键是明确横梁作为杠杆的支点和力臂,推导支持力与移动距离的关系,难度适中。
【难度系数】
0.5
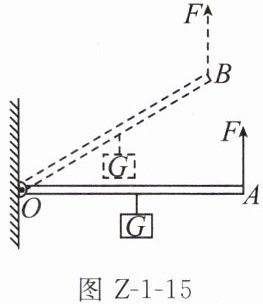
14. (2024扬州仪征一模)如图Z-1-15所示,轻质杠杆OA中点悬挂重为60 N的物体,在A端施加一竖直向上的力F,杠杆在水平位置平衡,则力F的大小是
30 N
;保持力F的方向始终竖直,将杠杆从OA位置匀速提升到OB位置的过程中,力F的大小将不变
(选填“变大”“变小”或“不变”)。 答案
14. 30 N 不变
解析
【分析】本题需利用杠杆平衡条件(动力×动力臂=阻力×阻力臂,即$F_1L_1=F_2L_2$)解题。第一空,杠杆水平平衡时,明确阻力、动力臂、阻力臂的大小,代入公式计算力F;第二空,杠杆提升后,需重新分析动力臂和阻力臂的变化,结合力的方向判断力的大小是否改变。
【解析】解:(1)杠杆在水平位置平衡时,支点为O,阻力$F_2=G=60N$,阻力臂$L_2=\frac{1}{2}OA$,动力$F_1=F$,动力臂$L_1=OA$。根据杠杆平衡条件$F_1L_1=F_2L_2$,代入得:$F×OA = 60N×\frac{1}{2}OA$,两边约去OA,解得$F=30N$。(2)当杠杆从OA位置匀速提升到OB位置时,力F方向始终竖直,重力方向也竖直向下。设此时杠杆与水平方向夹角为$α$,则动力臂$L_1'=OA·\cosα$,阻力臂$L_2'=\frac{1}{2}OA·\cosα$。再次根据杠杆平衡条件:$F'×L_1' = G×L_2'$,代入得:$F'×OA·\cosα = 60N×\frac{1}{2}OA·\cosα$,约去$OA·\cosα$,得$F'=30N$,故力F的大小不变。
【答案】30 N;不变
【知识点】杠杆平衡条件、力臂的判断
【点评】本题考查杠杆平衡条件的应用,核心是正确识别不同状态下的动力臂和阻力臂,尤其要注意杠杆倾斜时,竖直方向力的力臂随夹角变化但比值不变,因此力的大小不变,属于基础应用题型。
【难度系数】0.5
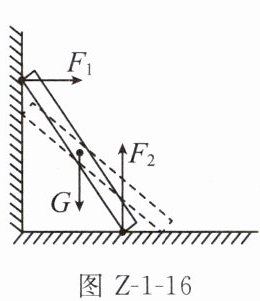
15. 如图 Z-1-16 所示,一根粗细均匀的木棒斜靠在竖直墙壁上,墙壁光滑,地面粗糙,木棒受到的重力为 $ G $,墙壁对木棒的弹力为 $ F_1 $,地面对木棒的弹力为 $ F_2 $,现让木棒的倾斜程度变小一些至虚线所示位置,木棒仍能静止斜靠在墙上。与原来相比,$ F_1 $ 的变化情况为
变大
(选填“变大”“不变”或“变小”)。答案
15. 变大
解析
【分析】
本题考查力矩平衡的应用,需通过选取合适的支点,利用力矩平衡条件分析力的变化。解题思路:①确定支点为木棒与地面的接触点,可消去地面对木棒的弹力的力矩;②明确墙壁弹力、重力的力臂与木棒倾斜角的关系;③根据力矩平衡公式推导F₁的表达式,结合倾斜角变化判断力的变化。
【解析】
设木棒长度为L,与地面的夹角为θ。以木棒与地面的接触点为支点,根据力矩平衡条件:
墙壁对木棒的弹力F₁的力矩等于重力G的力矩,即:
F₁·Lsinθ = G·(L/2)cosθ
化简得:F₁ = (G/2)·cotθ
当木棒倾斜程度变小,θ减小,cotθ=cosθ/sinθ随θ减小而增大,因此F₁变大。
【答案】变大
【知识点】力矩平衡、杠杆平衡条件
【点评】本题属于基础力学题,核心是掌握力矩平衡的分析方法,关键在于正确确定各力的力臂,通过三角函数关系推导力的变化,难度适中。
【难度系数】0.5
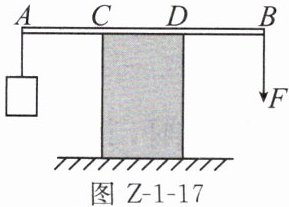
16. 如图 Z-1-17 所示,杠杆 AB 放在钢制圆柱体的正中央水平凹槽 CD 中,杠杆 AB 能以凹槽两端的 C 点或 D 点为支点在竖直平面内转动,长度 $AC=CD=DB$,A 端重物的重力 $G=20\ \mathrm{N}$。当作用在 B 点竖直向下的拉力 F 足够大时,杠杆容易绕
D
(选填“C”或“D”)点翻转,为使杠杆 AB 保持水平位置平衡,拉力最小值 $F_1=$10
N,最大值 $F_2=$40
N。(杠杆、细绳的质量及摩擦均忽略不计)答案
16. D 10 40
解析
【分析】
首先设AC=CD=DB=L,明确杠杆的支点可在C或D,需根据杠杆平衡条件分析不同支点翻转时的临界拉力,判断易翻转的支点;再通过力矩平衡计算保持平衡的最小、最大拉力。当B端拉力增大时,先使D点支持力为0,杠杆绕D点翻转,再结合临界状态(某点支持力为0)计算拉力的最值。
【解析】
设AC=CD=DB=L,A端重物重力G=20N。
1. 判断易翻转支点:以C为支点时,力矩平衡为$G×AC = N_d×CD + F×CB$,代入长度得$20×L = N_d×L + F×2L$,化简得$N_d=20-2F$;当$N_d=0$时,$F=10\ \mathrm{N}$,此时D点支持力为0,杠杆绕D点翻转。以D为支点时,力矩平衡为$G×AD + N_c×CD = F×DB$,代入得$20×2L + N_c×L = F×L$,化简得$N_c=F-40$;当$N_c=0$时,$F=40\ \mathrm{N}$,绕C点翻转。因$F=10\ \mathrm{N}$更小,故F足够大时,杠杆易绕D点翻转。
2. 最小拉力$F_1$:当杠杆刚好不绕D点翻转时,$N_d≥0$,临界状态$N_d=0$,得$F_1=10\ \mathrm{N}$。
3. 最大拉力$F_2$:当杠杆刚好不绕C点翻转时,$N_c≥0$,临界状态$N_c=0$,得$F_2=40\ \mathrm{N}$。
【答案】
D;10;40
【知识点】
杠杆平衡条件、力矩分析
【点评】
本题考查杠杆平衡条件的应用,核心是明确杠杆翻转的临界状态(支点处支持力为0),需准确分析各力的力臂与力矩方向,避免力臂判断错误,是杠杆应用的典型题型。
【难度系数】
0.5
