

 登录
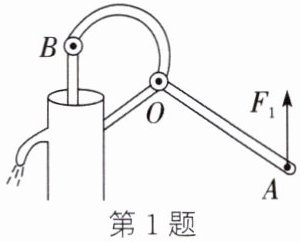
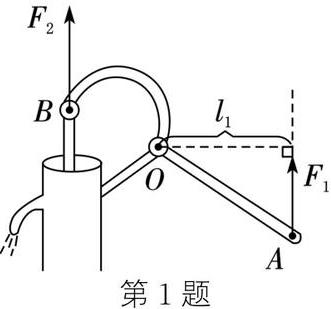
1. 如图所示,活塞式抽水机AOB部分可视为杠杆,O为支点,请画出作用在手柄A点的动力$F_1$的动力臂$l_1$和B点所受阻力$F_2$的示意图。
答案
如图所示
解析
【分析】要解决这个问题,需明确杠杆的相关概念:支点是杠杆绕着转动的固定点(本题为O);动力臂是从支点到动力作用线的垂直距离;阻力是阻碍杠杆转动的力。首先确定支点O,再根据动力F₁的方向,过O作F₁作用线的垂线得到动力臂l₁;阻力的方向需结合抽水机的工作原理,判断B点受到的阻碍力方向,进而画出阻力F₂。
【解析】1. 画动力臂l₁:找到支点O,动力F₁作用在A点,方向竖直向上,延长F₁的作用线,从O点向该作用线作垂线段,此垂线段即为动力臂l₁;2. 画阻力F₂:当A点向上抬时,杠杆绕O转动,B点会向下运动,而抽水机的活塞需要向上运动,因此活塞对B点的阻力方向竖直向上,作用在B点,沿竖直向上画出带箭头的线段标注F₂。
【答案】
【知识点】杠杆力臂、阻力示意图
【点评】本题考查杠杆的力臂和阻力的作图,属于基础作图题,需掌握力臂的画法和阻力方向的判断方法。
【难度系数】0.6
【解析】1. 画动力臂l₁:找到支点O,动力F₁作用在A点,方向竖直向上,延长F₁的作用线,从O点向该作用线作垂线段,此垂线段即为动力臂l₁;2. 画阻力F₂:当A点向上抬时,杠杆绕O转动,B点会向下运动,而抽水机的活塞需要向上运动,因此活塞对B点的阻力方向竖直向上,作用在B点,沿竖直向上画出带箭头的线段标注F₂。
【答案】
【知识点】杠杆力臂、阻力示意图
【点评】本题考查杠杆的力臂和阻力的作图,属于基础作图题,需掌握力臂的画法和阻力方向的判断方法。
【难度系数】0.6
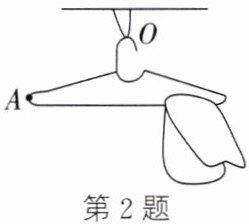
2. (2024·苏州模拟)如图所示,画出作用在A点使挂着毛巾的衣架保持水平平衡的最小力F及其力臂l。
答案
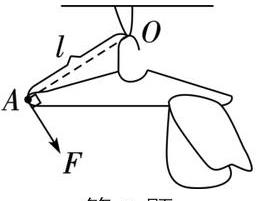
如图所示
解析
【分析】要画出使衣架保持水平平衡的最小力,需依据杠杆平衡条件:在阻力与阻力臂一定时,动力臂越大,动力越小。因此,先确定最大动力臂:支点为O,动力作用点为A,连接OA,OA是O到A的距离,为最长的动力臂;再根据力臂是支点到力的作用线的垂直距离,过A点作OA的垂线,方向向下,此力即为最小力,对应的力臂就是OA。
【解析】根据杠杆平衡原理,阻力和阻力臂一定时,最大动力臂对应最小动力。步骤:1. 确定支点O,动力作用点A;2. 连接OA,OA为最大动力臂;3. 过A点作OA的垂线,方向向下,画出力F,OA即为力臂l,标注清楚。
【答案】
【知识点】杠杆平衡条件、力臂的画法、最小力的判断
【点评】本题是杠杆作图的基础题,核心是利用杠杆平衡条件确定最小力,关键在于找到最长动力臂,考查学生对杠杆相关概念的理解和作图能力。
【难度系数】0.6
【解析】根据杠杆平衡原理,阻力和阻力臂一定时,最大动力臂对应最小动力。步骤:1. 确定支点O,动力作用点A;2. 连接OA,OA为最大动力臂;3. 过A点作OA的垂线,方向向下,画出力F,OA即为力臂l,标注清楚。
【答案】
【知识点】杠杆平衡条件、力臂的画法、最小力的判断
【点评】本题是杠杆作图的基础题,核心是利用杠杆平衡条件确定最小力,关键在于找到最长动力臂,考查学生对杠杆相关概念的理解和作图能力。
【难度系数】0.6
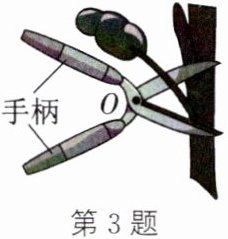
3. (2024·苏州期中)如图为某款剪刀的示意图。握住手柄修剪树枝时,剪刀可视为杠杆,该杠杆的特点是 (
A.省力
B.费力
C.省功
D.省距离
A
)A.省力
B.费力
C.省功
D.省距离
答案
A
解析
【分析】要判断杠杆的类型,需依据动力臂和阻力臂的大小关系:动力臂大于阻力臂为省力杠杆,动力臂小于阻力臂为费力杠杆,动力臂等于阻力臂为等臂杠杆;同时需牢记功的原理:使用任何机械都不省功,省力机械费距离,费力机械省距离。观察修枝剪刀,支点为O,手柄处是动力作用点,动力臂更长;刀刃处是阻力作用点,阻力臂更短,因此动力臂大于阻力臂,结合功的原理即可判断。
【解析】修枝剪刀属于杠杆,支点为O点。动力作用在手柄上,动力臂是支点O到手柄动力作用线的距离;阻力是树枝对剪刀的作用力,阻力臂是支点O到刀刃阻力作用线的距离。由图可知,动力臂大于阻力臂,根据杠杆平衡条件$F_1L_1=F_2L_2$,当动力臂大于阻力臂时,动力小于阻力,所以该杠杆是省力杠杆。根据功的原理,使用任何机械都不省功,故C错误;省距离的杠杆是动力臂小于阻力臂的费力杠杆,故B、D错误。因此答案选A。
【答案】A
【知识点】杠杆的分类、功的原理
【点评】本题考查杠杆类型的判断,属于基础题,解题关键是正确识别动力臂与阻力臂的大小关系,同时掌握功的原理,难度较低,适合巩固基础。
【难度系数】0.7
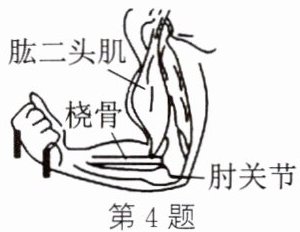
4. (2024·河南)人体中有很多结构可简化为杠杆。如图,手提起物体时,桡骨在肱二头肌的收缩牵引下绕肘关节转动,这是一种
费力
杠杆,此过程中肱二头肌收缩的距离小于
(大于/等于/小于)手移动的距离。答案
费力 小于
解析
【分析】要解决该问题,需分两步思考:第一步,判断杠杆类型,先确定支点、动力臂和阻力臂:本题中肘关节是支点,肱二头肌收缩提供动力,其作用点靠近支点,动力臂短;手提起物体时,阻力作用点远离支点,阻力臂长,通过比较动力臂与阻力臂的大小判断杠杆类型。第二步,根据杠杆的特点,结合费力杠杆的特性,判断肱二头肌收缩距离与手移动距离的关系。
【解析】1. 杠杆类型判断:杠杆的分类依据是动力臂与阻力臂的大小关系,当动力臂小于阻力臂时,为费力杠杆。本题中,支点为肘关节,肱二头肌的动力臂(支点到动力作用线的距离)较短,手处的阻力臂(支点到阻力作用线的距离)较长,动力臂小于阻力臂,因此该杠杆是费力杠杆。2. 距离关系:费力杠杆的特点是费力但省距离,即动力移动的距离小于阻力移动的距离,因此肱二头肌收缩的距离小于手移动的距离。
【答案】费力 小于
【知识点】杠杆分类、杠杆特点
【点评】本题结合人体结构考查杠杆的实际应用,需准确识别杠杆五要素,理解不同类型杠杆的特点,属于基础应用类题目。
【难度系数】0.5
【解析】1. 杠杆类型判断:杠杆的分类依据是动力臂与阻力臂的大小关系,当动力臂小于阻力臂时,为费力杠杆。本题中,支点为肘关节,肱二头肌的动力臂(支点到动力作用线的距离)较短,手处的阻力臂(支点到阻力作用线的距离)较长,动力臂小于阻力臂,因此该杠杆是费力杠杆。2. 距离关系:费力杠杆的特点是费力但省距离,即动力移动的距离小于阻力移动的距离,因此肱二头肌收缩的距离小于手移动的距离。
【答案】费力 小于
【知识点】杠杆分类、杠杆特点
【点评】本题结合人体结构考查杠杆的实际应用,需准确识别杠杆五要素,理解不同类型杠杆的特点,属于基础应用类题目。
【难度系数】0.5
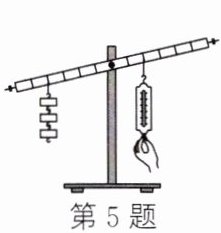
5. 如图是小华做“探究杠杆平衡条件”实验时的情形,下列操作能使杠杆在水平位置平衡的是(
A.增加钩码的个数
B.向左调节平衡螺母
C.向右移动钩码
D.减小弹簧测力计的拉力
C
)A.增加钩码的个数
B.向左调节平衡螺母
C.向右移动钩码
D.减小弹簧测力计的拉力
答案
C
解析
【分析】
本题考查杠杆平衡条件的应用,解题思路是:先明确杠杆平衡条件为动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$);再分析题图中杠杆的受力与力臂:左侧有3个钩码,阻力为$3G$,阻力臂为$3L$,左侧力矩为$3G×3L=9GL$;右侧弹簧测力计的拉力为动力,动力臂为$2L$,此时杠杆左端下沉,说明左侧力矩大于右侧力矩。结合各选项操作,判断能否使两侧力矩相等,让杠杆平衡。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$,逐一分析选项:
1. 选项A:增加钩码个数,左侧阻力变大,左侧力矩进一步增大,左端更下沉,无法平衡,错误。
2. 选项B:平衡螺母仅在实验前调节杠杆水平平衡,实验过程中不能调节平衡螺母,错误。
3. 选项C:向右移动钩码(或向右移动弹簧测力计,增大右侧动力臂),若向右移动弹簧测力计,右侧动力臂增大,右侧力矩增大;若向右移动左侧钩码,左侧阻力臂减小,左侧力矩减小,均可使两侧力矩相等,让杠杆平衡,正确。
4. 选项D:减小弹簧测力计的拉力,右侧动力变小,右侧力矩减小,更小于左侧力矩,无法平衡,错误。
【答案】
C
【知识点】
杠杆平衡条件、杠杆的应用
【点评】
本题是杠杆平衡条件的基础应用题,需明确实验中平衡螺母的使用时机,结合力矩变化分析操作是否合理,难度适中。
【难度系数】
0.5
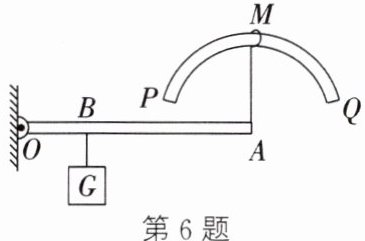
6. 如图所示,在杠杆OA的B处悬挂一个重物G,A端用细绳吊在小圆环M的下面,且细绳长AM等于圆弧环PQ的半径,此时杠杆恰处于水平状态,A点与圆弧环PQ的圆心重合。在小圆环M从P点逐渐沿顺时针方向滑到Q点的过程中,细绳对A端的作用力大小(
A.逐渐变大
B.逐渐变小
C.先变大后变小
D.先变小后变大
D
)A.逐渐变大
B.逐渐变小
C.先变大后变小
D.先变小后变大
答案
D
解析
【分析】
要解决该问题,需结合杠杆平衡条件分析拉力的变化:杠杆OA以O为支点,阻力是重物G,阻力臂OB为定值,因此阻力与阻力臂的乘积是定值;A端细绳的拉力为动力,动力大小与动力臂(支点O到拉力作用线的垂直距离)成反比。由于圆弧PQ的圆心为A,AM为圆弧半径,拉力方向始终沿AM方向,当M从P滑到Q时,AM与水平方向(OA)的夹角先增大到90°再减小,导致动力臂先变大后变小,因此拉力大小先变小后变大。
【解析】
根据杠杆平衡条件:$ F · L_{\mathrm{动}} = G · L_{\mathrm{阻}} $,其中阻力$ G $、阻力臂$ OB $为定值,故$ G · OB $是定值,即拉力$ F $与动力臂$ L_{\mathrm{动}} $成反比。
圆弧PQ的圆心为A,AM为圆弧半径,拉力方向始终沿AM所在直线。当小圆环M从P顺时针滑到Q时,AM与水平杠杆OA的夹角先增大至90°(M在圆弧最高点时),再减小。动力臂是支点O到拉力作用线的垂直距离,其大小随夹角变化:夹角增大到90°时,动力臂变大;夹角从90°减小时,动力臂变小。因此动力臂先变大后变小,结合$ F = \frac{G · OB}{L_{\mathrm{动}}} $,可知拉力$ F $先变小后变大。
【答案】
D
【知识点】
杠杆平衡条件、力臂
【点评】
本题结合杠杆平衡与圆周运动特点,核心是明确拉力方向随M滑动的变化,进而分析动力臂的变化,需掌握力臂的判断方法,属于中等难度的力学题。
【难度系数】
0.4
