

 登录
1. 机械以各种不同的形式展现在生活中,成为生活中不可或缺的部分,如图是自行车结构图,关于其机械的应用,正确的是 (
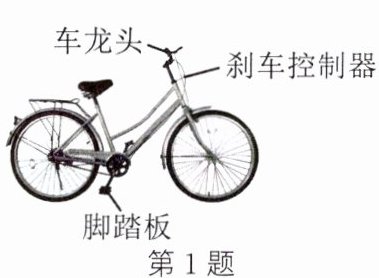
A.螺丝和螺帽:斜面类螺旋简单机械,费距离
B.脚踏板:属于等臂杠杆
C.刹车控制器:属于杠杆,能省距离
D.车龙头:属于轮轴,控制自行车的方向并节省距离
A
)A.螺丝和螺帽:斜面类螺旋简单机械,费距离
B.脚踏板:属于等臂杠杆
C.刹车控制器:属于杠杆,能省距离
D.车龙头:属于轮轴,控制自行车的方向并节省距离
答案
1. A
解析
【分析】
本题考查生活中常见简单机械的应用,需逐个分析各选项对应部件的简单机械类型及特点,判断选项正误。首先回忆相关知识:斜面类机械省力但费距离;杠杆分省力、费力、等臂,省力杠杆省力费距离,费力杠杆费力省距离,等臂杠杆不省力也不省距离;轮轴是杠杆的变形,动力作用在轮上时省力。
【解析】
选项A:螺丝和螺帽属于斜面类的螺旋简单机械,斜面的特点是省力但费距离,该选项说法正确。
选项B:脚踏板与牙盘构成轮轴,动力作用在轮上,属于省力杠杆,并非等臂杠杆,该选项错误。
选项C:刹车控制器是省力杠杆,特点是省力但费距离,不是省距离,该选项错误。
选项D:车龙头属于轮轴,动力作用在轮上,作用是省力,并非节省距离,该选项错误。
【答案】
A
【知识点】
简单机械(斜面、杠杆、轮轴)
【点评】
本题结合自行车部件考查常见简单机械的应用,需学生联系实际掌握各简单机械的特征,属于基础应用类题目,难度适中。
【难度系数】
0.6
2.(2024·苏州期末)如图甲所示是欧洲中世纪使用的吊车,如图乙所示是我国古人使用的绞车。关于吊车与绞车的认识,下列说法错误的是(
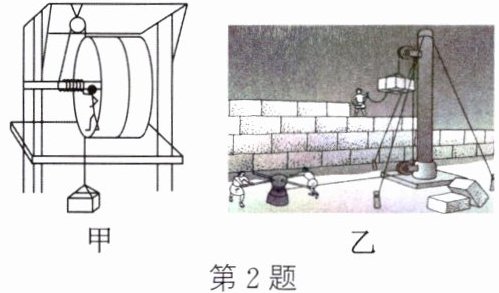
A.图甲的吊车是轮轴与定滑轮的组合
B.图甲中工人脚踩巨轮走过的距离一定大于重物上升的高度
C.图乙的绞车是轮轴与定滑轮、动滑轮的组合
D.图乙中的定滑轮改变了施力方向
C
)A.图甲的吊车是轮轴与定滑轮的组合
B.图甲中工人脚踩巨轮走过的距离一定大于重物上升的高度
C.图乙的绞车是轮轴与定滑轮、动滑轮的组合
D.图乙中的定滑轮改变了施力方向
答案
2. C
解析
【分析】本题考查简单机械(轮轴、定滑轮、动滑轮)的特点及应用,需结合各简单机械的特性逐一分析选项:
1. 回忆核心知识点:轮轴由轮和轴组成,轮半径大于轴半径时,轮上移动距离大于轴上移动距离;定滑轮不省力,仅改变力的方向;动滑轮省力,不改变力的方向。
2. 分析各选项的机械组成与特点,判断对错。
【解析】
选项A:图甲的吊车,顶部是定滑轮,工人脚踩的巨轮与中间轴构成轮轴,属于轮轴与定滑轮的组合,说法正确。
选项B:轮轴中轮半径大于轴半径,轮转动一周时,轮上点移动的距离(工人脚踩的距离)为$2π R$,轴上点移动的距离(重物上升高度)为$2π r$,因$R>r$,故工人脚踩距离大于重物上升高度,说法正确。
选项C:图乙的绞车,仅由轮轴和定滑轮组成,不存在动滑轮,并非轮轴与定滑轮、动滑轮的组合,说法错误。
选项D:定滑轮的作用是改变力的方向,图乙中的定滑轮确实改变了施力方向,说法正确。
【答案】C
【知识点】轮轴、定滑轮、动滑轮
【点评】本题考查常见简单机械的应用,需掌握轮轴、定滑轮、动滑轮的基本特性,属于基础题型,难度适中。
【难度系数】0.6
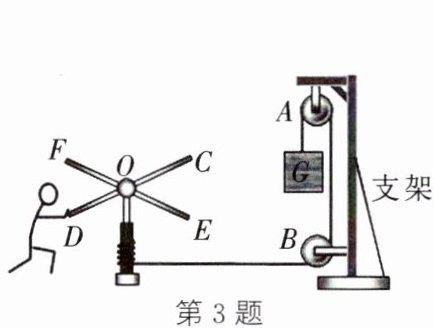
3.(教材P24材料改编)物理实践活动中,小明设计了如图所示的机械模型,推动硬棒CD或EF,使它们在水平面内绕轴O转动,即可将绳绕到轴O上,重物被提升。该装置中,滑轮B是
第3题 第4题
定
滑轮,不能
(能/不能)改变力的大小。在使重物上升的过程中,请指出该装置的一个主要优点:既可以省力,又可以改变力的方向
,该装置在使用时的不利因素有不能省距离
;若要更省力,可以在不改变装置结构的基础上作何改进:增加一个动滑轮(合理即可)
。第3题 第4题
答案
3. 定 不能 既可以省力,又可以改变力的方向 不能省距离 增加一个动滑轮(合理即可)
解析
【分析】
首先判断滑轮类型:滑轮B的轴固定不动,属于定滑轮;定滑轮的实质是等臂杠杆,只能改变力的方向,不能改变力的大小。该装置中,轴O处的硬棒构成轮轴,轮轴是省力机械,结合定滑轮的特点,可分析装置的优缺点及改进方法。
【解析】
1. 滑轮B的轴固定,因此是定滑轮,定滑轮不省力,只能改变力的方向,所以不能改变力的大小。
2. 该装置中,轴O处的硬棒组成轮轴,轮轴的轮半径大于轴半径,属于省力机械,同时结合定滑轮可改变力的方向,因此优点是既可以省力,又可以改变力的方向。
3. 轮轴省力时,动力移动的距离大于阻力移动的距离,因此不利因素是不能省距离。
4. 要更省力,可在装置中增加动滑轮,利用动滑轮省力的特点,进一步提升省力效果。
【答案】
定 不能 既可以省力,又可以改变力的方向 不能省距离 增加一个动滑轮(合理即可)
【知识点】
定滑轮特点、轮轴特点、滑轮组应用
【点评】
本题结合实际机械模型,考查定滑轮、轮轴的特点,需要学生识别滑轮类型,分析机械的优缺点,属于基础应用类题目,需结合简单机械的相关知识解答。
【难度系数】
0.5
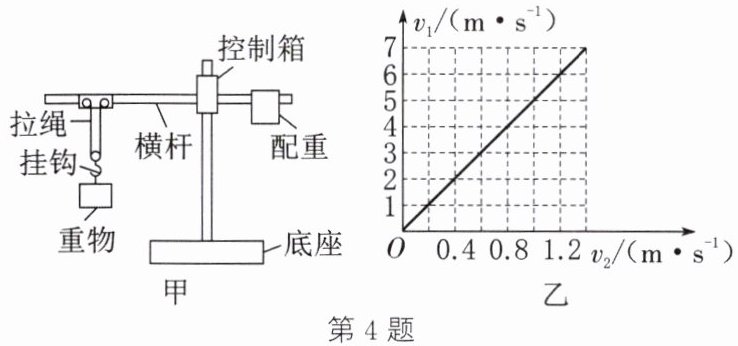
4. 学校对面工地上的塔吊机吸引了小温的注意,于是小温利用社团课制作了如图甲所示的塔吊机模型,用于研究塔吊机的工作原理。塔吊机模型用来吊重物的挂钩是由拉绳和滑轮组成的动滑轮结构,动滑轮的质量为0.4 kg,忽略拉绳的质量且不计一切摩擦阻力。
(1)当其他保持不变,吊起的重物变重时,该动滑轮结构的机械效率
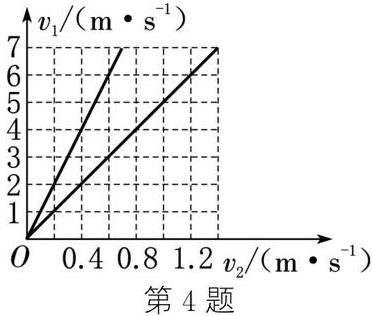
(2)塔吊机将重物吊起后,还能将重物在横杆上左右移动。小温为了实现这一功能,他设计用电动机控制着此模型的重物和配重在横杆上左右移动,当挂钩和重物以$v_1$速度匀速移动时,另一端的配重也随之以$v_2$速度匀速移动,从而使横杆始终保持水平平衡。图乙为当重物质量为1.2 kg时$v_1$与$v_2$的速度关系。请在该图上画出当重物质量为0.4 kg时$v_1$与$v_2$的速度关系图。(忽略横杆本身重力)
(1)当其他保持不变,吊起的重物变重时,该动滑轮结构的机械效率
变大
。(变大/不变/变小)(2)塔吊机将重物吊起后,还能将重物在横杆上左右移动。小温为了实现这一功能,他设计用电动机控制着此模型的重物和配重在横杆上左右移动,当挂钩和重物以$v_1$速度匀速移动时,另一端的配重也随之以$v_2$速度匀速移动,从而使横杆始终保持水平平衡。图乙为当重物质量为1.2 kg时$v_1$与$v_2$的速度关系。请在该图上画出当重物质量为0.4 kg时$v_1$与$v_2$的速度关系图。(忽略横杆本身重力)
答案
4.(1)变大 (2)如图所示
解析
【分析】
本题分为两小问:(1)分析动滑轮机械效率的变化,需明确机械效率公式,判断重物重力对有用功和额外功的影响;(2)利用杠杆平衡条件、动滑轮拉力公式,结合横杆转动时线速度与力臂的关系,推导$v_1$与$v_2$的函数关系,再根据已知图像求出配重相关量,进而画出对应图像。
【解析】
(1)动滑轮的机械效率公式为$\eta=\frac{W_{有}}{W_{总}}=\frac{G_{物}h}{G_{物}h+G_{动}h}=\frac{G_{物}}{G_{物}+G_{动}}$。当其他条件不变,重物变重即$G_{物}$增大时,$\eta=\frac{1}{1+\frac{G_{动}}{G_{物}}}$,$G_{物}$增大则$\frac{G_{动}}{G_{物}}$减小,因此机械效率变大。
(2)设横杆转动的角速度为$ω$,挂钩处力臂为$L_1$,配重处力臂为$L_2$,则线速度与力臂满足$v_1=ω L_1$,$v_2=ω L_2$,故$\frac{v_1}{v_2}=\frac{L_1}{L_2}$。动滑轮对横杆的拉力$F=\frac{G_{物}+G_{动}}{2}$,根据杠杆平衡条件$F· L_1=G_{配}· L_2$,将$F$和$\frac{L_1}{L_2}=\frac{v_1}{v_2}$代入得:$\frac{G_{物}+G_{动}}{2}·\frac{v_1}{v_2}=G_{配}$,整理得$v_1=\frac{2G_{配}}{G_{物}+G_{动}}v_2$,即$v_1$与$v_2$成正比,斜率$k=\frac{2G_{配}}{G_{物}+G_{动}}$。
由图乙,当重物质量$m_1=1.2\ \mathrm{kg}$时,取点$(v_2=0.4\ \mathrm{m/s},v_1=2\ \mathrm{m/s})$,得斜率$k_1=\frac{v_1}{v_2}=\frac{2}{0.4}=5$。代入$k_1=\frac{2G_{配}}{m_1g+m_{动}g}$,$m_{动}=0.4\ \mathrm{kg}$,解得$G_{配}=4g$。
当重物质量$m_2=0.4\ \mathrm{kg}$时,斜率$k_2=\frac{2G_{配}}{m_2g+m_{动}g}=\frac{2×4g}{0.4g+0.4g}=10$,故$v_1=10v_2$,该直线过原点,如$v_2=0.4\ \mathrm{m/s}$时$v_1=4\ \mathrm{m/s}$,$v_2=0.8\ \mathrm{m/s}$时$v_1=8\ \mathrm{m/s}$,连接这些点即可得到对应图像。
【答案】
4.(1)变大 (2)如图所示(对应斜率为10的正比例直线,过原点)
【知识点】
机械效率、杠杆平衡、速度关系
【点评】
本题综合了机械效率、杠杆平衡和运动学知识,需推导$v_1$与$v_2$的函数关系,考查知识的综合应用能力,难度适中。
【难度系数】
0.5
