

 登录
1. 杠杆平衡时,下列说法正确的是(
A.动力一定等于阻力
B.动力臂一定等于阻力臂
C.若动力臂是阻力臂的n倍,则动力一定是阻力的n倍
D.动力可能大于阻力
D
)A.动力一定等于阻力
B.动力臂一定等于阻力臂
C.若动力臂是阻力臂的n倍,则动力一定是阻力的n倍
D.动力可能大于阻力
答案
1. D
解析
【分析】要解决这道题,需牢记杠杆平衡的核心条件:动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。然后逐个分析选项:A选项,动力等于阻力仅在动力臂等于阻力臂时成立,并非杠杆平衡的普遍结论;B选项,动力臂等于阻力臂是等臂杠杆的特征,不是所有杠杆平衡的共性;C选项,根据平衡条件,动力臂是阻力臂$n$倍时,动力应为阻力的$\frac{1}{n}$,而非$n$倍;D选项,当动力臂小于阻力臂时,动力会大于阻力,符合杠杆平衡的实际情况。
【解析】根据杠杆平衡条件$F_1L_1=F_2L_2$,对各选项分析如下:
1. 选项A:杠杆平衡时,$F_1=F_2$的前提是$L_1=L_2$,并非所有杠杆平衡都满足,故A错误;
2. 选项B:只有等臂杠杆平衡时动力臂等于阻力臂,其他类型杠杆(省力、费力杠杆)平衡时动力臂与阻力臂不相等,故B错误;
3. 选项C:由$F_1L_1=F_2L_2$变形得$\frac{F_1}{F_2}=\frac{L_2}{L_1}$,若$L_1=nL_2$(动力臂是阻力臂的$n$倍),则$\frac{F_1}{F_2}=\frac{L_2}{nL_2}=\frac{1}{n}$,即动力是阻力的$\frac{1}{n}$,故C错误;
4. 选项D:当动力臂$L_1<$阻力臂$L_2$时,由$\frac{F_1}{F_2}=\frac{L_2}{L_1}$可知,$F_1>F_2$,即动力大于阻力,符合杠杆平衡规律,故D正确。
【答案】D
【知识点】杠杆平衡条件
【点评】本题考查杠杆平衡条件的基本应用,属于初中物理基础题,关键是准确理解动力、动力臂与阻力、阻力臂的关系,避免混淆比例关系,逐一分析选项即可得出正确答案。
【难度系数】0.5
2. 一个原来水平静止的杠杆,若再作用一个力后,杠杆仍能处于静止状态,则此力可能是(
A.竖直作用在动力作用点上
B.竖直作用在阻力作用点上
C.竖直作用在支点上
D.作用在杠杆的任一点,但力的作用线必须与杠杆垂直
C
)A.竖直作用在动力作用点上
B.竖直作用在阻力作用点上
C.竖直作用在支点上
D.作用在杠杆的任一点,但力的作用线必须与杠杆垂直
答案
2. C
解析
【分析】首先明确杠杆平衡的条件是所有作用在杠杆上的力对支点的力矩之和为零。原来杠杆静止,说明初始力矩和为零,新增力后仍平衡,要求新增力的力矩必须为零。力矩由力和力臂决定,力臂是支点到力作用线的垂直距离,当力的作用线通过支点时,力臂为0,力矩为0,不会改变原平衡。接下来逐一分析选项:A选项力作用在动力作用点,力线不通过支点,力矩不为零;B选项同理,力线不通过支点,力矩不为零;C选项力作用在支点,力线通过支点,力矩为零;D选项力线与杠杆垂直,力臂不为零,力矩不为零。
【解析】杠杆平衡的本质是作用在杠杆上的所有力对支点的力矩之和为零。初始时杠杆静止,已满足力矩和为零,新增力后仍平衡,说明该新增力的力矩必须为零。力矩公式为$ M = F · L $($ L $为支点到力作用线的垂直距离,即力臂),当力的作用线通过支点时,力臂$ L=0 $,力矩$ M=0 $,不影响原平衡状态。对各选项分析:
A选项:力竖直作用在动力作用点,力的作用线不通过支点,力臂不为零,产生额外力矩,杠杆会转动,不符合;
B选项:力竖直作用在阻力作用点,同理,力臂不为零,产生额外力矩,不符合;
C选项:力作用在支点上,力的作用线通过支点,力臂为零,力矩为零,不改变原平衡,符合;
D选项:力作用在任一点且力的作用线与杠杆垂直,此时力臂为支点到该作用点的距离,不为零,产生额外力矩,不符合。
【答案】C
【知识点】杠杆平衡条件,力矩
【点评】本题考查杠杆平衡的核心原理,需准确理解力臂和力矩的概念,避免混淆“力的作用点”与“力的作用线是否过支点”,是对基础概念的灵活应用,难度适中。
【难度系数】0.5
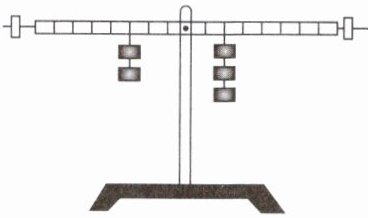
3. 如图所示,杠杆处于平衡状态,若在杠杆两侧挂钩码处各增加一个质量相同的钩码,则杠杆会
(
A.左端下降
B.右端下降
C.仍然平衡
D.匀速转动
(
A
)A.左端下降
B.右端下降
C.仍然平衡
D.匀速转动
答案
3. A
解析
【分析】
要解决该问题,需依据杠杆平衡条件(动力×动力臂=阻力×阻力臂,即$F_1L_1=F_2L_2$)分析。首先确定初始状态下两侧的力和力臂,再计算各增加一个相同钩码后的力矩,通过比较两侧力矩大小判断杠杆状态。
步骤1:确定初始参数:设每个钩码重力为$G$,每格长度为$L$。由图可知,左侧钩码数为2,对应力$F_左=2G$,力臂$L_左=6L$;右侧钩码数为3,对应力$F_右=3G$,力臂$L_右=4L$,初始时$2G×6L=3G×4L=12GL$,杠杆平衡。
步骤2:各增加一个相同钩码后,左侧力变为$3G$,力臂不变仍为$6L$;右侧力变为$4G$,力臂不变仍为$4L$。
步骤3:计算新力矩并比较:左侧力矩为$3G×6L=18GL$,右侧力矩为$4G×4L=16GL$,因$18GL>16GL$,左侧力矩更大,故左端下降。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$:
1. 初始平衡验证:设每格长度为$L$,每个钩码重力为$G$,左侧力$F_左=2G$,力臂$L_左=6L$;右侧力$F_右=3G$,力臂$L_右=4L$,代入得$2G×6L=12GL$,$3G×4L=12GL$,初始杠杆平衡。
2. 增加钩码后的力矩计算:两侧各加1个相同钩码后,左侧力变为$F_左'=3G$,力臂仍为$6L$,力矩为$3G×6L=18GL$;右侧力变为$F_右'=4G$,力臂仍为$4L$,力矩为$4G×4L=16GL$。
3. 状态判断:因左侧力矩($18GL$)大于右侧力矩($16GL$),杠杆左端下降。
【答案】
A
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的应用,核心是准确确定力和对应的力臂,通过计算力矩比较大小判断杠杆状态,属于基础应用题型,需牢记杠杆平衡公式。
【难度系数】
0.5
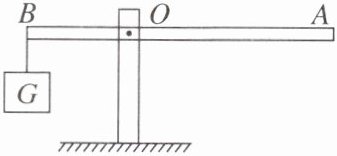
4. 如图所示,在杠杆B端悬挂一重为G的重物,不计杠杆自重,在杠杆A点施加动力F使杠杆保持水平平衡。下列说法正确的是 (
A.当杠杆平衡时,一定满足$G× OB=F× OA$
B.杠杆的动力臂可能等于阻力臂
C.动力的方向一定竖直向下
D.因为OA大于OB,所以F小于G
B
)A.当杠杆平衡时,一定满足$G× OB=F× OA$
B.杠杆的动力臂可能等于阻力臂
C.动力的方向一定竖直向下
D.因为OA大于OB,所以F小于G
答案
4. B
解析
【分析】
这道题考查杠杆平衡条件的应用,核心是明确力臂的定义:力臂是支点到力的作用线的垂直距离,而非支点到力的作用点的距离。解题时需结合杠杆平衡条件(动力×动力臂=阻力×阻力臂),逐一分析选项,重点关注动力方向对动力臂的影响,避免将OA直接当作动力臂。
【解析】
首先明确:杠杆支点为O,阻力是B端重物的重力G,阻力臂为支点O到G的作用线的垂直距离,此处G竖直向下,故阻力臂等于OB的长度;动力F在A点,动力臂是支点O到F作用线的垂直距离,其大小取决于F的方向,不一定等于OA的长度。
选项A:杠杆平衡时,应满足“动力×动力臂=阻力×阻力臂”,但动力臂不一定是OA,因此不一定满足$G×OB=F×OA$,A错误。
选项B:当动力F的方向合适时,支点O到F作用线的垂直距离(动力臂)可以等于阻力臂OB,因此动力臂可能等于阻力臂,B正确。
选项C:动力F的方向不一定竖直向下,只要能使杠杆平衡,方向可以是任意合适的方向,C错误。
选项D:动力臂不一定等于OA,若动力臂小于OB,则根据平衡条件,F会大于G,因此不能直接得出F小于G,D错误。
【答案】
B
【知识点】
杠杆平衡条件、力臂的概念
【点评】
本题的易错点是混淆“力臂”与“支点到力的作用点的距离”,需准确理解力臂的定义,分析时要考虑动力方向对动力臂的影响,避免凭直觉判断。
【难度系数】
0.4
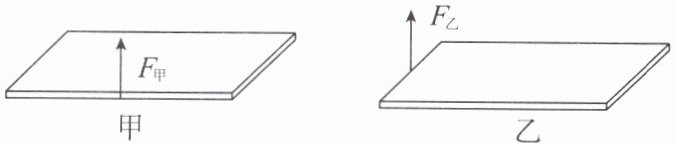
5. 如图所示,一块厚度、密度均匀的长方形玻璃板平放在水平地面上,分别用竖直向上的拉力$F_甲$、$F_乙$作用在长短不同的两端的中央位置,使该端抬离地面,下列说法正确的是(
A.$F_甲 > F_乙$,因为甲方法的动力臂短
B.$F_甲 < F_乙$,因为乙方法的动力臂长
C.$F_甲 > F_乙$,因为乙方法的阻力臂短
D.$F_甲 = F_乙$,因为动力臂都是阻力臂的2倍
D
)A.$F_甲 > F_乙$,因为甲方法的动力臂短
B.$F_甲 < F_乙$,因为乙方法的动力臂长
C.$F_甲 > F_乙$,因为乙方法的阻力臂短
D.$F_甲 = F_乙$,因为动力臂都是阻力臂的2倍
答案
5. D
解析
【分析】
要解决该问题,需运用杠杆平衡条件($F_1L_1=F_2L_2$)分析。均匀长方形玻璃板的重心在其几何中心,抬起一端时,支点为另一端与地面的接触点,阻力为玻璃板的重力$G$,作用在重心处。分别分析甲、乙两种情况的动力臂和阻力臂,结合杠杆平衡条件比较拉力大小。
【解析】
设均匀长方形玻璃板的重力为$G$,重心在其几何中心:
1. 分析甲图:以玻璃板未抬起的右端为支点,拉力$F_甲$为动力,动力臂是支点到$F_甲$作用线的距离,等于玻璃板对应边的长度;阻力是重力$G$,阻力臂是支点到重心(重力作用线)的距离,为动力臂的一半。根据杠杆平衡条件$F_甲L_动 = G L_阻$,代入$L_阻=\frac{1}{2}L_动$,得$F_甲=\frac{G}{2}$。
2. 分析乙图:以玻璃板未抬起的左端为支点,拉力$F_乙$为动力,同理,动力臂为对应边的长度,阻力臂为动力臂的一半,根据杠杆平衡条件可得$F_乙=\frac{G}{2}$。
因此$F_甲=F_乙$,原因是两种情况下动力臂都是阻力臂的2倍。
【答案】
D
【知识点】
杠杆平衡条件、重心
【点评】
本题考查杠杆平衡条件的应用,关键是确定均匀物体的重心位置,正确分析两种情况下的动力臂与阻力臂关系,属于基础题,难度不大。
【难度系数】
0.3
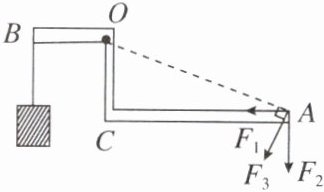
6. 在右图所示的杠杆中,O点是支点,在B端挂一个重物,为使杠杆水平平衡,需要在A端施加一个力,下列说法正确的是(
A.在水平方向用力$ F_1 $最小
B.在竖直方向用力$ F_2 $最小
C.在跟OA连线垂直的方向用力$ F_3 $最小
D.在各个方向上用力一样大
C
)A.在水平方向用力$ F_1 $最小
B.在竖直方向用力$ F_2 $最小
C.在跟OA连线垂直的方向用力$ F_3 $最小
D.在各个方向上用力一样大
答案
6. C
解析
【分析】
要解决这道题,需依据杠杆平衡条件:动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。当阻力和阻力臂固定时,动力臂越长,所需的动力越小。解题时需明确:力臂是支点到力的作用线的垂直距离,因此要分别确定三个力$F_1$、$F_2$、$F_3$对应的力臂,比较力臂大小,力臂最大的力对应的动力最小。
【解析】
根据杠杆平衡条件,在阻力和阻力臂一定的情况下,动力臂越大,动力越小。支点为$O$,分别分析三个力的力臂:
1. $F_1$方向水平向左,其力臂是$O$点到$F_1$作用线的垂直距离,该距离小于$OA$的长度;
2. $F_2$方向竖直向下,其力臂为$OA$的长度,但并非最大;
3. $F_3$方向与$OA$连线垂直,此时力臂等于$OA$的长度,是三个力中最大的力臂。
因此,在跟$OA$连线垂直的方向用力$F_3$时,动力臂最大,所需动力最小,故选项C正确。
【答案】
C
【知识点】
杠杆平衡条件、力臂的概念
【点评】
本题考查杠杆平衡条件的应用,核心是理解“阻力和阻力臂一定时,动力臂越长,动力越小”,需准确判断不同方向力对应的力臂大小,属于基础杠杆应用题型,难度适中。
【难度系数】
0.5
7. 如图所示,木棒OA可绕过O点的水平轴自由转动,现有一方向不变的水平力F作用于棒的A端,使棒从竖直位置缓慢地转到与竖直方向夹角为θ(θ<90°)的地方。设M为动力与动力臂的乘积,则在此过程中 (
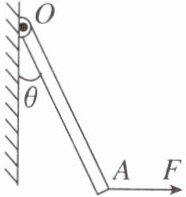
A.F不断变大,M不断变大
B.F不变,M逐渐变大
C.F逐渐变小,M逐渐变小
D.F逐渐变大,M逐渐变小
A
)A.F不断变大,M不断变大
B.F不变,M逐渐变大
C.F逐渐变小,M逐渐变小
D.F逐渐变大,M逐渐变小
答案
7. A
解析
【分析】
要解决这道题,需利用杠杆平衡条件分析动态平衡问题。木棒缓慢转动,处于平衡状态,合力矩为零。首先明确:M是动力与动力臂的乘积,根据杠杆平衡,M等于阻力(木棒重力)与阻力臂的乘积,因此可通过阻力臂的变化判断M的变化;再结合动力F的表达式,分析角度变化对F的影响。
【解析】
设木棒OA长度为L,重力为G,重心在中点。
1. 分析M的变化:根据杠杆平衡条件,动力×动力臂=阻力×阻力臂,即M = G×L阻(L阻为重力的力臂)。当棒从竖直位置转到与竖直方向夹角为θ(θ<90°)时,重力的力臂L阻 = (L/2)sinθ,θ逐渐增大,sinθ逐渐增大,因此L阻逐渐变大,G和L不变,故M = G×(L/2)sinθ 不断变大。
2. 分析F的变化:水平力F的力臂L动是O点到F作用线的垂直距离,即L动 = Lcosθ。根据杠杆平衡:F×L动 = G×L阻,代入得F×Lcosθ = G×(L/2)sinθ,化简得F = (G/2)tanθ。随着θ增大,tanθ逐渐变大,因此F不断变大。
综上,F不断变大,M不断变大,对应选项A。
【答案】
A
【知识点】
杠杆平衡条件、力矩分析
【点评】
本题考查杠杆动态平衡的分析,核心是正确推导转动过程中力臂的几何关系,结合平衡条件判断力和力矩的变化,属于中等难度的基础应用题型。
【难度系数】
0.5
