

 登录
4.“低头族”长时间低头看手机,其力学原理可通过杠杆模型解释。如图所示,支点在颈椎O处,A点为头颅的重心,B为颈部肌肉拉力F的作用点,拉力方向始终垂直于OB,下列分析正确的是(
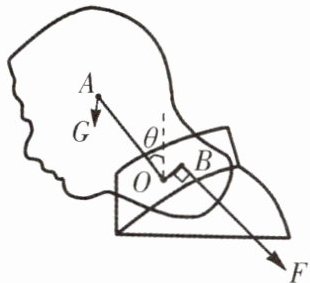
A.低头角度θ变大,F的力臂增大
B.头部前倾增大了阻力臂,后颈肌肉容易疲劳
C.低头角度θ变大,F的大小不变
D.低头时,人的头部和颈椎组成省力杠杆
B
)A.低头角度θ变大,F的力臂增大
B.头部前倾增大了阻力臂,后颈肌肉容易疲劳
C.低头角度θ变大,F的大小不变
D.低头时,人的头部和颈椎组成省力杠杆
答案
4.B
解析
【分析】本题考查杠杆平衡条件的应用,需先明确杠杆的支点、动力、阻力、动力臂和阻力臂,再结合杠杆平衡条件($F_1L_1=F_2L_2$)分析各选项。支点为颈椎O,阻力是头颅重力$G$,阻力臂是支点O到重力$G$作用线的垂直距离;动力是颈部肌肉拉力$F$,因$F$垂直于OB,故动力臂为OB的长度(定值),据此判断各选项的正误。
【解析】根据杠杆平衡条件:动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。
选项A:$F$的力臂是OB的长度,始终不变,与低头角度$θ$无关,故A错误;
选项B:头部前倾($θ$变大)时,阻力臂(O到$G$作用线的垂直距离)增大,阻力$G$不变,动力臂OB不变,根据杠杆平衡条件,所需动力$F$增大,后颈肌肉容易疲劳,故B正确;
选项C:$θ$变大时,阻力臂增大,由$F=\frac{G×阻力臂}{动力臂}$可知,$G$和动力臂不变,阻力臂增大则$F$增大,故C错误;
选项D:动力臂OB小于阻力臂,该杠杆属于费力杠杆,故D错误。
【答案】B
【知识点】杠杆平衡条件、力臂、杠杆分类
【点评】本题结合生活中“低头族”的现象考查杠杆知识,需准确识别动力臂与阻力臂,理解杠杆平衡条件,是物理中常见的应用类题目,难度适中。
【难度系数】0.6
5.(双选)如图所示,人的前臂相当于一根杠杆。对这根杠杆提起重物的过程,以下分析合理的是 (
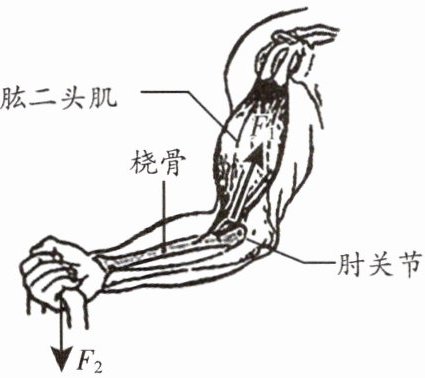
A.前臂杠杆的支点O在肘关节处
B.肱二头肌给桡骨的力$F_1$是阻力
C.重物给前臂的力$F_2$是动力
D.前臂是一根费力杠杆
AD
)A.前臂杠杆的支点O在肘关节处
B.肱二头肌给桡骨的力$F_1$是阻力
C.重物给前臂的力$F_2$是动力
D.前臂是一根费力杠杆
答案
5.AD
解析
【分析】
要解决这道题,需先明确杠杆的核心概念:①支点是杠杆绕着转动的固定点;②动力是使杠杆转动的力,阻力是阻碍杠杆转动的力;③杠杆类型由动力臂与阻力臂的大小关系决定(动力臂<阻力臂为费力杠杆,动力臂>阻力臂为省力杠杆)。接下来逐一分析选项:
选项A:前臂提起重物时,绕肘关节处转动,因此支点在肘关节,该选项正确。
选项B:肱二头肌给桡骨的力$F_1$是使前臂转动的力,属于动力,不是阻力,该选项错误。
选项C:重物给前臂的力$F_2$是阻碍前臂转动的力,属于阻力,不是动力,该选项错误。
选项D:肱二头肌的力臂(动力臂)小于重物的力臂(阻力臂),因此前臂是费力杠杆,该选项正确。
【解析】
根据杠杆的相关知识分析如下:
1. 支点判断:杠杆绕固定点转动,前臂提起重物时,绕肘关节转动,故支点在肘关节,A选项正确。
2. 动力与阻力判断:使杠杆转动的力为动力,阻碍杠杆转动的力为阻力。肱二头肌的力$F_1$使前臂转动,是动力;重物的力$F_2$阻碍前臂转动,是阻力,因此B、C选项错误。
3. 杠杆类型判断:动力臂小于阻力臂的杠杆为费力杠杆。肱二头肌到肘关节的距离(动力臂)小于重物到肘关节的距离(阻力臂),故前臂是费力杠杆,D选项正确。
综上,正确选项为AD。
【答案】
AD
【知识点】
杠杆五要素、费力杠杆
【点评】
本题考查杠杆的基础概念应用,需准确区分支点、动力、阻力,以及根据力臂关系判断杠杆类型,是杠杆知识点的常规考查,难度适中,易混淆动力与阻力的判断。
【难度系数】
0.6
6.如图甲是学校农场的一个拔草神器。拔草时,可以把它看成一个杠杆,图乙为其简化示意图,$F_2$为拔草时杠杆受到的阻力。请在乙图中画出:
(1)阻力$F_2$的力臂$l_2$。
(2)作用在C点的最小动力$F_1$。
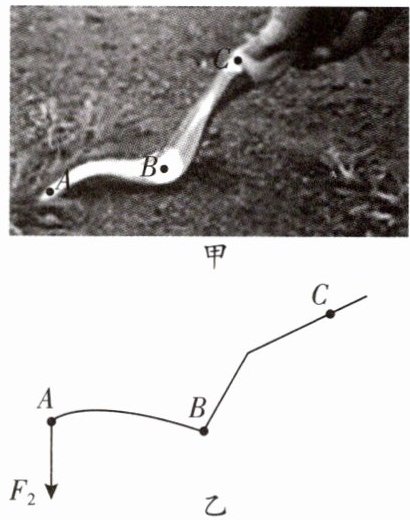
(1)阻力$F_2$的力臂$l_2$。
(2)作用在C点的最小动力$F_1$。
答案
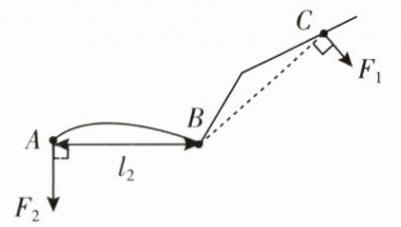
6. 如图所示。
解析
【分析】
要完成本题作图,需掌握杠杆的力臂画法和最小动力的确定方法:首先确定杠杆的支点,力臂是支点到力的作用线的垂直距离;根据杠杆平衡条件,当阻力和阻力臂一定时,动力臂越长,动力越小,最长动力臂为支点到动力作用点的距离。步骤如下:1. 确定支点:图乙中杠杆绕B点转动,支点为B;2. 画阻力$F_2$的力臂$l_2$:过支点B作$F_2$作用线的垂线段,即为$l_2$;3. 画最小动力$F_1$:连接支点B与动力作用点C,得到最长动力臂BC,过C点作垂直于BC且与$F_2$转动方向相反的力,即为最小动力$F_1$。
【解析】
(1)阻力$F_2$的力臂:从支点B向阻力$F_2$的作用线作垂线,垂线段长度就是力臂$l_2$;
(2)最小动力$F_1$:根据杠杆平衡条件,最大动力臂是支点B到C点的距离BC,因此过C点作垂直于BC的力,方向与$F_2$使杠杆转动的方向相反,该力为最小动力$F_1$。
【答案】
【知识点】
杠杆力臂、杠杆平衡条件
【点评】
本题考查杠杆的基本作图,是杠杆章节的基础题型,需牢记力臂的定义和最小动力的确定依据,难度适中,属于学生较易掌握的内容。
【难度系数】
0.5
1.(双选)手工制作杆秤的工艺在中国历史悠久。如图,《墨经》中将待称量的物体称为“重”,将秤砣称为“权”。称量时,先将“重”挂在挂钩上,然后将“权”拨到合适位置,直至秤杆水平平衡,此时根据“权”绳所对应的刻度就可以知道待称量物体的质量。下列说法中正确的是 (
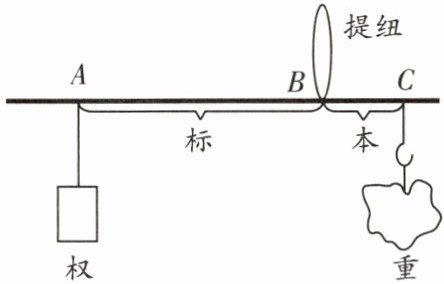
A.称量过程中,秤杆上的B点是支点
B.“标”“本”表示力,“权”“重”表示力臂
C.当“重”更重时,应将“权”向左移动
D.若“权”磕掉一块,人们在不知道的情况下用其称量,“重”的测量值将偏小
AC
)A.称量过程中,秤杆上的B点是支点
B.“标”“本”表示力,“权”“重”表示力臂
C.当“重”更重时,应将“权”向左移动
D.若“权”磕掉一块,人们在不知道的情况下用其称量,“重”的测量值将偏小
答案
1.AC
解析
【分析】这道题考查杠杆平衡条件的实际应用,首先明确杆秤的结构:B点是提纽,为杠杆的支点;“权”是秤砣的重力,对应力臂为AB段;“重”是待测物体的重力,对应力臂为BC段。根据杠杆平衡条件$F_1L_1=F_2L_2$(即$G_{权}×AB = G_{重}×BC$),逐一分析选项:
1. 选项A:杠杆绕着转动的固定点是支点,杆秤的提纽B点符合支点的定义,故该选项正确;
2. 选项B:“权”和“重”是作用在杠杆上的力,“标”(AB)和“本”(BC)是对应的力臂,选项将力和力臂的概念混淆,故该选项错误;
3. 选项C:当“重”更重时,即$G_{重}$增大,根据杠杆平衡式,$G_{权}$和BC不变,需增大AB才能平衡,因此应将“权”向左移动,该选项正确;
4. 选项D:“权”磕掉一块后,$G_{权}$减小,称量同一“重”时,需要更大的AB才能平衡,权会向左移动,对应的刻度(测量值)会偏大,并非偏小,故该选项错误。
【解析】根据杠杆平衡条件$F_1L_1=F_2L_2$分析各选项:
A选项:杆秤的提纽B点是杠杆的支点,A正确;
B选项:“权”“重”是力,“标”“本”是力臂,B错误;
C选项:“重”更重时,需增大权的力臂,故将“权”向左移动,C正确;
D选项:“权”磕掉后,称量同一物体时测量值偏大,D错误。
【答案】AC
【知识点】杠杆平衡条件、力与力臂
【点评】本题结合古代杆秤的实际场景考查杠杆平衡条件的应用,需要明确支点、力和力臂的对应关系,利用平衡条件分析各选项,属于杠杆知识的典型应用题型,难度适中。
【难度系数】0.6
2. 一轻质杠杆AB水平放置,在杠杆上悬挂一个西瓜,杠杆长1 m,O为杠杆的支点,OA长0.2 m,B点用弹簧测力计竖直提起,其装置如图所示。
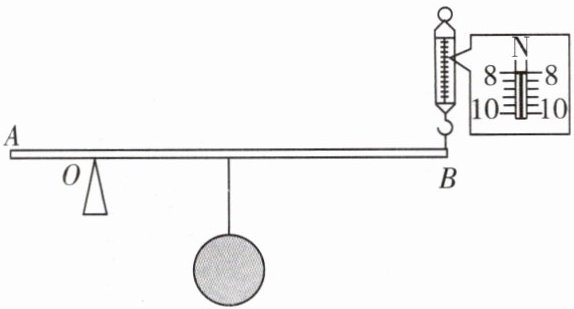
(1)该杠杆属于
(2)若西瓜悬挂点距O点0.4 m,弹簧测力计的示数为8 N,此时杠杆恰好在水平位置平衡,求该西瓜的重力。
(1)该杠杆属于
省力
杠杆。(2)若西瓜悬挂点距O点0.4 m,弹簧测力计的示数为8 N,此时杠杆恰好在水平位置平衡,求该西瓜的重力。
答案
2.(1)省力
(2)动力臂:$l_1=OB=1\ \mathrm{m}-0.2\ \mathrm{m}=0.8\ \mathrm{m}$
阻力臂:$l_2=0.4\ \mathrm{m}$
西瓜对杠杆的拉力为阻力,由杠杆平衡条件可得:
$F_{\mathrm{拉}}×l_2=F×l_1$
则西瓜的重力:
$G=F_{\mathrm{拉}}=\frac{l_1}{l_2}×F=\frac{0.8\ \mathrm{m}}{0.4\ \mathrm{m}}×8\ \mathrm{N}=16\ \mathrm{N}$
(2)动力臂:$l_1=OB=1\ \mathrm{m}-0.2\ \mathrm{m}=0.8\ \mathrm{m}$
阻力臂:$l_2=0.4\ \mathrm{m}$
西瓜对杠杆的拉力为阻力,由杠杆平衡条件可得:
$F_{\mathrm{拉}}×l_2=F×l_1$
则西瓜的重力:
$G=F_{\mathrm{拉}}=\frac{l_1}{l_2}×F=\frac{0.8\ \mathrm{m}}{0.4\ \mathrm{m}}×8\ \mathrm{N}=16\ \mathrm{N}$
解析
【分析】
要解决本题,需先明确杠杆的支点、动力臂与阻力臂,通过比较动力臂和阻力臂的大小判断杠杆类型;再利用杠杆平衡条件(动力×动力臂=阻力×阻力臂)计算西瓜的重力。首先确定支点为O,动力是弹簧测力计对B点的拉力,动力臂为OB的长度;阻力是西瓜对杠杆的拉力(等于西瓜重力),阻力臂为西瓜悬挂点到O点的距离。
【解析】
(1) 计算动力臂:$OB = 1\ \mathrm{m} - 0.2\ \mathrm{m} = 0.8\ \mathrm{m}$,阻力臂$l_2 = 0.4\ \mathrm{m}$。由于动力臂大于阻力臂,因此该杠杆属于省力杠杆。
(2) 根据杠杆平衡条件$F_1l_1 = F_2l_2$,其中动力$F_1 = 8\ \mathrm{N}$,动力臂$l_1 = 0.8\ \mathrm{m}$,阻力臂$l_2 = 0.4\ \mathrm{m}$,阻力等于西瓜重力$G$,代入公式得:
$G = \frac{F_1l_1}{l_2} = \frac{8\ \mathrm{N} × 0.8\ \mathrm{m}}{0.4\ \mathrm{m}} = 16\ \mathrm{N}$。
【答案】
(1) 省力;(2) 16 N
【知识点】
杠杆分类、杠杆平衡条件
【点评】
本题考查杠杆的分类判断和杠杆平衡条件的应用,属于力学基础题,核心是正确确定动力臂与阻力臂,代入平衡公式计算即可,难度较低。
【难度系数】
0.6
