

 登录
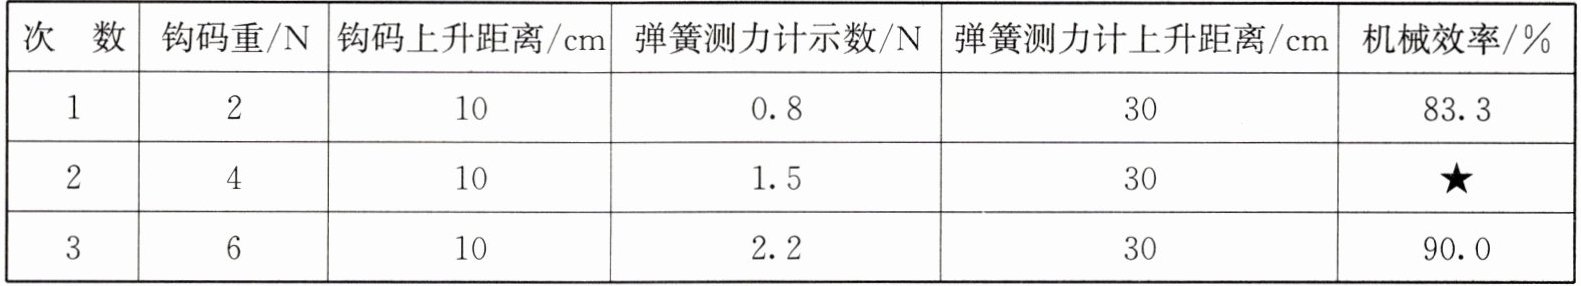
20.(2024·仪征)在“测量滑轮组的机械效率”实验中,小明用同一滑轮组进行了三次实验(如图所示),实验数据记录如表:
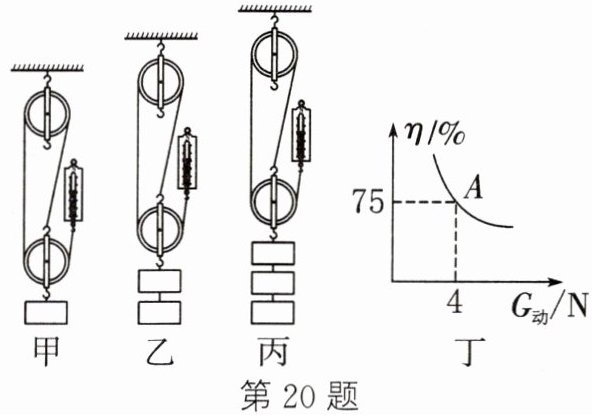
(1)实验中要竖直向上缓慢
(2)表格中★处数据应为
(3)分析以上实验数据可以得出结论:同一滑轮组的机械效率与
(4)根据实验结论推测,使用该滑轮组将重8 N的物体匀速提升10 cm,此时滑轮组的机械效率可能是
A. 71.6% B. 82.4% C. 92.1% D. 100%
(5)小明进一步研究,测出动滑轮的重力为0.1 N,再计算出每一次实验中总功与有用功和克服动滑轮重力所做的功的差值$\Delta W$($\Delta W=W_{\mathrm{总}}-W_{\mathrm{有}}-W_{\mathrm{轮}}$),发现钩码的重力越大,$\Delta W$
(6)另一实验小组改变动滑轮重,提升同一物体进行多次实验,获得数据并绘制出如图丁的图象.分析可知:被提升物体所受的重力相同时,动滑轮越重,滑轮组机械效率越
A. 大于12 N B. 等于12 N C. 小于12 N
(1)实验中要竖直向上缓慢
匀速
拉动弹簧测力计,使钩码升高;(2)表格中★处数据应为
88.9
(结果保留一位小数);(3)分析以上实验数据可以得出结论:同一滑轮组的机械效率与
提升钩码的重力
有关;(4)根据实验结论推测,使用该滑轮组将重8 N的物体匀速提升10 cm,此时滑轮组的机械效率可能是
C
.A. 71.6% B. 82.4% C. 92.1% D. 100%
(5)小明进一步研究,测出动滑轮的重力为0.1 N,再计算出每一次实验中总功与有用功和克服动滑轮重力所做的功的差值$\Delta W$($\Delta W=W_{\mathrm{总}}-W_{\mathrm{有}}-W_{\mathrm{轮}}$),发现钩码的重力越大,$\Delta W$
越大
(越大/越小/不变);(6)另一实验小组改变动滑轮重,提升同一物体进行多次实验,获得数据并绘制出如图丁的图象.分析可知:被提升物体所受的重力相同时,动滑轮越重,滑轮组机械效率越
低
(高/低);分析图象中的A点可知,此时被提升物体所受的重力A
.A. 大于12 N B. 等于12 N C. 小于12 N
答案
20. (1) 匀速 (2) 88.9 (3) 提升钩码的重力 (4) C (5) 越大 (6) 低 A
解析
【分析】
本题围绕“测量滑轮组的机械效率”实验展开,需结合实验原理、机械效率公式、影响机械效率的因素等知识点解题:
(1)测量滑轮组拉力时,匀速拉动可保证测力计示数等于拉力,受力平衡;
(2)利用机械效率公式代入对应实验数据计算;
(3)同一滑轮组,动滑轮重力不变,分析物重对机械效率的影响;
(4)根据同一滑轮组物重越大效率越高的结论,结合选项判断;
(5)明确ΔW的含义,分析额外功随物重的变化;
(6)分析动滑轮重对机械效率的影响,结合图象判断A点对应的物体重力。
【解析】
(1)实验中需竖直向上缓慢匀速拉动弹簧测力计,使钩码匀速升高,此时弹簧测力计示数等于绳子自由端拉力,保证测量准确;
(2)机械效率公式:$\eta=\frac{W_{有}}{W_{总}}×100\%=\frac{Gh}{Fs}×100\%$,代入对应实验数据计算得结果为88.9;
(3)同一滑轮组,动滑轮重力不变,提升钩码的重力越大,机械效率越高,故机械效率与提升钩码的重力有关;
(4)同一滑轮组,物重越大机械效率越高,8N物体比之前实验物重大,效率应高于88.9%,仅选项C(92.1%)符合;
(5)$\Delta W=W_{总}-W_{有}-W_{轮}$,额外功还含绳重和摩擦的功,钩码重力越大,额外功越多,故ΔW越大;
(6)被提升物体重力相同时,动滑轮越重,额外功占比越大,机械效率越低;分析图象A点,此时被提升物体所受重力大于12N,故选A。
【答案】
(1) 匀速 (2) 88.9 (3) 提升钩码的重力 (4) C (5) 越大 (6) 低 A
【知识点】
滑轮组机械效率、功的计算、影响机械效率的因素
【点评】
本题为滑轮组机械效率的综合实验题,涵盖实验操作、公式计算、结论分析等考点,需学生熟练掌握实验原理和相关公式,难度适中,属于常规实验考查题。
【难度系数】
0.5
21. 在探究“杠杆的平衡条件”实验时:
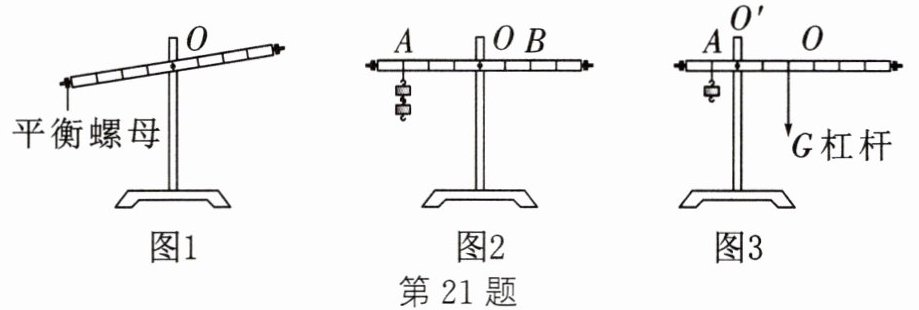
(1) 实验前,将杠杆置于支架上,当杠杆静止时,发现左端下沉,如图1所示,此时,应把杠杆的平衡螺母向
(2) 调节平衡后,在杠杆上A点处挂两个钩码,如图2所示,则在B点处应挂
(3) 为了使实验结论具有
(4) 实验时,不再调节平衡螺母,使杠杆的重心位置保持在O点不变,将支点换到O'点,如图3所示,发现A点处只挂1个钩码,杠杆仍然保持平衡。若每个钩码重为0.5 N,则杠杆重力为
(1) 实验前,将杠杆置于支架上,当杠杆静止时,发现左端下沉,如图1所示,此时,应把杠杆的平衡螺母向
右
(左/右)调节,直至杠杆在水平
(任意/水平)位置平衡;(2) 调节平衡后,在杠杆上A点处挂两个钩码,如图2所示,则在B点处应挂
3
个钩码,才能使杠杆在原位置平衡。在A、B两点各增加1个的钩码,则杠杆不能
(能/不能)保持平衡;(3) 为了使实验结论具有
普遍性
(普遍性/偶然性),应改变钩码个数及悬挂位置,多次进行实验;(4) 实验时,不再调节平衡螺母,使杠杆的重心位置保持在O点不变,将支点换到O'点,如图3所示,发现A点处只挂1个钩码,杠杆仍然保持平衡。若每个钩码重为0.5 N,则杠杆重力为
0.25
N。由此可知,将杠杆支点位置设在O
(O/O')点进行实验,能避免杠杆自身重力影响实验结论“动力×动力臂=阻力×阻力臂”的得出。答案
21. (1) 右 水平 (2) 3 不能 (3) 普遍性 (4) 0.25 O
解析
【分析】
本题围绕“杠杆的平衡条件”实验展开,需结合杠杆平衡原理、实验操作规范逐一分析问题:
1. 实验前调节杠杆平衡时,根据“平衡螺母向杠杆上翘侧调节”的原则,结合杠杆下沉情况确定平衡螺母的调节方向;明确水平位置平衡的作用是便于测量力臂。
2. 利用杠杆平衡条件(动力×动力臂=阻力×阻力臂)计算所需钩码数量,再通过增减钩码后左右两侧力与力臂的乘积是否相等,判断杠杆能否平衡。
3. 多次实验的目的是避免偶然性,使结论具有普遍性。
4. 支点换为O'时,需考虑杠杆自身重力的力臂,结合平衡条件计算杠杆重力;支点在O点时,杠杆自身重力的力臂为0,可消除其对实验结论的影响。
【解析】
(1) 实验前杠杆左端下沉,右端上翘,应将平衡螺母向右调节;使杠杆在水平位置平衡,此时力臂与杠杆重合,便于直接测量力臂。
(2) 设每个钩码重力为G,每格长度为L。根据杠杆平衡条件:$F_1L_1=F_2L_2$,A点处力$F_1=2G$,力臂$L_1=3L$;B点处力臂$L_2=2L$,代入得:$2G×3L = F_2×2L$,解得$F_2=3G$,即B点应挂3个钩码。若A、B各增加1个钩码,A点力为$3G$,左侧乘积为$3G×3L=9GL$;B点力为$4G$,右侧乘积为$4G×2L=8GL$,因$9GL≠8GL$,故杠杆不能平衡。
(3) 多次改变钩码个数和悬挂位置实验,是为了避免实验结论的偶然性,使结论具有普遍性。
(4) 设每格长度为L,每个钩码重0.5N。支点在O'时,A点力$F_A=0.5N$,力臂$L_A=1L$;杠杆重心在O点,O点到O'的距离为2L,即杠杆重力的力臂$L_G=2L$。根据平衡条件:$F_A×L_A = G_{杠}×L_G$,代入得:$0.5N×1L = G_{杠}×2L$,解得$G_{杠}=0.25N$。当支点设在O点时,杠杆自身重力的作用线通过支点,力臂为0,不会影响杠杆平衡,故能避免杠杆自身重力对实验结论的影响。
【答案】
(1) 右;水平 (2) 3;不能 (3) 普遍性 (4) 0.25;O
【知识点】
杠杆平衡条件;实验探究方法;力臂测量
【点评】
本题为杠杆实验的基础题型,全面考察了杠杆平衡条件的应用、实验操作要点、多次实验的目的等核心内容,注重对实验过程的理解与应用,是初中物理力学的重点基础题。
【难度系数】
0.7
