

 登录
1. 下列关于简单机械的理解,正确的是 (
A.吃饭用的筷子是个省力杠杆
B.滑轮组的机械效率与动滑轮的重力有关
C.使用杠杆就是为了省力
D.使用定滑轮不省力,但可以省距离
B
)A.吃饭用的筷子是个省力杠杆
B.滑轮组的机械效率与动滑轮的重力有关
C.使用杠杆就是为了省力
D.使用定滑轮不省力,但可以省距离
答案
1. B
解析
【分析】
本题考查简单机械的基础知识点,需结合杠杆分类、滑轮组机械效率、定滑轮特点逐一分析选项:
1. 杠杆类型由动力臂与阻力臂的大小关系决定,省力杠杆动力臂大于阻力臂,费力杠杆反之;
2. 滑轮组机械效率与有用功、额外功相关,额外功主要来自动滑轮重力(不计绳重和摩擦时);
3. 定滑轮实质是等臂杠杆,工作特点为不省力、不省距离,仅改变力的方向;
4. 使用杠杆的目的多样,并非仅为省力。
【解析】
A选项:吃饭用的筷子,支点在手握处,动力臂小于阻力臂,属于费力杠杆,而非省力杠杆,故A错误;
B选项:滑轮组的机械效率η=W有/W总,不计绳重和摩擦时,额外功为提升动滑轮做的功,因此动滑轮重力越大,额外功越多,机械效率越低,说明滑轮组的机械效率与动滑轮的重力有关,故B正确;
C选项:杠杆分为省力杠杆、费力杠杆、等臂杠杆,使用杠杆的目的可能是省力、省距离或改变力的方向,并非仅为省力,故C错误;
D选项:定滑轮实质是等臂杠杆,使用时不省力也不省距离,只能改变力的方向,故D错误。
【答案】
B
【知识点】
杠杆分类、滑轮组机械效率、定滑轮特点
【点评】
本题为初中物理简单机械的基础考点题,需准确掌握各类简单机械的核心特点,难度较低,属于易得分题。
【难度系数】
0.8
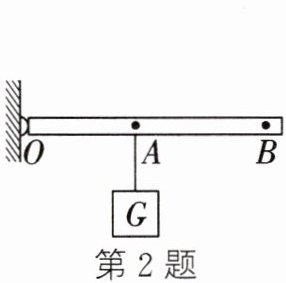
2.(2023·东海)如图所示,OAB为轻质杠杆,可绕支点O自由转动,在B端施加一个动力使杠杆在水平位置平衡,该所用力的大小(
A.一定是大于G
B.一定是等于G
C.一定是小于G
D.以上情况都有可能
D
)A.一定是大于G
B.一定是等于G
C.一定是小于G
D.以上情况都有可能
答案
2. D
解析
【分析】
要解决本题,需依据杠杆平衡条件(动力×动力臂=阻力×阻力臂,即$F_1L_1=F_2L_2$)分析。本题中,阻力为物体重力$G$,阻力臂是支点$O$到阻力作用线的垂直距离(即$OA$的长度);但动力作用在$B$端,动力方向不确定,导致动力臂的大小无法确定,需分情况讨论动力的大小。
【解析】
根据杠杆平衡条件$F_1L_1=F_2L_2$,本题中阻力$F_2=G$,阻力臂$L_2=OA$。动力$F_1$作用在$B$端,动力臂$L_1$是支点$O$到动力作用线的垂直距离,由于动力方向不确定,$L_1$的大小有多种可能:
1. 若动力方向垂直于杠杆向下,此时动力臂$L_1=OB$,因$OB>OA$,故$F_1=\frac{G×OA}{OB}<G$;
2. 若动力方向斜向下,且动力臂$L_1<OA$,此时$F_1=\frac{G×OA}{L_1}>G$;
3. 若动力方向竖直向上,动力臂$L_1=OB$,仍有$F_1=\frac{G×OA}{OB}<G$;
4. 若动力方向斜向上,动力臂可能等于$OA$,此时$F_1=G$。
因此,动力的大小可能大于、等于或小于$G$,三种情况都有可能。
【答案】
D
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的应用,核心是明确动力方向不确定时动力臂会变化,需全面分析不同动力方向下的动力臂,避免片面判断,是对杠杆平衡条件的灵活考查。
【难度系数】
0.5
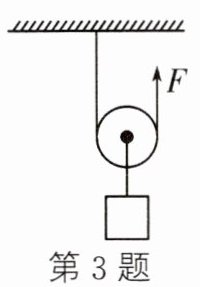
3. (2024·牡丹江)如图所示,利用动滑轮提升物体,使其在10 s内匀速上升4 m,物体的重力为10 N,动滑轮的重力为2 N,不计绳重与摩擦。下列说法正确的是 (
A.使用动滑轮可以省距离
B.物体运动的速度为4 m/s
C.拉力的大小为5 N
D.绳子自由端移动的距离为8 m
D
)A.使用动滑轮可以省距离
B.物体运动的速度为4 m/s
C.拉力的大小为5 N
D.绳子自由端移动的距离为8 m
答案
3. D
解析
【分析】要解决这道题,需掌握动滑轮的特点及相关物理量的计算:首先明确动滑轮的省力、费距离特性,判断动滑轮上承担物重的绳子段数n;再分别计算物体速度、拉力大小、绳子自由端移动距离,逐一分析选项。
【解析】1. 分析选项A:动滑轮的实质是省力杠杆,使用动滑轮省力但费距离,并非省距离,故A错误;
2. 分析选项B:物体运动的速度v = h/t = 4m/10s = 0.4m/s,不是4m/s,故B错误;
3. 分析选项C:不计绳重与摩擦时,动滑轮的拉力公式为F=(G物+G动)/n,本题中动滑轮上有2段绳子承担物重(n=2),代入数据得F=(10N+2N)/2=6N,不是5N,故C错误;
4. 分析选项D:绳子自由端移动的距离s=nh=2×4m=8m,故D正确。
【答案】D
【知识点】动滑轮的特点、速度计算、滑轮的拉力与距离计算
【点评】本题考查动滑轮的基础应用,需牢记动滑轮的省力费距离特性,熟练运用速度、滑轮拉力和距离的计算公式,属于常见基础题型,需注意绳子段数的判断。
【难度系数】0.7
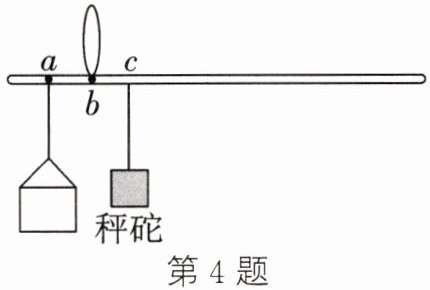
4. 如图是某兴趣小组用轻质杆制作的杆秤,经测试发现量程偏小.下列操作能使杆秤量程变大的是(
A.将a点向左移
B.将b点向右移
C.换一个质量较小的秤砣
D.将a、b点都向左移等长距离
D
)A.将a点向左移
B.将b点向右移
C.换一个质量较小的秤砣
D.将a、b点都向左移等长距离
答案
4. D
解析
【分析】
杆秤利用杠杆平衡条件工作,支点为b点,被测物体的重力为G,对应力臂为ab(物体到支点的距离),秤砣重力为G砣,对应力臂为bc(秤砣到支点的距离),平衡时满足G×ab = G砣×bc,因此量程(最大被测物体重力)G_max = (G砣×bc_max)/ab。要使量程变大,需增大该比值,据此分析各选项。
【解析】
根据杠杆平衡条件G×ab = G砣×bc,得量程公式:G_max=(G砣×bc_max)/ab:
选项A:将a点向左移,ab增大,代入公式可知G_max减小,量程变小,错误;
选项B:将b点向右移,ab减小,但秤砣最大力臂bc_max会因支点右移而减小,且比值(G砣×bc_max)/ab整体变小,量程变小,错误;
选项C:换质量更小的秤砣,G砣减小,代入公式可知G_max减小,量程变小,错误;
选项D:a、b向左移等长距离,ab减小,同时b左移使秤砣最大力臂bc_max增大,比值(G砣×bc_max)/ab增大,量程变大,正确。
【答案】
D
【知识点】
杠杆平衡条件、杆秤原理
【点评】
本题结合杆秤考查杠杆平衡条件的应用,核心是明确量程与力、力臂的关系,需通过分析各选项对力臂的影响,结合杠杆公式判断量程变化,理清变量关系是解题关键。
【难度系数】
0.4
5. 甲、乙两个完全相同的物体在同一水平面上做匀速直线运动,且$v_{甲}>v_{乙}$,若不计空气阻力,则它们所受的拉力$F_{甲}$和$F_{乙}$及两拉力在相同时间内所做的功$W_{甲}$和$W_{乙}$之间的关系是(
A.$F_{甲}>F_{乙}$
B.$F_{甲}<F_{乙}$
C.$W_{甲}>W_{乙}$
D.$W_{甲}<W_{乙}$
C
)A.$F_{甲}>F_{乙}$
B.$F_{甲}<F_{乙}$
C.$W_{甲}>W_{乙}$
D.$W_{甲}<W_{乙}$
答案
5. C
解析
【分析】
要解决这道题,需分两步分析:首先根据二力平衡和滑动摩擦力的影响因素判断拉力大小;再结合速度公式和功的公式判断拉力做功的大小。
【解析】
1. 判断拉力大小:甲、乙是完全相同的物体,对同一水平面的压力等于自身重力,因此压力大小相等;同一水平面的接触面粗糙程度相同,滑动摩擦力$f=μ N$,所以$f_{甲}=f_{乙}$。两物体均做匀速直线运动,拉力与滑动摩擦力是一对平衡力,故$F_{甲}=f_{甲}$,$F_{乙}=f_{乙}$,可得$F_{甲}=F_{乙}$,排除A、B选项。
2. 判断功的大小:相同时间$t$内,根据$s=vt$,因$v_{甲}>v_{乙}$,所以运动距离$s_{甲}=v_{甲}t>s_{乙}=v_{乙}t$。根据功的公式$W=Fs$,$F_{甲}=F_{乙}$,$s_{甲}>s_{乙}$,因此$W_{甲}=F_{甲}s_{甲}>W_{乙}=F_{乙}s_{乙}$,排除D选项。
【答案】
C
【知识点】
二力平衡、滑动摩擦力、功的计算
【点评】
本题综合考查力学基础规律的应用,核心是明确匀速运动时拉力等于摩擦力,再结合速度和功的公式分析,需注意滑动摩擦力的影响因素与运动速度无关,是初中物理的典型基础题。
【难度系数】
0.5
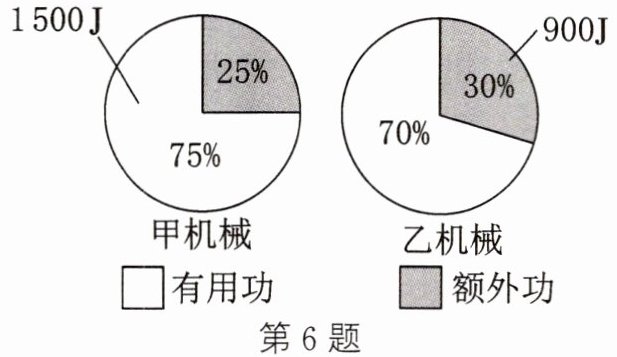
6. 图中显示的是甲、乙两机械的参数.甲、乙相比,甲的 (
A.总功较大
B.有用功较小
C.额外功较大
D.机械效率较低
B
)A.总功较大
B.有用功较小
C.额外功较大
D.机械效率较低
答案
6. B
解析
【分析】
要解决本题,需先明确机械的有用功、额外功、总功的关系(总功=有用功+额外功),以及机械效率的计算公式(η=有用功/总功×100%)。结合甲、乙两机械的有用功/额外功占总功的比例,以及已知的有用功或额外功数值,分别计算出甲、乙的总功、额外功,再对比各选项判断正误。
【解析】
1. 计算甲机械的物理量:
已知甲的有用功$ W_{有甲}=1500J $,占总功的75%,则甲的总功:
$ W_{总甲}=\frac{W_{有甲}}{75\%}=\frac{1500J}{0.75}=2000J $;
甲的额外功:$ W_{额甲}=W_{总甲}-W_{有甲}=2000J -1500J=500J $;
甲的机械效率$ η_{甲}=75\% $。
2. 计算乙机械的物理量:
已知乙的额外功$ W_{额乙}=900J $,占总功的30%,则乙的总功:
$ W_{总乙}=\frac{W_{额乙}}{30\%}=\frac{900J}{0.3}=3000J $;
乙的有用功:$ W_{有乙}=W_{总乙}-W_{额乙}=3000J -900J=2100J $;
乙的机械效率$ η_{乙}=70\% $。
3. 对比选项:
A选项:总功甲为2000J,乙为3000J,甲总功更小,A错误;
B选项:有用功甲为1500J,乙为2100J,甲有用功更小,B正确;
C选项:额外功甲为500J,乙为900J,甲额外功更小,C错误;
D选项:机械效率甲为75%,乙为70%,甲效率更高,D错误。
【答案】
B
【知识点】
机械功计算、机械效率
【点评】
本题考查机械功与机械效率的基础计算,核心是利用有用功、额外功与总功的关系,结合比例计算各物理量,属于基础应用类题目,需准确掌握公式和比例的应用。
【难度系数】
0.3
