

 登录
典例分析3在学习了电与磁的知识后,小军为全班同学表演了一个“隔空推物”的节目,其装置如图所示。甲、乙两线圈分别悬挂在两个蹄形磁体的磁场中,两线圈通过导线连接构成一个闭合回路,当用手推动甲线圈使其摆动时,乙线圈也会随之摆动。以下说法正确的是(
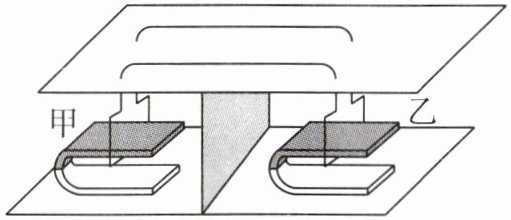
A.甲线圈相当于电源,乙线圈相当于用电器
B.乙线圈摆动时,机械能转化为电能
C.若仅改变甲线圈的摆动方向,则乙线圈的摆动方向不变
D.若甲线圈不动,仅水平移动它下面的蹄形磁体,则乙线圈不会摆动
【探究学习活动】
A
)A.甲线圈相当于电源,乙线圈相当于用电器
B.乙线圈摆动时,机械能转化为电能
C.若仅改变甲线圈的摆动方向,则乙线圈的摆动方向不变
D.若甲线圈不动,仅水平移动它下面的蹄形磁体,则乙线圈不会摆动
【探究学习活动】
答案
A
典例分析4(2025·江苏南通中考改编)阅读短文,回答问题。
跨学科实践——制作智能垃圾箱模型
【任务要求】为节约资源、保护环境,同学们设计制作智能垃圾箱模型,实现对可回收垃圾的收集、自动称量、压缩的目的。
【设计制作】任务一:设计制作称重系统。图甲是称重的原理图,电源为恒流源,能始终提供大小恒定的电流,压力传感器的阻值$R_F$与压力的关系图像如图乙所示。某次测试中,将1 kg的物体放在压力传感器上,电压表示数为8 V。电压表示数能反映回收垃圾质量的大小,可在电压表刻度上标注对应的质量值。$g$取10 N/kg。
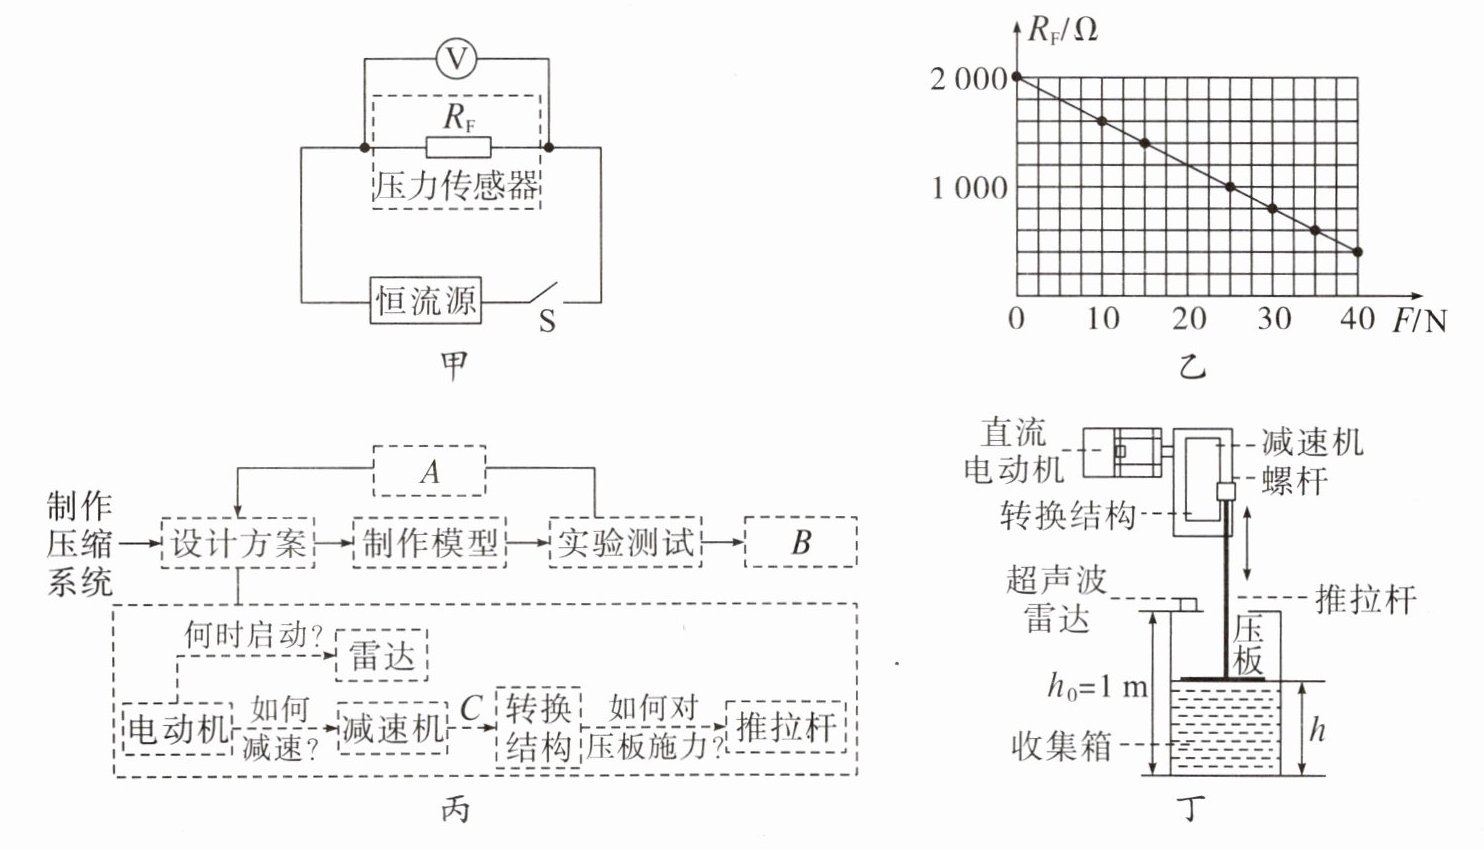
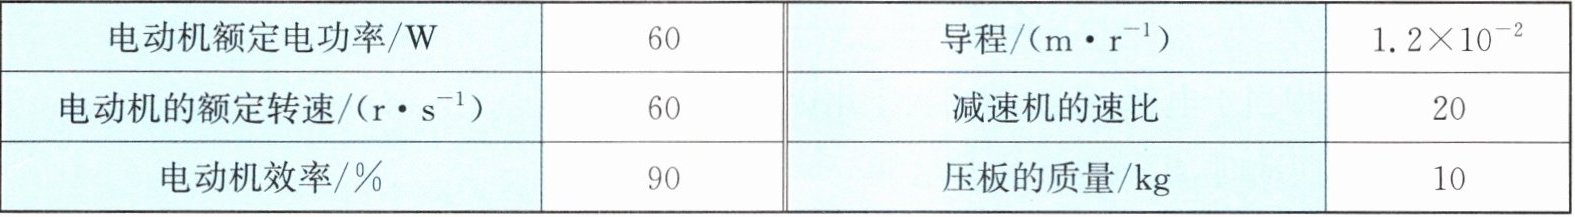
任务二:设计制作压缩系统。图丙是设计制作的工作流程图。图丁为压缩系统的模型图。当雷达监测到回收物高度$h$超过预设值时,压缩系统启动,电动机通过减速机带动转换结构中的螺杆转动,螺杆将转动转化为推拉杆向下的直线运动,从而使压板在收集箱内移动。压缩系统的部分参数如下表,“导程”在数值上等于螺杆每旋转一周推拉杆移动的直线距离,“减速机的速比”指电动机的转速与减速机的输出转速的比值,“电动机效率”指电动机将电能转化为机械能的效率(忽略减速机、转换结构等机械因摩擦等因素产生的机械能损失)。设电动机的输出功率等于减速机的输出转速、导程和推拉杆的推力三者的乘积。
【交流评价】同学间交流,对模型制作过程中遇到的问题、使用效果和创新改进等方面进行评价。
(1)雷达发射的超声波是由声源
(2)“交流评价”“反思改进”是工作流程图中的两个环节,其中环节A为
(3)关于本次实践活动,下列说法正确的是
A.压力传感器受到的压力越大,通过它的电流越大
B.压力传感器受到的压力越大,它的阻值越大
C.电压表刻度上标注的质量值从左向右逐渐变大
D.当电压表示数为6 V时,可回收物的质量为2 kg
(4)若预设值为$0.66h_0$,则雷达发射至接收到超声波的时间间隔小于
跨学科实践——制作智能垃圾箱模型
【任务要求】为节约资源、保护环境,同学们设计制作智能垃圾箱模型,实现对可回收垃圾的收集、自动称量、压缩的目的。
【设计制作】任务一:设计制作称重系统。图甲是称重的原理图,电源为恒流源,能始终提供大小恒定的电流,压力传感器的阻值$R_F$与压力的关系图像如图乙所示。某次测试中,将1 kg的物体放在压力传感器上,电压表示数为8 V。电压表示数能反映回收垃圾质量的大小,可在电压表刻度上标注对应的质量值。$g$取10 N/kg。
任务二:设计制作压缩系统。图丙是设计制作的工作流程图。图丁为压缩系统的模型图。当雷达监测到回收物高度$h$超过预设值时,压缩系统启动,电动机通过减速机带动转换结构中的螺杆转动,螺杆将转动转化为推拉杆向下的直线运动,从而使压板在收集箱内移动。压缩系统的部分参数如下表,“导程”在数值上等于螺杆每旋转一周推拉杆移动的直线距离,“减速机的速比”指电动机的转速与减速机的输出转速的比值,“电动机效率”指电动机将电能转化为机械能的效率(忽略减速机、转换结构等机械因摩擦等因素产生的机械能损失)。设电动机的输出功率等于减速机的输出转速、导程和推拉杆的推力三者的乘积。
【交流评价】同学间交流,对模型制作过程中遇到的问题、使用效果和创新改进等方面进行评价。
(1)雷达发射的超声波是由声源
振动
产生的,改变电动机中的电流
方向可改变压板运动的方向。(2)“交流评价”“反思改进”是工作流程图中的两个环节,其中环节A为
反思改进
;C处提出的问题是如何将减速机的运动转化为推拉杆的运动(其他合理也可)
。(3)关于本次实践活动,下列说法正确的是
D
。A.压力传感器受到的压力越大,通过它的电流越大
B.压力传感器受到的压力越大,它的阻值越大
C.电压表刻度上标注的质量值从左向右逐渐变大
D.当电压表示数为6 V时,可回收物的质量为2 kg
(4)若预设值为$0.66h_0$,则雷达发射至接收到超声波的时间间隔小于
$2×10^{-3}$
s时,电动机启动。电动机以额定功率工作时,压板与回收物的接触面积为$800\ \mathrm{cm}^2$,则压板对回收物的压强为$2×10^4$
Pa。超声波速度取340 m/s。答案
(1) 振动 电流
(2) 反思改进 如何将减速机的运动转化为推拉杆的运动(其他合理也可)
(3) D
(4) $2×10^{-3}$ $2×10^4$
解析 (1)雷达发射的超声波是由声源振动产生的;电动机转向与电流方向有关,改变电流方向可以改变转向,从而改变压板运动的方向。
(2)根据工作流程图的一般流程,环节A为反思改进。C处提出的问题可以是“如何将减速机的运动转化为推拉杆的运动”。
(3)电源为恒流源,通过压力传感器的电流不变,A错误。由压力传感器的阻值与压力的关系图像可知,压力越大,阻值越小,B错误。压力越大,阻值越小,电流不变,根据$U=IR$可知,电压表示数越小,而垃圾质量越大,压力越大,所以电压表刻度上标注的质量值从左向右逐渐变小,C错误。将1 kg的物体放在压力传感器上,电阻为1 600 Ω,电压表示数为8 V,电流$I=\frac{U}{R}=\frac{8\ \mathrm{V}}{1\ 600\ \Omega}=0.005\ \mathrm{A}$保持不变,当电压表示数为6 V时,$R'=\frac{U'}{I}=\frac{6\ \mathrm{V}}{0.005\ \mathrm{A}}=1\ 200\ \Omega$;根据图像可知,此时的压力为20 N,$G=F=20\ \mathrm{N}$,质量$m=\frac{G}{g}=\frac{20\ \mathrm{N}}{10\ \mathrm{N/kg}}=2\ \mathrm{kg}$,D正确。
(4)根据速度公式的变形公式$s=vt$,从雷达发射至接收到超声波,超声波传播的距离$s=2×(1\ \mathrm{m}-0.66\ \mathrm{m})=0.68\ \mathrm{m}$,已知$v=340\ \mathrm{m/s}$,则时间间隔$t=\frac{s}{v}=\frac{0.68\ \mathrm{m}}{340\ \mathrm{m/s}}=2×10^{-3}\ \mathrm{s}$。电动机额定电功率$P=60\ \mathrm{W}$,电动机效率$\eta=90\%$,则电动机输出功率$P_{\mathrm{出}}=P×90\%=60\ \mathrm{W}×90\%=54\ \mathrm{W}$。减速机的输出转速$n=\frac{\mathrm{电动机的额定转速}}{\mathrm{减速机的速比}}=\frac{60\ \mathrm{r/s}}{20}=3\ \mathrm{r/s}$,因为电动机的输出功率等于减速机的输出转速、导程和推拉杆的推力三者的乘积,所以$54\ \mathrm{W}=3\ \mathrm{r/s}×1.2×10^{-2}\ \mathrm{m/r}× F_{\mathrm{推}}$,解得$F_{\mathrm{推}}=1\ 500\ \mathrm{N}$。压板的重力$G=m_0g=10×10\ \mathrm{N}=100\ \mathrm{N}$,压板对回收物的压力$F_{\mathrm{压}}=F_{\mathrm{推}}+G=1\ 500\ \mathrm{N}+100\ \mathrm{N}=1\ 600\ \mathrm{N}$,接触面积$S=800\ \mathrm{cm}^2=0.08\ \mathrm{m}^2$,根据$p=\frac{F_{\mathrm{压}}}{S}$,可得压强$p=\frac{1\ 600\ \mathrm{N}}{0.08\ \mathrm{m}^2}=2×10^4\ \mathrm{Pa}$。
