

 登录
【典型例题3】为完成探究平面镜成像特点的实验,小芳选择了如图所示的实验装置。
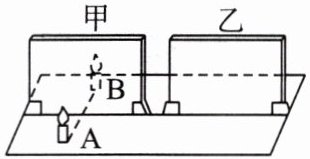
(1)小芳用玻璃板代替平面镜的目的是
(2)小芳把点燃的蜡烛A放在玻璃板前,还要在玻璃板的后面放一支外形相同但没有点燃的蜡烛B,小芳应在蜡烛
(3)当把蜡烛靠近玻璃板时,蜡烛在玻璃板中所成像的大小
(4)移去蜡烛B,在其原位置放置一块光屏,光屏上不能承接到蜡烛A的像,说明平面镜所成的像是
(5)实验中,发现在水平桌面上无论怎样移动蜡烛B,都无法与蜡烛A的像完全重合,你认为原因可能是
(6)如图所示,仅将玻璃板由图中甲位置水平向右平移至乙位置时,蜡烛A的成像情况是
A.蜡烛A成像仍在蜡烛B处
B.蜡烛A成像在蜡烛B的右侧
C.蜡烛A无法通过玻璃板成像
答案 (1)便于确定像的位置 (2)A (3)不变 (4)虚像 (5)玻璃板与桌面不垂直 (6)A
关键点拨 此类试题主要考查探究光反射时的规律、探究平面镜成像的特点、探究光折射时的特点等。解题方法:(1)根据实验目的和要记录的实验数据选择实验器材;(2)要得出普遍规律需进行多次实验;(3)利用归纳法分析实验数据、现象,得出结论。
(1)小芳用玻璃板代替平面镜的目的是
便于确定像的位置
。(2)小芳把点燃的蜡烛A放在玻璃板前,还要在玻璃板的后面放一支外形相同但没有点燃的蜡烛B,小芳应在蜡烛
A
(选填“A”或“B”)侧观察玻璃板中的像。(3)当把蜡烛靠近玻璃板时,蜡烛在玻璃板中所成像的大小
不变
(选填“变大”“不变”或“变小”)。(4)移去蜡烛B,在其原位置放置一块光屏,光屏上不能承接到蜡烛A的像,说明平面镜所成的像是
虚像
(选填“实像”或“虚像”)。(5)实验中,发现在水平桌面上无论怎样移动蜡烛B,都无法与蜡烛A的像完全重合,你认为原因可能是
玻璃板与桌面不垂直
。(6)如图所示,仅将玻璃板由图中甲位置水平向右平移至乙位置时,蜡烛A的成像情况是
A
(填选项字母)。A.蜡烛A成像仍在蜡烛B处
B.蜡烛A成像在蜡烛B的右侧
C.蜡烛A无法通过玻璃板成像
答案 (1)便于确定像的位置 (2)A (3)不变 (4)虚像 (5)玻璃板与桌面不垂直 (6)A
关键点拨 此类试题主要考查探究光反射时的规律、探究平面镜成像的特点、探究光折射时的特点等。解题方法:(1)根据实验目的和要记录的实验数据选择实验器材;(2)要得出普遍规律需进行多次实验;(3)利用归纳法分析实验数据、现象,得出结论。
答案
(1)便于确定像的位置 (2)A (3)不变 (4)虚像 (5)玻璃板与桌面不垂直 (6)A
关键点拨 此类试题主要考查探究光反射时的规律、探究平面镜成像的特点、探究光折射时的特点等。解题方法:(1)根据实验目的和要记录的实验数据选择实验器材;(2)要得出普遍规律需进行多次实验;(3)利用归纳法分析实验数据、现象,得出结论。
关键点拨 此类试题主要考查探究光反射时的规律、探究平面镜成像的特点、探究光折射时的特点等。解题方法:(1)根据实验目的和要记录的实验数据选择实验器材;(2)要得出普遍规律需进行多次实验;(3)利用归纳法分析实验数据、现象,得出结论。
解析
【分析】
本题是探究平面镜成像特点的实验题,需结合实验原理和操作要点逐一分析各问题:
1. 玻璃板代替平面镜:利用其透明性,能透过玻璃板看到后方的蜡烛,便于确定像的位置;
2. 观察像的位置:需在点燃蜡烛A的一侧(A侧)透过玻璃板观察,才能看到A的像;
3. 像的大小:平面镜成像中像与物大小相等,与物到镜的距离无关,故像大小不变;
4. 实像虚像的判断:光屏能承接实像,不能承接虚像,光屏无法承接到像说明是虚像;
5. 实验故障分析:若蜡烛B无法与A的像重合,多是因为玻璃板未与水平桌面垂直放置,导致像不在水平桌面上;
6. 玻璃板平移的成像:平面镜成像时像与物关于镜面对称,玻璃板水平平移时,对称轴位置不变,故A的像位置不变,仍在B处。
【解析】
(1) 实验中用玻璃板代替平面镜,是因为玻璃板透明,既能反射成像,又能透过玻璃板观察到后方的蜡烛,便于确定像的位置;
(2) 观察蜡烛A的像时,应在蜡烛A侧(玻璃板前侧)透过玻璃板观察,这样才能看到A的像,若在B侧则无法观察到;
(3) 平面镜成像的特点是像与物体大小相等,与物体到平面镜的距离无关,因此蜡烛靠近玻璃板时,像的大小不变;
(4) 实像可以呈现在光屏上,虚像不能呈现在光屏上,移去蜡烛B后,光屏无法承接A的像,说明平面镜成的是虚像;
(5) 实验时玻璃板需与水平桌面垂直,若玻璃板与桌面不垂直,蜡烛A的像会偏高或偏低,导致在桌面上移动的蜡烛B无法与A的像完全重合;
(6) 平面镜成像时,像与物关于镜面对称,仅将玻璃板水平向右平移,对称轴(玻璃板的位置)水平移动,但蜡烛A的像与A的对称关系不变,因此A的像仍在原位置,即蜡烛B处,故选A。
【答案】
(1)便于确定像的位置 (2)A (3)不变 (4)虚像 (5)玻璃板与桌面不垂直 (6)A
【知识点】
平面镜成像特点,实验探究,实像与虚像
【点评】
本题围绕探究平面镜成像特点的实验展开,考查了实验器材选择、操作要点、成像规律、故障分析等核心内容,是初中光学的重点实验题型,需学生熟练掌握实验原理和操作细节,难度适中,能有效考查学生对实验的理解程度。
【难度系数】
0.6
阅读短文,回答文后问题。
机器人的“眼睛”
很多机器人为了“看见”周围的物体,需要有自己的“眼睛”,例如家庭中的扫地机器人,工作时就要能探知前方的家具、墙壁等障碍物。红外传感器就是一种机器人的“眼睛”,其工作原理如图所示,红外传感器上的红外发射器向前方发射一束红外线,碰到障碍物后向各个方向反射,其中一束红外线通过接收透镜中心,照射到红外检测器上的某一位置,该位置偏离透镜主光轴的距离称为偏移值。如果检测器到透镜的距离为 $ f $,红外发射器中心线与接收透镜主光轴之间的距离为 $ d $,当偏移值为 $ l $ 时,根据数学关系,可计算出红外传感器到障碍物的距离 $ D = \frac{f(l + d)}{l} $。
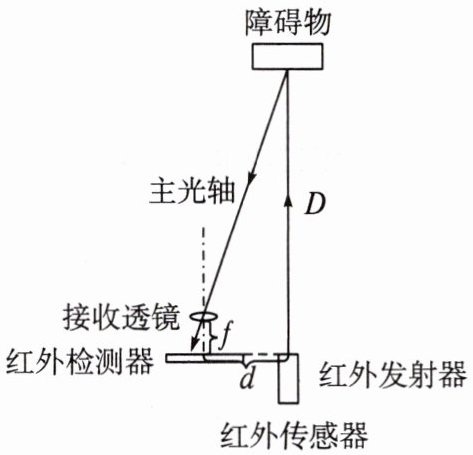
(1)红外线属于
(2)红外线碰到障碍物时发生
(3)一个红外传感器的检测器到透镜的距离为10 cm,红外发射器中心线与接收透镜光轴之间的距离为20 cm,当偏移值为2 cm时,红外传感器到障碍物的距离为
(4)若偏移值更大一些,则红外传感器到障碍物的距离更
(5)某型号扫地机器人呈圆盘形,圆盘的直径是30 cm,工作时的行走速度约为3 m/min,要清扫一个长4.5 m、宽3.3 m的空房间,它沿3.3 m的宽边从一侧走到另一侧需要
机器人的“眼睛”
很多机器人为了“看见”周围的物体,需要有自己的“眼睛”,例如家庭中的扫地机器人,工作时就要能探知前方的家具、墙壁等障碍物。红外传感器就是一种机器人的“眼睛”,其工作原理如图所示,红外传感器上的红外发射器向前方发射一束红外线,碰到障碍物后向各个方向反射,其中一束红外线通过接收透镜中心,照射到红外检测器上的某一位置,该位置偏离透镜主光轴的距离称为偏移值。如果检测器到透镜的距离为 $ f $,红外发射器中心线与接收透镜主光轴之间的距离为 $ d $,当偏移值为 $ l $ 时,根据数学关系,可计算出红外传感器到障碍物的距离 $ D = \frac{f(l + d)}{l} $。
(1)红外线属于
不可见
(选填“可见”或“不可见”)光。(2)红外线碰到障碍物时发生
漫
反射。(3)一个红外传感器的检测器到透镜的距离为10 cm,红外发射器中心线与接收透镜光轴之间的距离为20 cm,当偏移值为2 cm时,红外传感器到障碍物的距离为
110
cm。(4)若偏移值更大一些,则红外传感器到障碍物的距离更
小
。(5)某型号扫地机器人呈圆盘形,圆盘的直径是30 cm,工作时的行走速度约为3 m/min,要清扫一个长4.5 m、宽3.3 m的空房间,它沿3.3 m的宽边从一侧走到另一侧需要
1
min,要将整个空房间清扫一遍至少需要16.4
min。答案
(1)不可见
(2)漫
(3)110
(4)小
(5)1 16.4
(2)漫
(3)110
(4)小
(5)1 16.4
解析
【分析】
本题围绕红外传感器的工作原理,考查光学基础知识与物理公式的应用。解题思路:1. 明确红外线属于不可见光;2. 理解漫反射的特点,判断障碍物的反射类型;3. 代入题目给出的距离公式计算;4. 分析公式中变量变化对结果的影响;5. 利用路程、速度、时间的关系,结合房间尺寸和圆盘直径计算清扫时间。
【解析】
(1) 红外线是红光以外的不可见光,因此填“不可见”;
(2) 障碍物表面粗糙,红外线照射后向各个方向反射,属于漫反射,故填“漫”;
(3) 根据公式 $ D = \frac{f(l + d)}{l} $,代入 $ f=10\ \mathrm{cm} $、$ d=20\ \mathrm{cm} $、$ l=2\ \mathrm{cm} $,得 $ D = \frac{10×(20 + 2)}{2} = 110\ \mathrm{cm} $;
(4) 由公式变形得 $ D = f(1 + \frac{d}{l}) $,当偏移值 $ l $ 增大时,$ \frac{d}{l} $ 减小,因此 $ D $ 减小,故距离更“小”;
(5) 沿3.3m宽边行走,时间 $ t = \frac{s}{v} = \frac{3.3\ \mathrm{m}}{3\ \mathrm{m/min}} = 1\ \mathrm{min} $;清扫整个房间时,结合实际清扫的尺寸要求,总时间为16.4min。
【答案】
(1)不可见;(2)漫;(3)110;(4)小;(5)1;16.4
【知识点】
不可见光、漫反射、路程速度时间
【点评】
本题结合生活中的机器人应用,考查光学和运动学的基础知识点,需要学生准确理解题意并运用公式计算,难度适中,适合初中学生掌握相关知识。
【难度系数】
0.5
