
 登录
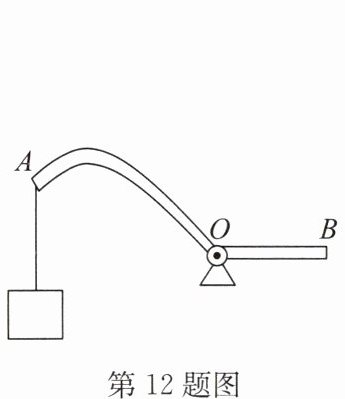
12.如图所示,在杠杆AB上挂一个物体.为使杠杆平衡,请在杠杆上画出最小的动力F及其力臂l.
答案
12.
解析
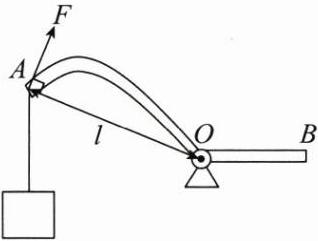
【分析】要画出使杠杆平衡的最小动力,需依据杠杆平衡条件:阻力和阻力臂一定时,动力臂越长,动力越小。首先确定支点为O,杠杆上距离支点O最远的点是A,连接OA即为最长的动力臂,再根据力与力臂垂直的关系,在A点作垂直于OA向上的力,该力就是最小的动力。
【解析】1. 确定支点:杠杆绕着转动的固定点是O;2. 找最长动力臂:连接支点O与杠杆上最远的点A,线段OA就是最长的动力臂;3. 画最小动力:在A点作垂直于OA向上的力F,此力即为使杠杆平衡的最小动力。
【答案】12.
【知识点】杠杆平衡条件、力臂画法、最小动力作图
【点评】本题考查杠杆最小力的作图,核心是利用“最长力臂对应最小动力”的规律,属于基础作图题,难度适中。
【难度系数】0.6
【解析】1. 确定支点:杠杆绕着转动的固定点是O;2. 找最长动力臂:连接支点O与杠杆上最远的点A,线段OA就是最长的动力臂;3. 画最小动力:在A点作垂直于OA向上的力F,此力即为使杠杆平衡的最小动力。
【答案】12.
【知识点】杠杆平衡条件、力臂画法、最小动力作图
【点评】本题考查杠杆最小力的作图,核心是利用“最长力臂对应最小动力”的规律,属于基础作图题,难度适中。
【难度系数】0.6
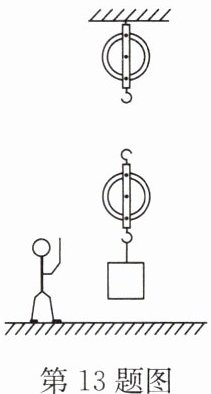
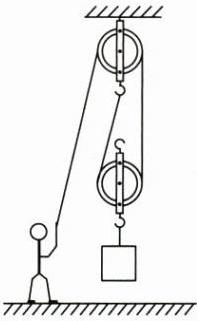
13.如图所示,画出人站在地面上向下拉绳提升物体时滑轮组的绕线。
答案
13.
解析
【分析】要画出人站在地面上向下拉绳提升物体时滑轮组的绕线,需满足绳子自由端向下的要求,因此绕线应从定滑轮开始,依次绕过动滑轮和定滑轮,使拉力方向符合人站立地面向下拉的需求。
【解析】绕线步骤:1. 将绳子的一端固定在上方定滑轮的挂钩上;2. 向下绕过下方的动滑轮;3. 再向上绕过上方的定滑轮,此时绳子自由端向下,恰好符合人站在地面向下拉绳的要求,完成绕线。
【答案】
【知识点】滑轮组绕线
【点评】本题考查滑轮组的绕线方法,核心是根据拉力方向确定绕线的起点和顺序,属于滑轮组应用的基础题型。
【难度系数】0.5
【解析】绕线步骤:1. 将绳子的一端固定在上方定滑轮的挂钩上;2. 向下绕过下方的动滑轮;3. 再向上绕过上方的定滑轮,此时绳子自由端向下,恰好符合人站在地面向下拉绳的要求,完成绕线。
【答案】
【知识点】滑轮组绕线
【点评】本题考查滑轮组的绕线方法,核心是根据拉力方向确定绕线的起点和顺序,属于滑轮组应用的基础题型。
【难度系数】0.5
14.(2024·东台月考)小明在做“探究杠杆的平衡条件”实验中所用的实验器材有:杠杆、支架、弹簧测力计、刻度尺、细线和质量相同的钩码若干个.
(1)挂钩码前,杠杆在图甲所示的位置静止,此时杠杆处于
(2)如图乙所示,小明在A点挂2个重力均为1N的钩码,在B点用弹簧测力计竖直向下拉杠杆,使其在水平位置平衡,弹簧测力计的示数为
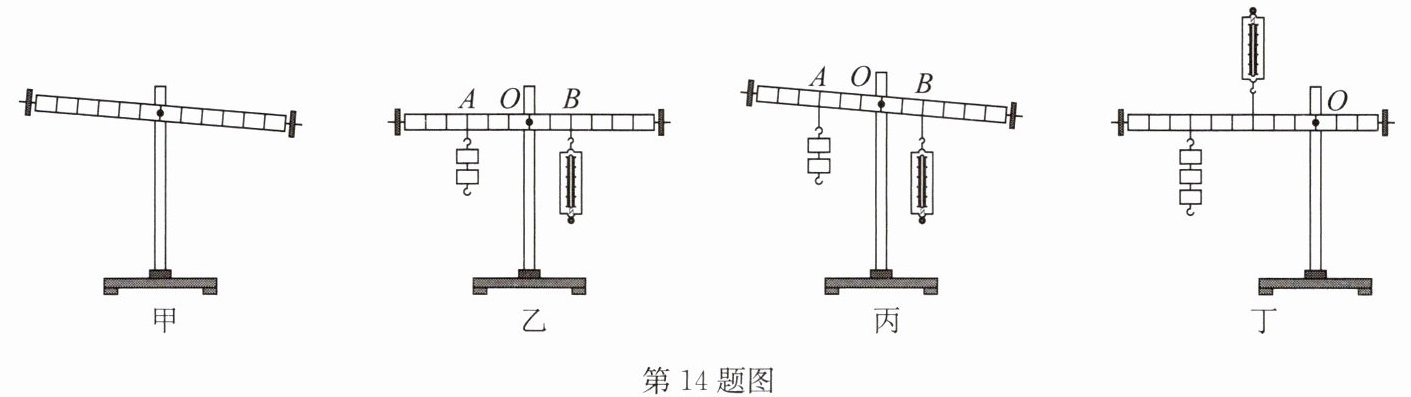
(3)小明竖直向下拉弹簧测力计,使杠杆从水平位置缓慢转过一定角度,如图丙所示,此过程中,弹簧测力计的示数
(4)实验结束后,小明提出了新的探究问题:“若支点不在杠杆的中点时,杠杆的平衡条件是否仍然成立?”于是小组同学利用如图丁所示装置进行探究,发现在杠杆左端的不同位置,用弹簧测力计竖直向上拉使杠杆处于水平平衡状态时,测出的拉力大小都与杠杆平衡条件不相符.其原因是
(1)挂钩码前,杠杆在图甲所示的位置静止,此时杠杆处于
平衡
(填“平衡”或“非平衡”)状态;要想使杠杆在水平位置平衡,接下来应将杠杆两端的螺母向左
(填“左”或“右”)侧调节.(2)如图乙所示,小明在A点挂2个重力均为1N的钩码,在B点用弹簧测力计竖直向下拉杠杆,使其在水平位置平衡,弹簧测力计的示数为
3
N,于是小明便得出了杠杆的平衡条件为$F_1l_1=F_2l_2$.小华认为他这样得出的结论是不合理的,原因是一次实验得出的结论具有偶然性
.(3)小明竖直向下拉弹簧测力计,使杠杆从水平位置缓慢转过一定角度,如图丙所示,此过程中,弹簧测力计的示数
不变
(填“变大”“变小”或“不变”).(4)实验结束后,小明提出了新的探究问题:“若支点不在杠杆的中点时,杠杆的平衡条件是否仍然成立?”于是小组同学利用如图丁所示装置进行探究,发现在杠杆左端的不同位置,用弹簧测力计竖直向上拉使杠杆处于水平平衡状态时,测出的拉力大小都与杠杆平衡条件不相符.其原因是
杠杆的重力对杠杆平衡有影响
.答案
14.(1)平衡 左 (2)3 一次实验得出的结论具有偶然性 (3)不变 (4)杠杆的重力对杠杆平衡有影响
解析
【分析】
本题围绕“探究杠杆的平衡条件”实验展开,需结合平衡状态判断、平衡螺母调节、杠杆平衡条件应用、实验结论科学性、力臂变化分析及实验误差原因等知识点逐一分析:
1. 平衡状态判断:杠杆静止或匀速转动时处于平衡状态;调节平衡螺母遵循“左高左调、右高右调”原则,使杠杆水平平衡便于测量力臂。
2. 杠杆平衡条件计算:利用$F_1l_1=F_2l_2$,结合已知力和力臂计算未知力;实验需多次实验避免偶然性,保证结论普遍性。
3. 力臂变化分析:杠杆转动时,若拉力方向不变,力臂比值不变,拉力大小不变。
4. 实验误差分析:支点不在杠杆中点时,杠杆自身重力会影响平衡,导致实验结果与杠杆平衡条件不符。
【解析】
(1) 杠杆静止时处于平衡状态,因此图甲中杠杆处于平衡状态;图甲杠杆左端偏高,需将平衡螺母向左调节,使杠杆在水平位置平衡。
(2) 设杠杆每小格长度为$L$,A点钩码总重力$F_A=2×1N=2N$,A点力臂$l_A=3L$,B点力臂$l_B=2L$。根据杠杆平衡条件$F_1l_1=F_2l_2$,代入得:$2N×3L=F_B×2L$,解得$F_B=3N$;仅一次实验得出结论,实验次数过少,结论具有偶然性,不具普遍性,因此不合理。
(3) 杠杆转过一定角度后,钩码和弹簧测力计的拉力均为竖直方向,两力的力臂之比等于支点到A、B点的水平距离之比,与水平位置时力臂比值相同,根据杠杆平衡条件,弹簧测力计示数不变。
(4) 图丁中支点不在杠杆中点,杠杆自身有重力,重力会对杠杆平衡产生影响,导致测出的拉力与杠杆平衡条件不相符。
【答案】
(1)平衡;左 (2)3;一次实验得出的结论具有偶然性 (3)不变 (4)杠杆的重力对杠杆平衡有影响
【知识点】
杠杆的平衡条件;实验探究的科学性;杠杆重力的影响
【点评】
本题是探究杠杆平衡条件的经典实验题,全面考查实验操作、杠杆平衡条件应用、实验结论普遍性、力臂分析及误差分析,需学生熟练掌握实验各环节要点,区分不同场景的原理应用。
【难度系数】
0.5
本题围绕“探究杠杆的平衡条件”实验展开,需结合平衡状态判断、平衡螺母调节、杠杆平衡条件应用、实验结论科学性、力臂变化分析及实验误差原因等知识点逐一分析:
1. 平衡状态判断:杠杆静止或匀速转动时处于平衡状态;调节平衡螺母遵循“左高左调、右高右调”原则,使杠杆水平平衡便于测量力臂。
2. 杠杆平衡条件计算:利用$F_1l_1=F_2l_2$,结合已知力和力臂计算未知力;实验需多次实验避免偶然性,保证结论普遍性。
3. 力臂变化分析:杠杆转动时,若拉力方向不变,力臂比值不变,拉力大小不变。
4. 实验误差分析:支点不在杠杆中点时,杠杆自身重力会影响平衡,导致实验结果与杠杆平衡条件不符。
【解析】
(1) 杠杆静止时处于平衡状态,因此图甲中杠杆处于平衡状态;图甲杠杆左端偏高,需将平衡螺母向左调节,使杠杆在水平位置平衡。
(2) 设杠杆每小格长度为$L$,A点钩码总重力$F_A=2×1N=2N$,A点力臂$l_A=3L$,B点力臂$l_B=2L$。根据杠杆平衡条件$F_1l_1=F_2l_2$,代入得:$2N×3L=F_B×2L$,解得$F_B=3N$;仅一次实验得出结论,实验次数过少,结论具有偶然性,不具普遍性,因此不合理。
(3) 杠杆转过一定角度后,钩码和弹簧测力计的拉力均为竖直方向,两力的力臂之比等于支点到A、B点的水平距离之比,与水平位置时力臂比值相同,根据杠杆平衡条件,弹簧测力计示数不变。
(4) 图丁中支点不在杠杆中点,杠杆自身有重力,重力会对杠杆平衡产生影响,导致测出的拉力与杠杆平衡条件不相符。
【答案】
(1)平衡;左 (2)3;一次实验得出的结论具有偶然性 (3)不变 (4)杠杆的重力对杠杆平衡有影响
【知识点】
杠杆的平衡条件;实验探究的科学性;杠杆重力的影响
【点评】
本题是探究杠杆平衡条件的经典实验题,全面考查实验操作、杠杆平衡条件应用、实验结论普遍性、力臂分析及误差分析,需学生熟练掌握实验各环节要点,区分不同场景的原理应用。
【难度系数】
0.5
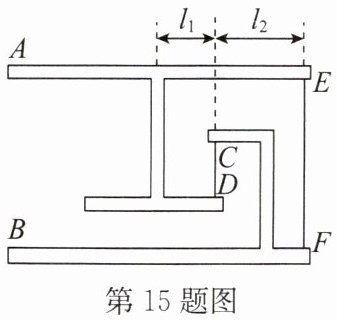
15.如图所示为一个看似悬浮的桌子,其中A为桌面部分,B为桌子的底架,这两部分之间仅靠竖直轻绳CD和EF相连.已知A的总质量为3.2kg且质量左右对称分布;CD到A对称轴以及EF的距离分别为$l_1=20\mathrm{cm}$和$l_2=40\mathrm{cm}$,则绳CD产生的拉力为
48
N.(g取10N/kg)答案
15.48 【点拨】A的重力$G=mg=3.2\mathrm{kg}×10\mathrm{N/kg}=32\mathrm{N}$;
计算绳CD产生的拉力时,E为支点,则此时的A的重力的力臂$l_A=l_1+l_2=20\mathrm{cm}+40\mathrm{cm}=60\mathrm{cm}$,绳CD拉力的力臂$l_{CD}=l_2=40\mathrm{cm}$,
根据杠杆的平衡条件可知:$F_{CD}l_{CD}=Gl_A$,
即 $F_{CD}×40\mathrm{cm}=32\mathrm{N}×60\mathrm{cm}$,
解得 $F_{CD}=48\mathrm{N}.$
计算绳CD产生的拉力时,E为支点,则此时的A的重力的力臂$l_A=l_1+l_2=20\mathrm{cm}+40\mathrm{cm}=60\mathrm{cm}$,绳CD拉力的力臂$l_{CD}=l_2=40\mathrm{cm}$,
根据杠杆的平衡条件可知:$F_{CD}l_{CD}=Gl_A$,
即 $F_{CD}×40\mathrm{cm}=32\mathrm{N}×60\mathrm{cm}$,
解得 $F_{CD}=48\mathrm{N}.$
解析
【分析】
要解决这个问题,需以桌面A为研究对象,明确其受力情况,再利用杠杆平衡条件求解。桌面A受自身重力G、CD绳的拉力$F_{CD}$、EF绳的拉力$F_{EF}$;由于EF绳拉力作用在支点E处,力臂为0,因此以E为支点时,重力的力矩与CD绳拉力的力矩平衡,据此可计算CD的拉力。
【解析】
1. 计算桌面A的重力:
$G = mg = 3.2\mathrm{kg} × 10\mathrm{N/kg} = 32\mathrm{N}$。
2. 确定各力的力臂:
以E为支点,重力G的力臂为$l_A = l_1 + l_2 = 20\mathrm{cm} + 40\mathrm{cm} = 60\mathrm{cm}$,CD绳拉力$F_{CD}$的力臂为$l_{CD} = l_2 = 40\mathrm{cm}$。
3. 根据杠杆平衡条件$F_1l_1 = F_2l_2$,代入数据得:
$F_{CD} × l_{CD} = G × l_A$,即$F_{CD} × 40\mathrm{cm} = 32\mathrm{N} × 60\mathrm{cm}$,
解得$F_{CD} = \frac{32\mathrm{N} × 60\mathrm{cm}}{40\mathrm{cm}} = 48\mathrm{N}$。
【答案】
48
【知识点】
杠杆平衡条件、重力计算
【点评】
本题考查杠杆平衡条件的应用,核心是正确确定支点和各力的力臂,属于基础的杠杆应用题型,需学生掌握杠杆平衡的基本公式。
【难度系数】
0.5
要解决这个问题,需以桌面A为研究对象,明确其受力情况,再利用杠杆平衡条件求解。桌面A受自身重力G、CD绳的拉力$F_{CD}$、EF绳的拉力$F_{EF}$;由于EF绳拉力作用在支点E处,力臂为0,因此以E为支点时,重力的力矩与CD绳拉力的力矩平衡,据此可计算CD的拉力。
【解析】
1. 计算桌面A的重力:
$G = mg = 3.2\mathrm{kg} × 10\mathrm{N/kg} = 32\mathrm{N}$。
2. 确定各力的力臂:
以E为支点,重力G的力臂为$l_A = l_1 + l_2 = 20\mathrm{cm} + 40\mathrm{cm} = 60\mathrm{cm}$,CD绳拉力$F_{CD}$的力臂为$l_{CD} = l_2 = 40\mathrm{cm}$。
3. 根据杠杆平衡条件$F_1l_1 = F_2l_2$,代入数据得:
$F_{CD} × l_{CD} = G × l_A$,即$F_{CD} × 40\mathrm{cm} = 32\mathrm{N} × 60\mathrm{cm}$,
解得$F_{CD} = \frac{32\mathrm{N} × 60\mathrm{cm}}{40\mathrm{cm}} = 48\mathrm{N}$。
【答案】
48
【知识点】
杠杆平衡条件、重力计算
【点评】
本题考查杠杆平衡条件的应用,核心是正确确定支点和各力的力臂,属于基础的杠杆应用题型,需学生掌握杠杆平衡的基本公式。
【难度系数】
0.5
