
 登录
1. (2026·湖北武汉)2026 年 5 月 24 日 23 时08分,搭载神舟二十三号载人飞船的长征二号F遥二十三运载火箭在酒泉卫星发射中心点火发射,这是我国载人航天工程进入"十五五"规划开局之年的首次载人发射任务.下列说法错误的是(
A.运载火箭加速上升阶段质量减小
B.空间站上的太阳能电池板可将太阳能转化为电能
C.对接完成后,神舟飞船相对于天和核心舱是运动的
D.神舟飞船拍摄到的有"中国空间站"字样的画面是通过电磁波传回地球的
C
)A.运载火箭加速上升阶段质量减小
B.空间站上的太阳能电池板可将太阳能转化为电能
C.对接完成后,神舟飞船相对于天和核心舱是运动的
D.神舟飞船拍摄到的有"中国空间站"字样的画面是通过电磁波传回地球的
答案
1. C
2. (2026·四川成都模拟)小明利用废旧材料制作了一台简易风力发电机,如图甲,将小型直流电机作为发电机,将扇叶固定在电机转轴上.当风吹动叶片旋转时,电机两端输出电能,使一个LED灯发光.图乙为风向和扇叶截面图,下列说法正确的是(
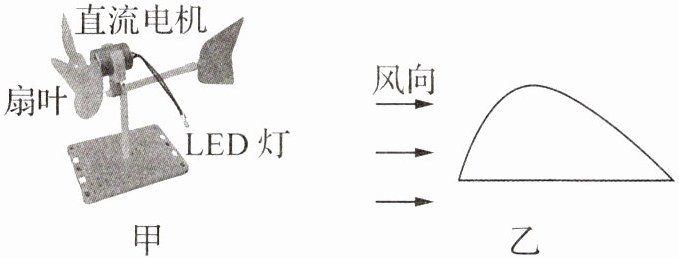
A.风能和核能都属于不可再生能源,是短期内无法再生的一次能源
B.电机能反向发电,原理是电磁感应现象,电机相当于电路中的电源
C.扇叶的两面由于空气流速不同产生压强差,因而受到向下的合力
D.当风速变大,扇叶转动越快,感应电流越小,LED灯亮度将变暗
B
)A.风能和核能都属于不可再生能源,是短期内无法再生的一次能源
B.电机能反向发电,原理是电磁感应现象,电机相当于电路中的电源
C.扇叶的两面由于空气流速不同产生压强差,因而受到向下的合力
D.当风速变大,扇叶转动越快,感应电流越小,LED灯亮度将变暗
答案
2. B
3.(2026·江苏常州月考)将回形针掰直,磁化后放在树叶上,漂浮于水面,如图甲,回形针在地球
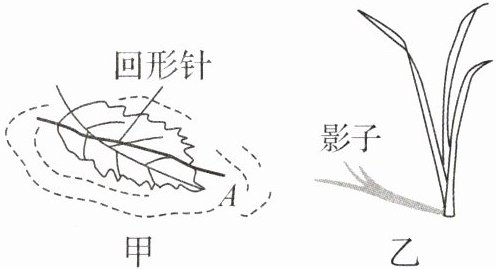
磁场
的作用下,静止后指向南北.参照冬季午间小草的影子偏向北方(如图乙),进一步推测A端是回形针磁体的S
极.答案
3. 磁场 S
4. 亮点原创 第十七届中国国际现代化铁路技术装备展览会上,首次亮相了时速600公里的超导电动高速磁浮列车,如图。该列车主要利用车载超导磁体与轨道线圈间的相互
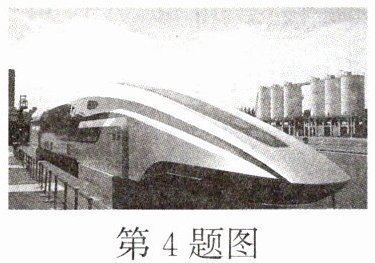
排斥
作用,实现无接触悬浮运行;超导电动高速磁浮列车在水平轨道上减速行驶时,机械能减小
(选填“增大”“减小”或“不变”),该能量转化或转移的过程遵循
(选填“遵循”或“不遵循”)能量守恒定律。答案
4. 排斥 减小 遵循
5. 如图是我国研发的全球单体容量最大的漂浮式风电平台“明阳天成号”,目前已正式投运,预计每年可提供约5 000万度绿色电力.
(1)风能是
(2)风力发电机与用电器之间的连接方式是
(3)若这些电能由发电效率为40%的火力发电厂通过燃煤提供,需要燃烧
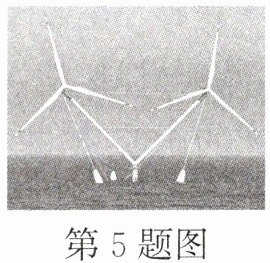
(1)风能是
可再生
(选填“可再生”或“不可再生”)能源,风力发电机利用了电磁感应
原理发电.(2)风力发电机与用电器之间的连接方式是
串
联,5 000万度电能合计为1.8×10¹⁴
J.(3)若这些电能由发电效率为40%的火力发电厂通过燃煤提供,需要燃烧
1.5×10⁴
t煤.$(q_{煤}=3×10^{7}\ \mathrm{J}/\mathrm{kg})$答案
5. (1) 可再生 电磁感应
(2) 串 1.8×10¹⁴
(3) 1.5×10⁴
解析:(1) 风能可以源源不断地从自然界获取,是可再生能源,风力发电机利用了电磁感应原理发电.(2) 风力发电机与用电器之间的连接方式是串联;5 000万度电能 W=5 000×10⁴×3.6×10⁶ J=1.8×10¹⁴ J.(3) 若这些电能由发电效率为40%的火力发电厂通过燃煤提供,由 η=W/Q_煤 ×100%=W/(mq)×100% 可得,需要燃烧煤的质量 m_煤=W/(ηq_煤)=1.8×10¹⁴ J/(40%×3×10⁷ J/kg)=1.5×10⁷ kg=1.5×10⁴ t.
(2) 串 1.8×10¹⁴
(3) 1.5×10⁴
解析:(1) 风能可以源源不断地从自然界获取,是可再生能源,风力发电机利用了电磁感应原理发电.(2) 风力发电机与用电器之间的连接方式是串联;5 000万度电能 W=5 000×10⁴×3.6×10⁶ J=1.8×10¹⁴ J.(3) 若这些电能由发电效率为40%的火力发电厂通过燃煤提供,由 η=W/Q_煤 ×100%=W/(mq)×100% 可得,需要燃烧煤的质量 m_煤=W/(ηq_煤)=1.8×10¹⁴ J/(40%×3×10⁷ J/kg)=1.5×10⁷ kg=1.5×10⁴ t.
6. (2026·江苏南通一模)跨学科实践——设计2026年春晚机器人“光影舞者”.
【任务与要求】同学们提出了如下设计思路:机
器人通过头部摄像头,实时识别舞台上布置的红、绿、蓝三种彩色标记,在保证对焦快速准确、成像清晰的前提下,快速移动至指定位置.
【设计与实施】
任务一:设计光学成像系统.
图甲为机器人头部摄像头的简化光路图.摄像头镜头相当于一个凸透镜(图中未画).感光元件固定在透镜后方.已知透镜焦距$f=5\ \mathrm{cm}$,$AB=BC=CD=DE=10\ \mathrm{cm}$.为获得清晰的像,需调节透镜与感光元件之间的距离.
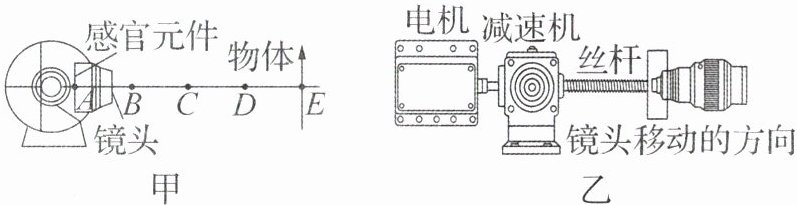
任务二:设计自动对焦系统.
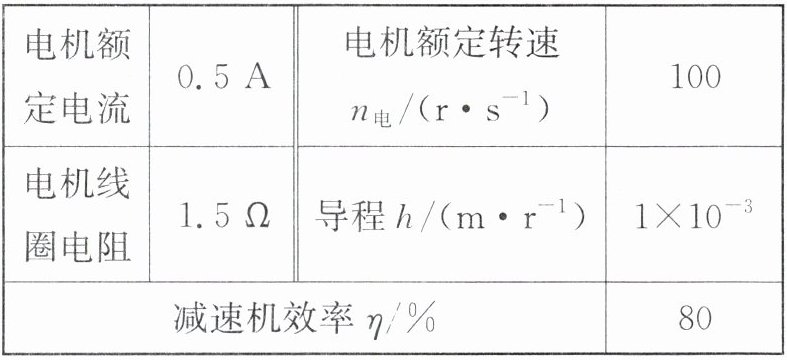
图乙为系统结构示意图:微型直流电机通过减速机带动丝杆,将旋转运动转化为直线运动,推动镜头前后移动,实现自动对焦,参数如表一.“导程”指丝杆每旋转一周移动的直线距离,减速机“速比”$i$指电机转速与减速机输出转速的比值,减速机效率指减速机传递给丝杆的机械能与电机输出的机械能之比.测试中,镜头以$0.025\ \mathrm{m/s}$的速度匀速移动,此时电机恰好以额定电流工作.
表一
任务三:设计色彩识别系统.
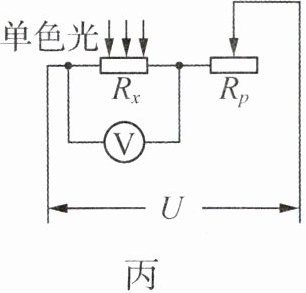
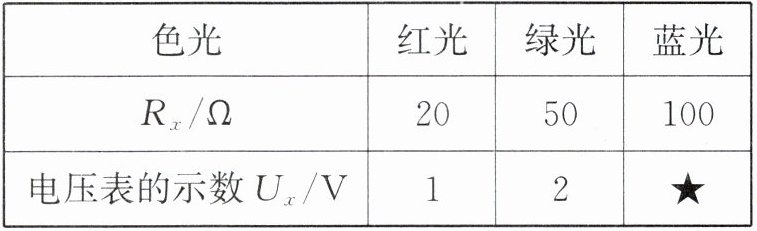
机器人需要识别舞台上的红、绿、蓝三种颜色的标记.图丙为色彩识别电路原理图.电源电压恒定,保持$R_p$的阻值不变,分别用红、绿光照射时,通过读取电压表示数标记颜色,
将电压表改装成色彩识别表.光敏电阻$R_x$在不同色光下的阻值及电压表示数如表二.
表二
【交流评价】相互交流,对系统测试过程进行评价.
(1)机器人充电时,电源适配器插入家庭电路插座,控制插座的总开关应接在
(2)下列关于机器人“光影舞者”的说法,正确的是
A. 为获得清晰像,镜头应在图甲中的$CD$间调节
B. 图乙中,电机以额定转速工作时,速比$i=4$
C. 对色彩识别系统校准,当红光照射时电压表示数为$0.8\ \mathrm{V}$,则应将$R_p$调大
D. 将量程为$0∼0.6\ \mathrm{A}$的电流表串联在图丙电路中,颜色识别效果更佳
(3)任务一中,拍摄更近处物体时,若无法改变镜头与感光元件的距离,可在镜头前加一个
(4)任务二中,电机的发热功率为
(5)自动对焦系统测试时,电机转速和丝杆对镜头推力都不变,发现镜头移动速度小于$0.025\ \mathrm{m/s}$.请从“减速机效率”或“减速机速比”怎样变化的角度,分析造成上述现象的可能原因:
【任务与要求】同学们提出了如下设计思路:机
器人通过头部摄像头,实时识别舞台上布置的红、绿、蓝三种彩色标记,在保证对焦快速准确、成像清晰的前提下,快速移动至指定位置.
【设计与实施】
任务一:设计光学成像系统.
图甲为机器人头部摄像头的简化光路图.摄像头镜头相当于一个凸透镜(图中未画).感光元件固定在透镜后方.已知透镜焦距$f=5\ \mathrm{cm}$,$AB=BC=CD=DE=10\ \mathrm{cm}$.为获得清晰的像,需调节透镜与感光元件之间的距离.
任务二:设计自动对焦系统.
图乙为系统结构示意图:微型直流电机通过减速机带动丝杆,将旋转运动转化为直线运动,推动镜头前后移动,实现自动对焦,参数如表一.“导程”指丝杆每旋转一周移动的直线距离,减速机“速比”$i$指电机转速与减速机输出转速的比值,减速机效率指减速机传递给丝杆的机械能与电机输出的机械能之比.测试中,镜头以$0.025\ \mathrm{m/s}$的速度匀速移动,此时电机恰好以额定电流工作.
表一
任务三:设计色彩识别系统.
机器人需要识别舞台上的红、绿、蓝三种颜色的标记.图丙为色彩识别电路原理图.电源电压恒定,保持$R_p$的阻值不变,分别用红、绿光照射时,通过读取电压表示数标记颜色,
将电压表改装成色彩识别表.光敏电阻$R_x$在不同色光下的阻值及电压表示数如表二.
表二
【交流评价】相互交流,对系统测试过程进行评价.
(1)机器人充电时,电源适配器插入家庭电路插座,控制插座的总开关应接在
火
线上;以在舞台上移动的机器人为参照物,舞台标记是运动
的;与站立时相比,机器人行走时对舞台压强将变大
.(2)下列关于机器人“光影舞者”的说法,正确的是
B
.A. 为获得清晰像,镜头应在图甲中的$CD$间调节
B. 图乙中,电机以额定转速工作时,速比$i=4$
C. 对色彩识别系统校准,当红光照射时电压表示数为$0.8\ \mathrm{V}$,则应将$R_p$调大
D. 将量程为$0∼0.6\ \mathrm{A}$的电流表串联在图丙电路中,颜色识别效果更佳
(3)任务一中,拍摄更近处物体时,若无法改变镜头与感光元件的距离,可在镜头前加一个
远视
(选填“近视”或“远视”)眼镜,使清晰的像落在感光元件上.(4)任务二中,电机的发热功率为
0.375
$\mathrm{W}$,若电机输出机械功率为$2.625\ \mathrm{W}$,则丝杆对镜头的推力为84
$\mathrm{N}$,任务三的表二中,★值为3
$\mathrm{V}$.(5)自动对焦系统测试时,电机转速和丝杆对镜头推力都不变,发现镜头移动速度小于$0.025\ \mathrm{m/s}$.请从“减速机效率”或“减速机速比”怎样变化的角度,分析造成上述现象的可能原因:
减速机效率降低(或减速机速比增大)
.(写出一种即可)答案
6. (1) 火 运动 变大 (2) B (3) 远视 (4) 0.375 84 3 (5) 减速机效率降低(或减速机速比增大)
解析:(1) 家庭电路中,为保证断开开关后用电器不带电,总开关需要接在火线上.以移动的机器人为参照物,舞台标记的位置不断变化,因此是运动的.机器人行走时,对舞台的压力等于重力,压力不变,受力面积减小,根据公式p=F/S,压强会变大.(2) 摄像头成倒立缩小的实像,要求像距(镜头到感光元件的距离)满足f<v<2f,已知f=5 cm,则有5 cm<v<10 cm,对应图甲的AB段,A错误.由题意得输出转速n出=v/h=0.025 m/s / 1×10⁻³ m/r =25 r/s,速比i=n电/n出=100 r/s /25 r/s=4,B正确.红光照射时电压表示数小于标准值,要增大R_x两端的电压,根据串联分压,需要减小R_p的阻值来减小R_p两端的分压,因此应调小R_p,C错误.串联电流表后,不同色光下电流变化量较小,识别效果不如电压表,D错误.(3) 拍摄更近物体时,物距减小,像距会增大,清晰的像会成在感光元件后方,需要对光线提前会聚才能让像落在感光元件上;远视眼镜是凸透镜,对光线有会聚作用,因此加远视眼镜.(4) 电机的发热功率P热=I²R=(0.5 A)²×1.5 Ω=0.375 W,丝杆得到的机械功率P=ηP输出=80%×2.625 W=2.1 W,由P=Fv得推力F=P/v=2.1 W / 0.025 m/s=84 N.由图丙可知,R_x与R_p串联,根据串联分压,代入表二中红光、绿光数据得20 Ω/(20 Ω+R_p) ×U总=1 V,50 Ω/(50 Ω+R_p) ×U总=2 V,联立解得电源电压U总=6 V,R_p=100 Ω.蓝光照射时R_x=100 Ω,因此电压表示数U_x=100 Ω/(100 Ω+100 Ω) ×6 V=3 V.(5) 电机转速和丝杆对镜头的推力不变时:若减速机速比变大,输出转速n出=n电/i会减小,由v=n出h得镜头移动速度减小;若减速机效率降低,丝杆获得的机械功率会减小,根据P=Fv,F不变,则v减小.因此原因可能是减速机速比变大(或减速机效率降低).
解析:(1) 家庭电路中,为保证断开开关后用电器不带电,总开关需要接在火线上.以移动的机器人为参照物,舞台标记的位置不断变化,因此是运动的.机器人行走时,对舞台的压力等于重力,压力不变,受力面积减小,根据公式p=F/S,压强会变大.(2) 摄像头成倒立缩小的实像,要求像距(镜头到感光元件的距离)满足f<v<2f,已知f=5 cm,则有5 cm<v<10 cm,对应图甲的AB段,A错误.由题意得输出转速n出=v/h=0.025 m/s / 1×10⁻³ m/r =25 r/s,速比i=n电/n出=100 r/s /25 r/s=4,B正确.红光照射时电压表示数小于标准值,要增大R_x两端的电压,根据串联分压,需要减小R_p的阻值来减小R_p两端的分压,因此应调小R_p,C错误.串联电流表后,不同色光下电流变化量较小,识别效果不如电压表,D错误.(3) 拍摄更近物体时,物距减小,像距会增大,清晰的像会成在感光元件后方,需要对光线提前会聚才能让像落在感光元件上;远视眼镜是凸透镜,对光线有会聚作用,因此加远视眼镜.(4) 电机的发热功率P热=I²R=(0.5 A)²×1.5 Ω=0.375 W,丝杆得到的机械功率P=ηP输出=80%×2.625 W=2.1 W,由P=Fv得推力F=P/v=2.1 W / 0.025 m/s=84 N.由图丙可知,R_x与R_p串联,根据串联分压,代入表二中红光、绿光数据得20 Ω/(20 Ω+R_p) ×U总=1 V,50 Ω/(50 Ω+R_p) ×U总=2 V,联立解得电源电压U总=6 V,R_p=100 Ω.蓝光照射时R_x=100 Ω,因此电压表示数U_x=100 Ω/(100 Ω+100 Ω) ×6 V=3 V.(5) 电机转速和丝杆对镜头的推力不变时:若减速机速比变大,输出转速n出=n电/i会减小,由v=n出h得镜头移动速度减小;若减速机效率降低,丝杆获得的机械功率会减小,根据P=Fv,F不变,则v减小.因此原因可能是减速机速比变大(或减速机效率降低).
