
 登录
4. 阅读短文,回答文后问题。
机器人的“眼睛”
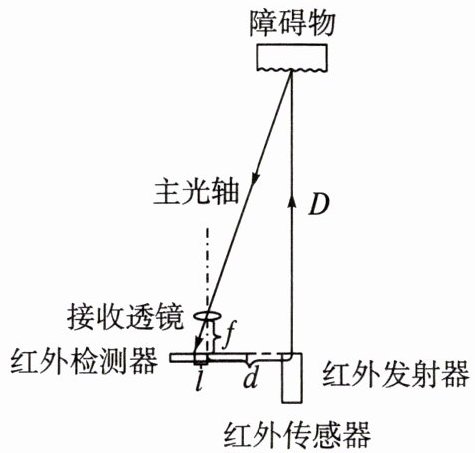
很多机器人为了“看见”周围的物体,需要有自己的“眼睛”,例如家庭中的扫地机器人,工作时就要能探知前方的家具、墙壁等障碍物。红外传感器就是一种机器人的“眼睛”,其工作原理如图所示,红外传感器上的红外发射器向前方发射一束红外线,碰到障碍物后向各个方向反射,其中一束红外线通过接收透镜中心,照射到红外检测器上的某一位置,该位置偏离透镜主光轴的距离称为偏移值。如果检测器到透镜的距离为$f$,红外发射器中心线与接收透镜主光轴之间的距离为$d$,当偏移值为$l$时,根据数学关系,可计算出红外发射器到障碍物的距离$D=\frac{f(l+d)}{l}$。
(1)红外线属于
(2)红外线碰到障碍物时发生
(3)一个红外传感器的检测器到透镜的距离为10 cm,红外发射器中心线与接收透镜主光轴之间的距离为20 cm,当偏移值为2 cm时,红外发射器到障碍物的距离为
(4)若偏移值更大一些,则红外发射器到障碍物的距离更
(5)某型号扫地机器人呈圆盘形,圆盘的直径是30 cm,工作时的移动速度约为3 m/min,要清扫一个长4.5 m、宽3.3 m的空房间,它沿3.3 m的宽边从一侧走到另一侧需要
机器人的“眼睛”
很多机器人为了“看见”周围的物体,需要有自己的“眼睛”,例如家庭中的扫地机器人,工作时就要能探知前方的家具、墙壁等障碍物。红外传感器就是一种机器人的“眼睛”,其工作原理如图所示,红外传感器上的红外发射器向前方发射一束红外线,碰到障碍物后向各个方向反射,其中一束红外线通过接收透镜中心,照射到红外检测器上的某一位置,该位置偏离透镜主光轴的距离称为偏移值。如果检测器到透镜的距离为$f$,红外发射器中心线与接收透镜主光轴之间的距离为$d$,当偏移值为$l$时,根据数学关系,可计算出红外发射器到障碍物的距离$D=\frac{f(l+d)}{l}$。
(1)红外线属于
不可见
(选填“可见”或“不可见”)光。(2)红外线碰到障碍物时发生
漫
反射。(3)一个红外传感器的检测器到透镜的距离为10 cm,红外发射器中心线与接收透镜主光轴之间的距离为20 cm,当偏移值为2 cm时,红外发射器到障碍物的距离为
110
cm。(4)若偏移值更大一些,则红外发射器到障碍物的距离更
小
。(5)某型号扫地机器人呈圆盘形,圆盘的直径是30 cm,工作时的移动速度约为3 m/min,要清扫一个长4.5 m、宽3.3 m的空房间,它沿3.3 m的宽边从一侧走到另一侧需要
1
min,要将整个空房间清扫一遍至少需要16.4
min。答案
4.(1) 不可见
4.(2) 漫
4.(3) 110
4.(4) 小
4.(5) 1 16.4
【解析】(1)人眼看不到红外线,红外线属于不可见光。(2)红外发射器向前方发射一束红外线,碰到障碍物后向各个方向反射,所以发生的是漫反射。(3)一个红外传感器的检测器到透镜的距离为 10 cm,红外发射器中心线与接收透镜主光轴之间的距离为 20 cm,当偏移值为 2 cm 时,红外发射器到障碍物的距离 $D=\frac{f(l+d)}{l} = \frac{10\ \mathrm{cm}×(2\ \mathrm{cm}+20\ \mathrm{cm})}{2\ \mathrm{cm}} =110\ \mathrm{cm}$。(4)如果偏移值更大一些,根据 $D=\frac{f(l+d)}{l}=\frac{fl+fd}{l}=f+\frac{fd}{l}$ 可知,红外发射器到障碍物的距离更小。(5)扫地机器人沿3.3 m 的宽边从一侧走到另一侧的路程 $s=3.3\ \mathrm{m}-0.3\ \mathrm{m}=3\ \mathrm{m}$,沿 3.3 m 的宽边从一侧走到另一侧需要的时间 $t=\frac{s}{v}=\frac{3\ \mathrm{m}}{3\ \mathrm{m/min}}=1\ \mathrm{min}$。由于空房间长 4.5 m,共沿 3.3 m 的宽边行走的次数 $n=\frac{4.5\ \mathrm{m}}{0.3\ \mathrm{m}}=15$,沿 3.3 m 的宽边行走的总时间 $t_1=15t=15×1\ \mathrm{min}=15\ \mathrm{min}$,由沿 3.3 m 的宽边拐到沿 4.5 m 的长边所用的时间 $t_2=\frac{4.5\ \mathrm{m}-0.3\ \mathrm{m}}{3\ \mathrm{m/min}}=\frac{4.2\ \mathrm{m}}{3\ \mathrm{m/min}}=1.4\ \mathrm{min}$,故要将整个空房间清扫一遍至少需要的时间 $t'=t_1+t_2=15\ \mathrm{min}+1.4\ \mathrm{min}=16.4\ \mathrm{min}$。
4.(2) 漫
4.(3) 110
4.(4) 小
4.(5) 1 16.4
【解析】(1)人眼看不到红外线,红外线属于不可见光。(2)红外发射器向前方发射一束红外线,碰到障碍物后向各个方向反射,所以发生的是漫反射。(3)一个红外传感器的检测器到透镜的距离为 10 cm,红外发射器中心线与接收透镜主光轴之间的距离为 20 cm,当偏移值为 2 cm 时,红外发射器到障碍物的距离 $D=\frac{f(l+d)}{l} = \frac{10\ \mathrm{cm}×(2\ \mathrm{cm}+20\ \mathrm{cm})}{2\ \mathrm{cm}} =110\ \mathrm{cm}$。(4)如果偏移值更大一些,根据 $D=\frac{f(l+d)}{l}=\frac{fl+fd}{l}=f+\frac{fd}{l}$ 可知,红外发射器到障碍物的距离更小。(5)扫地机器人沿3.3 m 的宽边从一侧走到另一侧的路程 $s=3.3\ \mathrm{m}-0.3\ \mathrm{m}=3\ \mathrm{m}$,沿 3.3 m 的宽边从一侧走到另一侧需要的时间 $t=\frac{s}{v}=\frac{3\ \mathrm{m}}{3\ \mathrm{m/min}}=1\ \mathrm{min}$。由于空房间长 4.5 m,共沿 3.3 m 的宽边行走的次数 $n=\frac{4.5\ \mathrm{m}}{0.3\ \mathrm{m}}=15$,沿 3.3 m 的宽边行走的总时间 $t_1=15t=15×1\ \mathrm{min}=15\ \mathrm{min}$,由沿 3.3 m 的宽边拐到沿 4.5 m 的长边所用的时间 $t_2=\frac{4.5\ \mathrm{m}-0.3\ \mathrm{m}}{3\ \mathrm{m/min}}=\frac{4.2\ \mathrm{m}}{3\ \mathrm{m/min}}=1.4\ \mathrm{min}$,故要将整个空房间清扫一遍至少需要的时间 $t'=t_1+t_2=15\ \mathrm{min}+1.4\ \mathrm{min}=16.4\ \mathrm{min}$。
解析
【分析】
本题结合红外传感器和扫地机器人的实际应用,需依次结合光学概念、公式计算及实际场景分析各小题:
1. 第(1)题明确红外线的可见性属性;
2. 第(2)题根据光线反射方向判断反射类型;
3. 第(3)题直接代入给定公式计算距离;
4. 第(4)题通过公式变形分析偏移值对距离的影响;
5. 第(5)题结合速度公式,考虑圆盘直径对路程的影响,计算清扫总时间。
【解析】
(1) 人眼无法直接观测到红外线,因此红外线属于不可见光;
(2) 红外线碰到障碍物后向各个方向反射,符合漫反射的特征,故发生漫反射;
(3) 代入公式 $D=\frac{f(l+d)}{l}$,已知$f=10\ \mathrm{cm}$,$l=2\ \mathrm{cm}$,$d=20\ \mathrm{cm}$,计算得:
$D=\frac{10\ \mathrm{cm}×(2\ \mathrm{cm}+20\ \mathrm{cm})}{2\ \mathrm{cm}}=110\ \mathrm{cm}$;
(4) 对公式变形得 $D=f+\frac{fd}{l}$,当偏移值$l$增大时,$\frac{fd}{l}$减小,因此红外发射器到障碍物的距离$D$更小;
(5) 沿3.3m宽边行走需扣除圆盘直径(避免碰撞),路程$s=3.3\ \mathrm{m}-0.3\ \mathrm{m}=3\ \mathrm{m}$,时间$t=\frac{s}{v}=\frac{3\ \mathrm{m}}{3\ \mathrm{m/min}}=1\ \mathrm{min}$;
清扫整个房间时,沿宽边行走次数$n=\frac{4.5\ \mathrm{m}}{0.3\ \mathrm{m}}=15$,总行走时间$15×1\ \mathrm{min}=15\ \mathrm{min}$;
转弯时间为$\frac{4.5\ \mathrm{m}-0.3\ \mathrm{m}}{3\ \mathrm{m/min}}=1.4\ \mathrm{min}$,总时间$15\ \mathrm{min}+1.4\ \mathrm{min}=16.4\ \mathrm{min}$。
【答案】
(1) 不可见;(2) 漫;(3) 110;(4) 小;(5) 1;16.4
【知识点】
不可见光、漫反射、速度公式应用
【点评】
本题将物理知识与生活中的机器人场景结合,既考查基础光学概念,又要求运用公式解决实际计算问题,需注意实际场景中圆盘直径对路程的影响,综合性较强,能考查学生的知识应用能力。
【难度系数】
0.6
本题结合红外传感器和扫地机器人的实际应用,需依次结合光学概念、公式计算及实际场景分析各小题:
1. 第(1)题明确红外线的可见性属性;
2. 第(2)题根据光线反射方向判断反射类型;
3. 第(3)题直接代入给定公式计算距离;
4. 第(4)题通过公式变形分析偏移值对距离的影响;
5. 第(5)题结合速度公式,考虑圆盘直径对路程的影响,计算清扫总时间。
【解析】
(1) 人眼无法直接观测到红外线,因此红外线属于不可见光;
(2) 红外线碰到障碍物后向各个方向反射,符合漫反射的特征,故发生漫反射;
(3) 代入公式 $D=\frac{f(l+d)}{l}$,已知$f=10\ \mathrm{cm}$,$l=2\ \mathrm{cm}$,$d=20\ \mathrm{cm}$,计算得:
$D=\frac{10\ \mathrm{cm}×(2\ \mathrm{cm}+20\ \mathrm{cm})}{2\ \mathrm{cm}}=110\ \mathrm{cm}$;
(4) 对公式变形得 $D=f+\frac{fd}{l}$,当偏移值$l$增大时,$\frac{fd}{l}$减小,因此红外发射器到障碍物的距离$D$更小;
(5) 沿3.3m宽边行走需扣除圆盘直径(避免碰撞),路程$s=3.3\ \mathrm{m}-0.3\ \mathrm{m}=3\ \mathrm{m}$,时间$t=\frac{s}{v}=\frac{3\ \mathrm{m}}{3\ \mathrm{m/min}}=1\ \mathrm{min}$;
清扫整个房间时,沿宽边行走次数$n=\frac{4.5\ \mathrm{m}}{0.3\ \mathrm{m}}=15$,总行走时间$15×1\ \mathrm{min}=15\ \mathrm{min}$;
转弯时间为$\frac{4.5\ \mathrm{m}-0.3\ \mathrm{m}}{3\ \mathrm{m/min}}=1.4\ \mathrm{min}$,总时间$15\ \mathrm{min}+1.4\ \mathrm{min}=16.4\ \mathrm{min}$。
【答案】
(1) 不可见;(2) 漫;(3) 110;(4) 小;(5) 1;16.4
【知识点】
不可见光、漫反射、速度公式应用
【点评】
本题将物理知识与生活中的机器人场景结合,既考查基础光学概念,又要求运用公式解决实际计算问题,需注意实际场景中圆盘直径对路程的影响,综合性较强,能考查学生的知识应用能力。
【难度系数】
0.6
