

 登录
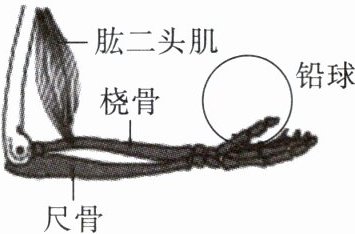
[变式1]人体的某些部分也可以看作杠杆,例如托起物体的前臂,如图所示。下列图中正确表示手的前臂所受动力和阻力的是图(
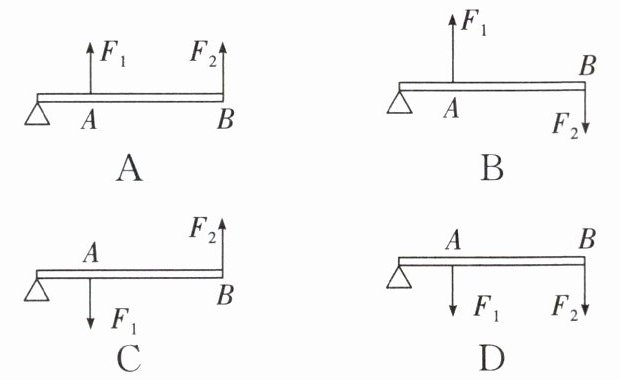
A.杠杆,左端为支点,$A$点处有向上的力$F_1$,$B$点处有向上的力$F_2$
B.杠杆,左端为支点,$A$点处有向上的力$F_1$,$B$点处有向下的力$F_2$
C.杠杆,左端为支点,$A$点处有向下的力$F_1$,$B$点处有向上的力$F_2$
D.杠杆,左端为支点,$A$点处有向下的力$F_1$,$B$点处有向下的力$F_2$
B
)A.杠杆,左端为支点,$A$点处有向上的力$F_1$,$B$点处有向上的力$F_2$
B.杠杆,左端为支点,$A$点处有向上的力$F_1$,$B$点处有向下的力$F_2$
C.杠杆,左端为支点,$A$点处有向下的力$F_1$,$B$点处有向上的力$F_2$
D.杠杆,左端为支点,$A$点处有向下的力$F_1$,$B$点处有向下的力$F_2$
答案
B
解析
【分析】首先明确前臂作为杠杆的支点是左端的肘关节;动力是使杠杆转动的力,托起物体时,肱二头肌收缩,在靠近肘关节的A点施加向上的力,即动力F₁方向向上;阻力是阻碍杠杆转动的力,手托的物体重力作用在B点,方向向下,即阻力F₂方向向下。据此判断各选项中力的方向是否正确。
【解析】对各选项分析如下:
A选项:B点阻力方向向上,不符合物体重力向下阻碍转动的实际,错误;
B选项:A点动力F₁向上(使杠杆绕支点向上转动),B点阻力F₂向下(阻碍转动),符合实际,正确;
C选项:A点动力F₁向下,不符合肱二头肌收缩提供向上动力的情况,错误;
D选项:A点动力向下、B点阻力向下,均不符合实际,错误。
【答案】B
【知识点】杠杆的五要素;人体杠杆的应用
【点评】本题结合人体前臂的生理结构,考查杠杆中动力与阻力的方向判断,核心是理解动力使杠杆转动、阻力阻碍杠杆转动的特点,属于杠杆知识的基础应用,难度适中。
【难度系数】0.5
【解析】对各选项分析如下:
A选项:B点阻力方向向上,不符合物体重力向下阻碍转动的实际,错误;
B选项:A点动力F₁向上(使杠杆绕支点向上转动),B点阻力F₂向下(阻碍转动),符合实际,正确;
C选项:A点动力F₁向下,不符合肱二头肌收缩提供向上动力的情况,错误;
D选项:A点动力向下、B点阻力向下,均不符合实际,错误。
【答案】B
【知识点】杠杆的五要素;人体杠杆的应用
【点评】本题结合人体前臂的生理结构,考查杠杆中动力与阻力的方向判断,核心是理解动力使杠杆转动、阻力阻碍杠杆转动的特点,属于杠杆知识的基础应用,难度适中。
【难度系数】0.5
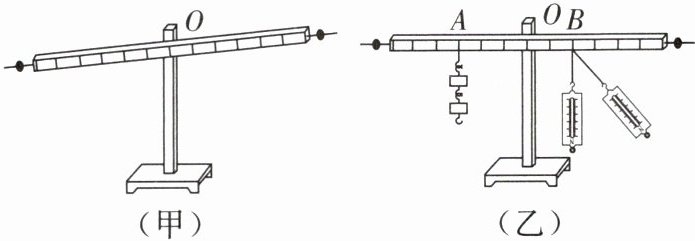
[典例2]小华在做“探究杠杆平衡条件”的实验,装置如图所示,杠杆上相邻刻度线间的距离相等
(甲) (乙)
(1)杠杆在如图(甲)所示的位置静止时
(2)为使杠杆在水平位置平衡,应将平衡螺母向
(3)如图(乙)所示,杠杆在水平位置平衡后,在A点挂两个钩码,每个钩码重0.5 N,在B点竖直向下拉弹簧测力计,仍使杠杆在水平位置平衡,此时弹簧测力计的示数应为
(甲) (乙)
(1)杠杆在如图(甲)所示的位置静止时
是
(选填“是”或“不是”)处于平衡状态。(2)为使杠杆在水平位置平衡,应将平衡螺母向
右
(选填“左”或“右”)端调节。(3)如图(乙)所示,杠杆在水平位置平衡后,在A点挂两个钩码,每个钩码重0.5 N,在B点竖直向下拉弹簧测力计,仍使杠杆在水平位置平衡,此时弹簧测力计的示数应为
1.5
N。当弹簧测力计改为斜拉时,再次使杠杆在水平位置平衡,则弹簧测力计的示数将变大
(选填“变大”“变小”或“不变”)。答案
(1) 是
(2) 右
(3) 1.5 变大
(2) 右
(3) 1.5 变大
解析
【分析】
本题围绕“探究杠杆平衡条件”实验展开,需结合杠杆平衡状态的定义、平衡螺母调节规则、杠杆平衡条件($F_1L_1=F_2L_2$)来分析:
1. 杠杆平衡状态的判断:只要杠杆静止或匀速转动,就处于平衡状态;
2. 平衡螺母调节:杠杆哪端高,平衡螺母向哪端调,目的是让杠杆水平平衡,便于测量力臂;
3. 杠杆平衡条件应用:计算时确定力和对应的力臂,斜拉时力臂会变小,结合平衡条件判断力的变化。
【解析】
(1) 杠杆的平衡状态是指杠杆处于静止或匀速转动状态,图甲中杠杆静止,因此是处于平衡状态。
(2) 图甲中杠杆左端低、右端高,为使杠杆在水平位置平衡,应将平衡螺母向高的一端(右端)调节,这样可让杠杆水平平衡,方便后续测量力臂。
(3) 设每个小格长度为$L$,根据杠杆平衡条件$F_1L_1=F_2L_2$:
A点拉力$F_A=2×0.5N=1N$,力臂$L_A=3L$;B点力臂$L_B=2L$,代入得:$1N×3L=F_B×2L$,解得$F_B=1.5N$。
当弹簧测力计斜拉时,拉力的力臂(支点到力作用线的垂直距离)会变小,而阻力和阻力臂不变,根据杠杆平衡条件,动力臂变小则动力变大,因此弹簧测力计示数变大。
【答案】
(1) 是;(2) 右;(3) 1.5;变大
【知识点】
杠杆平衡状态、杠杆的调节、杠杆平衡条件
【点评】
本题是探究杠杆平衡条件的基础实验题,考查杠杆平衡的核心知识点,难度较低,侧重对基础概念和公式应用的掌握,适合学生巩固实验基础。
【难度系数】
0.6
本题围绕“探究杠杆平衡条件”实验展开,需结合杠杆平衡状态的定义、平衡螺母调节规则、杠杆平衡条件($F_1L_1=F_2L_2$)来分析:
1. 杠杆平衡状态的判断:只要杠杆静止或匀速转动,就处于平衡状态;
2. 平衡螺母调节:杠杆哪端高,平衡螺母向哪端调,目的是让杠杆水平平衡,便于测量力臂;
3. 杠杆平衡条件应用:计算时确定力和对应的力臂,斜拉时力臂会变小,结合平衡条件判断力的变化。
【解析】
(1) 杠杆的平衡状态是指杠杆处于静止或匀速转动状态,图甲中杠杆静止,因此是处于平衡状态。
(2) 图甲中杠杆左端低、右端高,为使杠杆在水平位置平衡,应将平衡螺母向高的一端(右端)调节,这样可让杠杆水平平衡,方便后续测量力臂。
(3) 设每个小格长度为$L$,根据杠杆平衡条件$F_1L_1=F_2L_2$:
A点拉力$F_A=2×0.5N=1N$,力臂$L_A=3L$;B点力臂$L_B=2L$,代入得:$1N×3L=F_B×2L$,解得$F_B=1.5N$。
当弹簧测力计斜拉时,拉力的力臂(支点到力作用线的垂直距离)会变小,而阻力和阻力臂不变,根据杠杆平衡条件,动力臂变小则动力变大,因此弹簧测力计示数变大。
【答案】
(1) 是;(2) 右;(3) 1.5;变大
【知识点】
杠杆平衡状态、杠杆的调节、杠杆平衡条件
【点评】
本题是探究杠杆平衡条件的基础实验题,考查杠杆平衡的核心知识点,难度较低,侧重对基础概念和公式应用的掌握,适合学生巩固实验基础。
【难度系数】
0.6
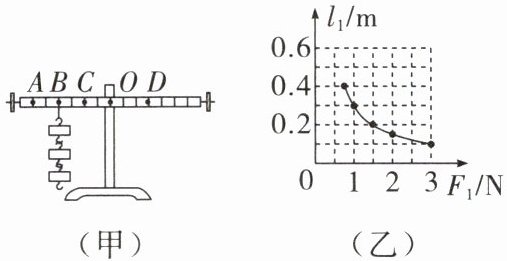
[变式2]利用如图所示的装置来探究“杠杆的平衡条件”。
(1)杠杆平衡后,在整个实验过程中,
(2)杠杆平衡后,如图(甲)所示,在杠杆B点挂3个相同的钩码,可在杠杆的D点挂
(3)保持B点钩码数量和力臂不变,杠杆在水平位置平衡时,测出多组动力臂$ l_1 $和动力$ F_1 $的数据,绘制了$ l_1 - F_1 $的关系图像,如图(乙)所示。请根据图像推算,当$ l_1 $为0.6 m时,$ F_1 $为
(1)杠杆平衡后,在整个实验过程中,
不可以
(选填“可以”或“不可以”)再旋动两侧的螺母。(2)杠杆平衡后,如图(甲)所示,在杠杆B点挂3个相同的钩码,可在杠杆的D点挂
4
个相同的钩码,就可使杠杆重新在水平位置平衡。(3)保持B点钩码数量和力臂不变,杠杆在水平位置平衡时,测出多组动力臂$ l_1 $和动力$ F_1 $的数据,绘制了$ l_1 - F_1 $的关系图像,如图(乙)所示。请根据图像推算,当$ l_1 $为0.6 m时,$ F_1 $为
0.5
N。答案
(1) 不可以
(2) 4
(3) 0.5
(2) 4
(3) 0.5
解析
【分析】
本题围绕杠杆平衡条件展开,解题思路如下:(1)明确平衡螺母的作用:仅在实验前调节杠杆平衡,实验过程中不可再调节,避免破坏杠杆平衡;(2)利用杠杆平衡条件$ F_1L_1=F_2L_2 $,确定B、D点的力和力臂,代入公式计算D点的钩码数量;(3)根据杠杆平衡规律,阻力和阻力臂不变时,动力与动力臂的乘积为定值,结合图像的乘积特性推算$ l_1=0.6\ \mathrm{m} $时的动力$ F_1 $。
【解析】
(1)平衡螺母仅用于实验前调节杠杆在水平位置平衡,实验过程中若旋动,会改变杠杆的受力状态,影响实验结果,因此实验过程中不可以旋动两侧的螺母。
(2)设每个钩码重力为$ G $,杠杆每小格长度为$ L $。根据杠杆平衡条件$ F_1L_1=F_2L_2 $,B点的力为$ 3G $,力臂为$ 4L $;D点的力臂为$ 3L $,设D点挂$ n $个钩码,则:
$ 3G × 4L = nG × 3L $
约去$ G $和$ L $,解得$ n=4 $。
(3)由杠杆平衡条件,当阻力和阻力臂不变时,动力与动力臂的乘积为定值。从图像可知,当$ F_1=1\ \mathrm{N} $时,对应的动力臂$ l_1=0.3\ \mathrm{m} $,因此定值为$ F_1l_1=1\ \mathrm{N} × 0.3\ \mathrm{m}=0.3\ \mathrm{N·m} $。当$ l_1=0.6\ \mathrm{m} $时,$ F_1=\frac{0.3\ \mathrm{N·m}}{0.6\ \mathrm{m}}=0.5\ \mathrm{N} $。
【答案】
(1) 不可以;(2) 4;(3) 0.5
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的应用,涵盖平衡螺母的使用、杠杆平衡的计算以及图像分析,是力学基础题型,需熟练掌握杠杆平衡条件的应用逻辑。
【难度系数】
0.5
本题围绕杠杆平衡条件展开,解题思路如下:(1)明确平衡螺母的作用:仅在实验前调节杠杆平衡,实验过程中不可再调节,避免破坏杠杆平衡;(2)利用杠杆平衡条件$ F_1L_1=F_2L_2 $,确定B、D点的力和力臂,代入公式计算D点的钩码数量;(3)根据杠杆平衡规律,阻力和阻力臂不变时,动力与动力臂的乘积为定值,结合图像的乘积特性推算$ l_1=0.6\ \mathrm{m} $时的动力$ F_1 $。
【解析】
(1)平衡螺母仅用于实验前调节杠杆在水平位置平衡,实验过程中若旋动,会改变杠杆的受力状态,影响实验结果,因此实验过程中不可以旋动两侧的螺母。
(2)设每个钩码重力为$ G $,杠杆每小格长度为$ L $。根据杠杆平衡条件$ F_1L_1=F_2L_2 $,B点的力为$ 3G $,力臂为$ 4L $;D点的力臂为$ 3L $,设D点挂$ n $个钩码,则:
$ 3G × 4L = nG × 3L $
约去$ G $和$ L $,解得$ n=4 $。
(3)由杠杆平衡条件,当阻力和阻力臂不变时,动力与动力臂的乘积为定值。从图像可知,当$ F_1=1\ \mathrm{N} $时,对应的动力臂$ l_1=0.3\ \mathrm{m} $,因此定值为$ F_1l_1=1\ \mathrm{N} × 0.3\ \mathrm{m}=0.3\ \mathrm{N·m} $。当$ l_1=0.6\ \mathrm{m} $时,$ F_1=\frac{0.3\ \mathrm{N·m}}{0.6\ \mathrm{m}}=0.5\ \mathrm{N} $。
【答案】
(1) 不可以;(2) 4;(3) 0.5
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的应用,涵盖平衡螺母的使用、杠杆平衡的计算以及图像分析,是力学基础题型,需熟练掌握杠杆平衡条件的应用逻辑。
【难度系数】
0.5
1. 下列关于杠杆的说法正确的是 (
A.杠杆不一定是硬棒
B.力臂一定在杠杆上
C.杠杆可以是直的,也可以是弯曲的
D.力臂不一定和力的作用线垂直
C
)A.杠杆不一定是硬棒
B.力臂一定在杠杆上
C.杠杆可以是直的,也可以是弯曲的
D.力臂不一定和力的作用线垂直
答案
1. C
解析
【分析】
这道题考查杠杆的基本概念,解题时需牢记杠杆和力臂的定义,逐一分析每个选项:首先明确杠杆的核心属性,再结合力臂的定义判断各选项的正误,最终选出正确答案。
【解析】
根据杠杆和力臂的定义逐一判断选项:
1. 杠杆的定义:杠杆是在力的作用下可绕固定点转动的硬棒,因此杠杆必须是硬棒,A选项“杠杆不一定是硬棒”的说法错误;
2. 力臂的定义:力臂是从支点到力的作用线的垂直距离,由此可知,力臂一定与力的作用线垂直,且力臂不一定在杠杆上,故B选项“力臂一定在杠杆上”、D选项“力臂不一定和力的作用线垂直”的说法均错误;
3. 杠杆的形状:杠杆可以是直的,也可以是弯曲的,只要满足“硬棒且能绕固定点转动”的条件即可,因此C选项说法正确。
【答案】
C
【知识点】
杠杆的概念;力臂的概念
【点评】
本题为初中物理力学的基础概念题,主要考查对杠杆和力臂定义的准确理解,属于易得分题目,需注意区分易混淆的概念点,避免因概念记忆模糊出错。
【难度系数】
0.8
这道题考查杠杆的基本概念,解题时需牢记杠杆和力臂的定义,逐一分析每个选项:首先明确杠杆的核心属性,再结合力臂的定义判断各选项的正误,最终选出正确答案。
【解析】
根据杠杆和力臂的定义逐一判断选项:
1. 杠杆的定义:杠杆是在力的作用下可绕固定点转动的硬棒,因此杠杆必须是硬棒,A选项“杠杆不一定是硬棒”的说法错误;
2. 力臂的定义:力臂是从支点到力的作用线的垂直距离,由此可知,力臂一定与力的作用线垂直,且力臂不一定在杠杆上,故B选项“力臂一定在杠杆上”、D选项“力臂不一定和力的作用线垂直”的说法均错误;
3. 杠杆的形状:杠杆可以是直的,也可以是弯曲的,只要满足“硬棒且能绕固定点转动”的条件即可,因此C选项说法正确。
【答案】
C
【知识点】
杠杆的概念;力臂的概念
【点评】
本题为初中物理力学的基础概念题,主要考查对杠杆和力臂定义的准确理解,属于易得分题目,需注意区分易混淆的概念点,避免因概念记忆模糊出错。
【难度系数】
0.8
2. 下列力臂的画法正确的是(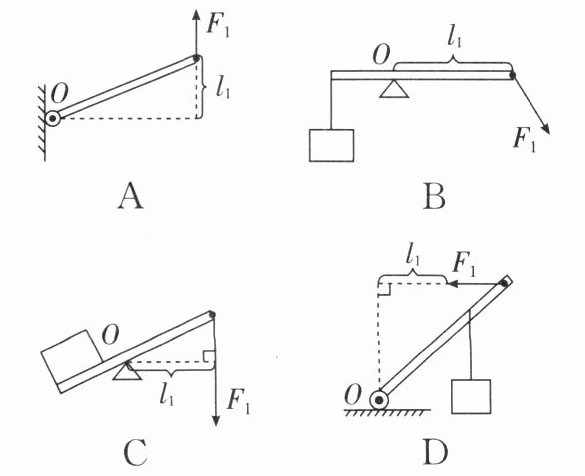
C
)答案
2. C
解析
【分析】要判断力臂画法是否正确,需依据力臂的定义:力臂是从支点到力的作用线的垂直距离。解题时,先确定各图的支点O,再找到力F₁的作用线,最后检查所画线段是否为支点向力的作用线作的垂线段,据此逐一分析选项。
【解析】
1. 选项A:支点为O,力F₁竖直向上,力臂应是支点O到F₁作用线的水平垂线段,图中所画竖直虚线不是垂线段,画法错误。
2. 选项B:支点为O,力F₁斜向下,力臂应是支点O到F₁作用线的垂线段,图中所画沿杠杆的线段不是垂线段,画法错误。
3. 选项C:支点为O,力F₁竖直向下,力臂是支点O到F₁作用线的水平垂线段,图中所画线段符合力臂定义,画法正确。
4. 选项D:支点为O,力F₁水平向左,力臂应是支点O到F₁作用线的竖直垂线段,图中所画水平线段不是垂线段,画法错误。
【答案】C
【知识点】力臂的定义
【点评】本题考查力臂的画法,核心是掌握力臂是“支点到力的作用线的垂直距离”,易错点是将支点到力的作用点的距离或杠杆长度误作为力臂,需仔细区分。
【难度系数】0.5
【解析】
1. 选项A:支点为O,力F₁竖直向上,力臂应是支点O到F₁作用线的水平垂线段,图中所画竖直虚线不是垂线段,画法错误。
2. 选项B:支点为O,力F₁斜向下,力臂应是支点O到F₁作用线的垂线段,图中所画沿杠杆的线段不是垂线段,画法错误。
3. 选项C:支点为O,力F₁竖直向下,力臂是支点O到F₁作用线的水平垂线段,图中所画线段符合力臂定义,画法正确。
4. 选项D:支点为O,力F₁水平向左,力臂应是支点O到F₁作用线的竖直垂线段,图中所画水平线段不是垂线段,画法错误。
【答案】C
【知识点】力臂的定义
【点评】本题考查力臂的画法,核心是掌握力臂是“支点到力的作用线的垂直距离”,易错点是将支点到力的作用点的距离或杠杆长度误作为力臂,需仔细区分。
【难度系数】0.5
