
 登录
探秘无人驾驶的“眼睛”
【挑战性情境】
汽车无需驾驶员操控,便能自如地穿梭于城市的大街小巷,精准识别红绿灯、灵巧避让行人与车辆——这不再是科幻电影的场景,而是正在走进我们生活的智能驾驶技术。在这项令人惊叹的科技背后,是一个精密的感知系统在默默工作:激光雷达发射激光束探测三维世界,摄像头捕捉丰富的视觉细节。这些系统协同运作,共同构建起无人驾驶汽车对世界的认知。
这些系统遵循怎样的科学原理?小孔成像、透镜折射等光学现象如何被工程化应用?从光信号的发射接收到障碍物的识别规避,背后又隐藏着哪些数学密码?让我们化身“无人驾驶系统工程师”,运用光学、数学和信息技术的跨学科知识,揭开智能汽车“视觉系统”的神秘面纱吧!
【相关资料】
通过查阅科技文献、观看科普视频、拆解简单光学模型、绘制光路图等方式,了解无人驾驶中激光雷达测距、摄像头成像以及多传感器融合的基本原理,搜集并梳理其中与光学、几何、代数相关的数学问题。
【项目要求】
你可以从自己掌握的资料中选择一项进行研究,也可以从以下项目主题中选择一个进行实践探究。建议以小组合作的形式,采用手绘、手写或制作电子稿的方式,将成果整理为研究报告或展示作品。
项目一:激光雷达的“测量尺”
探究激光雷达如何利用光的反射与时间差计算障碍物距离。研究光速、时间与距离的函数关系,分析测量误差来源,并尝试设计简易的超声波测距模拟实验。
项目二:摄像头的“视网膜”
探究车载摄像头背后的小孔成像与透镜成像原理。建立物距、像距与焦距的数学模型,绘制光路图,并通过制作简易照相机来验证透镜成像规律。
项目三:双目视觉的“立体感”
探究人类与机器的立体视觉奥秘。建立双目视差测距的几何模型,推导视差与距离的数学关系,并尝试利用双摄像头照片进行视差测距的模拟计算。
项目四:感知融合的“安全网”
探究多传感器数据融合的决策逻辑。分析不同传感器(激光、视觉)的优劣与互补性,设计一个简化的“感知—判断—预警”算法流程图,界定安全距离与危险区域的数学阈值。
【项目评价】
活动结束后,撰写你在整个活动中的收获、困惑和建议,及时反思,在小组中分享感受。
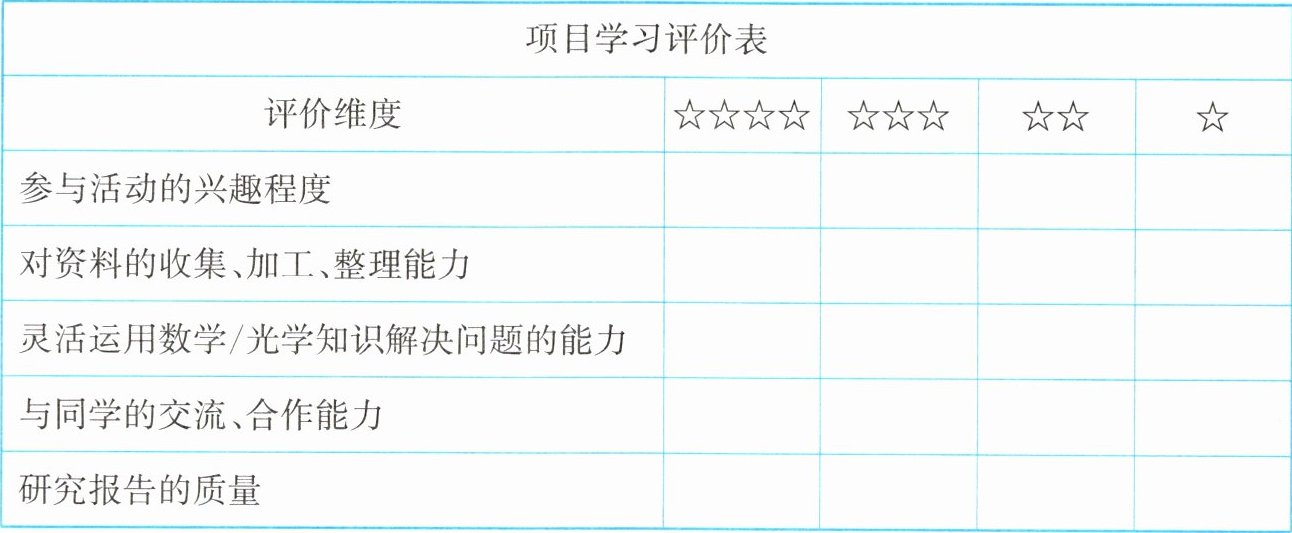
你在项目活动中运用到了哪些数学知识和方法?请详细分析。
请用文字进一步描述你在这个项目活动过程中的感受。
你的收获:
你的困惑:
你的建议:
【项目反思】
数学不是枯燥的符号游戏,光学也不是停留在纸面上的光线图——它们是理解现代科技的语言,是赋予机器“智慧”的底层密码。
请以小组为单位,根据收集到的数据、评价与反馈,优化本组的研究报告。期待你们用数学的眼光解构科技,用科学的方法验证原理,用工程的思维创造可能!
【挑战性情境】
汽车无需驾驶员操控,便能自如地穿梭于城市的大街小巷,精准识别红绿灯、灵巧避让行人与车辆——这不再是科幻电影的场景,而是正在走进我们生活的智能驾驶技术。在这项令人惊叹的科技背后,是一个精密的感知系统在默默工作:激光雷达发射激光束探测三维世界,摄像头捕捉丰富的视觉细节。这些系统协同运作,共同构建起无人驾驶汽车对世界的认知。
这些系统遵循怎样的科学原理?小孔成像、透镜折射等光学现象如何被工程化应用?从光信号的发射接收到障碍物的识别规避,背后又隐藏着哪些数学密码?让我们化身“无人驾驶系统工程师”,运用光学、数学和信息技术的跨学科知识,揭开智能汽车“视觉系统”的神秘面纱吧!
【相关资料】
通过查阅科技文献、观看科普视频、拆解简单光学模型、绘制光路图等方式,了解无人驾驶中激光雷达测距、摄像头成像以及多传感器融合的基本原理,搜集并梳理其中与光学、几何、代数相关的数学问题。
【项目要求】
你可以从自己掌握的资料中选择一项进行研究,也可以从以下项目主题中选择一个进行实践探究。建议以小组合作的形式,采用手绘、手写或制作电子稿的方式,将成果整理为研究报告或展示作品。
项目一:激光雷达的“测量尺”
探究激光雷达如何利用光的反射与时间差计算障碍物距离。研究光速、时间与距离的函数关系,分析测量误差来源,并尝试设计简易的超声波测距模拟实验。
项目二:摄像头的“视网膜”
探究车载摄像头背后的小孔成像与透镜成像原理。建立物距、像距与焦距的数学模型,绘制光路图,并通过制作简易照相机来验证透镜成像规律。
项目三:双目视觉的“立体感”
探究人类与机器的立体视觉奥秘。建立双目视差测距的几何模型,推导视差与距离的数学关系,并尝试利用双摄像头照片进行视差测距的模拟计算。
项目四:感知融合的“安全网”
探究多传感器数据融合的决策逻辑。分析不同传感器(激光、视觉)的优劣与互补性,设计一个简化的“感知—判断—预警”算法流程图,界定安全距离与危险区域的数学阈值。
【项目评价】
活动结束后,撰写你在整个活动中的收获、困惑和建议,及时反思,在小组中分享感受。
你在项目活动中运用到了哪些数学知识和方法?请详细分析。
请用文字进一步描述你在这个项目活动过程中的感受。
你的收获:
你的困惑:
你的建议:
【项目反思】
数学不是枯燥的符号游戏,光学也不是停留在纸面上的光线图——它们是理解现代科技的语言,是赋予机器“智慧”的底层密码。
请以小组为单位,根据收集到的数据、评价与反馈,优化本组的研究报告。期待你们用数学的眼光解构科技,用科学的方法验证原理,用工程的思维创造可能!
答案
你在项目活动中运用到了哪些数学知识和方法?请详细分析。
我们选择项目三“双目视觉的‘立体感’”开展探究,用到的数学知识与方法如下:
1. 相似三角形的判定与性质(本章节核心内容):搭建双目测距几何模型时,将两个摄像头的光心连线作为基线,障碍物点分别与两个光心连线,延伸至左右成像平面得到两个像点,由成像平面与基线所在平面平行,可判定由基线、两条光心连线构成的大三角形,和由两个像点连线、两条从光心到像点的连线构成的小三角形相似。设基线长度为$B$,摄像头焦距为$f$,障碍物到摄像头平面的垂直距离为$Z$,左右像点的视差数值为$d$,根据相似三角形对应边成比例的性质,可得$\frac{Z}{B}=\frac{f}{d}$,推导得到测距公式$Z=\frac{Bf}{d}$,直接建立了视差和障碍物距离的定量关系。
2. 反比例函数建模:当基线长度$B$和摄像头焦距$f$为固定常量时,障碍物距离$Z$和视差$d$成反比例函数关系,清晰量化了“视差越小,障碍物距离越远”的规律,可直接通过测得的视差快速计算出目标距离。
3. 比例法误差分析:通过多组实测数据,计算测距结果的相对误差(误差值与真实值的比值),分析基线长度、焦距、视差的测量偏差对最终测距结果的影响权重,优化模拟实验的测量精度。
---
你的收获:
我真切体会到课本中学的相似三角形、相似多边形相关知识是前沿智能驾驶技术的底层数学基础,打破了我之前觉得几何知识只能用来做习题的刻板印象。小组合作搭建简易双摄像头测距装置的过程中,我们分工完成参数标定、图像采集、视差计算的工作,最终得到的测距结果和真实值的偏差不到5%,既锻炼了动手实践能力,也提升了团队协作解决跨学科问题的能力。
---
你的困惑:
当障碍物距离摄像头超过5米之后,视差的数值会变得非常小,这时候哪怕视差只有1个像素的测量偏差,最终计算得到的距离结果误差也会很大,不清楚工业级的无人驾驶双目视觉系统是怎么保证远距离场景下的测距精度的。另外如果遇到反光、半透明的障碍物,两个摄像头采集的图像很难找到准确的对应像点,这种场景下要怎么获取准确的视差数值还不清楚。
---
你的建议:
希望后续可以开设更多结合相似图形知识的科技应用类实践活动,比如拓展到无人机测绘、3D视觉重建等相关的探究项目,也可以提供公开的双目测距实测数据集,让我们可以完成更多模拟计算,进一步验证相似测距模型的适用边界。
我们选择项目三“双目视觉的‘立体感’”开展探究,用到的数学知识与方法如下:
1. 相似三角形的判定与性质(本章节核心内容):搭建双目测距几何模型时,将两个摄像头的光心连线作为基线,障碍物点分别与两个光心连线,延伸至左右成像平面得到两个像点,由成像平面与基线所在平面平行,可判定由基线、两条光心连线构成的大三角形,和由两个像点连线、两条从光心到像点的连线构成的小三角形相似。设基线长度为$B$,摄像头焦距为$f$,障碍物到摄像头平面的垂直距离为$Z$,左右像点的视差数值为$d$,根据相似三角形对应边成比例的性质,可得$\frac{Z}{B}=\frac{f}{d}$,推导得到测距公式$Z=\frac{Bf}{d}$,直接建立了视差和障碍物距离的定量关系。
2. 反比例函数建模:当基线长度$B$和摄像头焦距$f$为固定常量时,障碍物距离$Z$和视差$d$成反比例函数关系,清晰量化了“视差越小,障碍物距离越远”的规律,可直接通过测得的视差快速计算出目标距离。
3. 比例法误差分析:通过多组实测数据,计算测距结果的相对误差(误差值与真实值的比值),分析基线长度、焦距、视差的测量偏差对最终测距结果的影响权重,优化模拟实验的测量精度。
---
你的收获:
我真切体会到课本中学的相似三角形、相似多边形相关知识是前沿智能驾驶技术的底层数学基础,打破了我之前觉得几何知识只能用来做习题的刻板印象。小组合作搭建简易双摄像头测距装置的过程中,我们分工完成参数标定、图像采集、视差计算的工作,最终得到的测距结果和真实值的偏差不到5%,既锻炼了动手实践能力,也提升了团队协作解决跨学科问题的能力。
---
你的困惑:
当障碍物距离摄像头超过5米之后,视差的数值会变得非常小,这时候哪怕视差只有1个像素的测量偏差,最终计算得到的距离结果误差也会很大,不清楚工业级的无人驾驶双目视觉系统是怎么保证远距离场景下的测距精度的。另外如果遇到反光、半透明的障碍物,两个摄像头采集的图像很难找到准确的对应像点,这种场景下要怎么获取准确的视差数值还不清楚。
---
你的建议:
希望后续可以开设更多结合相似图形知识的科技应用类实践活动,比如拓展到无人机测绘、3D视觉重建等相关的探究项目,也可以提供公开的双目测距实测数据集,让我们可以完成更多模拟计算,进一步验证相似测距模型的适用边界。
解析
【分析】
本题是跨学科项目实践题,需结合光学与数学知识探究无人驾驶双目视觉的测距原理。首先选择项目三“双目视觉的‘立体感’”作为探究主题,核心思路是利用相似三角形的性质建立几何模型推导测距公式,再结合反比例函数量化视差与距离的关系,最后通过误差分析优化实验。需明确各参数(基线长度、焦距、视差、距离)的关系,将课本几何知识应用到实际科技场景中,同时反思实践过程中的收获、困惑与建议。
【解析】
选择项目三“双目视觉的‘立体感’”开展探究,具体内容如下:
1. 数学知识应用:
相似三角形的判定与性质:搭建双目测距几何模型,两个摄像头光心连线为基线B,障碍物点与两光心连线,成像平面与基线平面平行,故大三角形(基线、两光心连线)与小三角形(像点连线、两光心到像点连线)相似,根据相似三角形对应边成比例,得$\frac{Z}{B}=\frac{f}{d}$,推导测距公式$Z=\frac{Bf}{d}$(Z为障碍物距离,f为焦距,d为视差)。
反比例函数建模:当B、f为定值时,Z与d成反比例函数,即视差越小,距离越远,可快速计算距离。
比例法误差分析:通过实测数据计算相对误差,分析各参数测量偏差对结果的影响,优化实验精度。
2. 收获:体会到几何知识是智能驾驶的底层基础,小组合作提升了实践与协作能力,测距结果偏差小,验证了模型的实用性。
3. 困惑:远距离时视差小导致误差大,工业级系统如何保证精度;反光障碍物难以获取准确视差。
4. 建议:增加相似图形相关的科技实践活动,提供实测数据集拓展探究。
【答案】
你在项目活动中运用到了哪些数学知识和方法?请详细分析。
我们选择项目三“双目视觉的‘立体感’”开展探究,用到的数学知识与方法如下:
1. 相似三角形的判定与性质(本章节核心内容):搭建双目测距几何模型时,将两个摄像头的光心连线作为基线,障碍物点分别与两个光心连线,延伸至左右成像平面得到两个像点,由成像平面与基线所在平面平行,可判定由基线、两条光心连线构成的大三角形,和由两个像点连线、两条从光心到像点的连线构成的小三角形相似。设基线长度为$B$,摄像头焦距为$f$,障碍物到摄像头平面的垂直距离为$Z$,左右像点的视差数值为$d$,根据相似三角形对应边成比例的性质,可得$\frac{Z}{B}=\frac{f}{d}$,推导得到测距公式$Z=\frac{Bf}{d}$,直接建立了视差和障碍物距离的定量关系。
2. 反比例函数建模:当基线长度$B$和摄像头焦距$f$为固定常量时,障碍物距离$Z$和视差$d$成反比例函数关系,清晰量化了“视差越小,障碍物距离越远”的规律,可直接通过测得的视差快速计算出目标距离。
3. 比例法误差分析:通过多组实测数据,计算测距结果的相对误差(误差值与真实值的比值),分析基线长度、焦距、视差的测量偏差对最终测距结果的影响权重,优化模拟实验的测量精度。
你的收获:
我真切体会到课本中学的相似三角形、相似多边形相关知识是前沿智能驾驶技术的底层数学基础,打破了我之前觉得几何知识只能用来做习题的刻板印象。小组合作搭建简易双摄像头测距装置的过程中,我们分工完成参数标定、图像采集、视差计算的工作,最终得到的测距结果和真实值的偏差不到5%,既锻炼了动手实践能力,也提升了团队协作解决跨学科问题的能力。
你的困惑:
当障碍物距离摄像头超过5米之后,视差的数值会变得非常小,这时候哪怕视差只有1个像素的测量偏差,最终计算得到的距离结果误差也会很大,不清楚工业级的无人驾驶双目视觉系统是怎么保证远距离场景下的测距精度的。另外如果遇到反光、半透明的障碍物,两个摄像头采集的图像很难找到准确的对应像点,这种场景下要怎么获取准确的视差数值还不清楚。
你的建议:
希望后续可以开设更多结合相似图形知识的科技应用类实践活动,比如拓展到无人机测绘、3D视觉重建等相关的探究项目,也可以提供公开的双目测距实测数据集,让我们可以完成更多模拟计算,进一步验证相似测距模型的适用边界。
【知识点】
相似三角形、反比例函数、误差分析
【点评】
本题为跨学科项目实践题,将数学知识与前沿科技应用结合,考查学生的知识迁移能力、实践探究能力与反思总结能力,引导学生体会数学在科技中的实际价值,培养跨学科思维。
【难度系数】
0.4
本题是跨学科项目实践题,需结合光学与数学知识探究无人驾驶双目视觉的测距原理。首先选择项目三“双目视觉的‘立体感’”作为探究主题,核心思路是利用相似三角形的性质建立几何模型推导测距公式,再结合反比例函数量化视差与距离的关系,最后通过误差分析优化实验。需明确各参数(基线长度、焦距、视差、距离)的关系,将课本几何知识应用到实际科技场景中,同时反思实践过程中的收获、困惑与建议。
【解析】
选择项目三“双目视觉的‘立体感’”开展探究,具体内容如下:
1. 数学知识应用:
相似三角形的判定与性质:搭建双目测距几何模型,两个摄像头光心连线为基线B,障碍物点与两光心连线,成像平面与基线平面平行,故大三角形(基线、两光心连线)与小三角形(像点连线、两光心到像点连线)相似,根据相似三角形对应边成比例,得$\frac{Z}{B}=\frac{f}{d}$,推导测距公式$Z=\frac{Bf}{d}$(Z为障碍物距离,f为焦距,d为视差)。
反比例函数建模:当B、f为定值时,Z与d成反比例函数,即视差越小,距离越远,可快速计算距离。
比例法误差分析:通过实测数据计算相对误差,分析各参数测量偏差对结果的影响,优化实验精度。
2. 收获:体会到几何知识是智能驾驶的底层基础,小组合作提升了实践与协作能力,测距结果偏差小,验证了模型的实用性。
3. 困惑:远距离时视差小导致误差大,工业级系统如何保证精度;反光障碍物难以获取准确视差。
4. 建议:增加相似图形相关的科技实践活动,提供实测数据集拓展探究。
【答案】
你在项目活动中运用到了哪些数学知识和方法?请详细分析。
我们选择项目三“双目视觉的‘立体感’”开展探究,用到的数学知识与方法如下:
1. 相似三角形的判定与性质(本章节核心内容):搭建双目测距几何模型时,将两个摄像头的光心连线作为基线,障碍物点分别与两个光心连线,延伸至左右成像平面得到两个像点,由成像平面与基线所在平面平行,可判定由基线、两条光心连线构成的大三角形,和由两个像点连线、两条从光心到像点的连线构成的小三角形相似。设基线长度为$B$,摄像头焦距为$f$,障碍物到摄像头平面的垂直距离为$Z$,左右像点的视差数值为$d$,根据相似三角形对应边成比例的性质,可得$\frac{Z}{B}=\frac{f}{d}$,推导得到测距公式$Z=\frac{Bf}{d}$,直接建立了视差和障碍物距离的定量关系。
2. 反比例函数建模:当基线长度$B$和摄像头焦距$f$为固定常量时,障碍物距离$Z$和视差$d$成反比例函数关系,清晰量化了“视差越小,障碍物距离越远”的规律,可直接通过测得的视差快速计算出目标距离。
3. 比例法误差分析:通过多组实测数据,计算测距结果的相对误差(误差值与真实值的比值),分析基线长度、焦距、视差的测量偏差对最终测距结果的影响权重,优化模拟实验的测量精度。
你的收获:
我真切体会到课本中学的相似三角形、相似多边形相关知识是前沿智能驾驶技术的底层数学基础,打破了我之前觉得几何知识只能用来做习题的刻板印象。小组合作搭建简易双摄像头测距装置的过程中,我们分工完成参数标定、图像采集、视差计算的工作,最终得到的测距结果和真实值的偏差不到5%,既锻炼了动手实践能力,也提升了团队协作解决跨学科问题的能力。
你的困惑:
当障碍物距离摄像头超过5米之后,视差的数值会变得非常小,这时候哪怕视差只有1个像素的测量偏差,最终计算得到的距离结果误差也会很大,不清楚工业级的无人驾驶双目视觉系统是怎么保证远距离场景下的测距精度的。另外如果遇到反光、半透明的障碍物,两个摄像头采集的图像很难找到准确的对应像点,这种场景下要怎么获取准确的视差数值还不清楚。
你的建议:
希望后续可以开设更多结合相似图形知识的科技应用类实践活动,比如拓展到无人机测绘、3D视觉重建等相关的探究项目,也可以提供公开的双目测距实测数据集,让我们可以完成更多模拟计算,进一步验证相似测距模型的适用边界。
【知识点】
相似三角形、反比例函数、误差分析
【点评】
本题为跨学科项目实践题,将数学知识与前沿科技应用结合,考查学生的知识迁移能力、实践探究能力与反思总结能力,引导学生体会数学在科技中的实际价值,培养跨学科思维。
【难度系数】
0.4
