
 登录
1 同学们在做“探究杠杆的平衡条件”实验。
【基础设问】
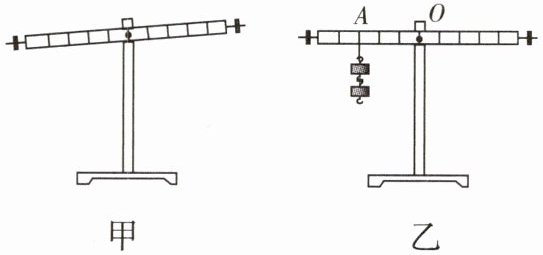
(1)实验前,杠杆在如图甲所示的位置静止,此时杠杆
(2)实验过程中,支点在杠杆的中点是为了消除杠杆
(3)如图乙所示,小红在支点O左侧挂了2个钩码作为阻力(位置可调),然后在支点右侧的不同位置分别挂了数目不同的钩码使杠杆水平平衡,进行了3次实验,数据如下表所示。分析表中数据可知杠杆平衡的条件是
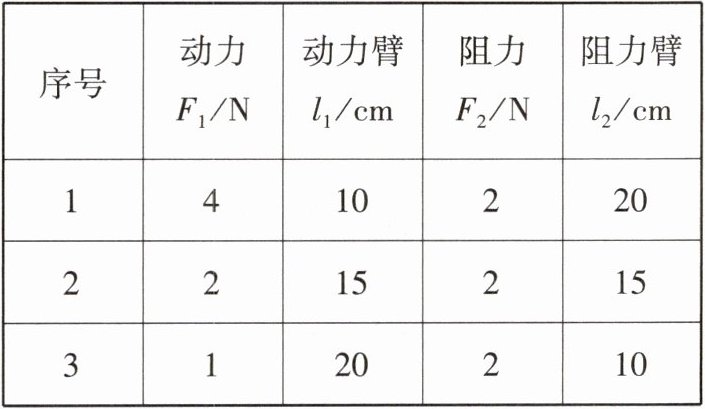
|序号|动力$F_1$/N|动力臂$l_1$/cm|阻力$F_2$/N|阻力臂$l_2$/cm|
|----|----|----|----|----|
|1|4|10|2|20|
|2|2|15|2|15|
|3|1|20|2|10|
(4)小明利用小红的实验器材,通过改变钩码数量及移动钩码悬挂的位置又进行了多次实验,其目的是
【能力设问】
(5)▶操作分析 小亮用如图丁所示的方式悬挂钩码,杠杆也能在水平位置平衡,但老师却提醒大家不要采用小亮的这种方式进行实验。这主要是因为该种方式
A.一个人无法独立操作
B.需要使用太多的钩码
C.无法测量力臂
D.力和力臂数目过多
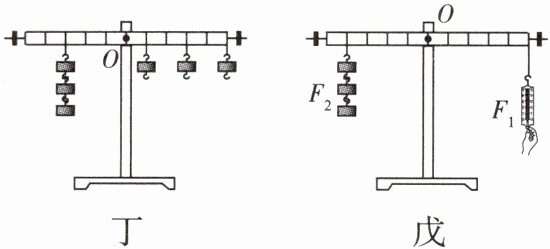
(6)▶批判质疑 如图戊所示,小华进行实验时通过弹簧测力计来施加动力,测量并记录了多组数据,分析所测数据后,小华发现,每次实验都是$F_1l_1 < F_2l_2$,这种情况显然不是误差造成的,经过分析,排除了$l_1$、$F_2$、$l_2$发生测量错误的可能性,那么,为什么每次测出来的动力都偏小呢?
(7)▶误差分析 下列关于探究杠杆平衡条件的实验的四个因素中,不会带来实验误差的是
A.铁架台自身的重力很大
B.单个钩码的重力不完全相等
C.悬挂钩码的绳套重力偏大
D.杠杆与转轴之间的摩擦偏大
【拓展设问】
(8)▶结论应用 老师给小光布置了一个任务,利用杠杆平衡条件来测量杠杆的质量。请你补充实验过程,并计算出结果。
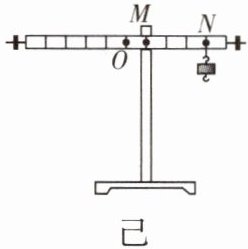
①将杠杆上的M点挂在支架上,在M点的右侧挂一质量为m的钩码,左右移动钩码的位置使杠杆在水平位置平衡,如图己所示;
②用刻度尺测出此时钩码悬挂点N到M点的距离$l_1$和
③根据杠杆平衡条件,可以计算出杠杆的质量$m_{杆}=$
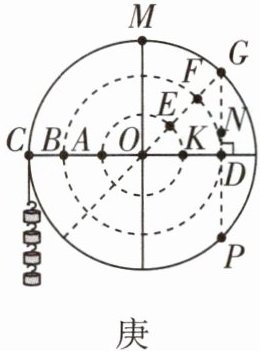
(9)▶创新装置 实验中小刚曾提出“力的作用点到支点的距离影响杠杆的平衡”。为判断这一观点是否正确,小敏制作了一个密度均匀的圆盘(相当于杠杆),圆盘可以绕着圆心O转动(转轴阻力忽略不计),如图庚所示。她先在圆盘的C点挂上4个钩码,又在G点挂上一定数量的钩码后,圆盘在图示位置平衡,此时CD水平;接着她将挂在G点的钩码先后挂在
(10)▶生活应用 实验结束后,小欣联想到生活中的杆秤,其主要结构由秤杆、秤钩A、提纽(B、C)、秤砣D组成(O点为刻度的起点)。图辛是用杆秤称量货物时的情景。
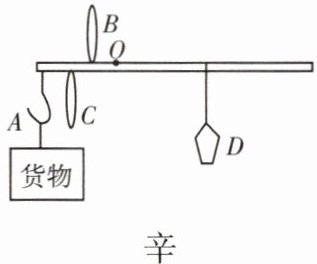
①在称量货物时,使用提纽
②若该杆秤配套的秤砣D有磨损,则称量货物时杆秤显示的质量将比被测货物的真实质量偏
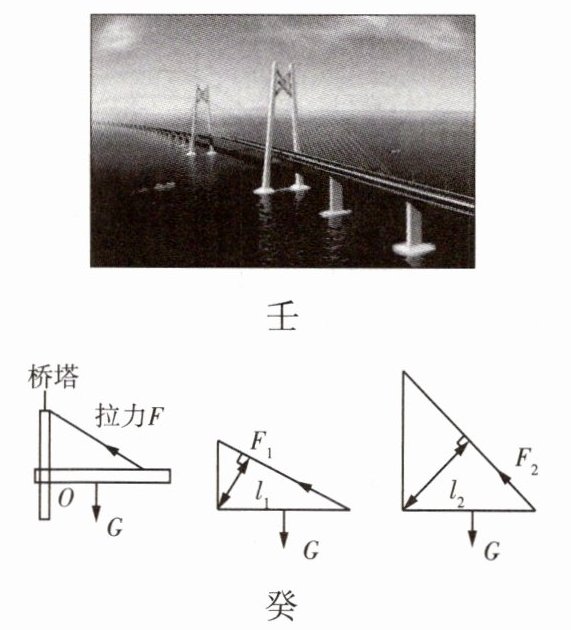
(11)▶模型建构 实验结束后小婷对港珠澳大桥(如图壬所示)的结构进行简化,抽象成如图癸所示的杠杆模型,又画了桥塔高低不同的两幅图。通过分析发现:可以通过
【基础设问】
(1)实验前,杠杆在如图甲所示的位置静止,此时杠杆
达到
(填“达到”或“没有达到”)平衡状态,为使杠杆在水平位置平衡,应将杠杆右端的平衡螺母向右
(填“左”或“右”)调节,或者调节左端的平衡螺母,使它向右
(填“左”或“右”)移动。调节杠杆在水平位置平衡的好处是便于测量力臂
。(2)实验过程中,支点在杠杆的中点是为了消除杠杆
自重
对实验的影响。(3)如图乙所示,小红在支点O左侧挂了2个钩码作为阻力(位置可调),然后在支点右侧的不同位置分别挂了数目不同的钩码使杠杆水平平衡,进行了3次实验,数据如下表所示。分析表中数据可知杠杆平衡的条件是
动力×动力臂 = 阻力 × 阻力臂(或 $F_1 l_1 = F_2 l_2$)
。|序号|动力$F_1$/N|动力臂$l_1$/cm|阻力$F_2$/N|阻力臂$l_2$/cm|
|----|----|----|----|----|
|1|4|10|2|20|
|2|2|15|2|15|
|3|1|20|2|10|
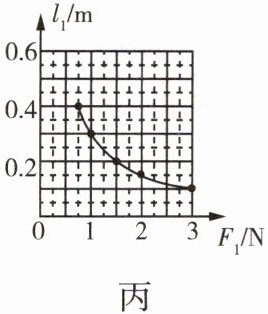
(4)小明利用小红的实验器材,通过改变钩码数量及移动钩码悬挂的位置又进行了多次实验,其目的是
寻找普遍规律
(填“减小误差”或“寻找普遍规律”)。实验中,小明又保持图乙中A点钩码数量和位置不变,在杠杆水平平衡时,测出多组动力臂$l_1$和动力$F_1$的数据,绘制了$l_1-F_1$的关系图像,如图丙所示,根据图像推算,当$l_1$为0.6 m时,$F_1$为0.5
N。【能力设问】
(5)▶操作分析 小亮用如图丁所示的方式悬挂钩码,杠杆也能在水平位置平衡,但老师却提醒大家不要采用小亮的这种方式进行实验。这主要是因为该种方式
D
。A.一个人无法独立操作
B.需要使用太多的钩码
C.无法测量力臂
D.力和力臂数目过多
(6)▶批判质疑 如图戊所示,小华进行实验时通过弹簧测力计来施加动力,测量并记录了多组数据,分析所测数据后,小华发现,每次实验都是$F_1l_1 < F_2l_2$,这种情况显然不是误差造成的,经过分析,排除了$l_1$、$F_2$、$l_2$发生测量错误的可能性,那么,为什么每次测出来的动力都偏小呢?
弹簧测力计本身也有重力,倒着使用,自身重力会对实验结果造成影响
。请你帮他想出一个合适的方法解决这个问题:应将弹簧测力计与钩码放在同一侧,吊环在上,挂钩在下,向上提杠杆
。(7)▶误差分析 下列关于探究杠杆平衡条件的实验的四个因素中,不会带来实验误差的是
A
。A.铁架台自身的重力很大
B.单个钩码的重力不完全相等
C.悬挂钩码的绳套重力偏大
D.杠杆与转轴之间的摩擦偏大
【拓展设问】
(8)▶结论应用 老师给小光布置了一个任务,利用杠杆平衡条件来测量杠杆的质量。请你补充实验过程,并计算出结果。
①将杠杆上的M点挂在支架上,在M点的右侧挂一质量为m的钩码,左右移动钩码的位置使杠杆在水平位置平衡,如图己所示;
②用刻度尺测出此时钩码悬挂点N到M点的距离$l_1$和
杠杆的中点O到M点
的距离$l_2$;③根据杠杆平衡条件,可以计算出杠杆的质量$m_{杆}=$
$\dfrac{ml_1}{l_2}$
。(用已知量和测量量表示)(9)▶创新装置 实验中小刚曾提出“力的作用点到支点的距离影响杠杆的平衡”。为判断这一观点是否正确,小敏制作了一个密度均匀的圆盘(相当于杠杆),圆盘可以绕着圆心O转动(转轴阻力忽略不计),如图庚所示。她先在圆盘的C点挂上4个钩码,又在G点挂上一定数量的钩码后,圆盘在图示位置平衡,此时CD水平;接着她将挂在G点的钩码先后挂在
N、D
两个点又进行了两次实验,发现圆盘仍在图示位置平衡,则说明小刚的观点是错误
(填“正确”或“错误”)的。(10)▶生活应用 实验结束后,小欣联想到生活中的杆秤,其主要结构由秤杆、秤钩A、提纽(B、C)、秤砣D组成(O点为刻度的起点)。图辛是用杆秤称量货物时的情景。
①在称量货物时,使用提纽
C
(填“B”或“C”),该杆秤的称量范围更大。②若该杆秤配套的秤砣D有磨损,则称量货物时杆秤显示的质量将比被测货物的真实质量偏
大
(填“大”或“小”)。(11)▶模型建构 实验结束后小婷对港珠澳大桥(如图壬所示)的结构进行简化,抽象成如图癸所示的杠杆模型,又画了桥塔高低不同的两幅图。通过分析发现:可以通过
增加
(填“增加”或“降低”)桥塔高度的方法来增大拉索拉力的力臂,从而减小拉索拉力。答案
(1)达到 右 右 便于测量力臂
(2)自重
(3)动力×动力臂 = 阻力 × 阻力臂(或 $F_1 l_1 = F_2 l_2$)
(4)寻找普遍规律 0.5
(5)D
(6)弹簧测力计本身也有重力,倒着使用,自身重力会对实验结果造成影响 应将弹簧测力计与钩码放在同一侧,吊环在上,挂钩在下,向上提杠杆
(7)A
(8)②杠杆的中点O到M点 ③$\dfrac{ml_1}{l_2}$
(9)N、D 错误
(10)①C ②大
(11)增加
(2)自重
(3)动力×动力臂 = 阻力 × 阻力臂(或 $F_1 l_1 = F_2 l_2$)
(4)寻找普遍规律 0.5
(5)D
(6)弹簧测力计本身也有重力,倒着使用,自身重力会对实验结果造成影响 应将弹簧测力计与钩码放在同一侧,吊环在上,挂钩在下,向上提杠杆
(7)A
(8)②杠杆的中点O到M点 ③$\dfrac{ml_1}{l_2}$
(9)N、D 错误
(10)①C ②大
(11)增加
解析
【分析】
1. 平衡状态指物体静止或匀速转动,杠杆静止属于平衡状态;杠杆左高右低,平衡螺母向高侧调节(右侧),左右平衡螺母调节方向一致;水平平衡时力臂与杠杆重合,便于测量力臂。
2. 支点在中点可消除杠杆自身重力对平衡的影响。
3. 分析表格数据,每组动力×动力臂等于阻力×阻力臂,得出平衡条件。
4. 多次实验目的是寻找普遍规律;结合杠杆平衡条件,由已知阻力和阻力臂计算动力。
5. 小亮的方式中杠杆受力和力臂过多,不便于实验操作和测量。
6. 弹簧测力计倒用自身重力会使测得动力偏小;调整弹簧测力计位置可消除影响。
7. 铁架台自身重力不影响实验误差,其他选项均会带来误差。
8. 测杠杆质量时,杠杆重心在中点,需测量中点到支点的距离;根据杠杆平衡条件推导质量表达式。
9. 判断力的作用点距离是否影响平衡,需挂在力臂相同的点,平衡说明观点错误。
10. 提纽C使称量范围更大;秤砣磨损后显示质量偏大。
11. 增加桥塔高度可增大拉索力臂,减小拉力。
【解析】
(1) 杠杆静止属于平衡状态,故填“达到”;杠杆左高右低,平衡螺母向右侧调节,左右平衡螺母均向右移动;水平平衡时力臂与杠杆重合,便于测量力臂。
(2) 支点在中点是为了消除杠杆自重对实验的影响。
(3) 分析表格数据,每组均满足$F_1 l_1 = F_2 l_2$,故杠杆平衡条件为$F_1 l_1 = F_2 l_2$。
(4) 多次实验目的是寻找普遍规律;由图乙知阻力$F_2=2N$,阻力臂$l_2=15cm$,当$l_1=0.6m=60cm$时,$F_1=\frac{F_2 l_2}{l_1}=\frac{2N×15cm}{60cm}=0.5N$。
(5) 小亮的方式中力和力臂数目过多,不便于实验,选D。
(6) 弹簧测力计倒用自身重力会使测得动力偏小;解决方法是将弹簧测力计与钩码放同一侧,吊环在上向上提杠杆。
(7) 铁架台自身重力不影响实验误差,选A。
(8) ② 需测量杠杆中点O到M点的距离$l_2$;③ 根据杠杆平衡$mg l_1 = m_{杆} g l_2$,得$m_{杆}=\frac{ml_1}{l_2}$。
(9) 挂在N、D点(力臂相同),平衡说明力的作用点距离不影响,观点错误。
(10) ① 提纽C使称量范围更大;② 秤砣磨损后显示质量偏大。
(11) 增加桥塔高度可增大拉索力臂,减小拉力。
【答案】
(1)达到;右;右;便于测量力臂
(2)自重
(3)$F_1 l_1 = F_2 l_2$(或动力×动力臂=阻力×阻力臂)
(4)寻找普遍规律;0.5
(5)D
(6)弹簧测力计本身有重力,倒着使用时自身重力会对实验结果造成影响;应将弹簧测力计与钩码放在同一侧,吊环在上,挂钩在下,向上提杠杆
(7)A
(8)②杠杆的中点O到M点;③$\dfrac{ml_1}{l_2}$
(9)N、D;错误
(10)①C;②大
(11)增加
【知识点】
杠杆的平衡条件;实验探究:杠杆的平衡条件;杠杆的应用
【点评】
本题围绕“探究杠杆的平衡条件”实验,涵盖实验操作、误差分析、结论应用、创新装置及生活应用等维度,全面考查学生对杠杆平衡条件的理解与运用能力,注重实验探究过程,难度适中,需学生具备扎实的基础知识和灵活运用能力。
【难度系数】
0.5
