
 登录
1 探究类必做实验 用如图所示装置探究杠杆的平衡条件,完成下列填空:
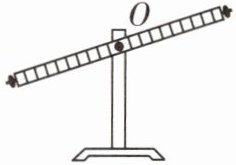
(1)如图所示,实验前,某同学在调节杠杆平衡时,发现杠杆的右端翘起,此时杠杆处于
(2)杠杆调节平衡后,挂上钩码,再次调节杠杆使其在
(3)该同学在本实验中测量3组数据的目的是
(1)如图所示,实验前,某同学在调节杠杆平衡时,发现杠杆的右端翘起,此时杠杆处于
平衡
(填“平衡”或“非平衡”)状态。此时可以调节右端的平衡螺母,使它向右
移动,或者调节左端的平衡螺母,使它向右
移动,使杠杆在水平位置平衡,其目的是便于测量力臂
。(2)杠杆调节平衡后,挂上钩码,再次调节杠杆使其在
水平
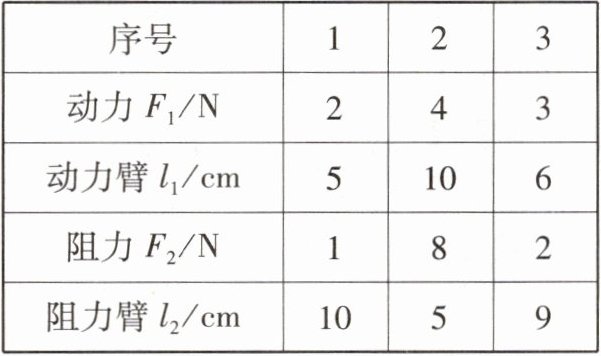
位置平衡。(3)该同学在本实验中测量3组数据的目的是
避免偶然性,寻求普遍规律
。测量的实验数据如下表所示,根据实验结果得出的结论是$F_1l_1=F_2l_2$
(用字母表示)。答案
(1)平衡 右 右 便于测量力臂 (2)水平 (3)避免偶然性,寻求普遍规律 $F_1l_1=F_2l_2$
解析
【分析】
本题考查探究杠杆平衡条件的实验基础知识点,解题思路如下:
1. 明确杠杆平衡的定义:杠杆静止或匀速转动都属于平衡状态,实验前杠杆静止,因此先判断是否平衡;
2. 掌握平衡螺母的调节规则:“左低右调,右低左调”,根据杠杆翘起方向确定平衡螺母移动方向;
3. 理解杠杆水平位置平衡的目的:便于测量力臂,因为此时力的方向竖直,力臂与杠杆重合,可直接读取刻度;
4. 清楚实验中多次测量的目的:避免偶然性,寻求普遍规律;
5. 牢记杠杆平衡条件的结论:动力×动力臂=阻力×阻力臂。
【解析】
(1) 杠杆的平衡状态是指杠杆静止或匀速转动,实验前杠杆静止,因此处于平衡状态;杠杆右端翘起,说明左侧较重,调节平衡螺母时,无论左端还是右端的平衡螺母,都应向右移动,使杠杆在水平位置平衡;使杠杆在水平位置平衡的目的是便于测量力臂。
(2) 杠杆调节平衡后,挂上钩码,再次调节杠杆使其在水平位置平衡,这样便于测量力臂。
(3) 实验中测量3组数据的目的是避免偶然性,寻求普遍规律;根据实验结果得出杠杆平衡条件:动力×动力臂=阻力×阻力臂,即$F_1l_1=F_2l_2$。
【答案】
(1)平衡 右 右 便于测量力臂 (2)水平 (3)避免偶然性,寻求普遍规律 $F_1l_1=F_2l_2$
【知识点】
探究杠杆平衡条件的实验,杠杆的平衡条件
【点评】
本题是探究杠杆平衡条件的基础实验题,考查实验操作的核心要点,属于实验类必做基础题,需要掌握实验前、实验中的调节方法,多次实验的目的和实验结论,难度较低,是学生必须掌握的实验基础知识。
【难度系数】
0.8
2 易错 [2025高邮期中]小敏在做“探究杠杆平衡条件”的实验时,先后出现杠杆右端下降的现象。为使杠杆在水平位置平衡,下列操作正确的是 (
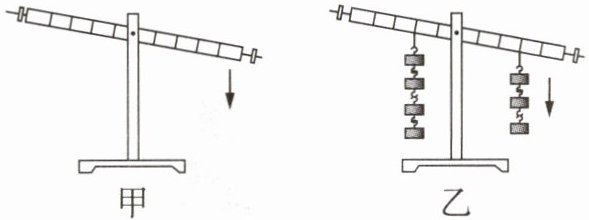
A.图甲中将平衡螺母向左调节;图乙中将右侧钩码向左移动
B.图甲中将平衡螺母向左调节;图乙中将左侧钩码向右移动
C.图甲中将平衡螺母向右调节;图乙中将左侧钩码向左移动
D.图甲中将平衡螺母向右调节;图乙中将左侧钩码向右移动
A
)A.图甲中将平衡螺母向左调节;图乙中将右侧钩码向左移动
B.图甲中将平衡螺母向左调节;图乙中将左侧钩码向右移动
C.图甲中将平衡螺母向右调节;图乙中将左侧钩码向左移动
D.图甲中将平衡螺母向右调节;图乙中将左侧钩码向右移动
答案
A
解析
【分析】
本题需区分杠杆在实验前和实验中的平衡调节方法:①实验前(未挂钩码)调节平衡螺母,向杠杆上翘的一侧调节;②实验中(已挂钩码)不能调节平衡螺母,需根据杠杆平衡条件$F_1L_1=F_2L_2$,通过改变力或力臂使杠杆平衡。图甲是实验前,杠杆右端下沉、左端上翘,平衡螺母应向左调;图乙是实验中,杠杆右端下降,说明右侧力与力臂乘积更大,需减小右侧力臂,即右侧钩码向左移动,对应选项A。
【解析】
1. 图甲为实验前调节杠杆平衡:实验前杠杆右端下沉,说明杠杆重心偏右,为使杠杆在水平位置平衡,应将平衡螺母向杠杆上翘的左侧调节,即向左调节平衡螺母。
2. 图乙为实验过程中,已挂钩码,此时不能调节平衡螺母,需依据杠杆平衡条件$F_1L_1=F_2L_2$调节。此时杠杆右端下降,表明右侧力与力臂的乘积大于左侧,要使杠杆平衡,可减小右侧力臂,即右侧钩码向左移动,使右侧力矩减小,达到平衡。综上,甲图平衡螺母左调,乙图右侧钩码左移,对应选项A。
【答案】
A
【知识点】
杠杆平衡条件;杠杆的调节
【点评】
本题考查杠杆平衡的调节,易错点在于混淆实验前与实验中的调节方法:实验前可调节平衡螺母,实验中不能调节平衡螺母,需通过移动钩码位置调节,需准确区分两种情况的操作。
【难度系数】
0.5
3 [2026东海县部分学校月考]在探究“杠杆平衡的条件”实验中,所用的实验器材有:杠杆(每小格均等长)、铁架台、刻度尺、细线和若干个钩码。图甲是杠杆调节前的位置,图乙、丙、丁是杠杆调好后三次的实验情景,则 (
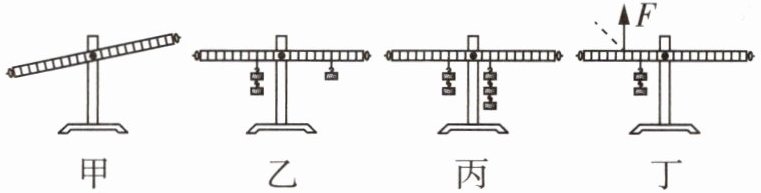
A.为了便于测量力臂要将如图甲所示杠杆的平衡螺母适当往右调
B.实验中进行多次测量的目的是取平均值减少误差
C.将图丙中两端各加一个钩码,杠杆仍然平衡
D.如图丁所示,将拉力方向从竖直方向改为虚线方向,拉力F大小不变
A
)A.为了便于测量力臂要将如图甲所示杠杆的平衡螺母适当往右调
B.实验中进行多次测量的目的是取平均值减少误差
C.将图丙中两端各加一个钩码,杠杆仍然平衡
D.如图丁所示,将拉力方向从竖直方向改为虚线方向,拉力F大小不变
答案
A 由题意可得,调节前,杠杆右端上翘,为了便于测量力臂,需要将杠杆调节至水平平衡,所以需要将平衡螺母适当往右调,故A正确;实验中进行多次测量的目的是寻找普遍规律,故B错误;将题图丙中两端各加一个钩码后,无法满足动力×动力臂=阻力×阻力臂,杠杆会失去平衡,故C错误;题图丁中,将拉力方向从竖直方向改为虚线方向后,拉力F的力臂将减小,根据杠杆平衡条件,拉力F将变大,故D错误。
解析
【分析】本题考查杠杆平衡条件的应用,需逐一分析各选项:①杠杆调节时,平衡螺母向杠杆上翘的一端调节,使杠杆水平平衡以方便测量力臂;②探究杠杆平衡条件时,多次测量是为了寻找普遍规律,避免偶然性;③利用杠杆平衡条件$F_1L_1=F_2L_2$判断力和力臂乘积是否相等,判断杠杆是否平衡;④拉力方向改变时,力臂变化,结合平衡条件判断力的大小变化。
【解析】
选项A:图甲中杠杆右端上翘,为使杠杆在水平位置平衡(便于测量力臂),应将平衡螺母向右调节,该选项正确。
选项B:探究杠杆平衡条件时,多次测量的目的是寻找普遍规律,避免实验偶然性,并非取平均值减小误差,该选项错误。
选项C:设每个钩码重力为$G$,每格长度为$L$。图丙中,左边力与力臂乘积为$3G×2L=6GL$,右边为$4G×1L=4GL$,杠杆平衡;两端各加一个钩码后,左边乘积为$4G×2L=8GL$,右边为$5G×1L=5GL$,$8GL≠5GL$,杠杆不平衡,该选项错误。
选项D:图丁中,拉力方向改为虚线方向后,拉力的力臂变小,阻力和阻力臂不变,根据杠杆平衡条件$F_1L_1=F_2L_2$,拉力$F$会变大,该选项错误。
【答案】A
【知识点】杠杆平衡条件、杠杆的调节
【点评】本题围绕杠杆平衡条件实验展开,考查杠杆调节、实验目的、平衡条件的应用及力臂变化对力的影响,是杠杆实验的基础考查内容,需准确掌握杠杆平衡条件的核心应用。
【难度系数】0.7
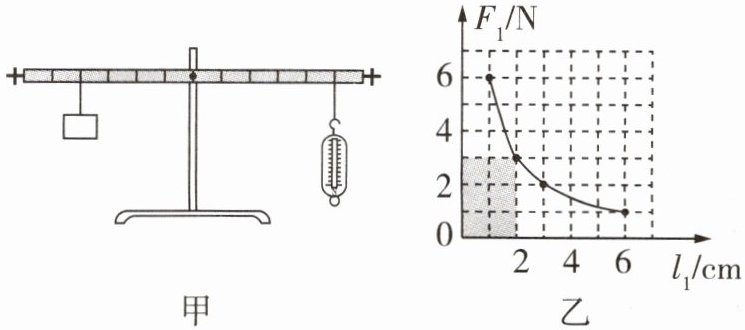
4 [2026 沛县中学月考]为了探究轻质杠杆的动力大小与动力臂的关系,小明设计了如图甲所示的装置。根据记录的数据画出如图乙所示的动力随动力臂变化的图像。则杠杆左端所挂重物的重力大小是
1.5
N(杠杆上每一小格长度为1 cm),小明发现图像中每次描出的点与两坐标轴围成的矩形面积(如图中阴影部分)总相等,原因是阻力与阻力臂的乘积保持不变,由杠杆平衡条件可知,动力与动力臂的乘积也不变
。答案
1.5 阻力与阻力臂的乘积保持不变,由杠杆平衡条件可知,动力与动力臂的乘积也不变。
审题指导
阻力和阻力臂的乘积不变时,从图像中选择动力和动力臂的对应值,得出动力跟动力臂的乘积也不变,据此解答第二空。
【解析】 根据杠杆平衡条件 $F_1l_1=F_2l_2$ 可知,利用题图乙中一组数据能得出,$F_2l_2=F_1l_1=2\ \mathrm{N} × 0.03\ \mathrm{m}=0.06\ \mathrm{N} · \mathrm{m}$,由题图甲可知,$l_2=4\ \mathrm{cm}=0.04\ \mathrm{m}$,则杠杆左端所挂重物的重力 $G=F_2=\dfrac{F_1l_1}{l_2}=\dfrac{0.06\ \mathrm{N} · \mathrm{m}}{0.04\ \mathrm{m}}=1.5\ \mathrm{N}$;题图乙中每次描出的点与两坐标轴围成的矩形面积是动力与动力臂的乘积,根据杠杆平衡条件可知,$F_1l_1=F_2l_2$,而阻力与阻力臂的乘积保持不变,故题图乙中每次描出的点与两坐标轴围成的矩形面积总相等。
解析
【分析】
要解决该问题,需利用杠杆平衡条件 $ F_1l_1 = F_2l_2 $。首先明确:杠杆左端重物的重力是阻力,阻力臂固定不变,因此阻力与阻力臂的乘积 $ F_2l_2 $ 为定值;动力 $ F_1 $ 和动力臂 $ l_1 $ 满足 $ F_1l_1 = F_2l_2 $,即动力与动力臂的乘积不变,对应图像中点与坐标轴围成的矩形面积(面积为 $ F_1 × l_1 $)相等。解题时,先从图乙选取动力和动力臂的对应值,结合图甲确定阻力臂,再通过杠杆平衡条件计算重物重力;第二空根据阻力和阻力臂乘积不变,分析动力与动力臂乘积不变的原因。
【解析】
1. 计算重物重力:
根据杠杆平衡条件 $ F_1l_1 = F_2l_2 $,从图乙中选取一组数据,例如当 $ l_1 = 2\ \mathrm{cm} = 0.02\ \mathrm{m} $ 时,$ F_1 = 3\ \mathrm{N} $,则动力与动力臂的乘积为 $ F_1l_1 = 3\ \mathrm{N} × 0.02\ \mathrm{m} = 0.06\ \mathrm{N·m} $。
由图甲可知,阻力臂 $ l_2 = 4\ \mathrm{cm} = 0.04\ \mathrm{m} $,代入杠杆平衡条件得:
$ F_2 = \frac{F_1l_1}{l_2} = \frac{0.06\ \mathrm{N·m}}{0.04\ \mathrm{m}} = 1.5\ \mathrm{N} $,即重物重力 $ G = F_2 = 1.5\ \mathrm{N} $。
2. 分析矩形面积相等的原因:
图中描出的点与两坐标轴围成的矩形面积为 $ F_1 × l_1 $,根据杠杆平衡条件 $ F_1l_1 = F_2l_2 $,由于阻力 $ F_2 $ 和阻力臂 $ l_2 $ 均保持不变,因此 $ F_1l_1 $ 的值不变,即矩形面积总相等。
【答案】
1.5;阻力与阻力臂的乘积保持不变,由杠杆平衡条件可知,动力与动力臂的乘积也不变
【知识点】
杠杆平衡条件;力与力臂的乘积
【点评】
本题考查杠杆平衡条件的应用,核心是理解阻力和阻力臂不变时,动力与动力臂的乘积为定值,对应图像中面积相等的规律,需结合图像和公式分析计算,属于中等难度的杠杆应用题型。
【难度系数】
0.3
