

 登录
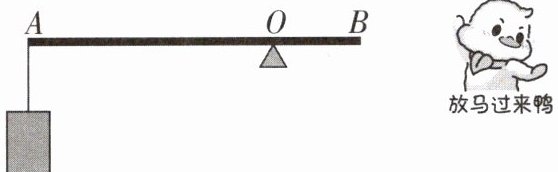
1[2026江苏徐州调研,中]如图所示,轻质杠杆O点为支点,OA>OB,若把A端重物对杠杆的拉力当作阻力,在杠杆上施加一个动力使杠杆在图中位置平衡,下列说法中正确的是 (
A.这个动力的方向必须向下
B.此时,这个杠杆一定是费力杠杆
C.此时,这个杠杆不可能是省力杠杆
D.此时,这个杠杆可能是省力杠杆,可能是等臂杠杆,也可能是费力杠杆
C
)A.这个动力的方向必须向下
B.此时,这个杠杆一定是费力杠杆
C.此时,这个杠杆不可能是省力杠杆
D.此时,这个杠杆可能是省力杠杆,可能是等臂杠杆,也可能是费力杠杆
答案
1.C 【解析】为了使杠杆在图中位置平衡,当在杠杆支点O右端施加动力时,动力方向应向下,当在杠杆支点O左端施加动力时,动力方向应向上,故A错误;当动力作用在杠杆上除A点以外的位置时,阻力臂都大于动力臂,是费力杠杆,当动力作用在A点且竖直向上时,杠杆动力臂与阻力臂相等,即为等臂杠杆,此时杠杆不可能是省力杠杆,故C正确,B、D错误。
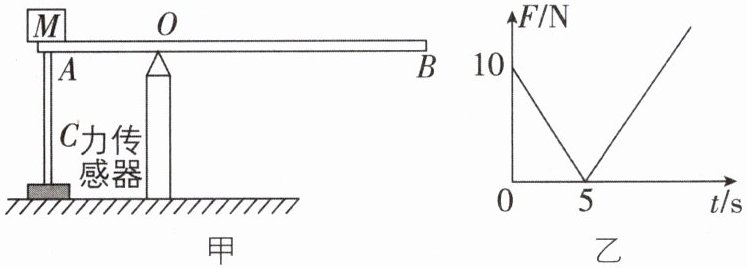
2[2025云南昆明期中,中]如图甲所示,AB为轻质杠杆,AC为轻质硬棒且与力传感器相连。已知OA的长度为30 cm,OB足够长,AC能承受的最大拉力为15 N。图乙是物体M(忽略M的体积)从A点开始向右匀速运动的过程中力传感器的读数与时间的关系图像,则物体M的质量大小为
1 000
g,物体M运动的速度为6
cm/s,若要杆不断,则物体M从A点开始向右匀速运动的时间最长为12.5
s。(g取10 N/kg)答案
2.1 000 6 12.5 【解析】由乙图知,M在A点时,力传感器受到的压力是F=10 N,等于M的重力,则M的重力G=F=10 N,则M的质量为m=G/g=10 N/10 N/kg=1 kg=1 000 g。由甲图知,当M运动到支点O时,力传感器受到杠杆的作用力是0 N,由乙图知,M运动到O点用时5 s,OA=30 cm,则M的运动速度v=OA/t=30 cm/5 s=6 cm/s。当M运动到支点O的右侧时,AC受到拉力,AC能承受的最大拉力F'=15 N,设AC受到的拉力为F'=15 N时,M与支点O的距离为L,根据杠杆平衡条件得F'×OA=G×L,代入数据有15 N×30 cm=10 N×L,解得L=45 cm,则M从A点开始运动的距离为s'=OA+L=30 cm+45 cm=75 cm,由速度公式得,M运动的时间t'=s'/v=75 cm/6 cm/s=12.5 s。
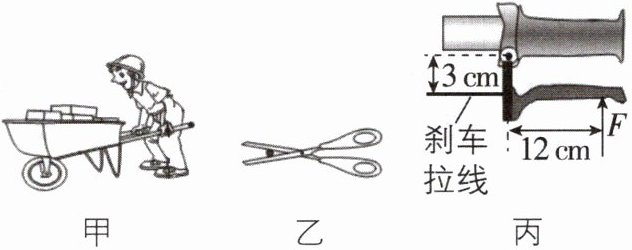
3[2025江苏连云港调研,中]下面为几种常见的简单机械。
(1)甲图为某工人在用独轮车运送重物,工人将车把慢慢抬起时,独轮车相当于一个
(2)乙图中使被剪物体尽量靠近剪刀的转动轴,可减小
(3)丙图是自行车手闸示意图,当图中手对车闸的作用力F=10 N时,刹车拉线受到的力的大小为
(1)甲图为某工人在用独轮车运送重物,工人将车把慢慢抬起时,独轮车相当于一个
省力
(填“省力”“费力”或“等臂”)杠杆,若工人对车把的力F始终与车把垂直,则在抬起车把的过程中力F变小
(填“变大”“不变”或“变小”)。(2)乙图中使被剪物体尽量靠近剪刀的转动轴,可减小
阻力
臂,剪断物体更省力
(填“省力”或“费力”)。(3)丙图是自行车手闸示意图,当图中手对车闸的作用力F=10 N时,刹车拉线受到的力的大小为
40
N。答案
3.(1)省力 变小 (2)阻力 省力 (3)40
【解析】(1)使用独轮车运送重物时,独轮车的动力臂大于阻力臂,属于省力杠杆;力F始终与车把垂直,则抬起车把的过程中动力臂不变、阻力不变、阻力臂变小,根据杠杆平衡条件可知,动力F变小。(2)图乙中剪刀在使用过程中,在同样的情况下,被剪物体往剪刀转动轴靠近时,减小了阻力臂,阻力、动力臂不变,由杠杆平衡条件可知,动力变小,即剪断物体更省力。(3)由杠杆平衡条件可得FL手=F线L线,则刹车拉线受到的拉力F线=FL手/L线=10 N×12 cm /3 cm=40 N。
【解析】(1)使用独轮车运送重物时,独轮车的动力臂大于阻力臂,属于省力杠杆;力F始终与车把垂直,则抬起车把的过程中动力臂不变、阻力不变、阻力臂变小,根据杠杆平衡条件可知,动力F变小。(2)图乙中剪刀在使用过程中,在同样的情况下,被剪物体往剪刀转动轴靠近时,减小了阻力臂,阻力、动力臂不变,由杠杆平衡条件可知,动力变小,即剪断物体更省力。(3)由杠杆平衡条件可得FL手=F线L线,则刹车拉线受到的拉力F线=FL手/L线=10 N×12 cm /3 cm=40 N。
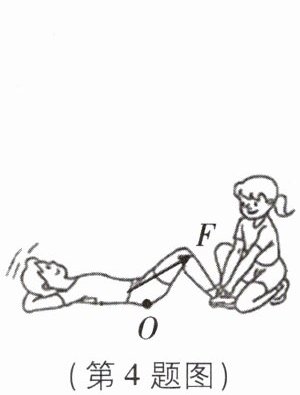
4[2025山东德州期中,中]小红在体育课上做仰卧起坐,做一个仰卧起坐的前半段是背部由平躺变成弯曲,后半段是上半身完全离开地面。做仰卧起坐时,人体可看成杠杆模型,O为支点,肌肉的拉力F为动力,假设整个过程中动力臂不变。如图所示,小红先将头向前抬起,可以
(第4题图)
(第5题图)
减小
(填“减小”或“增大”)阻力臂;从平躺至坐起的过程中,肌肉所施加的动力变化情况是减小
(填“减小”“不变”或“增大”)。(第4题图)
(第5题图)
答案
4.减小 减小 【解析】小红自身重力为阻力,小红先将头向前抬起,由图可知,她的重心向右移动,支点到阻力作用线的距离变小,所以可以减小阻力臂。从平躺至坐起的过程中,阻力和动力臂不变,阻力臂变小,根据杠杆平衡条件可知,肌肉所施加的动力减小。
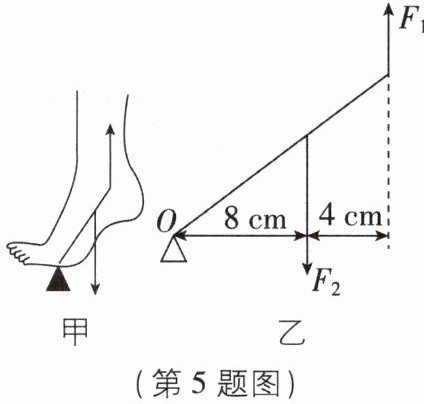
5[2026江苏苏州期中,中]骨骼、肌肉和关节构成了人体的运动系统,最基本的运动都是肌肉牵引骨骼绕关节转动产生的,其模型就是杠杆。如图所示是踮脚时的示意图,人体的重力为阻力,小腿肌肉施加的拉力为动力。重600 N的小明在1 min内完成30个双脚同时踮起动作,每次踮脚过程中脚跟离开地面的高度是8 cm。小腿肌肉对每只脚的拉力为
200 N
。答案
5.200 N 【解析】每只脚受到的阻力为:F₂=1/2 G=1/2 ×600 N=300 N ,由图乙知,阻力臂l₂=8 cm=0.08 m,动力臂l₁=8 cm+4 cm=12 cm=0.12 m,根据杠杆的平衡条件可得:F₁l₁=F₂l₂,小腿肌肉对每只脚的拉力:F₁=F₂l₂/l₁=300 N×0.08 m /0.12 m=200 N。
