

 登录
1. 如图是脚踏式翻盖垃圾桶的示意图,翻盖的原理是由两个杠杆$AO_1B$及$DCO_2$组合而成. 桶盖的质量为400 g,脚踏杆和其他连接杆的质量不计,脚踏杆$AO_1 = 32\ \mathrm{cm}$,$O_1B = 24\ \mathrm{cm}$,桶盖和连接杆的尺寸如图. 由图可知,杠杆$DCO_2$是

费力
杠杆. 若要把桶盖翻开,脚对踏板$A$处的压力至少为21
N.($g$取$10\ \mathrm{N/kg}$)答案
1. 费力 21
解析:由题意可得,杠杆$DCO_2$以$O_2$为支点,$DO_2$的长为阻力臂,阻力臂为35 cm,$CO_2$的长为动力臂,动力臂长为5 cm,此时阻力臂大于动力臂,可知此杠杆为费力杠杆;桶盖的重力$G=mg=0.4\ \mathrm{kg}×10\ \mathrm{N/kg}=4\ \mathrm{N}$,设顶杆对桶盖上$C$点的作用力为$F_2$,由杠杆的平衡条件可得$G× DO_2=F_2× CO_2$ ①;根据力的作用是相互的可知顶杆对$B$点的压力$F_1=F_2$,在杠杆$AO_1B$中,由杠杆的平衡条件可得$F× AO_1=F_1× O_1B$ ②,联立①②可得,脚对踏板$A$处的压力至少为$F=\dfrac{O_1B× DO_2}{CO_2× AO_1}× G=\dfrac{24\ \mathrm{cm}×35\ \mathrm{cm}}{5\ \mathrm{cm}×32\ \mathrm{cm}}×4\ \mathrm{N}=21\ \mathrm{N}.$
解析:由题意可得,杠杆$DCO_2$以$O_2$为支点,$DO_2$的长为阻力臂,阻力臂为35 cm,$CO_2$的长为动力臂,动力臂长为5 cm,此时阻力臂大于动力臂,可知此杠杆为费力杠杆;桶盖的重力$G=mg=0.4\ \mathrm{kg}×10\ \mathrm{N/kg}=4\ \mathrm{N}$,设顶杆对桶盖上$C$点的作用力为$F_2$,由杠杆的平衡条件可得$G× DO_2=F_2× CO_2$ ①;根据力的作用是相互的可知顶杆对$B$点的压力$F_1=F_2$,在杠杆$AO_1B$中,由杠杆的平衡条件可得$F× AO_1=F_1× O_1B$ ②,联立①②可得,脚对踏板$A$处的压力至少为$F=\dfrac{O_1B× DO_2}{CO_2× AO_1}× G=\dfrac{24\ \mathrm{cm}×35\ \mathrm{cm}}{5\ \mathrm{cm}×32\ \mathrm{cm}}×4\ \mathrm{N}=21\ \mathrm{N}.$
解析
【分析】
解题思路分两步推进:第一步判断杠杆类型,先确定杠杆DCO₂的支点为O₂,分别找出该杠杆的动力臂和阻力臂:动力是连接杆作用在C点的力,动力臂为O₂C=5cm;阻力是桶盖的重力G,重力作用线到支点O₂的垂直距离为阻力臂,由图可知重力作用点在60cm长桶盖的中点,因此阻力臂为60cm/2 +5cm=35cm,对比动力臂和阻力臂的大小,动力臂小于阻力臂,即可判断杠杆类型。第二步计算脚的最小压力:首先根据G=mg算出桶盖的重力,先对上方杠杆DCO₂应用杠杆平衡条件,得到顶杆对C点的作用力;再根据力的作用是相互的,得到顶杆传递到下方脚踏杠杆B点的力,对下方杠杆AO₁B再次应用杠杆平衡条件,联立两个方程即可算出脚在A点的最小压力。
【解析】
1. 判断杠杆类型:
杠杆DCO₂的支点为O₂,动力臂L动=O₂C=5cm,阻力是桶盖的重力,阻力臂L阻=30cm+5cm=35cm,由于动力臂小于阻力臂,因此该杠杆为费力杠杆。
2. 计算桶盖重力:
桶盖质量m=400g=0.4kg,由重力公式得G=mg=0.4kg×10N/kg=4N。
3. 对杠杆DCO₂列杠杆平衡方程:
设顶杆对C点的向上作用力为F₂,由杠杆平衡条件F₁L₁=F₂L₂可得:
G×L阻 = F₂×L动
代入数据:4N×35cm = F₂×5cm,解得F₂=28N。
4. 对杠杆AO₁B列杠杆平衡方程:
根据力的作用相互性,顶杆对B点的向下阻力大小等于F₂,设脚对A点的压力为F,动力臂AO₁=32cm,阻力臂O₁B=24cm,由杠杆平衡条件:
F×AO₁ = F₂×O₁B
代入数据:F×32cm =28N×24cm
解得F=21N。
【答案】
费力;21
【知识点】
杠杆分类;杠杆平衡条件
【点评】
本题是组合杠杆的典型应用题,需要先后对两个独立杠杆分别应用平衡条件,解题的易错点是准确确定上方杠杆的阻力臂长度,以及理清两个杠杆之间的力的传递关系,需要学生熟练掌握杠杆五要素的判断方法,能灵活迁移杠杆平衡条件解决多杠杆联动问题。
【难度系数】
0.4
解题思路分两步推进:第一步判断杠杆类型,先确定杠杆DCO₂的支点为O₂,分别找出该杠杆的动力臂和阻力臂:动力是连接杆作用在C点的力,动力臂为O₂C=5cm;阻力是桶盖的重力G,重力作用线到支点O₂的垂直距离为阻力臂,由图可知重力作用点在60cm长桶盖的中点,因此阻力臂为60cm/2 +5cm=35cm,对比动力臂和阻力臂的大小,动力臂小于阻力臂,即可判断杠杆类型。第二步计算脚的最小压力:首先根据G=mg算出桶盖的重力,先对上方杠杆DCO₂应用杠杆平衡条件,得到顶杆对C点的作用力;再根据力的作用是相互的,得到顶杆传递到下方脚踏杠杆B点的力,对下方杠杆AO₁B再次应用杠杆平衡条件,联立两个方程即可算出脚在A点的最小压力。
【解析】
1. 判断杠杆类型:
杠杆DCO₂的支点为O₂,动力臂L动=O₂C=5cm,阻力是桶盖的重力,阻力臂L阻=30cm+5cm=35cm,由于动力臂小于阻力臂,因此该杠杆为费力杠杆。
2. 计算桶盖重力:
桶盖质量m=400g=0.4kg,由重力公式得G=mg=0.4kg×10N/kg=4N。
3. 对杠杆DCO₂列杠杆平衡方程:
设顶杆对C点的向上作用力为F₂,由杠杆平衡条件F₁L₁=F₂L₂可得:
G×L阻 = F₂×L动
代入数据:4N×35cm = F₂×5cm,解得F₂=28N。
4. 对杠杆AO₁B列杠杆平衡方程:
根据力的作用相互性,顶杆对B点的向下阻力大小等于F₂,设脚对A点的压力为F,动力臂AO₁=32cm,阻力臂O₁B=24cm,由杠杆平衡条件:
F×AO₁ = F₂×O₁B
代入数据:F×32cm =28N×24cm
解得F=21N。
【答案】
费力;21
【知识点】
杠杆分类;杠杆平衡条件
【点评】
本题是组合杠杆的典型应用题,需要先后对两个独立杠杆分别应用平衡条件,解题的易错点是准确确定上方杠杆的阻力臂长度,以及理清两个杠杆之间的力的传递关系,需要学生熟练掌握杠杆五要素的判断方法,能灵活迁移杠杆平衡条件解决多杠杆联动问题。
【难度系数】
0.4
2. 如图1,工人将重400 N的货物推入静止的货柜中(忽略空气阻力).


(1) 货物受到沿斜面向上200 N的推力$F_{1}$,工人把货物从P点推至Q点过程中斜面的机械效率为
(2) 图2中尾板等效成图3中以O为支点的杠杆,处于水平静止,尾板的重力为G、受到绳的拉力为$F_{3}$(忽略绳重):
① 在图3中画出$F_{3}$的力臂l.
② 绳长一定,绳按图4方式悬挂,尾板仍处于水平静止,则此时尾板受到绳的拉力$F_{4}$
(1) 货物受到沿斜面向上200 N的推力$F_{1}$,工人把货物从P点推至Q点过程中斜面的机械效率为
50%
.(2) 图2中尾板等效成图3中以O为支点的杠杆,处于水平静止,尾板的重力为G、受到绳的拉力为$F_{3}$(忽略绳重):
① 在图3中画出$F_{3}$的力臂l.
② 绳长一定,绳按图4方式悬挂,尾板仍处于水平静止,则此时尾板受到绳的拉力$F_{4}$
=
(选填“>”“=”或“<”)$F_{3}$,图4中该杠杆为费力
杠杆.答案
2. (1) 50% (2) ① 如图所示 ② = 费力
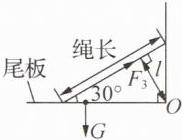
解析:(1) 由图1可知,货物匀速运动的距离$s=2\ \mathrm{m}$,$F_1$所做的总功$W_{\mathrm{总}}=F_1s=200\ \mathrm{N}×2\ \mathrm{m}=400\ \mathrm{J}$,由图1可知,货物上升的高度$h=0.5\ \mathrm{m}$,推力做的有用功$W_{\mathrm{有用}}=Gh=400\ \mathrm{N}×0.5\ \mathrm{m}=200\ \mathrm{J}$;斜面的机械效率$\eta=\dfrac{W_{\mathrm{有用}}}{W_{\mathrm{总}}}×100\%=\dfrac{200\ \mathrm{J}}{400\ \mathrm{J}}×100\%=50\%$.(2) ① 过$O$点作$F_3$所在直线的垂线段即为力臂$l$;② 图3和图4中,尾板重力没有变,阻力臂没有变,动力臂为直角三角形斜边上的高线,由于两个直角三角形全等,故动力臂也没有变,根据杠杆的平衡条件可知,动力不变,即此时尾板受到绳的拉力$F_4=F_3$;由图4可知该杠杆动力臂小于阻力臂,所以为费力杠杆.
解析
【分析】
这道题是力学综合题,我们可以分小问逐步梳理思路:
1. 第(1)问求斜面的机械效率,首先回忆机械效率的定义是有用功与总功的比值。先从题图中提取斜面长度s和货物被提升的高度h,总功是推力F₁做的功,用W总=Fs计算,有用功是克服货物重力做的功,用W有用=Gh计算,代入效率公式就能算出结果。
2. 第(2)问①画力臂,牢记力臂的标准画法:先找到支点O,再延长力F₃的作用线,最后从支点向力的作用线作垂线段,这个垂线段就是对应的力臂l。
3. 第(2)问②比较两次拉力的大小,利用杠杆平衡条件分析:先明确两次的阻力(尾板重力)、阻力臂都没有变化,再通过几何关系判断两次拉力的动力臂长度相等,代入杠杆平衡公式就能得到两次拉力相等;再对比动力臂和阻力臂的大小,就能判断杠杆的类型。
【解析】
(1) 由题图1可知,货物沿斜面移动的距离s=2m,上升的竖直高度h=0.5m:
推力做的总功:$W_{\mathrm{总}}=F_1 s = 200\ \mathrm{N} × 2\ \mathrm{m} = 400\ \mathrm{J}$
克服货物重力做的有用功:$W_{\mathrm{有用}}=Gh=400\ \mathrm{N} × 0.5\ \mathrm{m} = 200\ \mathrm{J}$
斜面的机械效率:$\eta = \dfrac{W_{\mathrm{有用}}}{W_{\mathrm{总}}} × 100\% = \dfrac{200\ \mathrm{J}}{400\ \mathrm{J}} × 100\% = 50\%$
(2) ① 作图步骤:确定支点O,将$F_3$的作用线适当延长,从O点向$F_3$的作用线作垂线,该垂线段就是$F_3$的力臂l。
② 对比图3和图4的情况:尾板的重力G作为阻力,大小不变,支点O到重力作用线的阻力臂也不变;两次拉力的动力臂都是支点到绳子拉力作用线的垂线段,由几何全等关系可知两次动力臂长度完全相等。根据杠杆平衡条件$F_动 l_动 = F_阻 l_阻$,可得两次拉力大小相等,即$F_4 = F_3$;图4中杠杆的动力臂小于阻力臂,因此属于费力杠杆。
【答案】
(1) $\boldsymbol{50\%}$
(2) ①
② $\boldsymbol{=}$;$\boldsymbol{费力}$
【知识点】
斜面机械效率、力臂作图、杠杆平衡应用
【点评】
本题综合考查了斜面机械效率和杠杆的相关知识点,属于基础力学综合题型。易错点是第(2)问中两次拉力的大小判断,很多同学会错误认为绳子倾斜后动力臂变小拉力变大,解题时要结合几何关系准确判断动力臂的变化,再利用杠杆平衡条件推导结果,同时牢记杠杆分类的判断依据是动力臂和阻力臂的相对大小。
【难度系数】
0.6
这道题是力学综合题,我们可以分小问逐步梳理思路:
1. 第(1)问求斜面的机械效率,首先回忆机械效率的定义是有用功与总功的比值。先从题图中提取斜面长度s和货物被提升的高度h,总功是推力F₁做的功,用W总=Fs计算,有用功是克服货物重力做的功,用W有用=Gh计算,代入效率公式就能算出结果。
2. 第(2)问①画力臂,牢记力臂的标准画法:先找到支点O,再延长力F₃的作用线,最后从支点向力的作用线作垂线段,这个垂线段就是对应的力臂l。
3. 第(2)问②比较两次拉力的大小,利用杠杆平衡条件分析:先明确两次的阻力(尾板重力)、阻力臂都没有变化,再通过几何关系判断两次拉力的动力臂长度相等,代入杠杆平衡公式就能得到两次拉力相等;再对比动力臂和阻力臂的大小,就能判断杠杆的类型。
【解析】
(1) 由题图1可知,货物沿斜面移动的距离s=2m,上升的竖直高度h=0.5m:
推力做的总功:$W_{\mathrm{总}}=F_1 s = 200\ \mathrm{N} × 2\ \mathrm{m} = 400\ \mathrm{J}$
克服货物重力做的有用功:$W_{\mathrm{有用}}=Gh=400\ \mathrm{N} × 0.5\ \mathrm{m} = 200\ \mathrm{J}$
斜面的机械效率:$\eta = \dfrac{W_{\mathrm{有用}}}{W_{\mathrm{总}}} × 100\% = \dfrac{200\ \mathrm{J}}{400\ \mathrm{J}} × 100\% = 50\%$
(2) ① 作图步骤:确定支点O,将$F_3$的作用线适当延长,从O点向$F_3$的作用线作垂线,该垂线段就是$F_3$的力臂l。
② 对比图3和图4的情况:尾板的重力G作为阻力,大小不变,支点O到重力作用线的阻力臂也不变;两次拉力的动力臂都是支点到绳子拉力作用线的垂线段,由几何全等关系可知两次动力臂长度完全相等。根据杠杆平衡条件$F_动 l_动 = F_阻 l_阻$,可得两次拉力大小相等,即$F_4 = F_3$;图4中杠杆的动力臂小于阻力臂,因此属于费力杠杆。
【答案】
(1) $\boldsymbol{50\%}$
(2) ①
② $\boldsymbol{=}$;$\boldsymbol{费力}$
【知识点】
斜面机械效率、力臂作图、杠杆平衡应用
【点评】
本题综合考查了斜面机械效率和杠杆的相关知识点,属于基础力学综合题型。易错点是第(2)问中两次拉力的大小判断,很多同学会错误认为绳子倾斜后动力臂变小拉力变大,解题时要结合几何关系准确判断动力臂的变化,再利用杠杆平衡条件推导结果,同时牢记杠杆分类的判断依据是动力臂和阻力臂的相对大小。
【难度系数】
0.6
3. 某实验小组制作了如图甲所示的机械手臂模型,并安装在一辆小车上,其结构简图如图乙:工作时安装在小车上的底座可以在水平面内自由旋转,立柱和横臂可以在竖直面内自由旋转,手爪可以抓取不同方向、不同高度的物体.

(1)图丙为手爪的示意图,按箭头所示方向拉动上方的细线,弯曲件 AOBC 可绕 O 点转动,弯曲件 AOBC 此时为
(2)同时拉动两根细线手爪就可夹住物体,利用 C 点产生的
(3)如图丁,电控组件的质量为 400 g,忽略小车、底座、立柱、横臂和手爪的重力,相关参数如图所示(单位:cm),当机械手臂立柱竖直、横臂水平,没有抓取物块时,为防止小车轮子脱离地面,所加配重至少为
(4)在不增加器材的情况下,要想横臂最终保持水平位置并增加抓取物体的最大重力,可行的方法是
(1)图丙为手爪的示意图,按箭头所示方向拉动上方的细线,弯曲件 AOBC 可绕 O 点转动,弯曲件 AOBC 此时为
费力
杠杆,其好处是省距离
.(2)同时拉动两根细线手爪就可夹住物体,利用 C 点产生的
摩擦
力将物体举高. 为防止手爪夹物体时给物体造成伤害,可增大 C 点处的接触面积
.(3)如图丁,电控组件的质量为 400 g,忽略小车、底座、立柱、横臂和手爪的重力,相关参数如图所示(单位:cm),当机械手臂立柱竖直、横臂水平,没有抓取物块时,为防止小车轮子脱离地面,所加配重至少为
1
N.(g 取 10 N/kg)(4)在不增加器材的情况下,要想横臂最终保持水平位置并增加抓取物体的最大重力,可行的方法是
将机械手臂的立柱向左转
.答案
3. (1) 费力 省距离 (2) 摩擦 接触面积 (3) 1 (4) 将机械手臂的立柱向左转
解析:(1) 弯曲件 AOBC 的动力臂小于阻力臂,是费力杠杆,可以省距离.(2) 同时拉动两根细线手爪就可夹住物体,利用$C$点产生的摩擦力,物体在摩擦力的作用下不掉落,物体可以跟着手爪一起被举高. 为防止手爪在夹物体时给物体造成伤害,可以增大$C$点处的接触面积,通过增大受力面积,减小压强.(3) 由题意可知,电控组件受到的重力$G_{\mathrm{组件}}=mg=0.4\ \mathrm{kg}×10\ \mathrm{N/kg}=4\ \mathrm{N}$,以左轮为支点,所加配重重力为$G_{\mathrm{配重}}$,由杠杆的平衡条件可得$G_{\mathrm{组件}}L_1=G_{\mathrm{配重}}L_2$,则$4\ \mathrm{N}×5\ \mathrm{cm}=G_{\mathrm{配重}}×20\ \mathrm{cm}$,解得$G_{\mathrm{配重}}=1\ \mathrm{N}$,由此可知为防止小车轮子脱离地面,所加配重至少为$1\ \mathrm{N}$.(4) 在不增加器材的情况下,可以将机械手臂的立柱向左转,使重物重心向左移动,从而减小重物重力的力臂,增加抓取物体的最大重力.
解析:(1) 弯曲件 AOBC 的动力臂小于阻力臂,是费力杠杆,可以省距离.(2) 同时拉动两根细线手爪就可夹住物体,利用$C$点产生的摩擦力,物体在摩擦力的作用下不掉落,物体可以跟着手爪一起被举高. 为防止手爪在夹物体时给物体造成伤害,可以增大$C$点处的接触面积,通过增大受力面积,减小压强.(3) 由题意可知,电控组件受到的重力$G_{\mathrm{组件}}=mg=0.4\ \mathrm{kg}×10\ \mathrm{N/kg}=4\ \mathrm{N}$,以左轮为支点,所加配重重力为$G_{\mathrm{配重}}$,由杠杆的平衡条件可得$G_{\mathrm{组件}}L_1=G_{\mathrm{配重}}L_2$,则$4\ \mathrm{N}×5\ \mathrm{cm}=G_{\mathrm{配重}}×20\ \mathrm{cm}$,解得$G_{\mathrm{配重}}=1\ \mathrm{N}$,由此可知为防止小车轮子脱离地面,所加配重至少为$1\ \mathrm{N}$.(4) 在不增加器材的情况下,可以将机械手臂的立柱向左转,使重物重心向左移动,从而减小重物重力的力臂,增加抓取物体的最大重力.
解析
【分析】
我们可以逐小问梳理解题思路:
1. 第一问判断杠杆类型:先确定弯曲件AOBC的支点为O点,细线拉A点的力是动力,手爪开合时C端受到的反作用力是阻力,对比动力臂和阻力臂的长度,发现动力臂小于阻力臂,即可判断杠杆类型,再对应费力杠杆的特点得出优势。
2. 第二问:手爪夹住物体举高时,是依靠接触面的作用力阻碍物体下落,该力为摩擦力;要避免夹伤物体,需要减小手爪对物体的压强,在压力不变的前提下,通过增大受力面积即可实现,对应操作就是增大C点的接触面积。
3. 第三问:将小车整体看作杠杆,当右侧轮子刚好要脱离地面时,支点为左侧小车轮,先计算电控组件的重力,再代入两个力对应的力臂数值,利用杠杆平衡条件就能算出配重的最小重力。
4. 第四问:根据杠杆平衡条件,在配重、电控组件重力都固定的情况下,减小抓取物体的重力对应的力臂,就可以提升能抓取的最大物重,据此设计可行操作即可。
【解析】
(1)弯曲件AOBC的支点为O,动力臂长度小于阻力臂长度,因此属于费力杠杆,费力杠杆的特点是动力大于阻力,但可以让阻力端移动更大的行程,实现省距离的效果,拉动细线很小的距离就能让手爪开合更大幅度。
(2)手爪夹住物体时,C点和物体之间产生静摩擦力,依靠该摩擦力阻碍物体下落,从而将物体举高;根据压强公式$p=\frac{F}{S}$,在夹压力F不变时,增大C点的接触面积(受力面积S)可以减小压强,避免夹伤物体。
(3)先计算电控组件的重力:
$G_{\mathrm{组件}}=mg=0.4\ \mathrm{kg} × 10\ \mathrm{N/kg}=4\ \mathrm{N}$
当右轮刚好脱离地面时,杠杆支点为左轮位置,电控组件的力臂$L_1=5\ \mathrm{cm}$,配重的力臂$L_2=10\ \mathrm{cm}+5\ \mathrm{cm}+5\ \mathrm{cm}=20\ \mathrm{cm}$。
根据杠杆平衡条件$F_1L_1=F_2L_2$,代入数值:
$4\ \mathrm{N} × 5\ \mathrm{cm} = G_{\mathrm{配重}} × 20\ \mathrm{cm}$
解得$G_{\mathrm{配重}}=1\ \mathrm{N}$,即配重至少为1N。
(4)不增加器材的情况下,将机械手臂的立柱向左转,可让横臂整体向左侧移动,减小抓取物体的重力相对于支点的力臂,根据杠杆平衡条件,其他条件不变时阻力臂减小,可承载的最大抓取物重力就会增大。
【答案】
(1) 费力 省距离
(2) 摩擦 接触面积
(3) 1
(4) 将机械手臂的立柱向左转
【知识点】
杠杆的分类;摩擦力的应用;杠杆平衡条件
【点评】
本题以机械手臂模型为真实情境,融合了多个力学基础知识点,既考察基础概念的辨析记忆,也考察杠杆平衡条件在工程小设计场景中的实际应用,引导学生用物理知识解决生活中的设计类问题,实用性较强。
【难度系数】
0.6
我们可以逐小问梳理解题思路:
1. 第一问判断杠杆类型:先确定弯曲件AOBC的支点为O点,细线拉A点的力是动力,手爪开合时C端受到的反作用力是阻力,对比动力臂和阻力臂的长度,发现动力臂小于阻力臂,即可判断杠杆类型,再对应费力杠杆的特点得出优势。
2. 第二问:手爪夹住物体举高时,是依靠接触面的作用力阻碍物体下落,该力为摩擦力;要避免夹伤物体,需要减小手爪对物体的压强,在压力不变的前提下,通过增大受力面积即可实现,对应操作就是增大C点的接触面积。
3. 第三问:将小车整体看作杠杆,当右侧轮子刚好要脱离地面时,支点为左侧小车轮,先计算电控组件的重力,再代入两个力对应的力臂数值,利用杠杆平衡条件就能算出配重的最小重力。
4. 第四问:根据杠杆平衡条件,在配重、电控组件重力都固定的情况下,减小抓取物体的重力对应的力臂,就可以提升能抓取的最大物重,据此设计可行操作即可。
【解析】
(1)弯曲件AOBC的支点为O,动力臂长度小于阻力臂长度,因此属于费力杠杆,费力杠杆的特点是动力大于阻力,但可以让阻力端移动更大的行程,实现省距离的效果,拉动细线很小的距离就能让手爪开合更大幅度。
(2)手爪夹住物体时,C点和物体之间产生静摩擦力,依靠该摩擦力阻碍物体下落,从而将物体举高;根据压强公式$p=\frac{F}{S}$,在夹压力F不变时,增大C点的接触面积(受力面积S)可以减小压强,避免夹伤物体。
(3)先计算电控组件的重力:
$G_{\mathrm{组件}}=mg=0.4\ \mathrm{kg} × 10\ \mathrm{N/kg}=4\ \mathrm{N}$
当右轮刚好脱离地面时,杠杆支点为左轮位置,电控组件的力臂$L_1=5\ \mathrm{cm}$,配重的力臂$L_2=10\ \mathrm{cm}+5\ \mathrm{cm}+5\ \mathrm{cm}=20\ \mathrm{cm}$。
根据杠杆平衡条件$F_1L_1=F_2L_2$,代入数值:
$4\ \mathrm{N} × 5\ \mathrm{cm} = G_{\mathrm{配重}} × 20\ \mathrm{cm}$
解得$G_{\mathrm{配重}}=1\ \mathrm{N}$,即配重至少为1N。
(4)不增加器材的情况下,将机械手臂的立柱向左转,可让横臂整体向左侧移动,减小抓取物体的重力相对于支点的力臂,根据杠杆平衡条件,其他条件不变时阻力臂减小,可承载的最大抓取物重力就会增大。
【答案】
(1) 费力 省距离
(2) 摩擦 接触面积
(3) 1
(4) 将机械手臂的立柱向左转
【知识点】
杠杆的分类;摩擦力的应用;杠杆平衡条件
【点评】
本题以机械手臂模型为真实情境,融合了多个力学基础知识点,既考察基础概念的辨析记忆,也考察杠杆平衡条件在工程小设计场景中的实际应用,引导学生用物理知识解决生活中的设计类问题,实用性较强。
【难度系数】
0.6
