

 登录
1. 物理学与日常生活 如图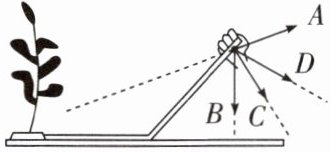 所示是某同学自制的轻质拔草器。将拔草器左下端的叉子插入植株根部,用手对拔草器施力,可将植株连根拔起。若拔同一植株,手施力最大的是(
A.A
B.B
C.C
D.D
所示是某同学自制的轻质拔草器。将拔草器左下端的叉子插入植株根部,用手对拔草器施力,可将植株连根拔起。若拔同一植株,手施力最大的是(A
)A.A
B.B
C.C
D.D
答案
1. A
解析
【分析】
拔草器属于杠杆,首先确定其支点为底部的拐角处。要拔起植株,需利用杠杆平衡条件分析动力大小:当阻力和阻力臂固定时,动力臂越小,所需动力越大。需对比各力的动力臂(支点到力作用线的垂直距离),结合力矩方向判断能实现拔起效果的力,再确定施力最大的选项。
【解析】
根据杠杆平衡条件 $ F_1L_1 = F_2L_2 $,拔同一植株时,阻力 $ F_2 $ 和阻力臂 $ L_2 $ 不变,因此动力臂 $ L_1 $ 越小,动力 $ F_1 $ 越大。
分析各力:A方向的力,其动力臂是支点到A力作用线的垂直距离,对比B、C、D方向的力,A对应的动力臂最小,且只有A方向的力能产生使植株被拔起的逆时针力矩,因此手施力最大的是A方向。
【答案】
A
【知识点】
杠杆平衡条件、力臂
【点评】
本题考查杠杆平衡条件的实际应用,核心是确定支点和动力臂,理解动力臂对动力大小的影响,属于基础力学应用题。
【难度系数】
0.4
拔草器属于杠杆,首先确定其支点为底部的拐角处。要拔起植株,需利用杠杆平衡条件分析动力大小:当阻力和阻力臂固定时,动力臂越小,所需动力越大。需对比各力的动力臂(支点到力作用线的垂直距离),结合力矩方向判断能实现拔起效果的力,再确定施力最大的选项。
【解析】
根据杠杆平衡条件 $ F_1L_1 = F_2L_2 $,拔同一植株时,阻力 $ F_2 $ 和阻力臂 $ L_2 $ 不变,因此动力臂 $ L_1 $ 越小,动力 $ F_1 $ 越大。
分析各力:A方向的力,其动力臂是支点到A力作用线的垂直距离,对比B、C、D方向的力,A对应的动力臂最小,且只有A方向的力能产生使植株被拔起的逆时针力矩,因此手施力最大的是A方向。
【答案】
A
【知识点】
杠杆平衡条件、力臂
【点评】
本题考查杠杆平衡条件的实际应用,核心是确定支点和动力臂,理解动力臂对动力大小的影响,属于基础力学应用题。
【难度系数】
0.4
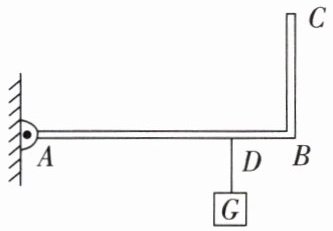
2.如图所示的装置中,互成直角的均匀轻质杠杆ABC的A端固定在铰链上,杠杆ABC可绕A点自由转动,请作出使杠杆在图示位置平衡的最小的力F的示意图。
答案
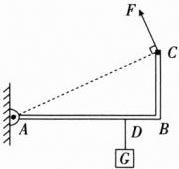
2. 如图所示
解析
【分析】要画出使杠杆平衡的最小力,需依据杠杆平衡条件:在阻力和阻力臂一定时,动力臂越长,动力越小。首先确定支点为A点,力的作用点选在杠杆的端点C,此时最长的动力臂是支点A到作用点C的连线AC,因此动力的方向应垂直于AC向上,这样画出的力F即为最小的力。
【解析】1. 确定支点:杠杆绕A点转动,故支点为A;2. 确定最大动力臂:力的作用点选在C点,连接AC,AC是支点到力的作用点的距离,为该情况下最长的动力臂;3. 确定力的方向:为使杠杆平衡,力F的方向需垂直于AC向上,据此画出力F的示意图。
【答案】
【知识点】杠杆平衡条件、最小力作图
【点评】本题考查杠杆最小力的画法,核心是利用“最长力臂对应最小力”的规律,需准确找到支点到力的作用点的连线作为最长力臂,再确定力的方向,属于基础作图题。
【难度系数】0.5
【解析】1. 确定支点:杠杆绕A点转动,故支点为A;2. 确定最大动力臂:力的作用点选在C点,连接AC,AC是支点到力的作用点的距离,为该情况下最长的动力臂;3. 确定力的方向:为使杠杆平衡,力F的方向需垂直于AC向上,据此画出力F的示意图。
【答案】
【知识点】杠杆平衡条件、最小力作图
【点评】本题考查杠杆最小力的画法,核心是利用“最长力臂对应最小力”的规律,需准确找到支点到力的作用点的连线作为最长力臂,再确定力的方向,属于基础作图题。
【难度系数】0.5
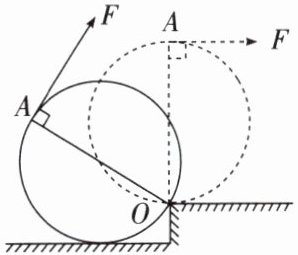
3. 如图所示,质地均匀的圆柱体,在拉力F的作用下,由实线位置匀速转到虚线所示位置,整个过程中,拉力F始终作用于A点且与OA保持垂直(OA为圆柱体横截面的直径),圆柱体在转动过程中不打滑。则下列分析正确的是(
A.拉力F逐渐变小
B.拉力F逐渐变大
C.由于拉力F的力臂始终保持最长,拉力F始终保持最小值不变
D.条件不足,无法判断
A
)A.拉力F逐渐变小
B.拉力F逐渐变大
C.由于拉力F的力臂始终保持最长,拉力F始终保持最小值不变
D.条件不足,无法判断
答案
3. A
解析
【分析】
要解决这道题,需将转动的圆柱体视为杠杆,确定支点为O点。根据题意,拉力F始终与OA垂直,OA为圆柱体直径,因此拉力F的力臂大小等于OA,转动过程中OA长度不变,故动力臂不变;阻力为圆柱体的重力,阻力臂是支点O到重力作用线的垂直距离,随着圆柱体转动,重力的力臂逐渐减小。结合杠杆平衡条件即可判断拉力F的变化情况。
【解析】
将圆柱体视为杠杆,支点为O点:
1. 分析动力臂:拉力F始终与OA垂直,OA是圆柱体的直径,因此拉力F的力臂 $ L_F = OA $,转动过程中OA长度不变,故动力臂 $ L_F $ 保持不变。
2. 分析阻力与阻力臂:阻力为圆柱体的重力G,大小不变;阻力臂是支点O到重力作用线(竖直方向)的垂直距离,当圆柱体从实线位置转到虚线位置时,重力的力臂逐渐减小。
3. 根据杠杆平衡条件 $ F · L_F = G · L_G $,变形得 $ F = \frac{G · L_G}{L_F} $。由于G不变、$ L_F $ 不变,$ L_G $ 逐渐减小,因此拉力F逐渐变小。
【答案】
A
【知识点】
杠杆平衡条件、力臂的概念
【点评】
本题考查杠杆平衡条件的应用,关键在于正确分析动力臂和阻力臂的变化,易错点是误判动力臂的变化,需明确拉力与OA垂直时动力臂始终等于直径,结合阻力臂的减小即可得出拉力的变化规律。
【难度系数】
0.5
要解决这道题,需将转动的圆柱体视为杠杆,确定支点为O点。根据题意,拉力F始终与OA垂直,OA为圆柱体直径,因此拉力F的力臂大小等于OA,转动过程中OA长度不变,故动力臂不变;阻力为圆柱体的重力,阻力臂是支点O到重力作用线的垂直距离,随着圆柱体转动,重力的力臂逐渐减小。结合杠杆平衡条件即可判断拉力F的变化情况。
【解析】
将圆柱体视为杠杆,支点为O点:
1. 分析动力臂:拉力F始终与OA垂直,OA是圆柱体的直径,因此拉力F的力臂 $ L_F = OA $,转动过程中OA长度不变,故动力臂 $ L_F $ 保持不变。
2. 分析阻力与阻力臂:阻力为圆柱体的重力G,大小不变;阻力臂是支点O到重力作用线(竖直方向)的垂直距离,当圆柱体从实线位置转到虚线位置时,重力的力臂逐渐减小。
3. 根据杠杆平衡条件 $ F · L_F = G · L_G $,变形得 $ F = \frac{G · L_G}{L_F} $。由于G不变、$ L_F $ 不变,$ L_G $ 逐渐减小,因此拉力F逐渐变小。
【答案】
A
【知识点】
杠杆平衡条件、力臂的概念
【点评】
本题考查杠杆平衡条件的应用,关键在于正确分析动力臂和阻力臂的变化,易错点是误判动力臂的变化,需明确拉力与OA垂直时动力臂始终等于直径,结合阻力臂的减小即可得出拉力的变化规律。
【难度系数】
0.5
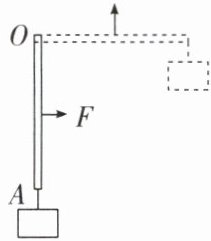
4. 如图所示,有一直杆OA可绕O点转动,直杆下端挂一重物G。若用一个始终跟直杆垂直的力F将直杆由竖直位置缓慢地转动到水平位置,在转动过程中这个直杆的类型和动力F力臂的变化是(
A.F的力臂逐渐变大
B.F的力臂逐渐变小
C.直杆先是费力杠杆,后是省力杠杆
D.直杆先是省力杠杆,后是费力杠杆
D
)A.F的力臂逐渐变大
B.F的力臂逐渐变小
C.直杆先是费力杠杆,后是省力杠杆
D.直杆先是省力杠杆,后是费力杠杆
答案
4. D
解析
【分析】
要解决本题,需明确杠杆的支点、力臂的定义,以及省力/费力杠杆的判断依据。首先确定支点为O点,动力是F,阻力是重物的重力G;力臂是支点到力的作用线的垂直距离。由于F始终与直杆垂直,因此F的力臂大小等于支点O到F作用点的距离,转动过程中该距离不变,故A、B选项错误。接下来分析阻力臂的变化:当直杆从竖直位置转到水平位置时,阻力G的力臂(支点O到G作用线的垂直距离)从0逐渐增大到OA的长度。再对比动力臂和阻力臂的大小关系,判断杠杆类型:阻力臂小于动力臂时为省力杠杆,阻力臂大于动力臂时为费力杠杆。
【解析】
1. 确定杠杆要素:支点为O,动力F始终垂直于直杆,阻力为重物的重力G。
2. 分析F的力臂:因F与直杆垂直,F的力臂是O到F作用线的垂直距离,等于O到F作用点的长度,转动过程中该长度不变,故A、B错误。
3. 分析阻力臂变化:直杆竖直时,G的作用线过O点,阻力臂为0;直杆水平时,阻力臂等于OA的长度,转动过程中阻力臂从0逐渐增大。
4. 判断杠杆类型:设动力臂为$L_F$,阻力臂为$L_G$。初始时$L_G=0 < L_F$,为省力杠杆;随着转动,$L_G$增大,当$L_G > L_F$后,变为费力杠杆。因此直杆先是省力杠杆,后是费力杠杆,C错误,D正确。
【答案】
D
【知识点】
杠杆力臂、杠杆分类
【点评】
本题考查杠杆的力臂变化和分类判断,关键是明确力臂的定义,区分动力臂和阻力臂的变化规律,易错点是误判F的力臂变化,需注意F始终垂直于杆时力臂不变。
【难度系数】
0.5
要解决本题,需明确杠杆的支点、力臂的定义,以及省力/费力杠杆的判断依据。首先确定支点为O点,动力是F,阻力是重物的重力G;力臂是支点到力的作用线的垂直距离。由于F始终与直杆垂直,因此F的力臂大小等于支点O到F作用点的距离,转动过程中该距离不变,故A、B选项错误。接下来分析阻力臂的变化:当直杆从竖直位置转到水平位置时,阻力G的力臂(支点O到G作用线的垂直距离)从0逐渐增大到OA的长度。再对比动力臂和阻力臂的大小关系,判断杠杆类型:阻力臂小于动力臂时为省力杠杆,阻力臂大于动力臂时为费力杠杆。
【解析】
1. 确定杠杆要素:支点为O,动力F始终垂直于直杆,阻力为重物的重力G。
2. 分析F的力臂:因F与直杆垂直,F的力臂是O到F作用线的垂直距离,等于O到F作用点的长度,转动过程中该长度不变,故A、B错误。
3. 分析阻力臂变化:直杆竖直时,G的作用线过O点,阻力臂为0;直杆水平时,阻力臂等于OA的长度,转动过程中阻力臂从0逐渐增大。
4. 判断杠杆类型:设动力臂为$L_F$,阻力臂为$L_G$。初始时$L_G=0 < L_F$,为省力杠杆;随着转动,$L_G$增大,当$L_G > L_F$后,变为费力杠杆。因此直杆先是省力杠杆,后是费力杠杆,C错误,D正确。
【答案】
D
【知识点】
杠杆力臂、杠杆分类
【点评】
本题考查杠杆的力臂变化和分类判断,关键是明确力臂的定义,区分动力臂和阻力臂的变化规律,易错点是误判F的力臂变化,需注意F始终垂直于杆时力臂不变。
【难度系数】
0.5
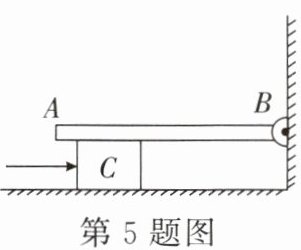
5. 如图所示,B端固定在转轴上的均匀木板AB,可在竖直面内转动,用水平力由A向B缓慢推动垫在木板下水平放置的长方形木块C,若推动过程中,各表面粗糙程度不变,则木块C受到的摩擦力将(
A.大小不变
B.逐渐减小
C.逐渐增大
D.先增大后减小
C
)A.大小不变
B.逐渐减小
C.逐渐增大
D.先增大后减小
答案
5. C
解析
【分析】
要解决该问题,需分两步推导:首先以木板AB为研究对象,利用杠杆平衡条件分析木板对木块C的压力变化;再根据滑动摩擦力的规律分析木块C受到的摩擦力变化。第一步,木板AB以B端为转轴构成杠杆,通过杠杆平衡条件可判断C对木板的支持力随C移动的变化;第二步,木块C受滑动摩擦力,滑动摩擦力与压力、接触面粗糙程度有关,结合压力变化即可得到摩擦力变化。
【解析】
设均匀木板AB的总长度为$ L $,重力为$ G $,作用在AB的中点。以B为支点,根据杠杆平衡条件:阻力×阻力臂 = 动力×动力臂。木板重力的力矩为$ G × \frac{L}{2} $,C对木板的支持力为$ N $,其力臂为接触点到B的水平距离$ d $,平衡时$ G × \frac{L}{2} = N × d $,解得$ N = \frac{GL}{2d} $。
当用水平力推动C向右移动时,接触点到B的距离$ d $逐渐减小,因此支持力$ N $逐渐增大。
木块C受到的是滑动摩擦力,滑动摩擦力公式为$ f = μ N $,题目中各表面粗糙程度不变(即$ μ $不变),$ N $增大,所以摩擦力$ f $逐渐增大。
【答案】
C
【知识点】
杠杆平衡条件、滑动摩擦力
【点评】
本题结合杠杆平衡与滑动摩擦力知识,需先通过杠杆分析压力变化,再推导摩擦力变化,考查力学知识的综合应用能力,是一道中等难度的力学题。
【难度系数】
0.5
要解决该问题,需分两步推导:首先以木板AB为研究对象,利用杠杆平衡条件分析木板对木块C的压力变化;再根据滑动摩擦力的规律分析木块C受到的摩擦力变化。第一步,木板AB以B端为转轴构成杠杆,通过杠杆平衡条件可判断C对木板的支持力随C移动的变化;第二步,木块C受滑动摩擦力,滑动摩擦力与压力、接触面粗糙程度有关,结合压力变化即可得到摩擦力变化。
【解析】
设均匀木板AB的总长度为$ L $,重力为$ G $,作用在AB的中点。以B为支点,根据杠杆平衡条件:阻力×阻力臂 = 动力×动力臂。木板重力的力矩为$ G × \frac{L}{2} $,C对木板的支持力为$ N $,其力臂为接触点到B的水平距离$ d $,平衡时$ G × \frac{L}{2} = N × d $,解得$ N = \frac{GL}{2d} $。
当用水平力推动C向右移动时,接触点到B的距离$ d $逐渐减小,因此支持力$ N $逐渐增大。
木块C受到的是滑动摩擦力,滑动摩擦力公式为$ f = μ N $,题目中各表面粗糙程度不变(即$ μ $不变),$ N $增大,所以摩擦力$ f $逐渐增大。
【答案】
C
【知识点】
杠杆平衡条件、滑动摩擦力
【点评】
本题结合杠杆平衡与滑动摩擦力知识,需先通过杠杆分析压力变化,再推导摩擦力变化,考查力学知识的综合应用能力,是一道中等难度的力学题。
【难度系数】
0.5
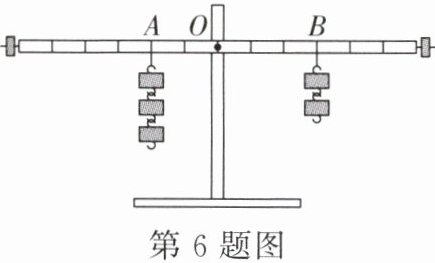
6. 如图所示的杠杆在水平位置平衡,下列操作中正确且能使杠杆再次平衡的是(
A.保持钩码位置不变,左右两边分别加挂一个钩码
B.保持钩码位置不变,左边减少一个钩码,把平衡螺母向右调
C.左边加一个钩码位置不变,右边钩码个数不变且向右移动一格
D.只把B位置钩码换成弹簧测力计斜向下拉,水平平衡时其示数等于两个钩码重力
C
)A.保持钩码位置不变,左右两边分别加挂一个钩码
B.保持钩码位置不变,左边减少一个钩码,把平衡螺母向右调
C.左边加一个钩码位置不变,右边钩码个数不变且向右移动一格
D.只把B位置钩码换成弹簧测力计斜向下拉,水平平衡时其示数等于两个钩码重力
答案
6. C
解析
【分析】
首先明确杠杆平衡条件为动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。先确定原杠杆的平衡状态:设每个钩码重力为$G$,每格长度为$L$,由图可知支点$O$左侧$A$点距$O$为2格,挂3个钩码;右侧$B$点距$O$为3格,挂2个钩码,此时$3G×2L=2G×3L$,杠杆平衡。接下来逐一分析选项,判断操作后是否满足杠杆平衡条件,同时注意实验过程中不能调节平衡螺母,斜拉时力臂会变化。
【解析】
设每个钩码重力为$G$,每格长度为$L$,原杠杆平衡:$F_左=3G$,$L_左=2L$;$F_右=2G$,$L_右=3L$,满足$F_左L_左=F_右L_右=6GL$。
选项A:左右各加1个钩码,左侧力矩为$4G×2L=8GL$,右侧力矩为$3G×3L=9GL$,$8GL≠9GL$,杠杆不平衡,A错误。
选项B:实验过程中不能调节平衡螺母(平衡螺母仅在实验前调平衡),且左侧减少1个钩码后,力矩为$2G×2L=4GL≠6GL$,无法平衡,B错误。
选项C:左侧加1个钩码,力矩为$4G×2L=8GL$;右侧钩码不变,向右移1格,力臂变为$4L$,力矩为$2G×4L=8GL$,满足平衡条件,杠杆平衡,C正确。
选项D:弹簧测力计斜向下拉时,力臂小于3L,根据$F×L'=6GL$,得$F>2G$,示数大于两个钩码重力,D错误。
【答案】
C
【知识点】
杠杆平衡条件、杠杆应用
【点评】
本题考查杠杆平衡条件的应用,关键是明确力与力臂的对应关系,注意实验操作的规范(不能实验中调平衡螺母),斜拉时力臂会变小,需结合平衡条件分析各选项。
【难度系数】
0.5
首先明确杠杆平衡条件为动力×动力臂=阻力×阻力臂($F_1L_1=F_2L_2$)。先确定原杠杆的平衡状态:设每个钩码重力为$G$,每格长度为$L$,由图可知支点$O$左侧$A$点距$O$为2格,挂3个钩码;右侧$B$点距$O$为3格,挂2个钩码,此时$3G×2L=2G×3L$,杠杆平衡。接下来逐一分析选项,判断操作后是否满足杠杆平衡条件,同时注意实验过程中不能调节平衡螺母,斜拉时力臂会变化。
【解析】
设每个钩码重力为$G$,每格长度为$L$,原杠杆平衡:$F_左=3G$,$L_左=2L$;$F_右=2G$,$L_右=3L$,满足$F_左L_左=F_右L_右=6GL$。
选项A:左右各加1个钩码,左侧力矩为$4G×2L=8GL$,右侧力矩为$3G×3L=9GL$,$8GL≠9GL$,杠杆不平衡,A错误。
选项B:实验过程中不能调节平衡螺母(平衡螺母仅在实验前调平衡),且左侧减少1个钩码后,力矩为$2G×2L=4GL≠6GL$,无法平衡,B错误。
选项C:左侧加1个钩码,力矩为$4G×2L=8GL$;右侧钩码不变,向右移1格,力臂变为$4L$,力矩为$2G×4L=8GL$,满足平衡条件,杠杆平衡,C正确。
选项D:弹簧测力计斜向下拉时,力臂小于3L,根据$F×L'=6GL$,得$F>2G$,示数大于两个钩码重力,D错误。
【答案】
C
【知识点】
杠杆平衡条件、杠杆应用
【点评】
本题考查杠杆平衡条件的应用,关键是明确力与力臂的对应关系,注意实验操作的规范(不能实验中调平衡螺母),斜拉时力臂会变小,需结合平衡条件分析各选项。
【难度系数】
0.5
