
 登录
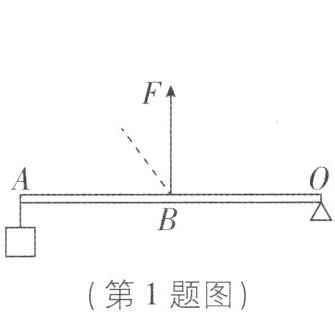
1 [2024 江苏镇江期末,中]如图所示,轻质杠杆OA可绕O点转动,OB=AB,用细线将重物悬挂在A点,竖直向上的拉力F作用在B点。在保持杠杆水平静止的情况下 (
A.拉力 F 的大小为物重的$\frac{1}{2}$
B.当重物的悬挂点右移时,F 将增大
C.若F改为沿图中虚线方向施力,F将减小
D.若物重减小2 N,F的大小将减小4 N
D
)A.拉力 F 的大小为物重的$\frac{1}{2}$
B.当重物的悬挂点右移时,F 将增大
C.若F改为沿图中虚线方向施力,F将减小
D.若物重减小2 N,F的大小将减小4 N
答案
1. D 【解析】
选项 分析 结论
A $OB=AB$,O为支点,阻力臂为动力臂的2倍,根据杠杆的平衡条件可知$F×OB=G×OA$,拉力F的大小为物重的2倍 ×
B 当重物悬挂点右移时,动力臂、阻力不变,阻力臂变小,则动力F将变小 ×
C 保持杠杆在水平位置平衡,将拉力F转至虚线位置时,动力臂变小,因为阻力与阻力臂不变,由杠杆的平衡条件可知,动力变大,即F变大 ×
D $G×OA=F×OB$,若物重减小2 N,根据杠杆的平衡条件可知,$(G-2N)×OA=F'×OB,F'=$ $F-4N$,则F的减小量为4 N √
选项 分析 结论
A $OB=AB$,O为支点,阻力臂为动力臂的2倍,根据杠杆的平衡条件可知$F×OB=G×OA$,拉力F的大小为物重的2倍 ×
B 当重物悬挂点右移时,动力臂、阻力不变,阻力臂变小,则动力F将变小 ×
C 保持杠杆在水平位置平衡,将拉力F转至虚线位置时,动力臂变小,因为阻力与阻力臂不变,由杠杆的平衡条件可知,动力变大,即F变大 ×
D $G×OA=F×OB$,若物重减小2 N,根据杠杆的平衡条件可知,$(G-2N)×OA=F'×OB,F'=$ $F-4N$,则F的减小量为4 N √
解析
【分析】
这道题考查杠杆平衡条件的应用,解题时首先要明确支点为O,先根据OB=AB的条件确定动力臂OB和阻力臂OA的大小关系,得到OA=2OB。之后逐个分析每个选项中的变量和不变量,代入杠杆平衡条件$F_1L_1=F_2L_2$推导动力F的变化情况,即可逐一判断选项正误。要注意判断斜向施力时的动力臂变化,不能直接把杠杆长度当力臂,力臂是支点到力的作用线的垂直距离。
【解析】
首先明确本题的基础条件:轻质杠杆支点为O,已知OB=AB,因此OA=OB+AB=2OB;杠杆水平静止时,阻力为重物的重力G,阻力臂为OA,竖直向上的拉力F为动力,动力臂为OB,杠杆平衡条件为$F_1L_1=F_2L_2$。
对各选项逐一分析:
1. 选项A:将已知条件代入杠杆平衡条件,可得$F × OB = G × OA$,把OA=2OB代入后化简得$F=2G$,即拉力F的大小为物重的2倍,并非物重的$\frac{1}{2}$,A错误。
2. 选项B:当重物的悬挂点右移时,阻力G不变、动力臂OB不变,阻力臂(支点到悬挂点的距离)变小,根据$F=\frac{G · L_{阻}}{L_{动}}$可知,动力F将变小,并非增大,B错误。
3. 选项C:若F改为沿图中虚线方向斜向施力,此时动力臂是支点O到F作用线的垂直距离,该距离小于OB,即动力臂变小;阻力G和阻力臂OA均不变,由杠杆平衡条件可知,动力F将变大,并非减小,C错误。
4. 选项D:初始平衡关系为$G × OA = F × OB$,代入OA=2OB可得$F=2G$;当物重减小2N后,新的平衡关系为$(G-2N) × OA = F' × OB$,代入OA=2OB化简得$F'=2(G-2N)=2G-4N=F-4N$,即F的大小将减小4N,D正确。
【答案】
D
【知识点】
杠杆平衡条件,力臂的判断
【点评】
本题是杠杆平衡条件的典型常规考题,易错点在于部分同学会误将动力臂和阻力臂的关系搞反,错选A选项,另外斜向施力时的力臂变化也是高频易错点。解题时只要先明确支点,准确对应每个力的力臂,理清题干中的不变量和变化量,代入平衡条件推导即可得到正确结果。
【难度系数】
0.6
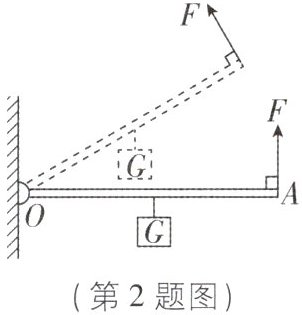
2 [2024 辽宁锦州期末,中]如图所示,轻质杠杆OA的中点处悬挂重为110 N的物体,在A端施加一个竖直向上的力F,杠杆在水平位置平衡,则力F的大小为
55
N。保持F的方向始终与OA垂直,将杠杆从水平位置匀速提升到虚线位置的过程中,力F的力臂不变
(填“变大”“变小”或“不变”,下同),力F的大小变小
。答案
2. 55 不变 变小 【解析】轻质杠杆OA的中点处悬挂重为110 N的物体,杠杆在水平位置平衡,动力臂与阻力臂的关系为$L_{OA}=2L_{G}$,由杠杆平衡条件可知$FL_{OA}=GL_{G}$,则力F的大小为$F=\frac {GL_{G}}{L_{OA}}=\frac {1}{2}×110=55N$;将杠杆从水平位置匀速提升到图中虚线位置的过程中,保持F的方向始终与OA垂直,则动力F的力臂都是$L_{OA}$,即动力臂不变,阻力等于物体的重力,阻力不变,此过程中,阻力臂会变小,所以动力F会变小。
解析
【分析】
首先明确本题核心是杠杆平衡条件的应用,按三步思路推导:1. 第一空求初始平衡的F:杠杆在水平位置平衡时,物体挂在OA中点,阻力臂是OA长度的一半,竖直向上的动力F的动力臂等于OA全长,代入杠杆平衡公式即可算出F的大小。2. 第二空判断动力臂变化:力臂是支点到力的作用线的垂直距离,题目说明F始终与OA垂直,那么支点到F作用线的垂线刚好就是OA本身,OA长度不变,因此动力臂不变。3. 第三空判断F的大小变化:阻力是物体重力,大小不变,抬升杠杆过程中重力方向始终竖直向下,支点到重力作用线的垂直距离(阻力臂)比水平位置时更短,结合杠杆平衡条件,动力臂不变、阻力不变、阻力臂变小,即可推出动力F变小。
【解析】
1. 计算水平位置平衡时的力F:
设杠杆OA总长度为L,物体悬挂在OA中点,因此阻力臂$L_G=\frac{1}{2}L$,动力F竖直向上,动力臂$L_F=L$,阻力为物体重力$G=110\ \mathrm{N}$。
根据杠杆平衡条件$F_1L_1=F_2L_2$,代入得:
$F · L = G · \frac{1}{2}L$
约去L后得$F=\frac{1}{2}G=\frac{1}{2} × 110\ \mathrm{N}=55\ \mathrm{N}$。
2. 判断提升过程中动力臂的变化:
保持F的方向始终与OA垂直,支点O到F作用线的垂直距离始终等于OA的长度,OA长度不变,因此动力F的力臂不变。
3. 判断提升过程中力F的大小变化:
杠杆抬升过程中,阻力等于物体重力G,大小保持不变;重力方向始终竖直向下,支点O到重力作用线的垂直距离(阻力臂)相比水平位置时的阻力臂变小。
根据杠杆平衡条件$F=\frac{G · L_{\mathrm{阻}}}{L_{\mathrm{动}}}$,G不变,$L_{\mathrm{阻}}$变小,$L_{\mathrm{动}}$不变,因此力F的大小变小。
【答案】
55;不变;变小
【知识点】
杠杆平衡条件;力臂的定义;动态杠杆分析
【点评】
本题属于杠杆的基础综合题,既考察杠杆平衡条件的基础计算,又考察动态杠杆的力臂、力的变化判断,易错点是容易混淆力臂和支点到作用点的连线,解题时牢记力臂是支点到力的作用线的垂直距离,先明确力的方向再判断力臂长度变化,就能避免出错。
【难度系数】
0.6
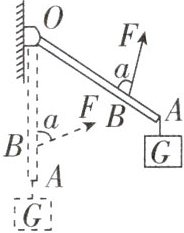
3 [2025 上海奉贤区期中,中]如图所示,O为轻质硬直杠杆OA的支点,在杠杆的A点悬挂着一个重物G,在B点施加一个方向始终与杠杆成a角度的动力F,使杠杆从竖直位置匀速转动到水平位置的过程中,下列表述正确的是(
A.动力F始终在变大
B.动力F先变大再变小
C.杠杆始终为省力杠杆
D.杠杆始终为费力杠杆
A
)A.动力F始终在变大
B.动力F先变大再变小
C.杠杆始终为省力杠杆
D.杠杆始终为费力杠杆
答案
3. A 【解析】杠杆的支点为O,阻力为G,保持不变,动力F与杠杆的角度始终为α,则动力臂不变,将杠杆从竖直位置转动到水平位置的过程中,阻力臂始终在变大,根据杠杆的平衡条件知,$Fl_{1}=Gl_{2}$,动力$F=\frac {Gl_{2}}{l_{1}}$,因动力臂$l_{1}$不变,阻力臂$l_{2}$始终在变大,则动力F始终在变大,故A正确,B错误;转动过程中,阻力臂先小于动力臂,此时为省力杠杆,阻力臂始终在变大,当阻力臂等于动力臂时,为等臂杠杆,当阻力臂大于动力臂时,为费力杠杆,故C、D错误。故选A。
解析
【分析】
拿到这道动态杠杆题,我们可以按三步思路推导:第一步先明确杠杆的支点、阻力、动力的基本属性:支点是O,阻力是重物的重力G,大小始终不变;第二步分别分析动力臂和阻力臂的变化:题目说明动力F始终和杠杆成固定夹角α,那么动力臂是支点到动力作用线的垂直距离,因为OB长度不变、α不变,所以动力臂全程是定值;而阻力是竖直向下的,杠杆从竖直转到水平的过程中,支点到重力作用线的垂直距离也就是阻力臂,是从0开始一直不断变大的;第三步代入杠杆平衡条件F₁L₁=F₂L₂,已知阻力G、动力臂L₁都不变,阻力臂L₂持续变大,就能推出动力F一直变大,之后再通过对比动力臂和阻力臂的大小变化,就能判断省力/费力杠杆的描述是否正确,最终选出正确选项。
【解析】
解:
1. 确定杠杆基本参数:支点为O,杠杆为轻质杠杆,阻力等于重物重力G,大小保持恒定。
2. 分析动力臂的变化:动力F始终与杠杆夹角为α,动力臂$l_1$是支点O到动力F作用线的垂直距离,可得$l_1 = OB · \sinα$,转动过程中OB长度、夹角α均不改变,因此动力臂$l_1$全程保持不变。
3. 分析阻力臂的变化:阻力方向始终竖直向下,阻力臂$l_2$是支点O到重力G作用线的垂直距离。杠杆从竖直位置向水平位置转动的全过程中,A点的水平位置不断远离竖直墙,因此阻力臂$l_2$从0开始持续增大,杠杆转到水平位置时阻力臂达到最大值OA。
4. 由杠杆平衡条件$F l_1 = G l_2$,变形得$F=\frac{G l_2}{l_1}$,由于G、$l_1$均为定值,$l_2$持续变大,因此动力F始终在变大,故选项A正确,B错误。
5. 判断杠杆类型:转动过程中,初始阶段阻力臂$l_2 < l_1$,杠杆为省力杠杆;随着$l_2$不断增大,会先后出现$l_2=l_1$的等臂杠杆阶段、$l_2>l_1$的费力杠杆阶段,因此杠杆不会始终为省力杠杆,也不会始终为费力杠杆,选项C、D错误。
综上,答案选A。
【答案】A
【知识点】
杠杆平衡条件,力臂动态分析,杠杆分类
【点评】
本题是动态杠杆的典型考题,易错点集中在两个地方:一是容易错误判断动力臂的变化,忽略了动力始终和杠杆保持固定夹角的条件,误以为动力臂也在变化;二是容易直接默认杠杆全程省力或者全程费力,没有动态对比动力臂和阻力臂的大小关系,整体考察了学生对杠杆平衡规律的动态应用能力。
【难度系数】
0.6
4 [2024 江苏扬州质检,中]如图所示,重为G的均匀木棒竖直悬于O点,在其下端施加一水平拉力F,让木棒缓慢转到图中虚线所示位置,在转动过程中,木棒重力的力臂
变大
,拉力F的力臂变小
,拉力F变大
。(均填“变小”“变大”或“不变”)答案
4. 变大 变小 变大 【解析】阻力为木棒的重力,在杠杆转动过程中,重力大小不变,木棒在竖直位置时,重力的力臂为0,转到虚线位置过程中,重力力臂变大,F的力臂变小,根据杠杆平衡条件可得,阻力与阻力臂的乘积增大,而动力臂变小,所以动力逐渐变大,即拉力F变大。
解析
【分析】
这是一道杠杆动态平衡的分析题,解题思路如下:第一步先确定杠杆的支点为O,明确两个作用力:阻力是木棒的重力G,大小始终保持不变,动力是水平拉力F;第二步根据力臂的定义——支点到力的作用线的垂直距离,分别分析木棒从竖直位置转到虚线位置的过程中,重力的力臂、拉力F的力臂的变化情况;第三步结合杠杆平衡条件$F_1L_1=F_2L_2$,代入已知的阻力、力臂变化规律,推导拉力F的大小变化。
【解析】
1. 分析重力的力臂:木棒初始处于竖直状态时,重力方向竖直向下,重力的作用线与木棒重合,支点O就在重力的作用线上,此时重力的力臂为0;在木棒向虚线位置转动的过程中,重力方向始终竖直向下,支点O到重力作用线的垂直距离逐渐增大,因此重力的力臂变大。
2. 分析拉力F的力臂:拉力F始终保持水平方向,木棒竖直时,支点O到F的水平作用线的垂直距离等于木棒的总长度;木棒转动倾斜后,支点O到F的水平作用线的垂直距离小于木棒的总长度,因此拉力F的力臂变小。
3. 推导拉力F的变化:根据杠杆平衡条件$F_1L_1=F_2L_2$,可得$F · L_F = G · L_G$,其中G为定值,转动过程中$L_G$变大,因此阻力和阻力臂的乘积$G· L_G$变大,同时动力臂$L_F$变小,因此拉力F必须变大才能维持杠杆缓慢转动的平衡状态。
【答案】
变大 变小 变大
【知识点】
力臂的定义;杠杆平衡条件
【点评】
本题属于杠杆动态平衡的常规中档题型,易错点是容易将力臂错误理解为支点到力的作用点的木棒长度,忽略力臂是支点到力的作用线的垂直距离这一核心定义,解题时先逐个判断力臂的变化,再结合平衡条件推导动力变化即可顺利求解。
【难度系数】
0.6
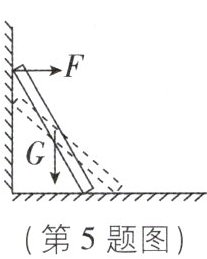
5 [2025 河南南阳期末,中]一根粗细均匀的木棒斜靠在竖直墙壁上,墙壁光滑,地面粗糙。木棒受到的重力为G,墙壁对木棒的弹力为F,如图所示。现让木棒的倾斜程度变小一些,即杠杆的位置变至虚线所示位置,木棒仍能静止斜靠在墙上。则与原来相比,G和F的变化情况为(
A.G不变,F变小
B.G不变,F变大
C.G变大,F变小
D.G变小,F变大
B
)A.G不变,F变小
B.G不变,F变大
C.G变大,F变小
D.G变小,F变大
答案
5. B 【解析】以木棒与地面的接触点为支点,设木棒与墙壁的接触点到地面的距离为h,木棒与地面的接触点到墙壁的距离为L,根据杠杆平衡条件及数学知识可得$F×h=G×\frac {1}{2}L$,解得$F=\frac {GL}{2h}$,现让木棒的位置变至虚线所示位置,木棒质量不变,故重力G不变,且L变大、h变小,故力F变大,故B正确。故选B。
解析
【分析】
首先第一步先判断木棒重力的变化:木棒的质量没有发生改变,根据G=mg就能直接得出重力G是不变的,先排除重力发生变化的C、D选项。接下来这道题可以用杠杆平衡原理求解:由于墙壁光滑,墙壁对木棒只有水平方向的弹力F,地面粗糙,我们选择木棒和地面的接触点作为支点,这样地面对木棒的支持力、摩擦力的作用线都经过支点,力臂为0,不需要考虑这两个力的力矩,能大幅简化计算。之后分别确定两个力的力臂:水平弹力F的力臂是支点到F作用线的竖直距离,也就是木棒上端到地面的竖直高度h;均匀木棒的重心在中点,竖直向下的重力G的力臂是支点到重力作用线的水平距离,也就是木棒下端到墙壁水平距离L的1/2。代入杠杆平衡条件得到Fh = G·(L/2),整理得到F=GL/(2h)。当木棒倾斜程度变小移动到虚线位置时,L会变大、h会变小,G不变,因此F的数值会变大,即可得到最终答案。
【解析】
1. 重力变化判断:木棒的质量不随摆放位置改变,由G=mg可知木棒的重力G保持不变,直接排除C、D选项。
2. 支点选取:选取木棒与水平地面的接触点作为杠杆的支点,此时地面对木棒的支持力、摩擦力的力臂均为0,无需参与力矩计算。
3. 力臂确定:设木棒上端距离地面的竖直高度为h,木棒下端距离竖直墙壁的水平距离为L:
墙壁对木棒的水平弹力F的力臂为h;
粗细均匀的木棒重心在几何中点,竖直向下的重力G的力臂为$\frac{1}{2}L$。
4. 代入杠杆平衡条件:根据杠杆平衡原理$F_1L_1=F_2L_2$,可得:
$ F · h = G · \frac{1}{2}L $整理得$F=\frac{GL}{2h}$。
5. 变化趋势分析:当木棒倾斜程度变小,移动到虚线位置时,L变大、h变小,G不变,因此F的数值变大。
综上,G不变,F变大,B选项正确。
【答案】B
【知识点】杠杆平衡条件;重力与质量关系
【点评】本题的核心技巧是合理选取支点,避开地面对木棒的两个未知力的干扰,快速利用杠杆平衡条件推导弹力F的表达式,再结合倾斜程度变化时两个力臂的变化趋势判断F的变化,是杠杆平衡条件在静力学场景的典型应用,解题时要注意不要错误判断力臂的变化方向。
【难度系数】0.6
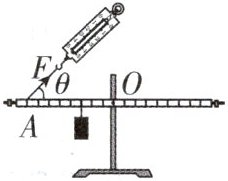
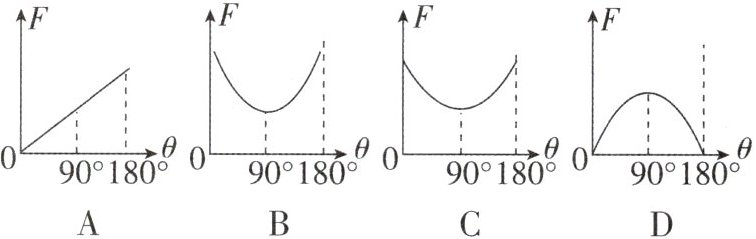
6 [2025 山东青岛调研,中]如图所示,杠杆水平静止,当拉力F绕作用点A转动时,为保持杠杆水平平衡,下列F的大小随θ(力F与水平方向的夹角)变化的图像符合实际的是(
B
)答案
6. B 【解析】杠杆水平静止,拉力F绕作用点A转动,阻力、阻力臂不变,当$θ=90^{\circ }$时,动力臂最大,根据杠杆平衡条件可知,此时动力最小;当$θ=0^{\circ }$或$180^{\circ }$时,动力臂为0,此时杠杆无法水平平衡,故B符合实际。故选B。
解析
【分析】
我们可以按三步思路来解题:第一步先明确杠杆平衡的核心规律,先确认本题里阻力、阻力臂都是固定不变的,因此动力的大小仅由动力臂的大小决定。第二步结合力臂的定义,分析拉力F绕A点转动时,动力臂随夹角θ的变化趋势:动力臂是支点到F作用线的垂直距离,当θ从0°增大到90°时,动力臂逐渐变长,动力随之变小;当θ从90°继续增大到180°时,动力臂逐渐变短,动力随之变大。第三步还要分析特殊角度的情况:当θ为0°或者180°时,拉力方向沿杠杆水平方向,此时动力臂为0,根本无法满足杠杆平衡条件,对应拉力趋近于无穷大,不可能取0,结合这个规律就能匹配出符合实际的图像。
【解析】
解:
1. 由题意可知,杠杆水平平衡过程中,阻力(悬挂物的重力)和对应的阻力臂始终保持不变,因此阻力与阻力臂的乘积为定值。
2. 根据力臂的定义,设支点到拉力作用点A的距离为L,动力臂是支点到拉力F作用线的垂直距离,可得动力臂表达式:$L_动 = L · \sinθ$。
3. 代入杠杆平衡条件$F · L_动 = F_阻 · L_阻$,整理得到动力的计算式:$F=\frac{F_阻 L_阻}{L · \sinθ}$。
4. 分析F随θ的变化规律:
当θ=90°时,$\sinθ=1$,此时动力臂达到最大值,等于支点到A点的距离L,动力F取得最小值;
当θ趋近于0°或180°时,$\sinθ$趋近于0,动力F趋近于无穷大,此时动力臂为0,无法维持杠杆水平平衡。
因此F随θ的变化趋势为:在θ从0°到180°的范围内,F先逐渐减小,在θ=90°处达到最小值,之后再逐渐增大,两端无法实现平衡,符合该规律的是选项B。
【答案】B
【知识点】
杠杆平衡条件,力臂的概念
【点评】
本题属于杠杆动态变化的中档题型,易错点是容易忽略沿杠杆方向的拉力的力臂为0、无法平衡杠杆,误选两端落到坐标轴上的图像。解题核心是先通过力臂的定义推导动力臂的变化规律,再结合杠杆平衡条件推导动力的变化趋势,即可快速排除错误选项。
【难度系数】
0.6
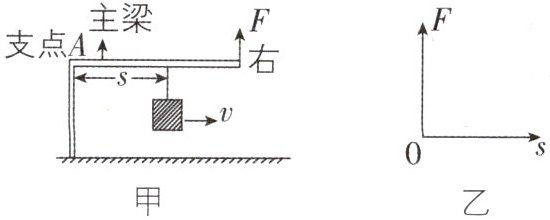
7 [2025 贵州黔东南州一模]如图甲是某起重机示意图,若主梁始终保持水平,请在图乙中画出重物由主梁最左端的支点A缓慢匀速向右移动的过程中,拉力F与重物到支点A的距离s的大致关系图像。
答案
7. 如图所示
关键点拨
(1)定滑轮不省力,不省距离,可以改变力的方向。
(2)动滑轮可以省力,但费距离,不能改变力的方向。

【解析】由题图甲可知A为支点,假设拉力F为动力,则动力臂等于整个主梁的长度,将其设为L,L保持不变。重物对主梁的拉力为阻力,大小等于重物的重力G,其力臂为s,主梁自身的重力$G_{0}$也是阻力,其力臂为$\frac {1}{2}L$,根据杠杆的平衡条件可得$FL=\frac {1}{2}G_{0}L+Gs$,则$F=\frac {1}{2}G_{0}+\frac {Gs}{L}$。因$G_{0}$、G、L均不变,故拉力F与重物到支点A的距离s的图像是一次函数图像,且拉力随s的增大而增大,但当$s=0$时,F不为0。
解析
【分析】
首先识别该装置为杠杆,支点为A点,解题思路如下:1. 先明确杠杆的动力、全部阻力和对应力臂:右端向上的拉力F是动力,动力臂是主梁的总长度,属于固定不变的定值;阻力包含两部分,一是主梁自身的重力,作用在主梁中点,对应的力臂是主梁总长的一半,也是定值;二是重物对主梁的拉力,大小等于重物重力G,对应的力臂就是重物到支点A的距离s,随重物右移逐渐变大。2. 代入杠杆平衡条件公式,推导拉力F和距离s的函数关系式,根据函数性质判断图像特征,注意不要忽略主梁自重的影响,s=0时拉力F也不为零。
【解析】
解:以A为支点,设主梁的总长度为L,主梁自身重力为$G_0$,重物的重力为G:
1. 动力为右端的拉力F,动力臂等于主梁总长度L,保持恒定;
2. 阻力共有两个:①主梁自重$G_0$,作用在主梁中点,对应的阻力臂为$\frac{1}{2}L$,为定值;②重物对主梁向下的拉力,大小等于G,对应的阻力臂就是重物到支点A的距离s。
根据杠杆的平衡条件$F_1L_1=F_2L_2$,可得:
$F· L = G_0· \frac{L}{2} + G· s$
将等式两边同时除以L,整理得:
$F = \frac{G_0}{2} + \frac{G}{L}· s$
由于$G_0$、G、L均为固定不变的量,因此F和s为一次函数关系:当s增大时F随之线性增大,且当s=0时,$F=\frac{G_0}{2}>0$,因此图像是从纵轴(F轴)正半轴某点出发,向右上方倾斜的直线。
【答案】
【知识点】
杠杆平衡条件;杠杆力臂判断;动态杠杆分析
【点评】
本题的易错点是容易忽略主梁自身的重力,误将图像画成过坐标原点的倾斜直线,解题时先完整梳理杠杆的所有阻力,通过平衡条件推导函数关系式,再根据函数特征绘制图像,就能避免这类错误。
【难度系数】
0.6
