

 登录
3. 人体构造十分复杂,观察和体验人体中的杠杆模型,结合具体实例来分析哪些是省力杠杆,哪些是费力杠杆,并制作一份《人体中的杠杆》小报与同学交流。
答案
解:
1. 省力杠杆实例:
踮脚动作的脚杠杆:支点位于前脚掌与地面的接触位置,人体总重力为阻力,小腿腓肠肌对脚的向上拉力为动力,动力臂大于阻力臂,属于省力杠杆。
2. 费力杠杆实例:
(1) 屈肘托举物体的前臂杠杆:支点在肘关节处,手中握持物体的重力为阻力,肱二头肌对前臂的拉力为动力,动力臂小于阻力臂,属于费力杠杆,该结构可让肌肉收缩很小的距离时,手部获得很大的移动范围,提升动作灵活性。
(2) 头部活动杠杆:支点在头骨与颈椎的连接处,头部自身重力为阻力,颈部肌肉的拉力为动力,动力臂小于阻力臂,属于费力杠杆。
(3) 下颌咬合杠杆:支点在颞下颌关节处,被咬合食物的阻力为阻力,咀嚼肌的拉力为动力,动力臂小于阻力臂,属于费力杠杆。
《人体中的杠杆》小报可设置三个板块:杠杆分类判定依据板块、上述人体杠杆实例的示意图与分类标注板块、人体杠杆结构设计特点总结板块,完成后即可与同学交流。
1. 省力杠杆实例:
踮脚动作的脚杠杆:支点位于前脚掌与地面的接触位置,人体总重力为阻力,小腿腓肠肌对脚的向上拉力为动力,动力臂大于阻力臂,属于省力杠杆。
2. 费力杠杆实例:
(1) 屈肘托举物体的前臂杠杆:支点在肘关节处,手中握持物体的重力为阻力,肱二头肌对前臂的拉力为动力,动力臂小于阻力臂,属于费力杠杆,该结构可让肌肉收缩很小的距离时,手部获得很大的移动范围,提升动作灵活性。
(2) 头部活动杠杆:支点在头骨与颈椎的连接处,头部自身重力为阻力,颈部肌肉的拉力为动力,动力臂小于阻力臂,属于费力杠杆。
(3) 下颌咬合杠杆:支点在颞下颌关节处,被咬合食物的阻力为阻力,咀嚼肌的拉力为动力,动力臂小于阻力臂,属于费力杠杆。
《人体中的杠杆》小报可设置三个板块:杠杆分类判定依据板块、上述人体杠杆实例的示意图与分类标注板块、人体杠杆结构设计特点总结板块,完成后即可与同学交流。
解析
【分析】
首先明确判断杠杆类型的核心依据:动力臂大于阻力臂为省力杠杆,动力臂小于阻力臂为费力杠杆。解题时需先确定人体各动作对应杠杆的支点(转动固定点)、动力(肌肉拉力)、阻力(自身重力或外力),再比较动力臂与阻力臂的大小,区分省力、费力杠杆;最后结合实例整理《人体中的杠杆》小报的板块内容。
【解析】
1. 省力杠杆实例:踮脚动作的脚杠杆,支点在前脚掌与地面接触处,人体总重力为阻力,小腿腓肠肌的向上拉力为动力,动力臂大于阻力臂,属于省力杠杆。
2. 费力杠杆实例:
(1)屈肘托举物体的前臂杠杆,支点在肘关节处,手中物体重力为阻力,肱二头肌的拉力为动力,动力臂小于阻力臂,属于费力杠杆,可让肌肉小收缩距离带动手部大移动,提升灵活性;
(2)头部活动杠杆,支点在头骨与颈椎连接处,头部重力为阻力,颈部肌肉拉力为动力,动力臂小于阻力臂,属于费力杠杆;
(3)下颌咬合杠杆,支点在颞下颌关节处,食物阻力为阻力,咀嚼肌拉力为动力,动力臂小于阻力臂,属于费力杠杆。
《人体中的杠杆》小报可设置三个板块:杠杆分类判定依据板块、人体杠杆实例的示意图与分类标注板块、人体杠杆结构设计特点总结板块,完成后可与同学交流。
【答案】
解:1. 省力杠杆实例:踮脚动作的脚杠杆:支点位于前脚掌与地面的接触位置,人体总重力为阻力,小腿腓肠肌对脚的向上拉力为动力,动力臂大于阻力臂,属于省力杠杆。2. 费力杠杆实例:(1) 屈肘托举物体的前臂杠杆:支点在肘关节处,手中握持物体的重力为阻力,肱二头肌对前臂的拉力为动力,动力臂小于阻力臂,属于费力杠杆,该结构可让肌肉收缩很小的距离时,手部获得很大的移动范围,提升动作灵活性。(2) 头部活动杠杆:支点在头骨与颈椎的连接处,头部自身重力为阻力,颈部肌肉的拉力为动力,动力臂小于阻力臂,属于费力杠杆。(3) 下颌咬合杠杆:支点在颞下颌关节处,被咬合食物的阻力为阻力,咀嚼肌的拉力为动力,动力臂小于阻力臂,属于费力杠杆。《人体中的杠杆》小报可设置三个板块:杠杆分类判定依据板块、上述人体杠杆实例的示意图与分类标注板块、人体杠杆结构设计特点总结板块,完成后即可与同学交流。
【知识点】
杠杆的分类、人体中的杠杆应用
【点评】
本题结合人体构造与杠杆原理,要求学生运用杠杆分类知识分析实际问题,通过制作小报的形式将物理知识与生活实践结合,培养学生的观察、归纳与交流能力,体现了物理学科的实用性。
【难度系数】
0.3
首先明确判断杠杆类型的核心依据:动力臂大于阻力臂为省力杠杆,动力臂小于阻力臂为费力杠杆。解题时需先确定人体各动作对应杠杆的支点(转动固定点)、动力(肌肉拉力)、阻力(自身重力或外力),再比较动力臂与阻力臂的大小,区分省力、费力杠杆;最后结合实例整理《人体中的杠杆》小报的板块内容。
【解析】
1. 省力杠杆实例:踮脚动作的脚杠杆,支点在前脚掌与地面接触处,人体总重力为阻力,小腿腓肠肌的向上拉力为动力,动力臂大于阻力臂,属于省力杠杆。
2. 费力杠杆实例:
(1)屈肘托举物体的前臂杠杆,支点在肘关节处,手中物体重力为阻力,肱二头肌的拉力为动力,动力臂小于阻力臂,属于费力杠杆,可让肌肉小收缩距离带动手部大移动,提升灵活性;
(2)头部活动杠杆,支点在头骨与颈椎连接处,头部重力为阻力,颈部肌肉拉力为动力,动力臂小于阻力臂,属于费力杠杆;
(3)下颌咬合杠杆,支点在颞下颌关节处,食物阻力为阻力,咀嚼肌拉力为动力,动力臂小于阻力臂,属于费力杠杆。
《人体中的杠杆》小报可设置三个板块:杠杆分类判定依据板块、人体杠杆实例的示意图与分类标注板块、人体杠杆结构设计特点总结板块,完成后可与同学交流。
【答案】
解:1. 省力杠杆实例:踮脚动作的脚杠杆:支点位于前脚掌与地面的接触位置,人体总重力为阻力,小腿腓肠肌对脚的向上拉力为动力,动力臂大于阻力臂,属于省力杠杆。2. 费力杠杆实例:(1) 屈肘托举物体的前臂杠杆:支点在肘关节处,手中握持物体的重力为阻力,肱二头肌对前臂的拉力为动力,动力臂小于阻力臂,属于费力杠杆,该结构可让肌肉收缩很小的距离时,手部获得很大的移动范围,提升动作灵活性。(2) 头部活动杠杆:支点在头骨与颈椎的连接处,头部自身重力为阻力,颈部肌肉的拉力为动力,动力臂小于阻力臂,属于费力杠杆。(3) 下颌咬合杠杆:支点在颞下颌关节处,被咬合食物的阻力为阻力,咀嚼肌的拉力为动力,动力臂小于阻力臂,属于费力杠杆。《人体中的杠杆》小报可设置三个板块:杠杆分类判定依据板块、上述人体杠杆实例的示意图与分类标注板块、人体杠杆结构设计特点总结板块,完成后即可与同学交流。
【知识点】
杠杆的分类、人体中的杠杆应用
【点评】
本题结合人体构造与杠杆原理,要求学生运用杠杆分类知识分析实际问题,通过制作小报的形式将物理知识与生活实践结合,培养学生的观察、归纳与交流能力,体现了物理学科的实用性。
【难度系数】
0.3
4. 如图所示是我国古代科技巨著《天工开物》中的一个劳动场景,用独轮车运输货物时需左右对称,否则不稳定,极易倾倒。下列说法中正确的是(
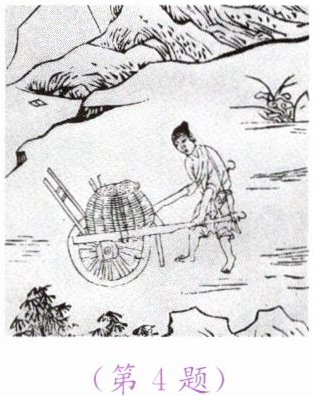
A.车上物体的重力为动力
B.使用独轮车可以省功
C.推车人的手越靠近车轮越费力
D.运送重力不同的物体时,独轮车的机械效率不变
C
)。A.车上物体的重力为动力
B.使用独轮车可以省功
C.推车人的手越靠近车轮越费力
D.运送重力不同的物体时,独轮车的机械效率不变
答案
4. C
解析
【分析】
要解决这道题,需结合杠杆原理、功的原理、机械效率的知识逐一分析选项:
1. 明确独轮车属于杠杆,支点在车轮轴处,动力是人施加的力,阻力是货物的重力;
2. 根据功的原理,使用任何机械都不省功;
3. 利用杠杆平衡条件分析动力大小与动力臂的关系;
4. 根据机械效率的定义,分析不同重力物体下机械效率的变化。
【解析】
选项A:独轮车的支点是车轮轴,车上物体的重力是阻碍杠杆转动的阻力,而非动力,动力是推车人施加的力,故A错误;
选项B:根据功的原理,使用任何机械都不能省功,独轮车是省力杠杆,省力但费距离,不省功,故B错误;
选项C:独轮车为杠杆,支点在车轮轴处。根据杠杆平衡条件$F_1L_1=F_2L_2$,当阻力(货物重力)和阻力臂不变时,推车人的手越靠近车轮,动力臂越小,所需的动力$F_1$越大,因此越费力,故C正确;
选项D:机械效率$\eta=\frac{W_{有用}}{W_{总}}$,运送重力不同的物体时,有用功(克服物体重力做的功)不同,额外功(克服车自重、摩擦做的功)近似不变,总功随之改变,因此机械效率会变化,故D错误。
【答案】
C
【知识点】
杠杆平衡条件、功的原理、机械效率
【点评】
本题结合古代劳动场景考查物理基础知识点,需准确掌握杠杆、功、机械效率的相关概念,逐一分析选项即可得出答案,属于常规题型。
【难度系数】
0.6
要解决这道题,需结合杠杆原理、功的原理、机械效率的知识逐一分析选项:
1. 明确独轮车属于杠杆,支点在车轮轴处,动力是人施加的力,阻力是货物的重力;
2. 根据功的原理,使用任何机械都不省功;
3. 利用杠杆平衡条件分析动力大小与动力臂的关系;
4. 根据机械效率的定义,分析不同重力物体下机械效率的变化。
【解析】
选项A:独轮车的支点是车轮轴,车上物体的重力是阻碍杠杆转动的阻力,而非动力,动力是推车人施加的力,故A错误;
选项B:根据功的原理,使用任何机械都不能省功,独轮车是省力杠杆,省力但费距离,不省功,故B错误;
选项C:独轮车为杠杆,支点在车轮轴处。根据杠杆平衡条件$F_1L_1=F_2L_2$,当阻力(货物重力)和阻力臂不变时,推车人的手越靠近车轮,动力臂越小,所需的动力$F_1$越大,因此越费力,故C正确;
选项D:机械效率$\eta=\frac{W_{有用}}{W_{总}}$,运送重力不同的物体时,有用功(克服物体重力做的功)不同,额外功(克服车自重、摩擦做的功)近似不变,总功随之改变,因此机械效率会变化,故D错误。
【答案】
C
【知识点】
杠杆平衡条件、功的原理、机械效率
【点评】
本题结合古代劳动场景考查物理基础知识点,需准确掌握杠杆、功、机械效率的相关概念,逐一分析选项即可得出答案,属于常规题型。
【难度系数】
0.6
5. 机械手臂是机器人技术领域中的自动化机械装置,能够接收指令完成抓取、伸缩、旋转和升降等动作。某兴趣小组制作了如图(a)所示的机械手臂模型,并安装在一辆小车上,其结构简图如图(b)所示。
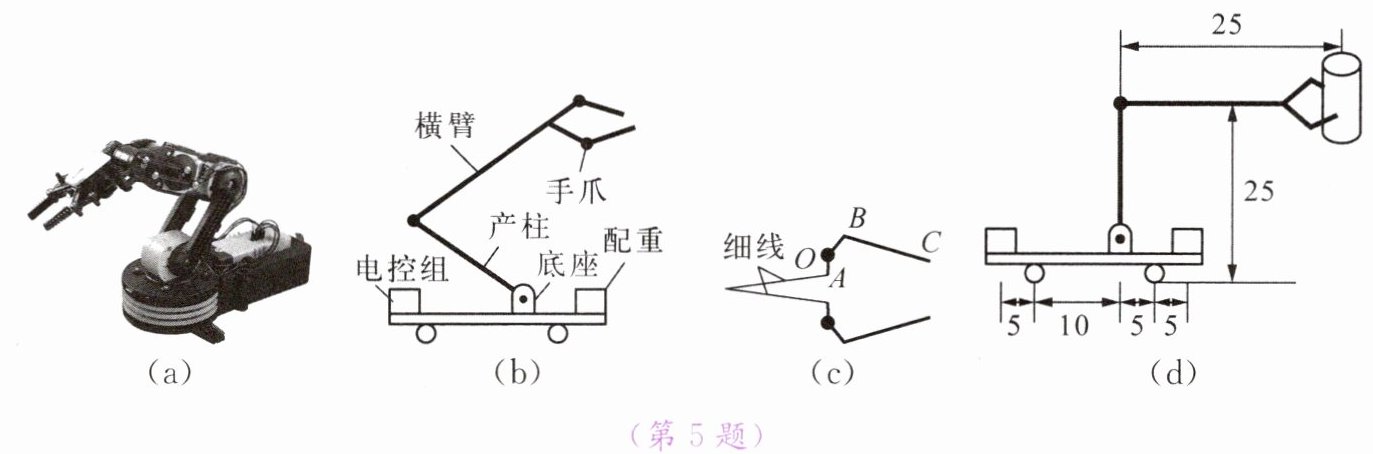
(1)如图(c)所示为手爪的示意图,拉动上方的细线,弯曲件AOBC可绕O点转动,弯曲件AOBC此时为
(2)电控组件的质量为500 g,忽略小车、底座、产柱、横臂和手爪的重力,相关参数如图(d)所示(单位:cm),当机械手臂产柱竖直,横臂水平没有抓取物块时,为防止小车轮子脱离地面,所加配重至少为
(3)在不增加器材的情况下,要想横臂最终保持水平位置时小车轮子不脱离地面,同时增加抓举物体的最大重力,可行的方法是:
(1)如图(c)所示为手爪的示意图,拉动上方的细线,弯曲件AOBC可绕O点转动,弯曲件AOBC此时为
费力
杠杆。(2)电控组件的质量为500 g,忽略小车、底座、产柱、横臂和手爪的重力,相关参数如图(d)所示(单位:cm),当机械手臂产柱竖直,横臂水平没有抓取物块时,为防止小车轮子脱离地面,所加配重至少为
1.25
N;当此机械臂抓取正前方一个质量为200 g的金属块,0.5 s内将其举高20 cm,该机械臂对金属块做功0.4
J,功率为0.8
W。(3)在不增加器材的情况下,要想横臂最终保持水平位置时小车轮子不脱离地面,同时增加抓举物体的最大重力,可行的方法是:
将竖直的产柱向左侧移动
。答案
5. (1) 费力 (2) 1.25 0.4 0.8 (3) 将竖直的产柱向左侧移动
解析
【分析】
本题结合机械手臂模型考查杠杆、功和功率的相关知识。(1)判断杠杆类型需比较动力臂和阻力臂的大小;(2)计算配重时利用杠杆平衡条件,计算做功和功率时对应公式为W=Gh、P=W/t;(3)根据杠杆平衡条件分析增大最大抓举重力的方法。
【解析】
(1)对于图(c)的杠杆,支点为O,动力作用在A点,阻力作用在C点,动力臂小于阻力臂,因此该杠杆为费力杠杆。
(2)①电控组件的重力:$G_{电}=m_{电}g=0.5kg×10N/kg=5N$,根据杠杆平衡条件,以小车右边轮子为支点,$G_{电}×L_{电}=G_{配}×L_{配}$,代入尺寸得$5N×5cm=G_{配}×20cm$,解得$G_{配}=1.25N$;
②金属块的重力:$G_{物}=m_{物}g=0.2kg×10N/kg=2N$,机械臂对金属块做功:$W=G_{物}h=2N×0.2m=0.4J$;
③功率:$P=\frac{W}{t}=\frac{0.4J}{0.5s}=0.8W$;
(3)根据杠杆平衡条件,要增大抓举物体的最大重力,可将竖直的产柱向左侧移动,调整力臂,使能承受的阻力更大。
【答案】
(1)费力;(2)1.25;0.4;0.8;(3)将竖直的产柱向左侧移动
【知识点】
杠杆的分类、杠杆平衡条件、功和功率的计算
【点评】
本题以机械手臂模型为载体,综合考查杠杆知识、功和功率的计算,需要学生正确分析力臂、运用公式,结合杠杆平衡条件解决实际问题,难度适中。
【难度系数】
0.5
本题结合机械手臂模型考查杠杆、功和功率的相关知识。(1)判断杠杆类型需比较动力臂和阻力臂的大小;(2)计算配重时利用杠杆平衡条件,计算做功和功率时对应公式为W=Gh、P=W/t;(3)根据杠杆平衡条件分析增大最大抓举重力的方法。
【解析】
(1)对于图(c)的杠杆,支点为O,动力作用在A点,阻力作用在C点,动力臂小于阻力臂,因此该杠杆为费力杠杆。
(2)①电控组件的重力:$G_{电}=m_{电}g=0.5kg×10N/kg=5N$,根据杠杆平衡条件,以小车右边轮子为支点,$G_{电}×L_{电}=G_{配}×L_{配}$,代入尺寸得$5N×5cm=G_{配}×20cm$,解得$G_{配}=1.25N$;
②金属块的重力:$G_{物}=m_{物}g=0.2kg×10N/kg=2N$,机械臂对金属块做功:$W=G_{物}h=2N×0.2m=0.4J$;
③功率:$P=\frac{W}{t}=\frac{0.4J}{0.5s}=0.8W$;
(3)根据杠杆平衡条件,要增大抓举物体的最大重力,可将竖直的产柱向左侧移动,调整力臂,使能承受的阻力更大。
【答案】
(1)费力;(2)1.25;0.4;0.8;(3)将竖直的产柱向左侧移动
【知识点】
杠杆的分类、杠杆平衡条件、功和功率的计算
【点评】
本题以机械手臂模型为载体,综合考查杠杆知识、功和功率的计算,需要学生正确分析力臂、运用公式,结合杠杆平衡条件解决实际问题,难度适中。
【难度系数】
0.5
