
 登录
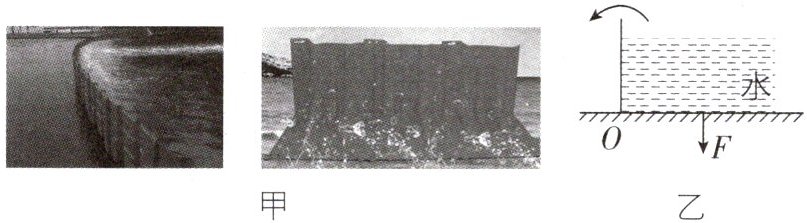
8 [2025 山西中考,中]图甲是L型应急防洪板,能有效阻挡洪水。图乙为单个防洪板的结构简图,请你在图乙中,画出能阻碍防洪板向左翻倒的压力F的力臂。
答案
8. 如图所示
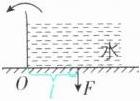
【解析】过支点O向力F的作用线作垂线,垂线段即为力臂l。
解析
【分析】
要画出压力F的力臂,首先回忆力臂的定义:力臂是支点到力的作用线的垂直距离。解题时按三步思考:第一步先确定支点,本题中防洪板向左翻倒时绕O点转动,因此支点为O;第二步确定力F的作用线,沿F的竖直向下方向将其作用线适当延长;第三步从支点O向F的作用线作垂线,得到的垂线段就是F的力臂,最后标注垂直符号和力臂标识即可。
【解析】
1. 首先明确杠杆的支点为O点;
2. 沿压力F的竖直向下方向,画出力F的作用线;
3. 从支点O向力F的作用线作垂线,垂足落在F的作用线上,该垂线段就是压力F的力臂,标注垂直符号,并用字母l标注该力臂。
【答案】
【知识点】
力臂的画法,杠杆五要素
【点评】
本题结合生活中应急防洪板的真实场景考查杠杆力臂的作图,属于基础应用型题目,易错点是容易误将支点到力的作用点的连线直接作为力臂,忽略力臂是支点到力的作用线的垂直距离的核心定义,作图时注意不要遗漏垂直符号的标注。
【难度系数】
0.7
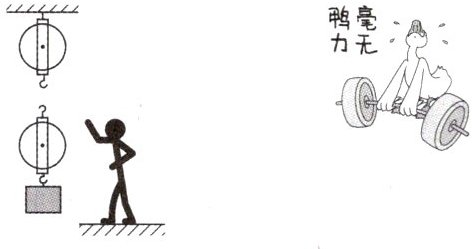
9 [2025 江苏苏州中考节选,中]图中,地上的人用滑轮组提升重物,画出最省力的绳子绕法。
答案
9. 如图所示
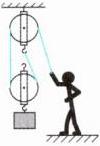
【解析】由于人站在地面,必须向下拉动绳子,故改变了用力方向,绳子的有效段数只能是2,根据"奇动偶定",绳子的起点在定滑轮的下端。
解析
【分析】
我们可以按三步梳理解题思路:第一步先观察场景配置,图里有1个固定在天花板的定滑轮、1个下挂重物的动滑轮,施力的人站在地面,要求拉力方向必须向下才能正常操作。第二步判断可实现的最大省力程度:滑轮组省力程度由承担物重的绳子段数n决定,段数越多越省力,但如果尝试n=3的绕法,最终绳子自由端拉力方向向上,站在地面的人无法向上拉绳完成操作,不符合场景要求。第三步结合绕线规则,根据“奇动偶定”原则,n为偶数时绳子固定端接在定滑轮上,绕线后最终拉力方向向下,既满足操作要求,又是该场景下能实现的最省力绕法。
【解析】
1. 明确操作约束:人站在地面提升重物,拉力方向必须竖直向下,才能符合实际施力的要求。
2. 确定最大承重绳段数:图中仅配置1个定滑轮、1个动滑轮,若采用n=3的绕法,最终拉力方向向上,无法满足人站在地面向下施力的要求,因此该场景下可实现的最大承重绳段数n=2。
3. 完成绕线:按照“奇动偶定”的绕线规则,n为偶数时,将绳子的起始端固定在定滑轮下端的挂钩上,随后将绳子向下绕过动滑轮,再向上绕过定滑轮,最终自由端竖直向下,人站在地面即可向下拉动绳子,该绕法是符合要求的最省力绕法。
【答案】
【知识点】
滑轮组绕线,奇动偶定,滑轮组省力
【点评】
本题的易错点是忽略人站在地面施力的方向限制,盲目追求最多的绳子段数画出n=3的绕法,完全不符合实际操作逻辑,解题时要同时兼顾省力要求和场景的操作可行性,不能脱离实际条件选择绕线方式。
【难度系数】
0.6
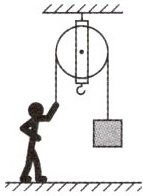
10 [2025 吉林中考,中]如图所示,工人用500 N的拉力,在15 s内将重为450 N的物体匀速提升3 m,在这个过程中,下列说法正确的是 (
A.使用的滑轮是动滑轮
B.做的有用功为1 500 J
C.拉力的功率为90 W
D.该装置的机械效率为90%
D
)A.使用的滑轮是动滑轮
B.做的有用功为1 500 J
C.拉力的功率为90 W
D.该装置的机械效率为90%
答案
10. D 【解析】滑轮轴的位置固定不动,是定滑轮,故A错误;有用功$W_{有用}=Gh=450N×3m=1350J$,故B错误;使用定滑轮不省距离也不费距离,拉力端移动的距离$s=h=3m$,拉力做的总功$W_{总}=Fs=500N×3m=1500J$,拉力的功率$P=\frac {W_{总}}{t}=\frac {1500J}{15s}=100W$,故C错误;该装置的机械效率$η=\frac {W_{有用}}{W_{总}}=\frac {1350J}{1500J}=90\% $,故D正确。故选D。
解析
【分析】
解题时我们可以按顺序逐个判断选项:第一步先观察滑轮的轴是否固定,判断滑轮类型,直接排除A选项;第二步回忆有用功的定义,有用功是提升重物做的功,代入公式W有=Gh计算,验证B选项对错;第三步利用定滑轮不省距离也不费距离的特点,得到拉力移动距离等于物体上升高度,先算总功再代入功率公式P=W总/t,判断C选项;最后用机械效率的定义式η=W有/W总计算效率,验证D选项,最终选出正确答案。
【解析】
我们逐个分析选项:
1. 滑轮类型判断:图中滑轮的轴固定在天花板上,位置不随物体移动,属于定滑轮,因此A选项错误。
2. 有用功计算:提升重物做的有用功$W_{有用}=Gh=450\mathrm{N} × 3\mathrm{m}=1350\mathrm{J}$,并非1500J,因此B选项错误。
3. 拉力功率计算:定滑轮的特点是不省距离也不费距离,所以拉力端移动的距离$s=h=3\mathrm{m}$,拉力做的总功$W_{总}=Fs=500\mathrm{N} × 3\mathrm{m}=1500\mathrm{J}$,拉力的功率$P=\frac{W_{总}}{t}=\frac{1500\mathrm{J}}{15\mathrm{s}}=100\mathrm{W}$,并非90W,因此C选项错误。
4. 机械效率计算:该装置的机械效率$\eta=\frac{W_{有用}}{W_{总}} × 100\% =\frac{1350\mathrm{J}}{1500\mathrm{J}} × 100\% =90\%$,因此D选项正确。
【答案】
D
【知识点】
定滑轮特点,功的计算,机械效率
【点评】
本题是定滑轮相关的功、功率、机械效率常规计算题,易错点是误将定滑轮认成动滑轮搞错距离关系,只要牢记定滑轮的特点,熟练掌握有用功、总功、功率、机械效率的基础公式,就可以顺利排除错误选项得到正确结果。
【难度系数】
0.7
11 [2025 新疆中考,中]如图所示,若一根重心在B点的木棒可绕O点无摩擦转动,在D点施加竖直向上的力缓慢提升重物。已知木棒的长度为1 m,将同一重物分别挂在A点、B点、C点时,重物被提升的高度分别为0.1 m、0.2 m、0.3 m,对应的机械效率分别为$\eta_{A}$、$\eta_{B}$、$\eta_{C}$。则 (

A.$\eta_{A}<\eta_{B}<\eta_{C}$
B.$\eta_{A}>\eta_{B}>\eta_{C}$
C.$\eta_{A}<\eta_{C}<\eta_{B}$
D.$\eta_{C}<\eta_{A}<\eta_{B}$
A
)A.$\eta_{A}<\eta_{B}<\eta_{C}$
B.$\eta_{A}>\eta_{B}>\eta_{C}$
C.$\eta_{A}<\eta_{C}<\eta_{B}$
D.$\eta_{C}<\eta_{A}<\eta_{B}$
答案
11. A 【解析】机械效率$η=\frac {W_{有}}{W_{总}}=\frac {W_{有}}{W_{有}+W_{额}}=\frac {1}{1+\frac {W_{额}}{W_{有}}}$。重物挂在A点时,重物被提升的高度为$h_{A}=0.1m$,该过程做的有用功为$W_{有A}=Gh_{A}$,杠杆重心被提升的高度为$h_{B}$,由几何关系可知,$h_{A}<h_{B}$,额外功$W_{额A}=G_{杆}h_{B}$。重物挂在B点时,重物被提升的高度为$h'_{B}=0.2m$,该过程做的有用功为$W_{有B}=Gh'_{B}$,杠杆重心被提升的高度也为$h'_{B}=0.2m$,额外功$W_{额B}=G_{杆}h'_{B}$,则有$\frac {W_{额A}}{W_{有A}}=\frac {G_{杆}h_{B}}{Gh_{A}},\frac {W_{额B}}{W_{有B}}=\frac {G_{杆}h'_{B}}{Gh'_{B}},\frac {\frac {W_{额A}}{W_{有A}}}{\frac {W_{额B}}{W_{有B}}}=\frac {\frac {G_{杆}h_{B}}{Gh_{A}}}{\frac {G_{杆}h'_{B}}{Gh'_{B}}}=\frac {G_{杆}h_{B}}{Gh_{A}}×\frac {Gh'_{B}}{G_{杆}h'_{B}}=\frac {h_{B}}{h_{A}}>1$,由机械效率推导式$η=\frac {1}{1+\frac {W_{额}}{W_{有}}}$可得,$η_{A}<η_{B}$。重物挂在C点时,重物被提升的高度为$h_{C}=0.3m$,该过程做的有用功$W_{有C}=Gh_{C}$,杠杆重心被提升的高度为$h''_{B}$,由几何关系可知,$h''_{B}<h_{C}$,额外功$W_{额C}=G_{杆}h''_{B}$,则有$\frac {W_{额C}}{W_{有C}}=\frac {G_{杆}h''_{B}}{Gh_{C}}$,则$\frac {\frac {W_{额C}}{W_{有C}}}{\frac {W_{额B}}{W_{有B}}}=\frac {\frac {G_{杆}h''_{B}}{Gh_{C}}}{\frac {G_{杆}h'_{B}}{Gh'_{B}}}=\frac {G_{杆}h''_{B}}{Gh_{C}}×\frac {Gh'_{B}}{G_{杆}h'_{B}}=\frac {h''_{B}}{h_{C}}<1$,由机械效率推导式$η=\frac {1}{1+\frac {W_{额}}{W_{有}}}$可得,$η_{B}<η_{C}$,综上可得$η_{A}<η_{B}<η_{C}$。故A符合题意,BCD不符合题意。
解析
【分析】
解题时首先明确杠杆提升重物过程中,有用功是提升重物所做的功,额外功是克服杠杆自身重力所做的功,总功为两者之和。首先将机械效率公式变形为$\eta=\frac{W_{有}}{W_{有}+W_{额}}=\frac{1}{1+\frac{W_{额}}{W_{有}}}$,可知只需比较不同悬挂点下$\frac{W_{额}}{W_{有}}$的比值大小,即可判断机械效率的高低:该比值越大,机械效率越低。接下来结合几何相似关系,分别分析重物挂在A、B、C三点时,重物上升高度和杠杆重心(B点)上升高度的比例关系,代入比值公式推导,就能得到三个机械效率的大小顺序。
【解析】
解:杠杆的机械效率可推导为:
$\eta=\frac{W_{有}}{W_{总}}=\frac{W_{有}}{W_{有}+W_{额}}=\frac{1}{1+\frac{W_{额}}{W_{有}}}$
其中有用功$W_{有}=Gh_{物}$,额外功是克服木棒自身重力做的功$W_{额}=G_{杆}h_{杆心}$,$h_{杆心}$是杠杆重心B点上升的高度。
1. 对比A点和B点的机械效率:
重物挂在A点时,重物上升高度h_A=0.1m,由相似三角形几何关系可知,此时杠杆重心B点上升的高度h_B>h_A,因此:
$ \frac{W_{额A}}{W_{有A}}=\frac{G_{杆}h_B}{Gh_A} $重物挂在B点时,重物上升高度h'_B=0.2m,此时杠杆重心B点上升的高度也等于h'_B=0.2m,因此:$ \frac{W_{额B}}{W_{有B}}=\frac{G_{杆}h'_B}{Gh'_B}=\frac{G_{杆}}{G}$
两者作比可得:
$ \frac{\frac{W_{额A}}{W_{有A}}}{\frac{W_{额B}}{W_{有B}}}=\frac{\frac{G_{杆}h_B}{Gh_A}}{\frac{G_{杆}}{G}}=\frac{h_B}{h_A}>1 $即$\frac{W_{额A}}{W_{有A}}>\frac{W_{额B}}{W_{有B}}$,代入机械效率推导式可得$\eta_A<\eta_B$。2. 对比B点和C点的机械效率: 重物挂在C点时,重物上升高度h_C=0.3m,由相似三角形几何关系可知,此时杠杆重心B点上升的高度h''_B<h_C,因此:$ \frac{W_{额C}}{W_{有C}}=\frac{G_{杆}h''_B}{Gh_C}$
和B点的比值作比可得:
$ \frac{\frac{W_{额C}}{W_{有C}}}{\frac{W_{额B}}{W_{有B}}}=\frac{\frac{G_{杆}h''_B}{Gh_C}}{\frac{G_{杆}}{G}}=\frac{h''_B}{h_C}<1 $即$\frac{W_{额C}}{W_{有C}}<\frac{W_{额B}}{W_{有B}}$,代入机械效率推导式可得$\eta_B<\eta_C$。综上可得三者大小关系为$\eta_A<\eta_B<\eta_C$。
【答案】
A
【知识点】
杠杆机械效率,功的计算,机械效率公式
【点评】
本题考查杠杆机械效率的定性分析,易错点是容易错误认为悬挂点离支点越远机械效率越低,解题核心是抓住额外功的来源是克服杠杆自重做功,利用几何比例关系推导额外功与有用功的比值,无需计算具体数值即可比较效率大小,加深了学生对杠杆机械效率本质的理解。
【难度系数】
0.5
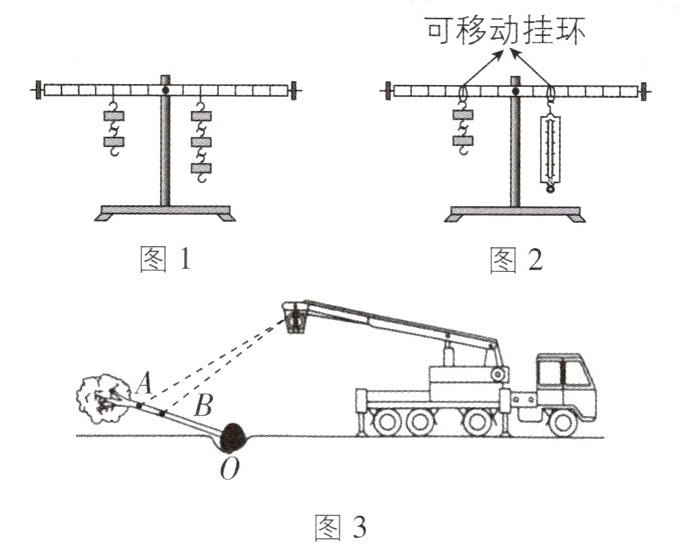
12 [2025 陕西中考B卷,中]小明在探究杠杆的平衡条件时,用到了铁架台、带有均匀刻度的轻质杠杆、细线、弹簧测力计、钩码若干(每个钩码重0.5 N)等实验器材。
(1)实验操作中,为了便于测量,常把杠杆调至水平位置平衡。若调节时发现杠杆的右端下落,此时应将平衡螺母向
(2)如图1,杠杆在水平位置平衡后,小明在杠杆左右两侧分别挂上不同数量的钩码,改变钩码所挂位置,使杠杆重新在水平位置平衡,多次实验并记录数据,如下表所示。

分析实验数据可以得出,杠杆的平衡条件是
(3)小明进一步改进了实验方案,增加了弹簧测力计,并将固定挂钩改为可移动的挂环,如图2所示。这样做的优点是
(4)如图3,园林工人操作车载起重机拉起一棵大树,绳端作用在
(1)实验操作中,为了便于测量,常把杠杆调至水平位置平衡。若调节时发现杠杆的右端下落,此时应将平衡螺母向
左
(填“左”或“右”)调节。(2)如图1,杠杆在水平位置平衡后,小明在杠杆左右两侧分别挂上不同数量的钩码,改变钩码所挂位置,使杠杆重新在水平位置平衡,多次实验并记录数据,如下表所示。
分析实验数据可以得出,杠杆的平衡条件是
$F_{1}l_{1}=F_{2}l_{2}$(或动力×动力臂=阻力×阻力臂)
。(3)小明进一步改进了实验方案,增加了弹簧测力计,并将固定挂钩改为可移动的挂环,如图2所示。这样做的优点是
便于改变力臂和力的方向(合理即可)
。(4)如图3,园林工人操作车载起重机拉起一棵大树,绳端作用在
A
(填“A”或“B”)处更省力。答案
12. (1)左 (2)$F_{1}l_{1}=F_{2}l_{2}$(或动力×动力臂=阻力×阻力臂) (3)便于改变力臂和力的方向(合理即可) (4)A 【解析】(1)杠杆右端下落,这时应将平衡螺母向左调节。(2)分析表中数据可以得出杠杆的平衡条件是动力×动力臂=阻力×阻力臂,即$F_{1}l_{1}=F_{2}l_{2}$。(3)将固定挂钩改为可移动的挂环,便于改变动力臂和阻力臂;增加弹簧测力计便于改变力的方向。(4)由图3可知,O点为支点,绳端作用在A处时的动力臂比作用在B处时大,阻力和阻力臂不变,则由杠杆平衡条件可知作用在A处更省力。
解析
【分析】
我们可以逐个小问梳理思路:
1. 第一小问是杠杆平衡调节的基础操作:杠杆哪端下沉说明哪端偏重,平衡螺母需要向翘起的一侧调节,现在右端下落说明左端上翘,自然向左调平衡螺母。
2. 第二小问推导杠杆平衡条件:把表格里每组数据的动力和动力臂相乘、阻力和阻力臂相乘,对比两组乘积的关系,多次实验后就能总结出普遍的平衡规律。
3. 第三小问分析实验改进的优点:可移动挂环可以随意调整悬挂点的位置,方便改变力臂大小;新增的弹簧测力计不需要像钩码一样只能施加竖直向下的拉力,可以施加不同方向的力,方便改变力的方向。
4. 第四小问判断省力位置:根据杠杆平衡条件,阻力和阻力臂固定时,动力臂越长越省力,对比A、B两点到支点的力臂长度,就能选出更省力的位置。
【解析】
(1) 调节杠杆平衡时,杠杆右端下落,说明杠杆右端偏重、左端向上翘起,按照平衡螺母“哪边高往哪边调”的规则,此时应将平衡螺母向左调节。
(2) 对多组实验数据分别计算动力与动力臂的乘积、阻力与阻力臂的乘积,发现两组数值始终相等,因此可总结得出杠杆的平衡条件为:动力×动力臂=阻力×阻力臂,用公式表示为$F_{1}l_{1}=F_{2}l_{2}$。
(3) 将固定挂钩改为可移动挂环,能够灵活调整悬挂点的位置,便于改变力臂的大小;搭配新增的弹簧测力计,既可以施加竖直方向的拉力,也可以施加任意方向的拉力,便于改变力的方向,拓展了实验的探究维度。
(4) 车载起重机拉起大树时,支点为O点,大树的重力作为阻力,阻力臂是固定值,根据杠杆平衡条件,动力臂越长,所需的动力越小、越省力,绳端作用在A处时的动力臂比作用在B处更长,因此作用在A处更省力。
【答案】
(1) 左 (2)$F_{1}l_{1}=F_{2}l_{2}$(或动力×动力臂=阻力×阻力臂) (3) 便于改变力臂和力的方向(合理即可) (4) A
【知识点】
杠杆平衡调节,杠杆平衡条件,杠杆省力判断
【点评】
本题围绕杠杆平衡条件的探究实验层层设问,从基础操作、规律总结,到实验改进的优势分析,再到生活生产场景的实际应用,既覆盖了实验核心基础考点,也考察了学生对杠杆原理的灵活迁移能力,引导学生将物理知识和实际应用结合起来。
【难度系数】
0.7
