
 登录
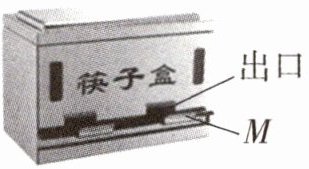
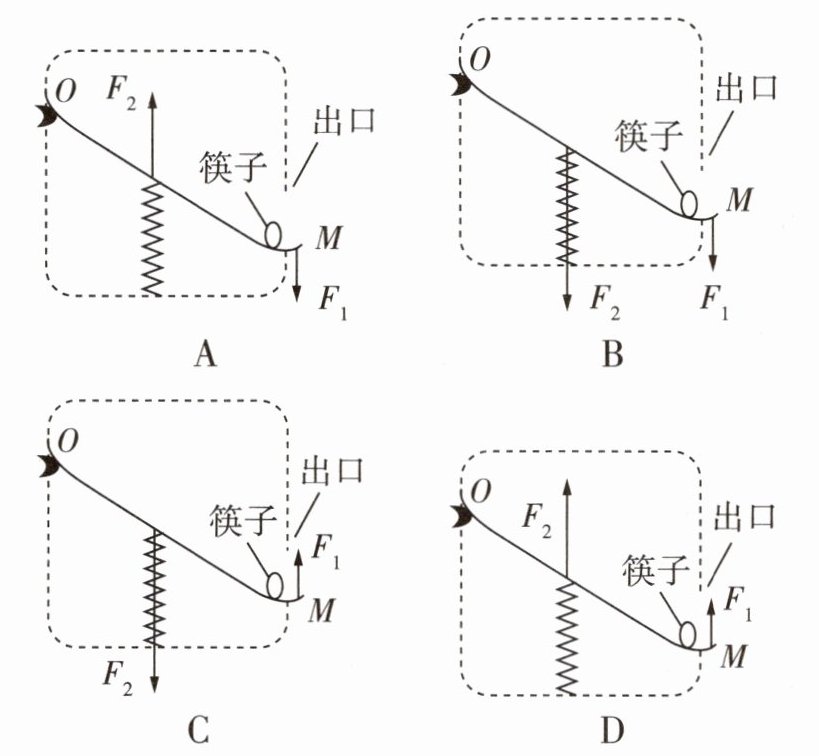
1 一题多变·有关筷子的杠杆问题 小星在如图所示的筷子盒M处施力时,会有筷子从出口滚出。以下哪个选项能正确表示在M处施力时该装置的杠杆模型 (
A
O $F_2$↑ 弹簧 筷子 出口 M $F_1$↓
B
O $F_2$↓ 弹簧 筷子 出口 M $F_1$↓
C
O $F_2$↓ 弹簧 筷子 出口 M $F_1$↑
D
O $F_2$↑ 弹簧 筷子 出口 M $F_1$↑
A
)A
O $F_2$↑ 弹簧 筷子 出口 M $F_1$↓
B
O $F_2$↓ 弹簧 筷子 出口 M $F_1$↓
C
O $F_2$↓ 弹簧 筷子 出口 M $F_1$↑
D
O $F_2$↑ 弹簧 筷子 出口 M $F_1$↑
答案
A
在 M 处施加的动力的方向是向下的,支点在杠杆的最左侧,所以阻力的方向是向上的,故 A 正确。
在 M 处施加的动力的方向是向下的,支点在杠杆的最左侧,所以阻力的方向是向上的,故 A 正确。
解析
【分析】
要解决这道杠杆问题,需明确杠杆的五要素:支点、动力、阻力。首先确定支点位置,该筷子盒装置的杠杆支点在最左侧的O点;动力是在M处施加的力,根据题意,施力方向向下,即F₁方向向下;阻力是弹簧对筷子的阻碍力,筷子要从出口滚出,弹簧阻碍其运动,因此阻力F₂方向向上。据此匹配选项即可。
【解析】
1. 确定支点:杠杆的支点为O点,位于装置最左侧。
2. 判断动力方向:在M处施力时,动力F₁的方向向下,对应选项中F₁向下的情况。
3. 判断阻力方向:弹簧对筷子的阻力是阻碍筷子运动的力,筷子要从出口滚出,因此阻力F₂方向向上。
综上,符合F₁向下、F₂向上的选项为A。
【答案】
A
【知识点】
杠杆的五要素;动力与阻力的方向判断
【点评】
本题考查杠杆基础概念的应用,核心是掌握杠杆五要素的判断方法,尤其是动力和阻力方向的确定,属于杠杆部分的基础题型,需熟练掌握。
【难度系数】
0.5
1.1 当小星用筷子夹食物时,筷子是杠杆,它的动力是
手
对筷子
的作用力,阻力是食物
对筷子
的作用力。(均填“手”“筷子”或“食物”)答案
手 筷子 食物 筷子
解析
【分析】
要解决这个问题,需明确杠杆动力和阻力的定义:动力是使杠杆转动的力,阻力是阻碍杠杆转动的力。结合用筷子夹食物的实际场景,分析各力的施力物体和受力物体即可。
【解析】
根据杠杆动力、阻力的概念:使杠杆转动的力为动力,阻碍杠杆转动的力为阻力。用筷子夹食物时,手对筷子施加力,使筷子绕支点转动,因此动力是手对筷子的作用力;食物对筷子的力阻碍筷子转动,因此阻力是食物对筷子的作用力。
【答案】
手 筷子 食物 筷子
【知识点】
杠杆的动力与阻力
【点评】
本题考查杠杆动力和阻力的判断,属于基础概念应用,需结合实际场景理解力的作用效果,难度较低。
【难度系数】
0.8
要解决这个问题,需明确杠杆动力和阻力的定义:动力是使杠杆转动的力,阻力是阻碍杠杆转动的力。结合用筷子夹食物的实际场景,分析各力的施力物体和受力物体即可。
【解析】
根据杠杆动力、阻力的概念:使杠杆转动的力为动力,阻碍杠杆转动的力为阻力。用筷子夹食物时,手对筷子施加力,使筷子绕支点转动,因此动力是手对筷子的作用力;食物对筷子的力阻碍筷子转动,因此阻力是食物对筷子的作用力。
【答案】
手 筷子 食物 筷子
【知识点】
杠杆的动力与阻力
【点评】
本题考查杠杆动力和阻力的判断,属于基础概念应用,需结合实际场景理解力的作用效果,难度较低。
【难度系数】
0.8
1.2 如图甲是小星用筷子夹起食物时的示意图,请你在图乙中画出筷子AB受到的阻力$F_1$及阻力$F_1$的力臂$l_1$,O为支点。
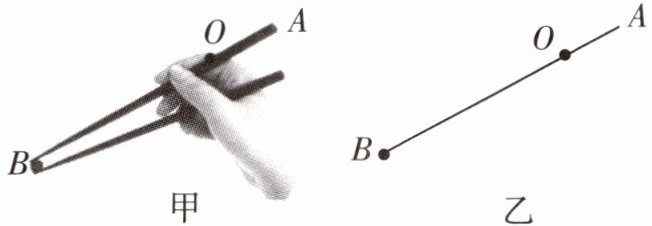
答案
如图所示。
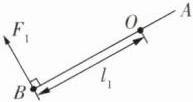
筷子 AB 受到的阻力 $F_1$ 为食物对筷子的支持力,所以过 B 点作垂直于 AB 方向向上的带箭头的垂线段即为阻力 $F_1$,阻力臂 $l_1$ 为过支点垂直于阻力 $F_1$ 的作用线的垂线段。
解析
【分析】
要完成筷子AB的阻力及阻力臂的作图,需先明确杠杆的相关要素:支点为O点,阻力是阻碍杠杆转动的力,筷子夹食物时,食物对筷子B点的向上的支持力是阻力;力臂是支点到力的作用线的垂直距离,据此确定作图方法。
【解析】
1. 画阻力$F_1$:阻力作用点在B点,方向向上(食物阻碍筷子闭合,对筷子的力向上),过B点作垂直于筷子AB、向上的带箭头线段,标注为$F_1$;
2. 画阻力臂$l_1$:过支点O作阻力$F_1$作用线的垂线段,该垂线段即为阻力臂$l_1$,标注清楚。
【答案】
如图所示。
【知识点】
杠杆阻力、力臂画法
【点评】
本题考查杠杆中阻力和阻力臂的作图,属于杠杆基础知识点的应用,需掌握力臂是支点到力作用线的垂直距离这一核心概念。
【难度系数】
0.5
2 新导向·古代文化 [2025南京一中月考改编]如图是《天工开物》中记载古人用脚踏碓(duì)舂(chōng)米(将稻谷去皮)的情景。用柱子架起一根木杠,杠的前端装有锥形石头,不断用脚踩踏木杠后端,就可以舂米。用力将它踩下去的过程中,动力是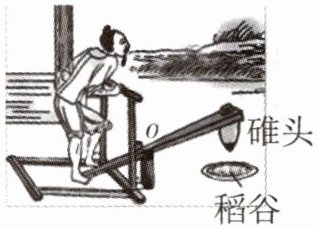
【变式】如图所示,一名同学在做俯卧撑,如果把人的躯干看成一个杠杆,该杠杆的支点是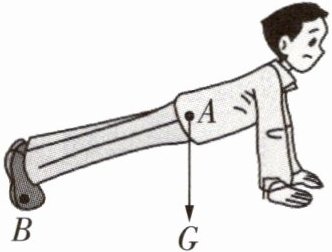
脚踩的力
(填“自身的重力”或“脚踩的力”)【变式】如图所示,一名同学在做俯卧撑,如果把人的躯干看成一个杠杆,该杠杆的支点是
B
(填字母)点,躯干上升时,动力是地面对手掌的支持力
(填“手掌对地面的压力”或“地面对手掌的支持力”),阻力是自身的重力
。答案
脚踩的力
变式:B 地面对手掌的支持力 自身的重力
变式:B 地面对手掌的支持力 自身的重力
解析
【分析】
要解决本题,需明确杠杆的核心概念:动力是使杠杆转动的力,阻力是阻碍杠杆转动的力,支点是杠杆绕着转动的固定点。首先分析脚踏碓的动力:用力踩木杠后端时,脚对木杠施加的力使木杠转动,石头的重力是阻碍转动的阻力,因此动力是脚踩的力。对于俯卧撑的杠杆问题,先确定支点:做俯卧撑时,人的躯干绕B点转动,故支点为B点;再判断动力:动力是作用在杠杆上使它转动的力,地面对手掌的支持力作用在手掌(杠杆的受力点),推动躯干上升,是杠杆受到的动力,而手掌对地面的压力是杠杆施加给地面的力,不属于杠杆受到的力;最后确定阻力:阻碍杠杆转动的力,人的自身重力阻碍躯干上升,因此阻力是自身的重力。
【解析】
1. 脚踏碓部分:根据动力的定义,动力是使杠杆转动的力。用力踩踏木杠后端时,脚对木杠施加的力使木杠转动,石头的重力是阻碍木杠转动的阻力,因此动力为脚踩的力。
2. 俯卧撑变式部分:
支点:杠杆绕着转动的固定点,做俯卧撑时,人的躯干绕B点转动,故支点是B点。
动力:动力是作用在杠杆上使杠杆转动的力。地面对手掌的支持力作用在手掌(杠杆的受力点),推动躯干上升,是杠杆受到的动力;手掌对地面的压力是杠杆施加给地面的力,不是杠杆受到的力,因此动力是地面对手掌的支持力。
阻力:阻力是阻碍杠杆转动的力,人的自身重力阻碍躯干上升,因此阻力是自身的重力。
【答案】
脚踩的力;变式:B;地面对手掌的支持力;自身的重力
【知识点】
杠杆的五要素;杠杆的应用
【点评】
本题结合古代生产工具和常见体育动作考查杠杆的基础概念,需准确区分动力、阻力、支点的定义,明确杠杆受力与对外施力的区别,题目贴近生活,注重基础概念的理解,难度适中。
【难度系数】
0.6
3 如图甲所示的钢丝钳,A为剪钢丝处,B为手的用力点,O为转动轴。图乙为单侧钳柄及相连部分示意图,请在图乙中画出剪钢丝时的动力$F_1$和阻力$F_2$的大致方向。
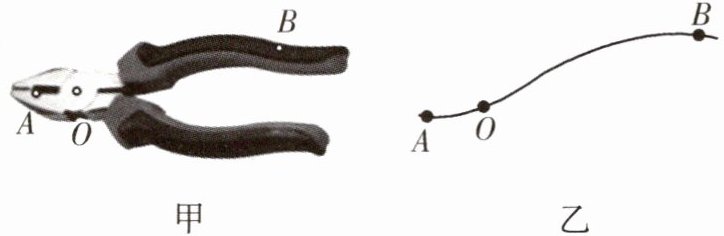
答案
如图所示。
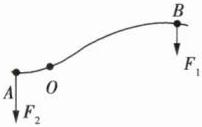
本题的考点是杠杆中力的画法。使用钢丝钳时,题图乙所示的单侧钳柄上的动力方向向下,所以 $F_1$ 方向向下。此时该侧钳柄将沿顺时针方向转动,阻力阻碍其转动,所以阻力 $F_2$ 方向也向下。
解析
【分析】
要画出动力和阻力,需先明确杠杆的支点O,再根据动力、阻力的作用效果判断方向:动力是手在B点施加的使杠杆转动的力,阻力是钢丝在A点施加的阻碍杠杆转动的反作用力,由此确定两个力的大致方向。
【解析】
1. 确定支点:图乙中O是杠杆的转动轴,即支点。
2. 画动力$F_1$:手在B点施加力使钳柄绕O转动,方向向下,因此在B点画竖直向下的箭头,标注$F_1$。
3. 画阻力$F_2$:钢丝阻碍钳口A点的转动,方向向下,因此在A点画竖直向下的箭头,标注$F_2$。
【答案】
【知识点】
杠杆的力的示意图、杠杆五要素
【点评】
本题考查杠杆中动力与阻力的判断及画法,核心是理解动力使杠杆转动、阻力阻碍杠杆转动的作用效果,属于杠杆基础题型,需掌握力的方向判断逻辑。
【难度系数】
0.6
4 模型建构 [2025山西中考] 图甲是L型应急防洪板,能有效阻挡洪水。图乙为单个防洪板的结构简图,请你在图乙中,画出能阻碍防洪板向左翻倒的压力F的力臂。
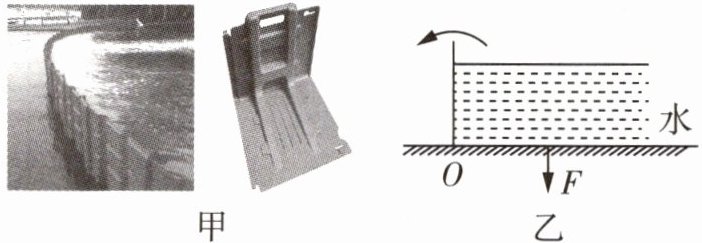
答案
如图所示。
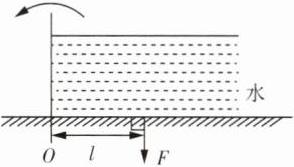
第一步:确定支点。
防洪板向左翻倒时,以防洪板的左下部分与地面的接触点为支点(O点)。
第二步:画力臂。
过支点 O,画压力 F 的垂线,该垂线段的长度即为压力 F 的力臂,同时标注垂足。
根据杠杆五要素,将实际问题中的对象(防洪板)转换成物理模型,建立构建物理模型的意识。
解析
【分析】要画出压力F的力臂,需先明确力臂的定义:力臂是从支点到力的作用线的垂直距离。解题思路为:第一步确定支点,防洪板向左翻倒时,支点是O点(防洪板与地面接触的左下点);第二步确定力F的作用线,F是竖直向下的,其作用线为竖直方向;第三步过支点O作F作用线的垂线,该垂线段就是F的力臂。
【解析】1. 确定支点:防洪板向左翻倒时,支点为O点(防洪板左下与地面的接触点);2. 确定力F的作用线:压力F竖直向下,作用线为竖直直线;3. 过支点O作F作用线的垂线,这条垂线段即为压力F的力臂,标注垂足即可。
【答案】如图所示。
【知识点】力臂、杠杆模型
【点评】本题结合实际防洪板的应用,考查力臂的作图方法,需要将实际物体转化为杠杆模型,明确支点、力的作用线,是基础的力学作图题,注重物理模型的建构,难度适中。
【难度系数】0.6
【解析】1. 确定支点:防洪板向左翻倒时,支点为O点(防洪板左下与地面的接触点);2. 确定力F的作用线:压力F竖直向下,作用线为竖直直线;3. 过支点O作F作用线的垂线,这条垂线段即为压力F的力臂,标注垂足即可。
【答案】如图所示。
【知识点】力臂、杠杆模型
【点评】本题结合实际防洪板的应用,考查力臂的作图方法,需要将实际物体转化为杠杆模型,明确支点、力的作用线,是基础的力学作图题,注重物理模型的建构,难度适中。
【难度系数】0.6
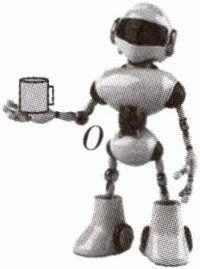
5 新导向·现代科技 [2025泸州中考] 随着科技发展,机器人开始走进人们的生活。如图所示,机器人托着茶杯处于静止状态。请你画出茶杯对机器人手的压力$F_{压}$及其力臂$l$(以机器人手肘O为支点)。
答案
如图所示。
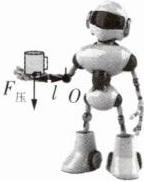
第一步:确定支点。
机器人手肘 O 为支点。
第二步:确定力的作用点和力的方向,画出力的作用线。
由题意可知,杯子对手的压力的作用点在接触面上,方向垂直手向下。
第三步:画力臂。
过支点 O,画 $F_{压}$ 的垂线,该垂线段的长度即为 $F_{压}$ 的力臂,同时标注垂足。
解析
【分析】
要完成该作图,需遵循力学作图的基本步骤:首先明确题目给定的支点为机器人手肘处的O点;其次确定压力的要素:压力是茶杯对机器人手的作用力,作用点在茶杯与手的接触面上,方向垂直于手向下;最后根据力臂的定义(支点到力的作用线的垂直距离),过支点O作压力作用线的垂线,即可得到力臂,同时标注对应符号。
【解析】
1. 确定支点:题目明确支点为机器人手肘处的O点;
2. 画压力$F_{压}$:压力是茶杯对机器人手的力,作用点在茶杯与手的接触位置,方向垂直于手向下,沿该方向画出带箭头的线段,标注$F_{压}$;
3. 画力臂$l$:从支点O向压力$F_{压}$的作用线作垂线,支点O到垂足之间的垂线段即为力臂$l$,并标注垂足和$l$。
【答案】
【知识点】
力的示意图、力臂的画法
【点评】
本题考查力学作图中压力和力臂的绘制,属于基础题型,需掌握支点、力的三要素、力臂的定义,作图时需注意力的方向和力臂的垂直关系,难度适中。
【难度系数】
0.6
