

 登录
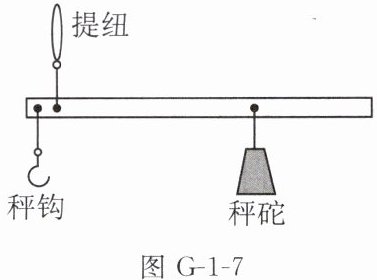
7. (2025镇江三模)杆秤在我国有几千年的历史,如图G-1-7所示,若把秤砣对秤杆的拉力视为动力,则杆秤属于
省力
(选填“省力”“等臂”或“费力”)杠杆,若要增大杆秤的称量范围,则可将提纽向靠近
(选填“靠近”或“远离”)秤钩方向移动。答案
7. 省力 靠近
解析
【分析】
要判断杆秤的类型,需先确定杠杆的支点、动力臂和阻力臂:杆秤的支点是提纽,题目中秤砣拉力为动力,被测物体对秤钩的拉力为阻力;动力臂是支点到动力作用线的距离,阻力臂是支点到阻力作用线的距离,比较两者大小即可判断杠杆类型。要增大杆秤的称量范围,需结合杠杆平衡条件,分析提纽移动对力臂的影响,进而确定移动方向。
【解析】
1. 判断杠杆类型:
杆秤的支点为提纽,动力是秤砣对秤杆的拉力,阻力是被测物体对秤钩的拉力。动力臂是提纽到秤砣的距离,阻力臂是提纽到秤钩的距离,动力臂大于阻力臂,因此杆秤属于省力杠杆。
2. 分析提纽移动方向:
根据杠杆平衡条件$F_1L_1=F_2L_2$,若要增大杆秤的称量范围(即最大阻力$F_2$更大),在秤砣重力$F_1$不变时,需减小阻力臂(提纽到秤钩的距离),因此应将提纽向靠近秤钩的方向移动。
【答案】
省力;靠近
【知识点】
杠杆的分类;杠杆平衡条件
【点评】
本题结合生活中的杆秤考查杠杆知识的实际应用,将杠杆分类和平衡条件与日常工具结合,注重知识的运用,难度适中。
【难度系数】
0.6
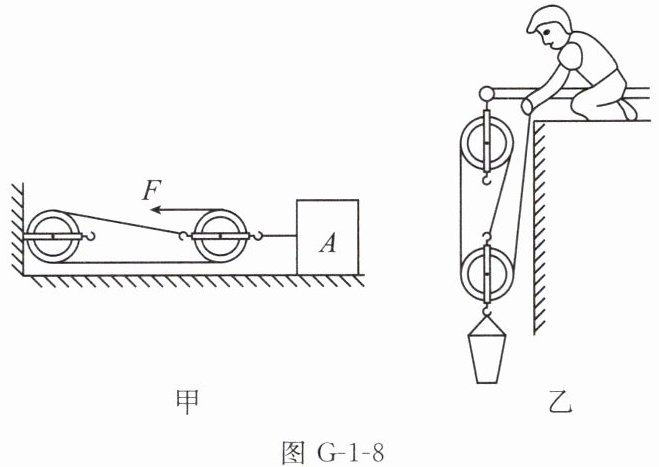
8. 如图G-1-8甲所示,沿水平方向匀速拉动物体A前进时,若绳子自由端的拉力F=90 N,物体A重1500 N,不计滑轮重、绳重及滑轮摩擦,物体A与地面间的摩擦力是
270
N,若绳子自由端移动3 m,则物体A移动1
m。如图乙所示,建筑工人用滑轮组提升重为220 N的泥桶,动滑轮重为20 N,不计摩擦及绳重,工人将绳子匀速向上拉6 m,手拉绳子的力为80
N。答案
8. 270 1 80
解析
【分析】
要解决这道题,需分别分析甲、乙两个滑轮组的特点:
1. 对于甲图的水平滑轮组,先确定动滑轮上承担摩擦力的绳子段数n,水平滑轮组中拉力与摩擦力的关系为f = nF,绳子自由端移动距离s和物体移动距离的关系为s = n s物;
2. 对于乙图的竖直滑轮组,确定动滑轮上承担总重的绳子段数n,竖直滑轮组中拉力与总重的关系为F = (G物 + G动)/n,据此逐步计算。
【解析】
甲图(水平滑轮组):
1. 确定绳子段数:甲图中,动滑轮上有3段绳子承担摩擦力,即n=3。不计滑轮重、绳重及摩擦,水平滑轮组中,摩擦力f = nF。已知F=90N,代入得:f = 3×90N = 270N。
2. 物体移动距离:绳子自由端移动距离s与物体A移动距离s_A满足s = n s_A,已知s=3m,因此s_A = s/n = 3m/3 =1m。
乙图(竖直滑轮组):
乙图中,动滑轮上有3段绳子承担总重,即n=3。不计摩擦及绳重,拉力F = (G物 + G动)/n。总重G总=220N +20N=240N,代入得:F=240N/3=80N。
【答案】
270;1;80
【知识点】
滑轮组的应用,水平滑轮组,竖直滑轮组
【点评】
本题考查滑轮组的受力与距离计算,关键是区分水平和竖直滑轮组的不同受力关系,准确判断绳子段数n,属于基础题型,需掌握滑轮组的核心规律。
【难度系数】
0.5
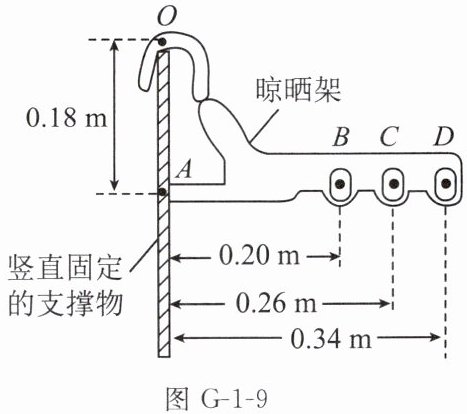
9.(2025常州溧阳一模)如图G-1-9所示,质量可不计的晾晒架钩在竖直固定的支撑物上,挂上衣服后,晾晒架可看成以O为支点的杠杆,A、B、C、D四点在同一水平线上,同一件衣服挂在
图G-1-9
若该衣服重为3.6 N,则此支持力最大值为
D
(选填“B”“C”或“D”)点时,A点受到的支持力最大。图G-1-9
若该衣服重为3.6 N,则此支持力最大值为
6.8
N。答案
9. D 6.8
解析
【分析】
要解决该问题,需运用杠杆平衡条件($F_1L_1=F_2L_2$)。首先明确:晾晒架以O为支点,衣服的重力是阻力,A点受到的支持力是动力;阻力臂是支点O到挂点的水平距离(重力竖直向下,阻力臂为水平方向的垂直距离),动力臂是支点O到A点的竖直距离(A点在支撑物上,动力方向垂直于杠杆,动力臂为O到A的竖直长度)。根据杠杆平衡公式,当阻力和动力臂固定时,阻力臂越大,动力(支持力)越大,因此挂点越远,支持力越大;再代入数值即可计算最大支持力。
【解析】
1. 确定物理量:支点为O,阻力$G=3.6N$(衣服重力),动力臂$L_{动}=0.18m$(O到A的竖直距离),阻力臂为挂点到竖直支撑物的水平距离。
2. 判断挂点:根据杠杆平衡条件$F · L_{动}=G · L_{阻}$,变形得$F=\frac{G · L_{阻}}{L_{动}}$。$G$和$L_{动}$一定时,$L_{阻}$越大,$F$越大。B、C、D中,D点阻力臂最大(0.34m),故挂在D点时支持力最大。
3. 计算支持力:代入数值$F=\frac{3.6N × 0.34m}{0.18m}=6.8N$。
【答案】
D;6.8
【知识点】
杠杆平衡条件
【点评】
本题考查杠杆平衡条件的实际应用,核心是正确识别动力臂和阻力臂,理解力臂对力的影响,属于基础应用题型,需注意力臂的对应关系。
【难度系数】
0.3
三、解答题(共24分)
10. (8分)(1)请在图G-1-10甲中画出杠杆OB平衡时,施加在杠杆上的最小力F的示意图。
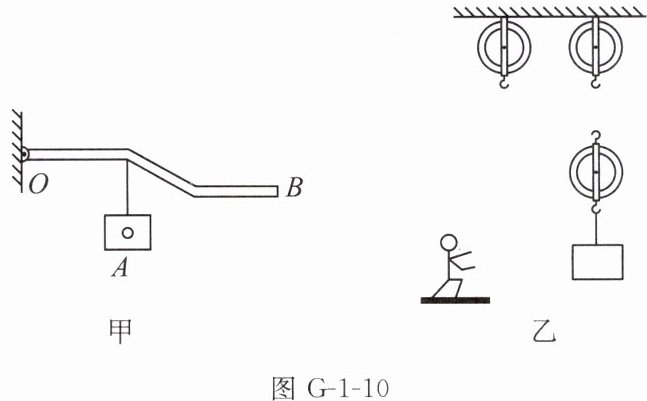
(2)在建筑工地上,小鹏想用如图乙所示的滑轮组,用最省力的方式将重物从地面提升至楼顶,请你用笔画线代替绳子,画出绳子的绕法。
10. (8分)(1)请在图G-1-10甲中画出杠杆OB平衡时,施加在杠杆上的最小力F的示意图。
(2)在建筑工地上,小鹏想用如图乙所示的滑轮组,用最省力的方式将重物从地面提升至楼顶,请你用笔画线代替绳子,画出绳子的绕法。
答案
10. (1)
 (2)

解析
【分析】
(1)根据杠杆平衡条件,当阻力和阻力臂一定时,动力臂越长,动力越小。因此需在杠杆OB上找到离支点O最远的点B,以OB作为最大动力臂,动力方向垂直于OB向上,即可得到最小力。
(2)滑轮组最省力的核心是使承担物重的绳子段数最多,图中有2个定滑轮和1个动滑轮,应从动滑轮挂钩开始绕绳,依次绕过定滑轮和动滑轮,让动滑轮上的绳子段数达到最多,实现最省力。
【解析】
(1)画最小力步骤:①确定支点为O;②连接OB,OB是杠杆上最长的线段,作为最大动力臂;③过B点作垂直于OB向上的力F,该力即为使杠杆平衡的最小力,画出示意图即可。
(2)滑轮组绕线步骤:①将绳子一端系在动滑轮的上端挂钩;②依次绕过左侧定滑轮,再绕回动滑轮,最后绕过右侧定滑轮,完成绕线,此时承担物重的绳子段数最多,达到最省力的效果。
【答案】
(1)对应最小力的示意图;(2)对应滑轮组最省力的绕线图
【知识点】
杠杆最小力、滑轮组绕线、杠杆平衡条件
【点评】
本题考查力学基础作图,涉及杠杆最小力和滑轮组最省力绕法,需掌握杠杆平衡条件和滑轮组绕线规律,属于常规基础题。
【难度系数】
0.6
11. (16分)(2025苏州张家港月考)在探究杠杆的平衡条件的实验中:
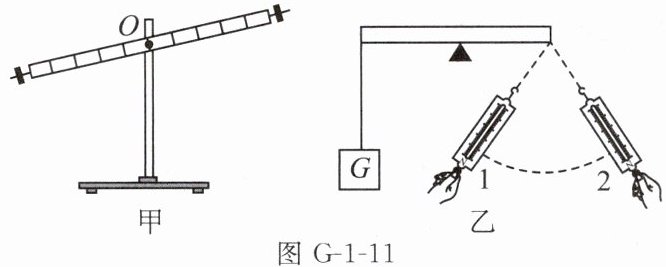
(1)将杠杆的中点置于支架上,当杠杆停在图G-1-11甲所示的位置时,此时杠杆处于
(2)若实验时在杠杆的左端悬挂一个物体,右端用弹簧测力计拉着,使杠杆在水平位置保持平衡,如图乙所示,拉着弹簧测力计缓慢地沿图中虚线由位置1移动到位置2(杠杆始终在水平位置保持平衡),则弹簧测力计的示数
A.不断增大 B.先增大后减小
C.不断减小 D.先减小后增大
(1)将杠杆的中点置于支架上,当杠杆停在图G-1-11甲所示的位置时,此时杠杆处于
平衡
(选填“平衡”或“非平衡”)状态。要使它在水平位置平衡,应将杠杆右端的平衡螺母向右
(选填“左”或“右”)调节,小明调节杠杆在水平位置平衡的目的之一是便于测量力臂
。(2)若实验时在杠杆的左端悬挂一个物体,右端用弹簧测力计拉着,使杠杆在水平位置保持平衡,如图乙所示,拉着弹簧测力计缓慢地沿图中虚线由位置1移动到位置2(杠杆始终在水平位置保持平衡),则弹簧测力计的示数
D
(填字母)。A.不断增大 B.先增大后减小
C.不断减小 D.先减小后增大
答案
11. (1)平衡 右 力臂 (2)D
解析
【分析】
首先判断杠杆是否平衡,依据是杠杆静止或匀速转动都属于平衡状态,图甲中杠杆静止,故为平衡状态;调节杠杆平衡时,平衡螺母向杠杆上翘的一侧调节,图甲杠杆右端上翘,因此平衡螺母向右调;调节杠杆水平平衡的目的之一是便于测量力臂(此时力臂与杠杆重合,可直接从杠杆刻度读取)。对于第二问,根据杠杆平衡条件,阻力和阻力臂不变时,动力臂变化会影响动力大小:弹簧测力计从位置1到垂直杠杆位置,动力臂变大,动力变小;从垂直位置到位置2,动力臂变小,动力变大,因此示数先减小后增大。
【解析】
(1) 杠杆的平衡状态是指杠杆处于静止或匀速转动状态,图甲中杠杆静止,所以处于平衡状态;由图甲可知,杠杆左端下沉、右端上翘,应将平衡螺母向右调节,使杠杆在水平位置平衡;调节杠杆在水平位置平衡,一方面消除杠杆自重对实验的影响,另一方面便于测量力臂(此时力臂与杠杆重合,可直接读取刻度值)。
(2) 根据杠杆平衡条件$F_1L_1=F_2L_2$,本题中阻力(物体重力)和阻力臂均不变,动力臂随弹簧测力计位置变化:当弹簧测力计从位置1向垂直于杠杆的方向移动时,动力臂逐渐变大,动力逐渐减小;当弹簧测力计从垂直于杠杆的方向向位置2移动时,动力臂逐渐变小,动力逐渐增大。因此弹簧测力计的示数先减小后增大,故选D。
【答案】
(1)平衡;右;力臂 (2)D
【知识点】
杠杆平衡条件;力臂;杠杆平衡状态
【点评】
本题为探究杠杆平衡条件的基础实验题,考查杠杆平衡状态判断、平衡螺母调节、水平平衡的目的及动力臂对动力的影响,知识点基础,注重实验操作的理解,难度适中。
【难度系数】
0.6
