

 登录
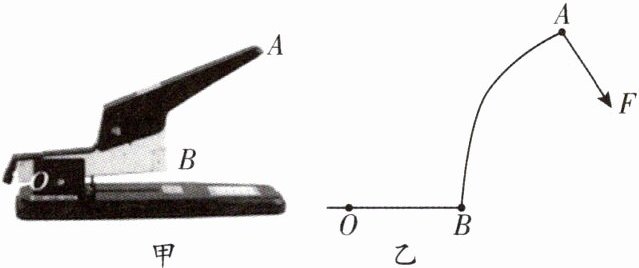
3.如图甲是按压式订书机,其中ABO可视为一个杠杆,其简化示意图如图乙,O点为支点。请在图中画出力F对应的力臂l。
答案
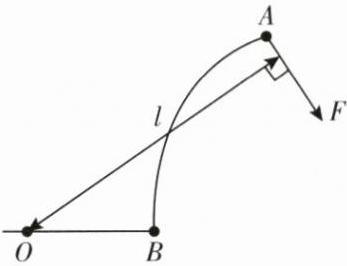
3. 如图所示。
解析
【分析】要画出力F对应的力臂,需先明确力臂的定义:力臂是从杠杆的支点到力的作用线的垂直距离。具体步骤为:①确定杠杆的支点O;②画出力F的作用线(沿F的方向延长的直线);③从支点O向F的作用线作垂线,支点到垂足的垂线段即为力臂l,最后标注垂直符号和力臂符号l。
【解析】根据力臂的定义,作图过程如下:1. 找到支点O;2. 用虚线延长力F的作用线;3. 从O点向F的作用线作垂线,得到垂线段l,在垂足处标注直角符号,在垂线段旁标注l,即为所求的力臂。
【答案】
【知识点】力臂、杠杆
【点评】本题是基础的力臂作图题,核心是掌握力臂的定义,作图时需注意力臂是垂线段,而非支点到力的作用点的距离,属于杠杆相关的基础应用。
【难度系数】0.5
【解析】根据力臂的定义,作图过程如下:1. 找到支点O;2. 用虚线延长力F的作用线;3. 从O点向F的作用线作垂线,得到垂线段l,在垂足处标注直角符号,在垂线段旁标注l,即为所求的力臂。
【答案】
【知识点】力臂、杠杆
【点评】本题是基础的力臂作图题,核心是掌握力臂的定义,作图时需注意力臂是垂线段,而非支点到力的作用点的距离,属于杠杆相关的基础应用。
【难度系数】0.5
4. 如图为“探究杠杆的平衡条件”的实验场景,使用的钩码规格相同。
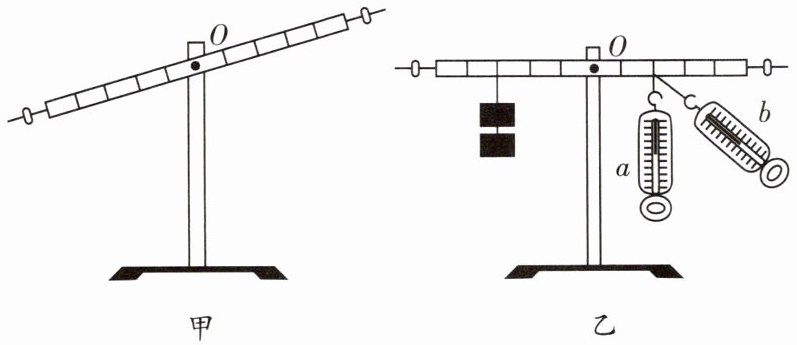
(1)挂钩码前杠杆静止在如图甲所示位置,此时杠杆处于
(2)为了使图甲中的杠杆在水平位置平衡,可以将右侧平衡螺母向
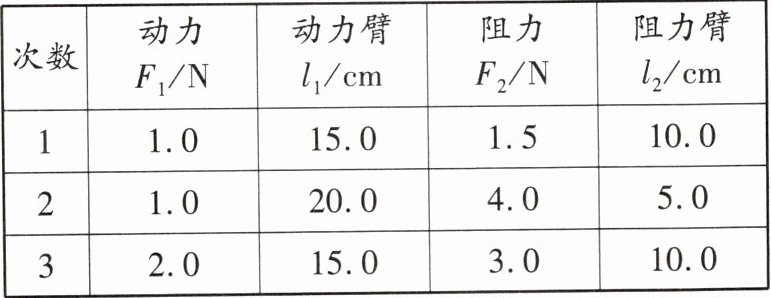
(3)实验时,在已调平的杠杆两侧分别挂上不同数量的钩码,调节钩码位置,使其在水平位置重新平衡。使杠杆在水平位置平衡主要是为了方便测量
| 次数 | 动力$F_1$/N | 动力臂$l_1$/cm | 阻力$F_2$/N | 阻力臂$l_2$/cm |
| ---- | ----------- | -------------- | ----------- | -------------- |
| 1 | 1.0 | 15.0 | 1.5 | 10.0 |
| 2 | 1.0 | 20.0 | 4.0 | 5.0 |
| 3 | 2.0 | 15.0 | 3.0 | 10.0 |
(4)为了进一步验证实验结论,又做了图乙所示的实验。现将弹簧测力计从a位置移动到b位置,在此过程中杠杆始终在水平位置平衡,则弹簧测力计示数将
(1)挂钩码前杠杆静止在如图甲所示位置,此时杠杆处于
平衡
(填“平衡”或“不平衡”)状态。(2)为了使图甲中的杠杆在水平位置平衡,可以将右侧平衡螺母向
右
(填“左”或“右”)调节。(3)实验时,在已调平的杠杆两侧分别挂上不同数量的钩码,调节钩码位置,使其在水平位置重新平衡。使杠杆在水平位置平衡主要是为了方便测量
力臂
。收集的实验数据如下表所示,经分析可得出杠杆的平衡条件为:动力×动力臂=阻力×阻力臂(或$F_1×l_1=F_2×l_2$)
。| 次数 | 动力$F_1$/N | 动力臂$l_1$/cm | 阻力$F_2$/N | 阻力臂$l_2$/cm |
| ---- | ----------- | -------------- | ----------- | -------------- |
| 1 | 1.0 | 15.0 | 1.5 | 10.0 |
| 2 | 1.0 | 20.0 | 4.0 | 5.0 |
| 3 | 2.0 | 15.0 | 3.0 | 10.0 |
(4)为了进一步验证实验结论,又做了图乙所示的实验。现将弹簧测力计从a位置移动到b位置,在此过程中杠杆始终在水平位置平衡,则弹簧测力计示数将
变大
(填“变大”“不变”或“变小”)。答案
4.(1)平衡 (2)右 (3)力臂 动力×动力臂=阻力×阻力臂(或$F_1×l_1=F_2×l_2$) (4)变大
解析
【分析】
要解决这道题,需结合杠杆平衡的相关概念和实验操作要点逐步分析:
1. 判断杠杆平衡状态:根据定义,杠杆静止或匀速转动时均处于平衡状态,甲图中杠杆静止,因此属于平衡状态。
2. 调节杠杆平衡:实验前调平时,平衡螺母应向杠杆上翘的一端调节,甲图杠杆左端下沉、右端上翘,故平衡螺母向右调。
3. 水平平衡的目的与平衡条件:杠杆在水平位置平衡时,拉力竖直向下,力臂与杠杆重合,便于测量力臂;分析表格数据,每组动力×动力臂等于阻力×阻力臂,得出平衡条件。
4. 弹簧测力计示数变化:拉力倾斜时,力臂(支点到力作用线的垂直距离)变小,根据杠杆平衡条件,阻力和阻力臂不变,动力臂减小则动力增大,示数变大。
【解析】
(1) 杠杆的平衡状态是指杠杆静止或匀速转动,图甲中杠杆静止,因此处于平衡状态。
(2) 实验前调节杠杆平衡时,平衡螺母向杠杆上翘的一端调节,图甲中杠杆右端上翘,故将右侧平衡螺母向右调节。
(3) 杠杆在水平位置平衡时,钩码的拉力方向竖直向下,力臂与杠杆刻度线重合,便于直接测量力臂;分析表格数据:
第1次:1.0N×15.0cm=15N·cm,1.5N×10.0cm=15N·cm;
第2次:1.0N×20.0cm=20N·cm,4.0N×5.0cm=20N·cm;
第3次:2.0N×15.0cm=30N·cm,3.0N×10.0cm=30N·cm;
可得杠杆的平衡条件为:动力×动力臂=阻力×阻力臂(或$F_1l_1=F_2l_2$)。
(4) 弹簧测力计从a位置移动到b位置时,拉力方向不再竖直向下,拉力的力臂(支点到拉力作用线的垂直距离)变小;根据杠杆平衡条件$F_1l_1=F_2l_2$,阻力和阻力臂不变,动力臂变小,则动力变大,因此弹簧测力计示数变大。
【答案】
(1)平衡 (2)右 (3)力臂;$F_1×l_1=F_2×l_2$(或动力×动力臂=阻力×阻力臂) (4)变大
【知识点】
杠杆平衡条件、杠杆的调节、力臂
【点评】
本题为初中物理力学核心实验题,全面考查探究杠杆平衡条件的实验操作要点、概念理解和规律应用,题目基础典型,是学生需重点掌握的内容。
【难度系数】
0.7
5. 如图所示是某同学做俯卧撑时的示意图,已知他的身高为1.7 m,质量为50 kg。身体可视为杠杆,O点为支点,A点为重心。(g取10 N/kg)
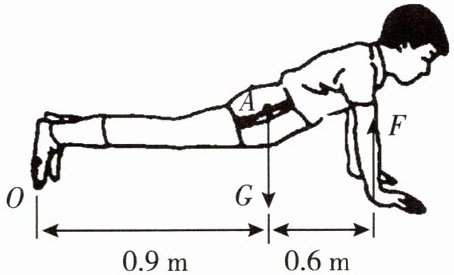
(1)该同学所受重力是多少?
(2)如图所示情况下,求地面对双手支持力的大小。
(1)该同学所受重力是多少?
(2)如图所示情况下,求地面对双手支持力的大小。
答案
5.(1)该同学所受重力:
$G=mg=50\ \mathrm{kg}×10\ \mathrm{N/kg}=500\ \mathrm{N}$
(2)由图可知,动力臂$l_1=0.9\ \mathrm{m}+0.6\ \mathrm{m}=1.5\ \mathrm{m}$,阻力臂$l_2=0.9\ \mathrm{m}$。
由杠杆平衡条件得:
$F×l_1=G×l_2$
则地面对双手的支持力:
$F=\frac{l_2}{l_1}G=\frac{0.9\ \mathrm{m}}{1.5\ \mathrm{m}}×500\ \mathrm{N}=300\ \mathrm{N}$
$G=mg=50\ \mathrm{kg}×10\ \mathrm{N/kg}=500\ \mathrm{N}$
(2)由图可知,动力臂$l_1=0.9\ \mathrm{m}+0.6\ \mathrm{m}=1.5\ \mathrm{m}$,阻力臂$l_2=0.9\ \mathrm{m}$。
由杠杆平衡条件得:
$F×l_1=G×l_2$
则地面对双手的支持力:
$F=\frac{l_2}{l_1}G=\frac{0.9\ \mathrm{m}}{1.5\ \mathrm{m}}×500\ \mathrm{N}=300\ \mathrm{N}$
解析
【分析】
首先,第一问求重力,利用重力公式$G=mg$,已知质量和$g$,直接代入计算即可。第二问将身体视为杠杆,支点为$O$点,阻力是自身重力$G$,阻力臂是$O$到重心的距离$0.9\ \mathrm{m}$;动力是地面对双手的支持力$F$,动力臂是$O$到双手的距离$0.9\ \mathrm{m}+0.6\ \mathrm{m}=1.5\ \mathrm{m}$,根据杠杆平衡条件(动力×动力臂=阻力×阻力臂),代入已知量即可求出支持力。
【解析】
(1) 计算该同学所受重力:
根据重力公式$G=mg$,代入$m=50\ \mathrm{kg}$,$g=10\ \mathrm{N/kg}$,得:
$G=50\ \mathrm{kg} × 10\ \mathrm{N/kg}=500\ \mathrm{N}$。
(2) 计算地面对双手的支持力:
由图可知,动力臂$l_1=0.9\ \mathrm{m}+0.6\ \mathrm{m}=1.5\ \mathrm{m}$,阻力臂$l_2=0.9\ \mathrm{m}$。
根据杠杆平衡条件$F l_1 = G l_2$,变形得:
$F=\frac{G l_2}{l_1}=\frac{500\ \mathrm{N} × 0.9\ \mathrm{m}}{1.5\ \mathrm{m}}=300\ \mathrm{N}$。
【答案】
(1) $500\ \mathrm{N}$;(2) $300\ \mathrm{N}$
【知识点】
重力计算、杠杆平衡条件
【点评】
本题是基础力学应用题,结合重力公式和杠杆平衡条件解题,思路清晰,步骤明确,考查学生对基础物理规律的掌握与应用能力。
【难度系数】
0.6
